
接触作業の速度と力加減を調整する模倣学習「Bi-MoDe」 白板拭き実験で示した実用性
3行解説
- 接触を伴う作業で、速度と力加減を指示できる学習手法が提案された。
- 白板拭きの実機タスクで、物理的な指示追従性の改善が示された。
- 清掃や拭き取りのPoCでは、力の再現性と介入回数が重要になる。
ニュースの概要
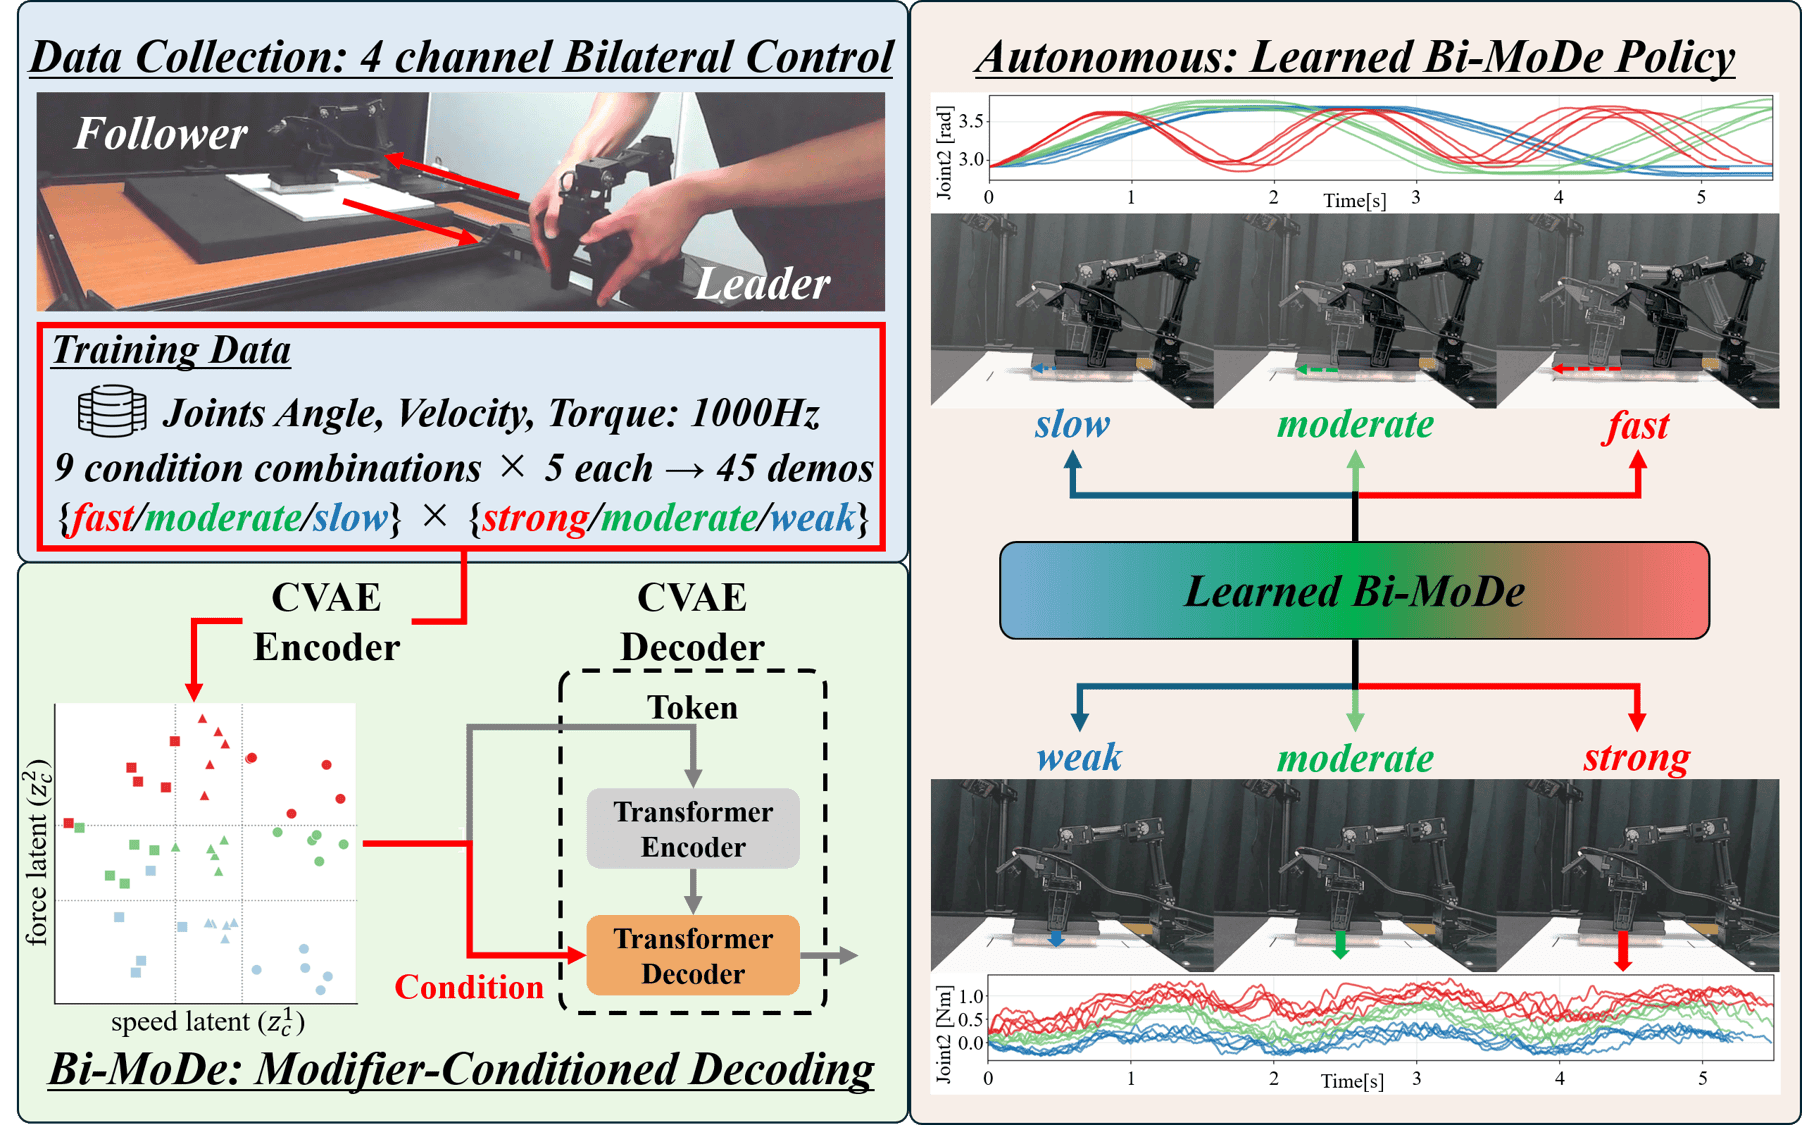
arXivのRobotics分野で、2026年9月11日に「Bi-MoDe: Bilateral Control-based Imitation Learning via Modifier-Conditioned Decoding for Modulation of Execution Speed and Contact Intensity」という論文が公開されました。著者はTakumi Kobayashi氏、Masato Kobayashi氏、Yuki Uranishi氏です。論文は、接触を伴う作業に向く模倣学習の枠組みとして、実行速度と接触強度を運用指示で調整できる方法を提案しています。実験では、白板を拭く実機タスクを使い、時間的な指示と物理的な指示の組み合わせを評価しています。
何が新しいのか
この研究の新しさは、学習した作業を「どう動くか」だけでなく、「どれくらい速く」「どれくらい強く」実行するかを、推論時に指定できる点です。論文では、bilateral control-based imitation learning により位置情報と力情報の両方を扱い、Transformer の action decoder に constrained latent を各層へ入れることで、行動指示を生成に反映させています。
また、単に速度を変えるだけでなく、temporal modifiers と physical modifiers を組み合わせて評価している点も重要です。白板拭きのような接触作業では、速く動かすほど力が不安定になったり、逆に丁寧に動かすと時間が延びたりします。論文は、物理的な指示追従性を action-chunking のベースラインより改善しつつ、時間制御は同等水準を保ったとしています。
GA Roboticsの視点
この論文で注目すべき事実は、白板拭きの実機タスクで、速度と接触強度の両方を扱っていることです。接触作業は、見た目の動作が似ていても、実際には押し付ける力や滑らせる速さで結果が大きく変わります。そのため、導入判断では「動作できるか」よりも、「指示どおりの力加減を安定して再現できるか」が重要になります。
GA Roboticsの編集視点では、この種の手法は、清掃や拭き取りのような接触中心の作業で価値が出やすい一方、非接触の搬送や単純な位置決めでは効果が限定的とみられます。つまり、学習済み技能に対して運用側が「ゆっくり」「強め」といった指示を与えたい現場ほど、検討価値が高い研究です。逆に、力制御が不要な工程では、複雑さに見合う効果があるかを見極める必要があります。
日本の現場で考えると
日本の製造・物流・サービス現場では、接触を伴う作業の自動化は、清掃、拭き取り、表面処理、簡易メンテナンスなどで関心が高い領域です。特に、同じ作業でも対象物の汚れ具合や材質で必要な力が変わる工程では、速度と接触強度を分けて調整できることが実用性につながります。
一方で、現場導入では通路幅や作業対象の位置ばらつきだけでなく、接触時の安全性、人との近接、既存設備との干渉も確認が必要です。白板拭きのような比較的単純な接触作業でも、実際の現場では対象面の大きさ、汚れの種類、作業面の高さが変わります。こうした条件差に対して、同じ指示で安定して動けるかがポイントになります。
また、学習済みの動作を現場で使う場合は、WMSやMES、PLCとの連携よりも先に、作業中の介入のしやすさや復帰手順を確認したほうがよいケースがあります。接触作業は、失敗時に対象物を傷つける可能性があるため、停止条件や再開条件を明確にしておくことが重要です。
導入・PoCで確認したいこと
- 速度を変えたときに、接触強度がどれだけ安定して再現できるか。
- 白板拭きのような接触作業で、作業成功率と拭き残しの有無がどう変わるか。
- 時間的指示と物理的指示を同時に与えたときの追従率と介入回数。
- 対象面の状態が変わったときの再調整時間と、連続稼働時の安定性。
- 失敗時にどの程度で安全停止でき、再開に何手順必要か。
現時点で分かっていないこと
論文本文の要約からは、実機評価が白板拭き以外の作業にどこまで広がるかは確認できません。また、日本の現場で使う際のハードウェア要件、学習データ量、推論速度、商用化の予定も提供情報では分かりません。どの程度の対象物差や環境差に耐えられるかも、現時点では不明です。
接触作業の自動化では、動くかどうかだけでなく、どの程度の速さと力で安定して動けるかが重要です。導入検討では、現場の作業条件に合わせたPoC設計が欠かせません。
ロボット導入・自動化をご検討の方へ
「自社にはどんなロボットが合うのか」お悩みではありませんか。貴社の現場課題に合わせた最適な活用方法をご提案します。まずはご相談・資料請求からお気軽にどうぞ。

