
水中ロボット遠隔操作でMR表示を検証、2Dモニタと同等性能を確認
3行解説
- 水中ロボットアームの遠隔操作に、MR表示を重ねる手法を研究した。
- 2Dモニタと同じ視覚情報・4ch双方向制御で比較し、性能は同等だった。
- 視線移動の負担が減る可能性が示され、操作UIの価値が論点になった。
ニュースの概要
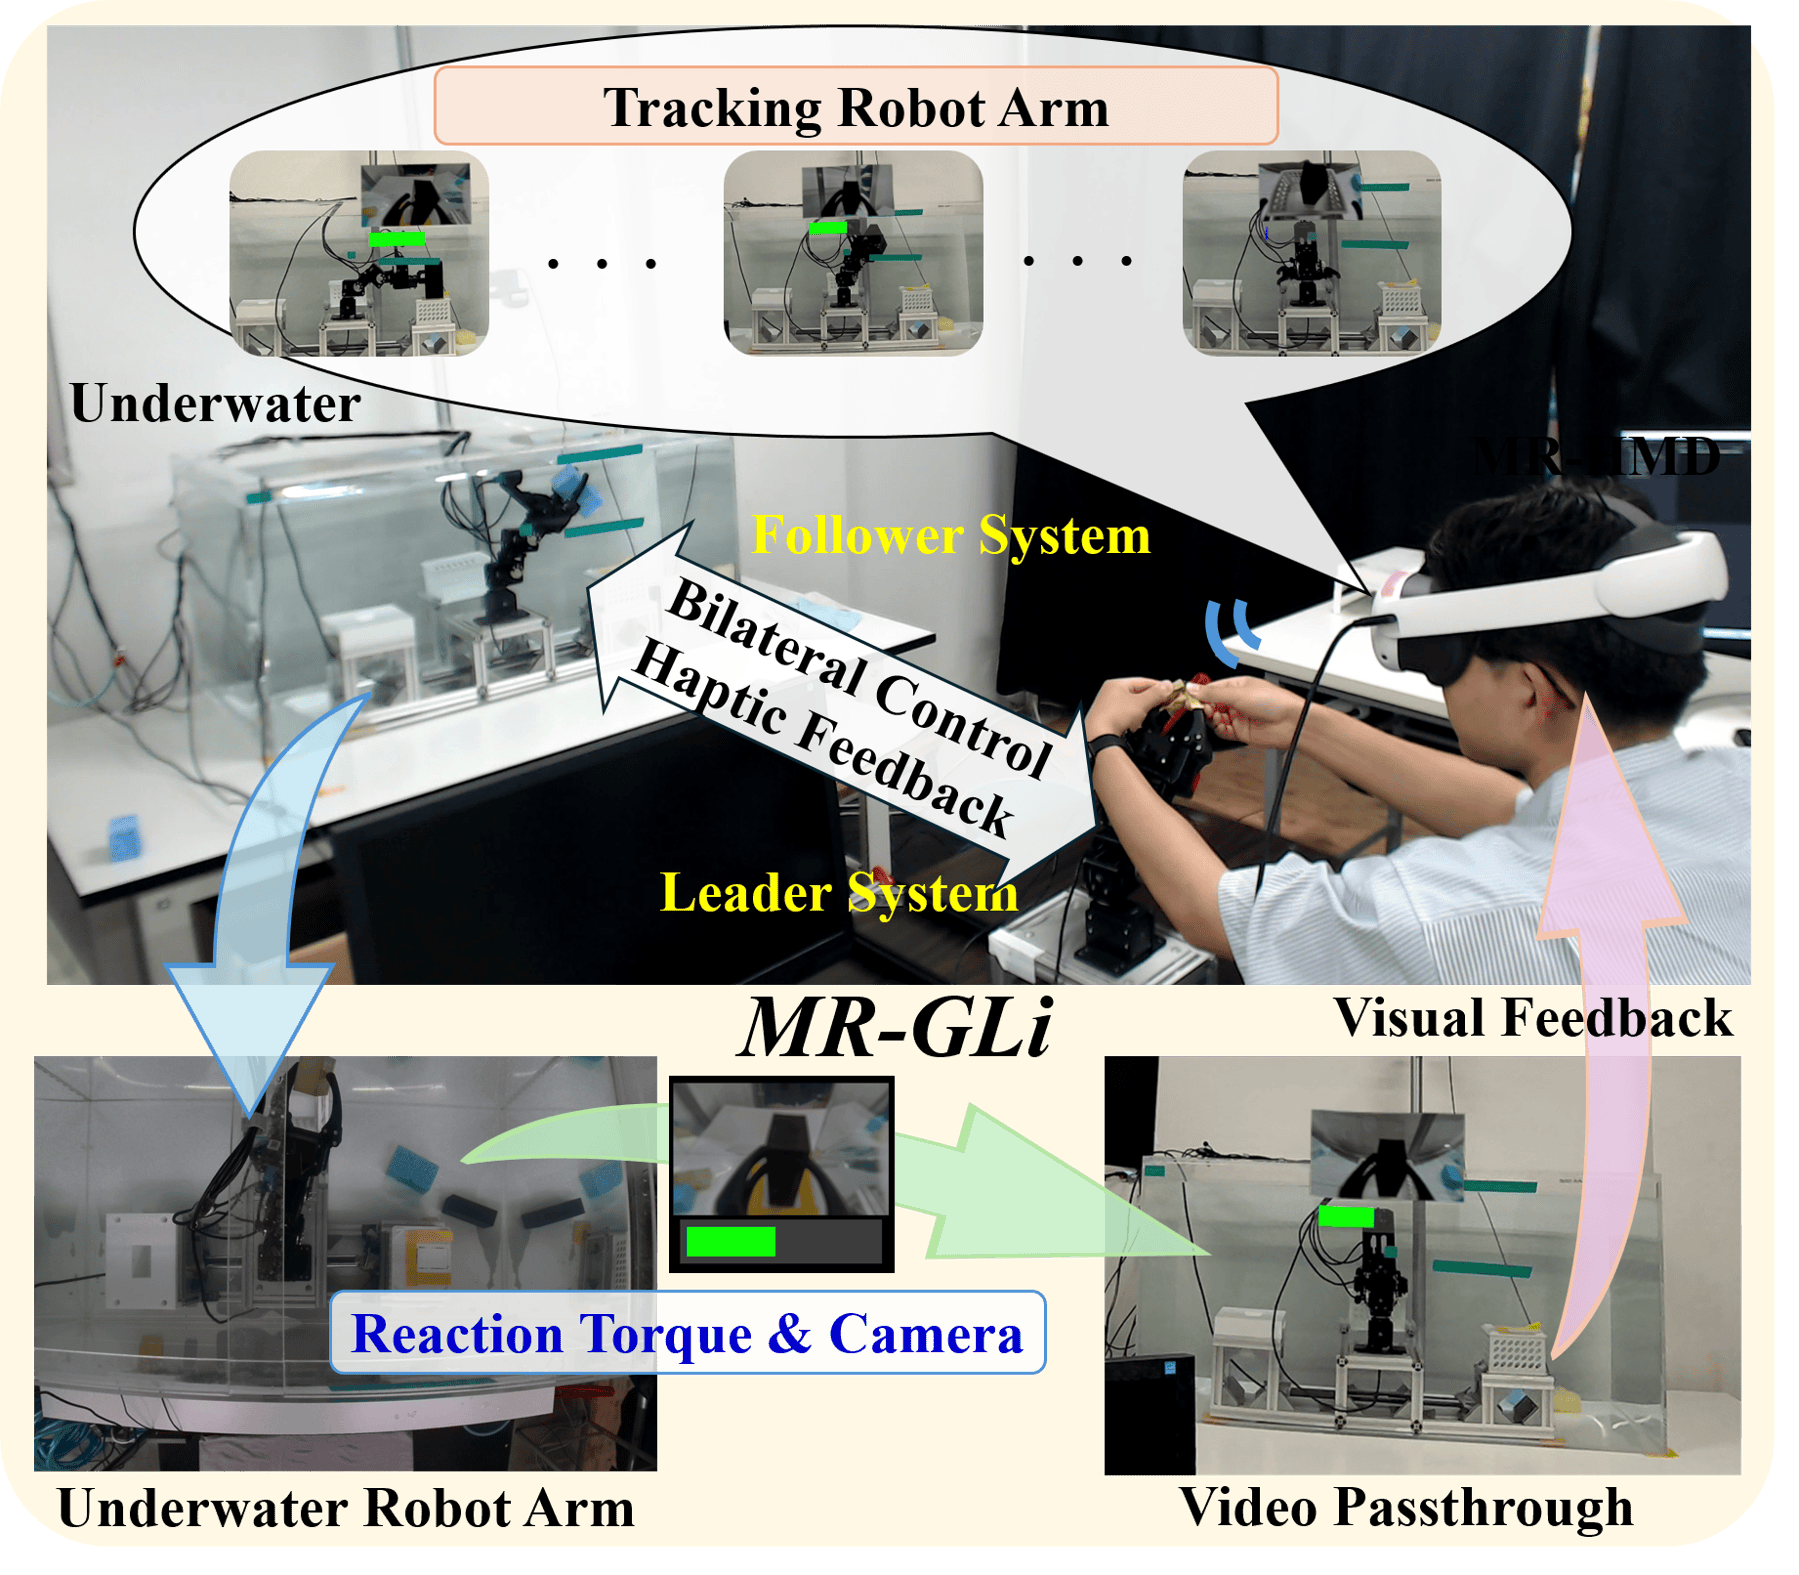
arXivのロボティクス分野で、2026年9月11日に「MR-GLi: Mixed Reality-Based Gripper-Linked Overlays for Underwater Robot Arm Teleoperation via Bilateral Control」という研究論文が公開された。著者はMasashi Sasago氏、Masato Kobayashi氏、Yuki Uranishi氏の3名。論文では、水中ロボットアームの遠隔操作において、グリッパーに反応トルク指標と手首カメラ画像を空間的に重ねるMRインターフェースを提案している。
実験では20人の参加者が、剛体と柔軟物体を使ったliftとpick-and-place課題を実施した。比較対象は2Dモニタで、視覚フィードバックの内容は同一、制御方式は4チャンネルの双方向制御だった。研究の主眼は、MR表示が操作性能を変えるかだけでなく、作業中の情報の見やすさや負担感をどう変えるかに置かれている。
何が新しいのか
この研究の新しさは、MRを単なる見た目の追加ではなく、グリッパーに結びついた情報提示として設計した点にある。反応トルク指標と手首カメラ画像を、ロボットの把持部に空間登録して表示することで、操作者が作業空間とフィードバック画面を行き来する負担を減らそうとしている。
結果として、MR-GLiは2Dモニタと比べて、トルク調整の性能は同程度を保った。一方で、主観評価では、作業空間と視覚フィードバックの間で視線を切り替える負担が軽くなったと示されている。つまり、この研究は「操作精度を上げるMR」ではなく、「同等性能を保ちながら、操作者の認知負荷を下げるMR」の可能性を示した点が重要だ。
GA Roboticsの視点
この論文で注目すべき事実は、20人の被験者で、2Dモニタと同一の視覚フィードバック内容・4ch双方向制御の条件下でも、MR表示が同等のトルク規制性能を保ったことだ。遠隔操作UIは、性能が少し良くなるだけでは現場導入の理由になりにくい。むしろ、同じ成果を出しながら操作者の負担を下げられるかが、教育コストや長時間運用のしやすさに直結する。
その意味で、この研究は水中作業に限らず、視線移動が多い遠隔点検や遠隔把持の設計にも示唆がある。ただし、MR機器を使う前提になるため、現場での装着性、視認性、運用手順まで含めて評価しないと、研究結果がそのまま実装価値になるとは限らない。
日本の現場で考えると
日本でこの種の技術を考えるなら、港湾設備、ダム、上下水道、海洋インフラの点検・補修のような、水中で人が入りにくい作業がまず候補になる。特に、対象物をつかむ、位置を合わせる、力加減を見ながら動かす、といった遠隔把持では、操作者の見やすさが作業成否に影響しやすい。
一方で、MR表示が有効でも、現場で本当に使えるかは別問題だ。ヘッドセットの装着時間、屋外や船上での視認性、通信遅延、既存の操作卓との併用、複数人での監視体制などを確認する必要がある。水中作業は安全上の制約も大きく、単に「見やすい」だけでは導入判断にならない。
向いているのは、操作者が細かな力加減や位置合わせを繰り返す作業だ。慎重に見るべきなのは、長時間の連続運用、暗所や揺れの大きい環境、MR機器の装着が難しい現場である。現場の課題が「ロボットの性能不足」ではなく「人の認知負荷」にあるなら、この研究の方向性は参考になる。
導入・PoCで確認したいこと
- liftとpick-and-placeのような対象作業で、成功率が2Dモニタと比べて維持できるか。
- 1回の把持・移動にかかるサイクルタイムが、MR表示で短縮または悪化しないか。
- 視線移動や画面切替に伴う介入回数、迷い、やり直しがどれだけ減るか。
- 連続操作時に、操作者の疲労や認知負荷がどの程度変わるか。
- 通信遅延や表示遅延がある条件でも、4ch双方向制御の操作感が保てるか。
現時点で分かっていないこと
この情報だけでは、MR-GLiがどのMR機器を使ったのか、また日本の現場でそのまま再現できる運用条件かは確認できない。さらに、実験は研究環境での比較であり、港湾や海洋インフラなど実環境での耐久性や保守性は示されていない。
また、論文要約からは、長時間運用時の疲労、暗所・濁水での見え方、既存の遠隔操作卓との統合可否も分からない。導入判断では、性能だけでなく現場の運用制約を別途確認する必要がある。
遠隔操作の現場では、性能だけでなく操作者の見やすさや負担も導入可否を左右します。日本でのPoC設計や評価項目の整理が必要なら、現場条件に合わせて検討できます。
ロボット導入・自動化をご検討の方へ
「自社にはどんなロボットが合うのか」お悩みではありませんか。貴社の現場課題に合わせた最適な活用方法をご提案します。まずはご相談・資料請求からお気軽にどうぞ。

