
世界モデルと行動生成をつなぐ新潮流、WAMサーベイが示す導入論点
3行解説
- 世界予測と行動生成を一体で扱うWAMsのサーベイ論文が公開された。
- 操作、移動、自動運転への応用と、評価指標・ベンチマークも整理している。
- 導入上の論点は、長期記憶、推論速度、閉ループでの安定性にある。
ニュースの概要
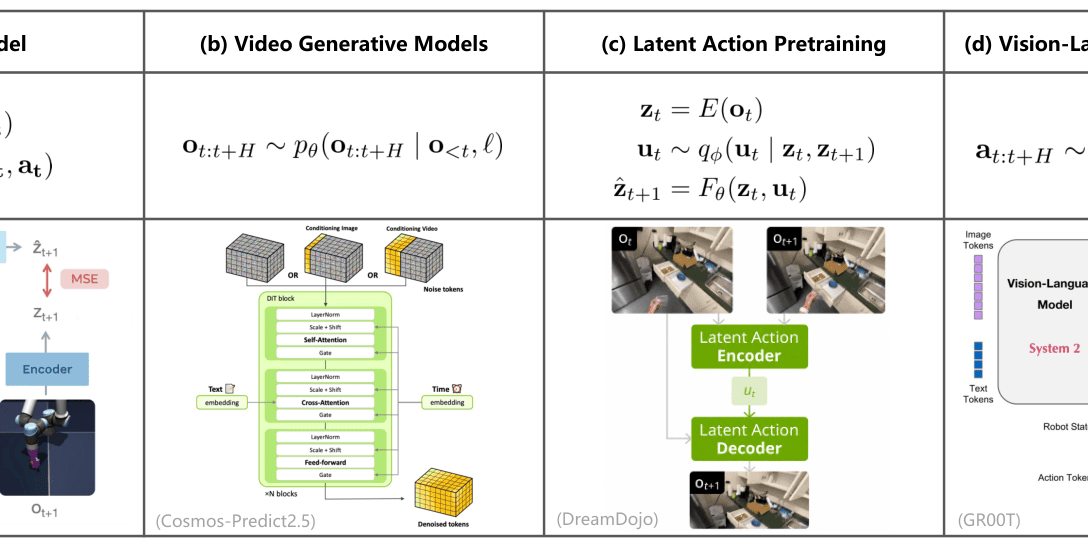
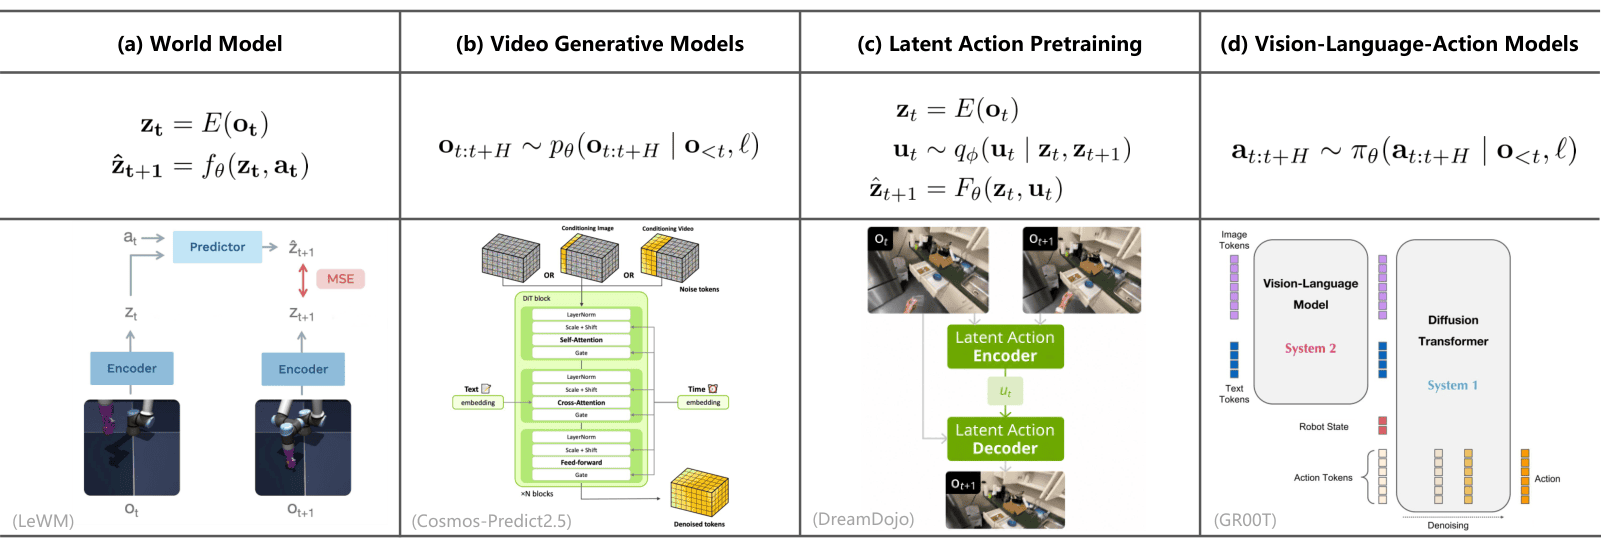
arXivのcs.ROに、World-Action Models for Robot Learning and Control: A Surveyが2026年9月13日に投稿されました。著者はZuxing Lu氏ら16名です。論文は、ロボットが観測や言語指示をそのまま行動に変えるだけでなく、候補行動が将来の状態や結果にどう影響するかを予測する考え方を、World-Action Models(WAMs)として整理しています。既存のworld model、model-based reinforcement learning、action-conditioned video generation、反応型VLA policyとの違いもまとめています。
何が新しいのか
この論文の新しさは、WAMsを単なる研究用の概念としてではなく、ロボット学習と制御の整理軸としてまとめ直している点です。代表的な応用先として、manipulation、navigation、autonomous drivingを挙げ、さらに評価に使われるデータセット、ベンチマーク、指標、プロトコルまで俯瞰しています。加えて、action alignment、world-action factorization、空間・マルチビュー整合性、長期記憶、閉ループ学習のためのneural simulation、効率的推論といった未解決課題を明示しています。研究の地図を示したサーベイであり、個別手法の性能比較よりも、どこがまだ難しいかを見せる内容です。
GA Roboticsの視点
導入企業にとって重要なのは、WAMsが「賢そうに見える」ことではなく、現場での失敗をどこまで減らせるかです。この論文では、closed-loop policy learning、つまり実行しながら結果を見て修正する学習が課題として挙げられています。これは、実環境で物体位置がずれたり、人が割り込んだりする現場では特に重要です。一方で、効率的推論も課題に含まれているため、モデルが高精度でも応答が遅ければ、搬送やピッキングの実装では使いにくい可能性があります。研究の成熟度は上がっていても、現場実装では速度と安定性の両立がまだ判断ポイントだとみられます。
日本の現場で考えると
日本の製造・物流・サービス現場では、WAMsは特に、物体をつかむ、棚や通路を移動する、周囲の変化に合わせて動作を切り替える作業と相性がよい可能性があります。逆に、段差が多い、通路が狭い、人の往来が激しい、照明や反射が不安定といった環境では、世界予測の精度だけでなく、実際の安全停止や再計画の挙動を見ないと導入判断は難しいです。既存のWMS、MES、PLCとどうつなぐかも重要で、ロボット単体の性能より、現場システムとの連携で止まらないかが論点になります。サービス現場では、案内や受付のような比較的定型の対話・移動には向きやすい一方、例外処理が多い業務は慎重に見るべきです。
導入・PoCで確認したいこと
- 作業成功率を、環境変化あり・なしで分けて測ること。
- 1サイクル時間と、推論遅延が全体時間に与える影響を確認すること。
- 人や障害物が入ったときの停止回数、再開までの介入回数を測ること。
- 長時間運転での性能劣化、記憶の保持、再計画の安定性を確認すること。
- レイアウト変更後に、どれだけ短時間で再設定できるかを測ること。
現時点で分かっていないこと
この本文だけでは、WAMsを実装した具体的な商用製品や、どの手法が実運用で優位かは確認できません。また、日本の現場での実証結果、対応ハードウェア、推論要件、導入コストも示されていません。サーベイ論文のため、個別企業の採用状況や量産適用の有無も不明です。
研究の整理だけでなく、実際の現場で何を測るべきかを先に決めることが重要です。導入検討では、PoCの評価項目を業務に合わせて具体化しておくと判断しやすくなります。
ロボット導入・自動化をご検討の方へ
「自社にはどんなロボットが合うのか」お悩みではありませんか。貴社の現場課題に合わせた最適な活用方法をご提案します。まずはご相談・資料請求からお気軽にどうぞ。

