ETH Zurichが発表、ロボットハンドの指で歩く強化学習研究と導入時の論点
3行解説
- ETH ZurichのSoft Robotics Labが、ロボットハンドの指を脚のように使う研究を発表した。
- 強化学習で、這う移動、方向転換、転倒回復、キー押下、物体押し出しを実現した。
- 推論は本体搭載機器で行い、ケーブルレスでの実演も公開された。
ニュースの概要
スイス連邦工科大学チューリッヒ校(ETH Zurich)のSoft Robotics Labは、ロボットハンドの指を足として活用する新しい技術を発表した。公開日は2026年9月16日で、様子はYouTubeでも示されている。
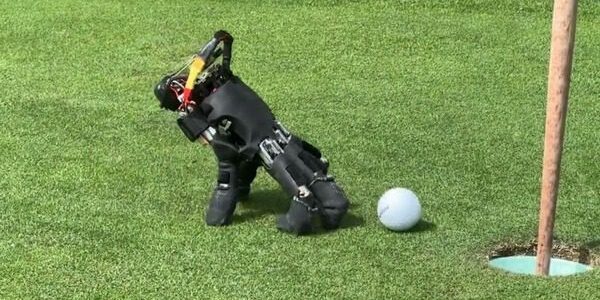
研究では、強化学習を使ってロボットハンドに複数の動作スキルを学習させた。対象は、体重を支えながら這うように移動する動作、方向転換、転倒時の姿勢回復、キーボードのキー押下、物体の押し出しなどである。
何が新しいのか
新しい点は、ロボットハンドを「つかむための手」としてだけでなく、移動と環境との相互作用のための脚として使っていることだ。しかも、這行、方向転換、転倒回復、キー押下、押し出しを、それぞれタスク固有の個別ポリシーで学習している。
さらに、推論処理はロボット本体上で行うオンボード方式で、移動はケーブルレスで実演された。屋内外のさまざまな表面での動きも示されており、研究段階ながら「外部計算機につながなくても動く」構成を見せた点が特徴といえる。
GA Robotics編集部注目のポイント
注目したいのは、オンボード推論とケーブルレス実演が明示されている点だ。研究としては、動作そのものよりも「外部計算資源に依存しない制御」を示した意味が大きい。日本の現場では、通信が不安定な場所や配線を増やしにくい場所で、こうした構成が有利になる可能性がある。
一方で、今回の情報だけでは、どの程度の連続稼働ができるか、転倒復帰が何回連続で安定するか、床材の違いにどこまで耐えるかは分からない。導入判断では、見た目の多機能性よりも、再現性と安全性を先に確認すべき研究だとみられる。
日本の現場で考えると
この研究が近いのは、工場や倉庫の巡回、設備の近くでの簡易操作、狭い場所での移動確認といった用途だ。特に、床面が一定でない場所や、通路の途中で姿勢を立て直す必要がある場面では、転倒回復の考え方が参考になる。
ただし、日本の現場でそのまま使えるとは限らない。段差、滑りやすい床、粉じん、ケーブルや治具の多い環境では、脚として使う指の耐久性や接地の安定性が重要になる。人と近接する運用では、安全停止や速度制御、周囲認識の設計も欠かせない。
導入・PoCで確認したいこと
- 這行移動と方向転換の成功率
- 転倒後の自己復帰の再現性
- 床材ごとの動作安定性
- ケーブルレス時の連続稼働時間
- オンボード推論時の介入回数と復旧時間
現時点で分かっていないこと
今回の情報では、日本での製品化や提供時期は確認できない。また、実環境での耐久性、速度、積載、保守条件も示されていない。
さらに、どの程度の計算資源を本体に載せているか、学習済みポリシーを現場ごとにどこまで調整できるかも不明だ。導入検討では、研究成果と実装条件を分けて見る必要がある。
研究としては興味深い一方、現場導入では再現性や安全条件の確認が欠かせません。自社の用途に近いかを見極めるには、まずPoCで何を測るかを整理することが重要です。
ロボット導入・自動化をご検討の方へ
「自社にはどんなロボットが合うのか」お悩みではありませんか。貴社の現場課題に合わせた最適な活用方法をご提案します。まずはご相談・資料請求からお気軽にどうぞ。
出典: ロボスタ