
人の主観をロボットへ移す把持評価手法、変形物体で有効性を確認
3行解説
- 人の「適切な把持」という主観を、ロボットに移す枠組みが提案された。
- VLMで半自動の教師を作り、少量の人手注釈を起点に学習を広げる。
- 変形物体3種と25人の評価で、把持力調整の有効性を示した。
ニュースの概要
arXivのcs.ROに、2026年7月14日付で「Human-Centric Grasp State Assessment: Toward Transferring Subjective Evaluation to Robots」が投稿されました。著者は小林亮平氏ら5人です。論文は、変形しやすい物体をロボットが把持する際に、人が感じる「適切さ」をロボットへ移す枠組みを提案しています。
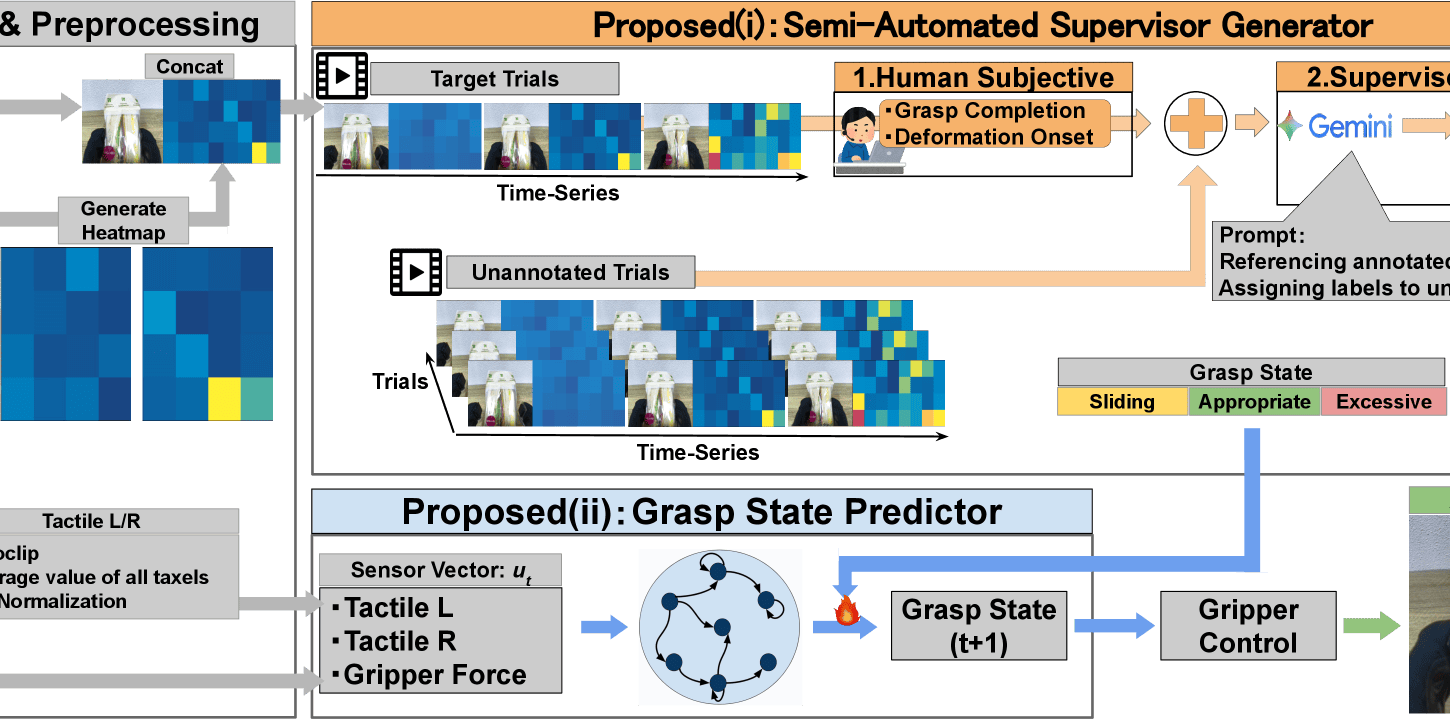
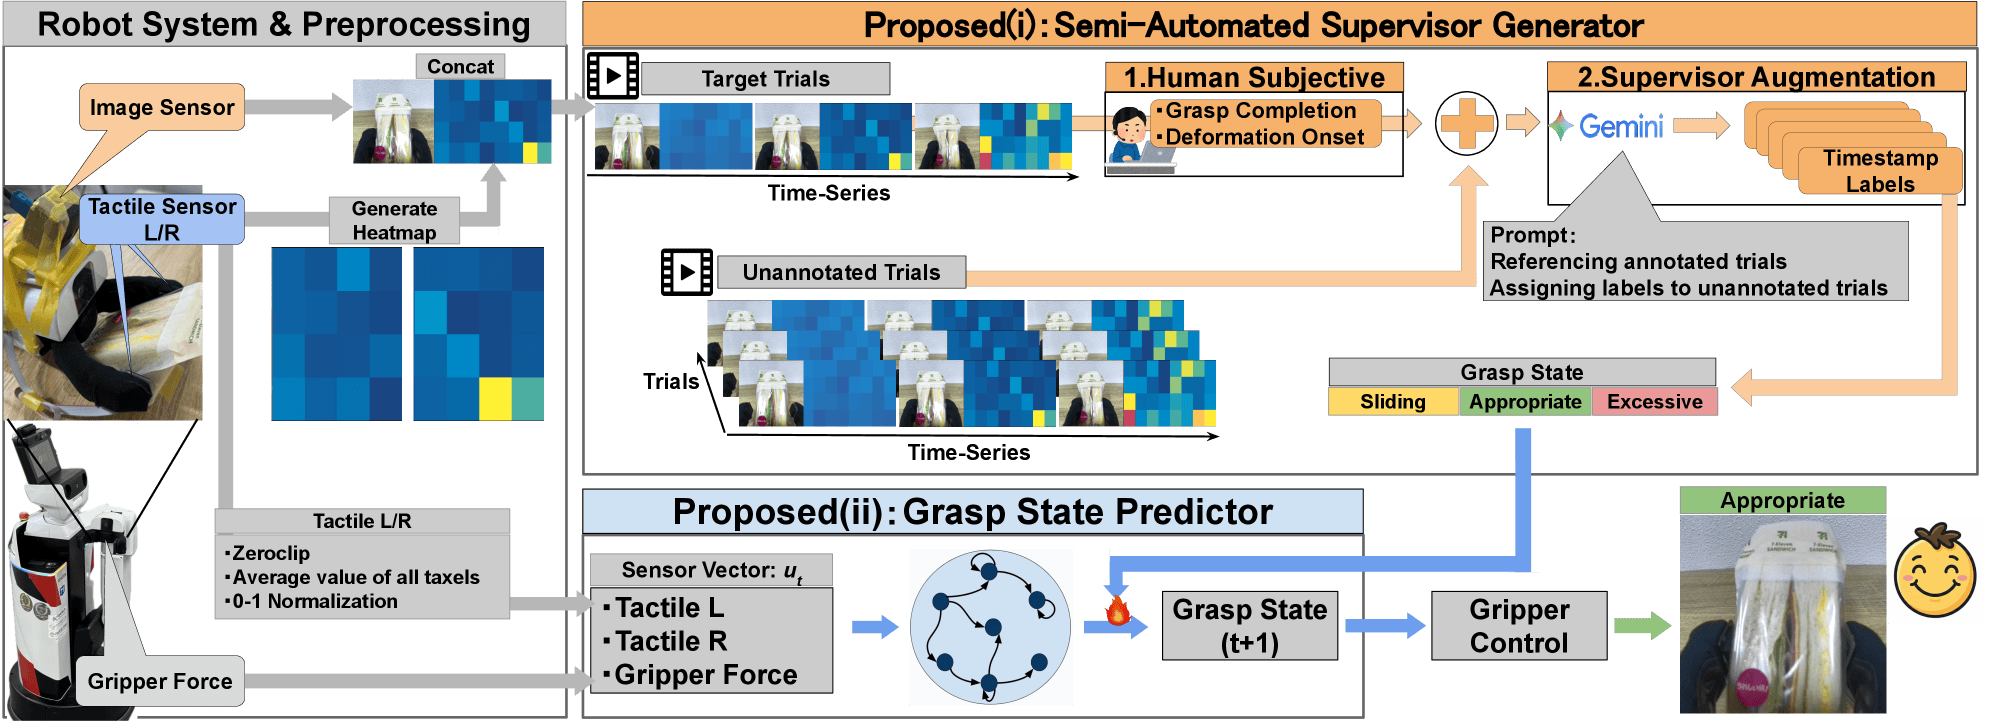
概要では、Vision-Language Model(VLM)を使った半自動の教師生成器と、軽量な把持状態予測器を組み合わせています。少数の人手注釈を文脈の基準点として使い、未注釈データへ主観基準を広げる設計です。実験は3種類の代表的な変形物体で行われ、25人の人間評価も実施されています。
何が新しいのか
新しい点は、把持の成否を単純な成功・失敗で見るのではなく、人が「ちょうどよい」と感じる状態を学習対象にしていることです。従来の深層学習では、新しい物体ごとに大量の手作業ラベルが必要になりやすいですが、この論文は少量の注釈を起点に主観基準を伝播させる考え方を取っています。
また、把持状態を時系列の触覚情報と把持力から逐次推定し、オンラインで素早く適応できる点も特徴です。論文では、3種類の変形物体に対して、人が知覚する把持の適切さに合わせて把持力を調整できる可能性を示しています。「何を持てるか」だけでなく「どう持つと人にとって自然か」を扱う点が新しいと言えます。
GA Robotics編集部注目のポイント
注目したいのは、最小限の人手注釈試行を文脈アンカーにして、未注釈データへ主観基準を広げるという設計です。現場導入では、対象物ごとに大量の教師データを集められないことが多く、この方式はPoCの初期負荷を下げる可能性があります。ただし、論文で確認できるのは3種類の変形物体と25人評価の範囲であり、対象が変わったときの再学習コストはまだ見極めが必要です。
つまり、この研究は「把持ロボットの精度向上」よりも、「現場で主観的な良否をどう定義し、どう学習させるか」に価値があります。導入判断では、成功率だけでなく、現場担当者が納得する把持状態を再現できるかが重要になります。特に、柔らかい包装材や変形しやすい部材のような対象では、従来の単純な把持判定より実務に近い評価軸になり得ます。
日本の現場で考えると
この研究が関係しやすいのは、食品、日用品、軽量部材など、形が崩れやすい物体を扱う工程です。日本の現場では、通路幅や設備配置よりも、対象物のばらつき、触覚センサの安定取得、把持力の上限管理が論点になりやすいでしょう。人が見て「強すぎる」「弱すぎる」と感じる基準を、現場ごとにどう定義するかも重要です。
一方で、硬くて形状が安定した部品や、把持位置が厳密に決まる工程では、この手法の価値は相対的に小さい可能性があります。既存のWMSやMESとの連携よりも、まずは対象物ごとの評価基準づくりが先になります。人の介入回数を減らせるか、再学習がどの程度必要かを見ないと、実運用への移行判断は難しいです。
導入・PoCで確認したいこと
- 人手注釈が何試行あれば主観基準を学習できるか
- 把持成功率と、人が適切と評価する割合の両方
- 触覚・把持力の時系列計測が安定して取れるか
- 対象物を変えたときの再学習時間と再設定負荷
- 連続稼働時に介入回数がどれだけ増えるか
現時点で分かっていないこと
論文要約だけでは、実機の構成やセンサの具体的な種類は確認できません。また、3種類の変形物体以外にどこまで対象を広げられるかも不明です。日本の現場で使う場合の運用条件や、既存設備との接続方法も提供情報にはありません。
把持の安定だけでなく、現場で「ちょうどよい持ち方」をどう定義するかは導入判断に直結します。自社の対象物で何を測るべきか整理したい場合は、PoC設計の観点から検討する価値があります。
ロボット導入・自動化をご検討の方へ
「自社にはどんなロボットが合うのか」お悩みではありませんか。貴社の現場課題に合わせた最適な活用方法をご提案します。まずはご相談・資料請求からお気軽にどうぞ。

