
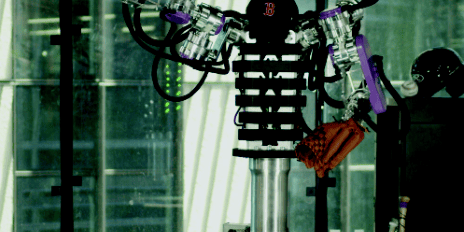
低慣性の双腕ロボット「AthenaZero」、高速な動的操作を実証
3行解説
- arXivに、双腕ロボット「AthenaZero」の研究論文が掲載された。
- quasi-direct driveと伝送の遠隔化で、先端の有効質量を大きく下げた。
- 投球・捕球・打撃で、高速な動的操作への適性を示している。
ニュースの概要
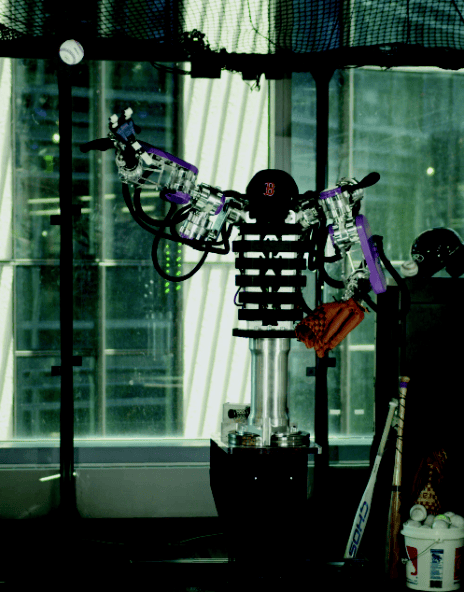
2026年9月15日、arXivのRobotics分野に「AthenaZero: A low-inertia, bimanual robot for dynamic manipulation」という論文が投稿された。著者はAndrew S. Morgan氏ら26名で、本文では双腕マニピュレータAthenaZeroの設計と実証結果が示されている。
論文の要点は、慣性を抑えながら制御性を落とさないことにある。quasi-direct drive actuationとtransmission remotization techniquesを使い、先端の有効質量を人間に近い水準まで下げたとしている。さらに、投球・捕球・打撃の3つの野球由来タスクで性能を示した。
何が新しいのか
AthenaZeroの新しさは、単に「動く双腕ロボット」ではなく、低慣性と高いトルク透過性を両立させた点にある。論文では、先端の有効質量が従来のロボットマニピュレータより約1桁小さいと説明されている。これは、外力に対する応答や、素早い加減速が必要な作業で意味を持つ。
実証面でも、投球は30m/s超、捕球と打撃は7.3mの短距離で14m/s超の速度に対応したとされる。さらに、robot-to-robotとhuman-to-robotの両方でキャッチやバッティングを行っており、単独動作だけでなく相手の動きに合わせる場面も意識した研究になっている。
GA Robotics編集部注目のポイント
注目したいのは、quasi-direct driveと伝送の遠隔化によって、先端の有効質量を人間並みに近づけた点です。これは、同じ「ロボットアーム」でも、静的な位置決めより接触の瞬間にどう振る舞うかが重要な用途で評価軸が変わることを示します。
日本の現場では、搬送や整列のような定型作業よりも、受け渡し、追従、反射的な補正が必要な工程で意味が出やすいとみられます。一方で、論文が示したのは野球由来の高速タスクであり、工場や物流でそのまま使えることを意味しません。導入判断では、速度だけでなく、対象物のばらつきや安全設計まで見ておく必要があります。
日本の現場で考えると
この研究は、製造や物流の中でも、高速な受け渡しや、相手の動きに合わせる作業に近い領域で参考になります。たとえば、人とロボットが近い距離で物を渡す工程、動きのある対象をつかむ工程、短時間で姿勢を変える必要がある工程です。静止した棚からの単純ピッキングより、動的な補正が必要な作業のほうが適性は高いと考えられます。
一方で、日本の現場では通路幅や安全柵、周辺作業者との距離、対象物の形状ばらつきが大きな制約になります。AthenaZeroは高速動作が強みですが、その分、停止距離や接触時の安全設計、既存設備との干渉確認が重要です。WMSやMESとの連携以前に、まずは作業空間と人の動線に無理がないかを見極める必要があります。
導入・PoCで確認したいこと
- 対象作業での成功率と失敗時の原因
- 1サイクルあたりの処理時間と速度変動
- 連続稼働時の安定性と介入回数
- 人や対象物の動きに対する追従精度
- 接触後の復帰時間と再試行のしやすさ
現時点で分かっていないこと
論文要約からは、工場や物流での実運用実績は確認できません。また、日本向けの提供形態、保守体制、量産性についても本文では触れられていません。投球・捕球・打撃以外の作業への適用範囲も、提供情報だけでは判断できません。
こうした低慣性・高速応答のロボットは、現場の接触作業や人との受け渡しをどう変えるかを考える材料になります。自社工程に当てはめて、PoCで何を測るべきか整理してみてください。
ロボット導入・自動化をご検討の方へ
「自社にはどんなロボットが合うのか」お悩みではありませんか。貴社の現場課題に合わせた最適な活用方法をご提案します。まずはご相談・資料請求からお気軽にどうぞ。

