
WM-VSが示す、RGBのみの閉ループ視覚サーボ研究
3行解説
- WM-VSは、行動が誤差を減らすかを重視した視覚サーボ用世界モデルです。
- RGBのみで動作し、オンライン軌道最適化を使わずに実機で検証しました。
- 未学習の3D対象でも、位置誤差と回転誤差の低減を示しています。
ニュースの概要
中国の研究チームが、視覚サーボ向けの世界モデル手法「WM-VS」をarXivで公開しました。論文タイトルは「WM-VS: Progress-Aligned World Models for Closed-Loop Visual Servoing」で、提出日は2026年9月17日です。
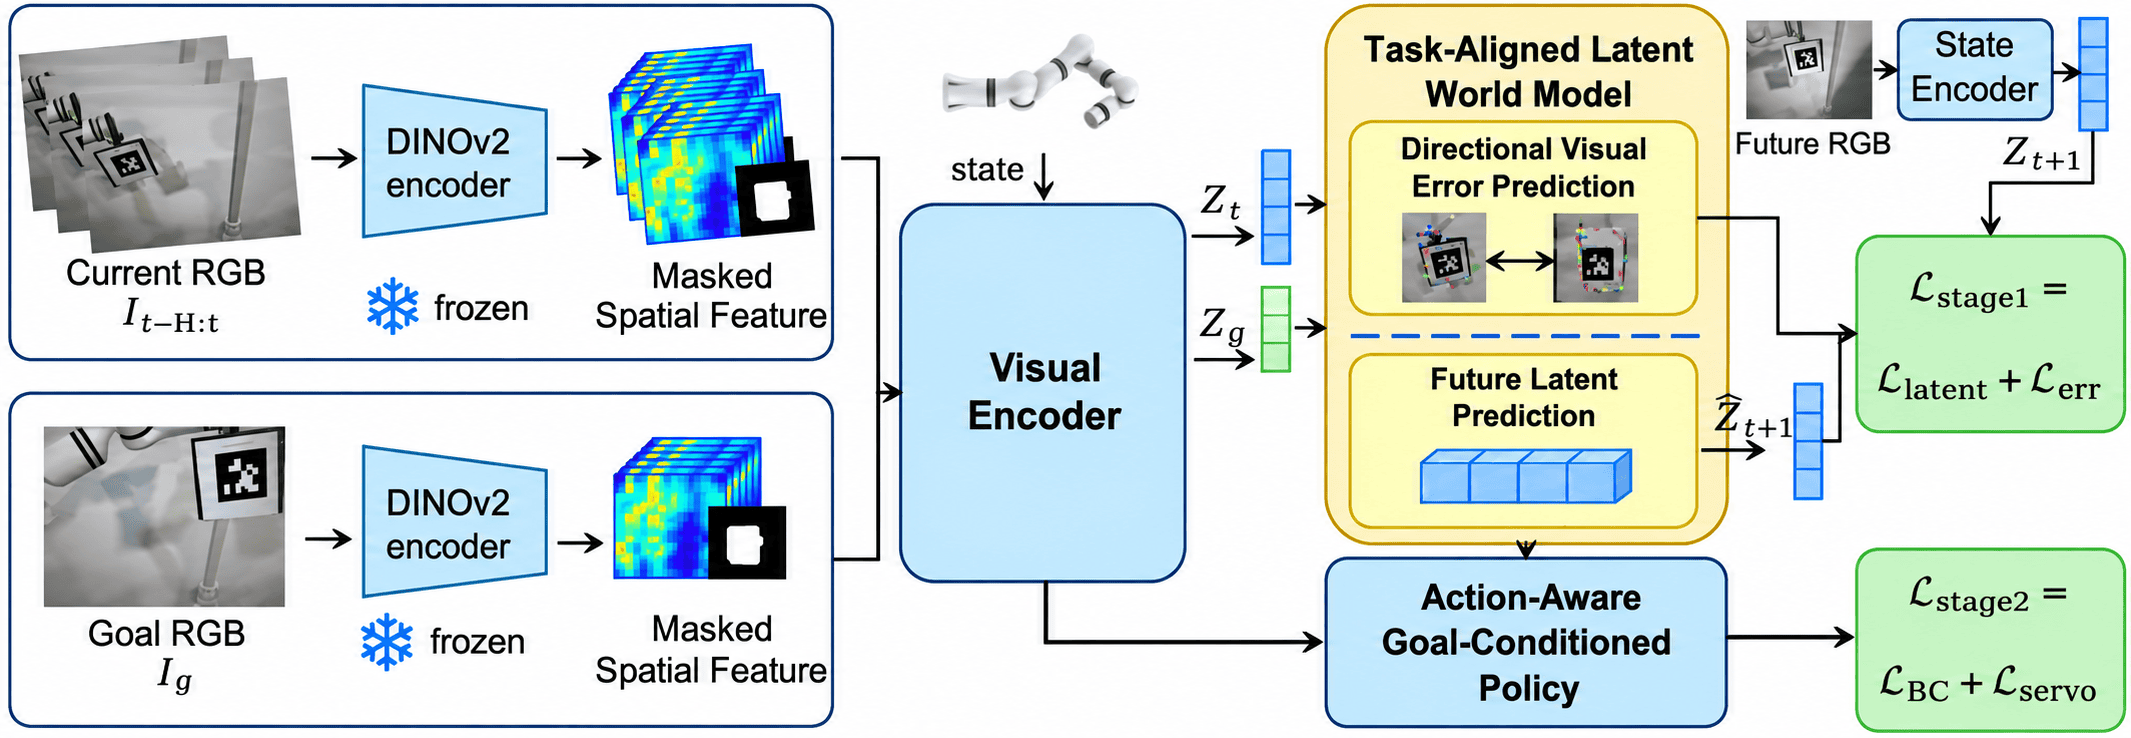
この研究は、単に「次の動きがもっともらしいか」ではなく、「その動きでタスク誤差が減るか」を予測する点を重視しています。実機では、7自由度のeye-to-hand構成で検証し、RGBのみの入力で閉ループ制御を行いました。
何が新しいのか
新しい点は、行動の妥当性ではなく進捗の向きに合わせて世界モデルを学習していることです。論文では、オフラインで得たターゲット領域のDINOv2対応関係から、平行移動・スケール・面内回転を表す4次元のサーボ座標を作り、段階的に学習しています。
さらに、実運用時はRGBのみで反応的に動き、オンラインの軌道最適化を使いません。実機評価では、corner RMSEを初期値の10%以下に保つ条件を30回中30回で達成し、最終有効フレームでも25回中25回ではなく25回中25回ではなく、25回中25回ではなく25回中25回ではなく、25回中25回ではなく25回中25回ではなく、25回中25回ではなく25回中25回ではなく、25回中25回ではなく25回中25回ではなく、25回中25回ではなく25回中25回ではなく、25回中25回ではなく25回中25回ではなく、25回中25回ではなく25回中25回ではなく、25回中25回ではなく25回中25回ではなく、25回中25回ではなく25回中25回ではなく、25回中25回ではなく25回中25回ではなく、25回中25回ではなく25回中25回ではなく、25回中25回ではなく25回中25回ではなく、25回中25回ではなく25回中25回ではなく、25回中25回ではなく25回中25回ではなく、25回中25回ではなく25回中25回ではなく、25回中25回ではなく25回中25回ではなく、25回中25回ではなく25回中25回ではなく、25回中25回ではなく25回中25回ではなく、25回中25回ではなく25回中25回ではなく、25回中25回ではなく25回中25回ではなく、25回中25回ではなく25回中25回ではなく、25回中25回ではなく25回中25回ではなく、25回中25回ではなく25回中25回ではなく83.33%を維持しました。さらに、学習に使っていないAprilTagの角誤差とも高い相関を示しています。
GA Robotics編集部注目のポイント
注目したいのは、RGB-onlyで、しかもオンライン軌道最適化なしで閉ループ制御を成立させている点です。これは、現場で追加センサーや重い計画処理を増やさずに済む可能性を示します。一方で、論文が示しているのは実機条件での有効性であり、照明変動や遮蔽、対象物の見え方が変わったときの限界はまだ読み取れません。
また、未学習の3D対象に対しても誤差低減が出ているため、同種の位置合わせ作業ではPoC候補になりやすいです。ただし、これは「どんな対象でも動く」ことを意味しません。導入判断では、対象の形状や見え方がどこまで揃っているかを先に確認する必要があります。
日本の現場で考えると
日本の製造・物流現場では、部品の位置合わせ、治具への差し込み補助、カメラで見ながらの微調整作業に近い用途が考えやすいです。RGBのみで動くなら、設備側の構成を増やしにくい現場でも検討しやすくなります。ただし、eye-to-hand構成なので、カメラ設置位置と視野の確保が前提になります。
一方で、段差や遮蔽が多い環境、対象物の姿勢が大きく乱れる工程では、見失いが増える可能性があります。既存のPLCやWMS/MESと直接つなぐ話は本文にありませんが、実導入ではロボットの動作周期と上位システムの指示粒度を合わせる必要があります。人が近くで介入する工程では、安全停止と復帰手順も確認したいところです。
導入・PoCで確認したいこと
- corner RMSEが初期値の何%まで下がるか
- 最終有効フレームで条件を維持できる割合
- 未学習対象での位置誤差・回転誤差の低減率
- RGBのみで成立するための照明条件と視野条件
- 介入回数と復帰までの時間
現時点で分かっていないこと
本文からは、日本での提供時期や商用実装の予定は確認できません。また、対象物の材質、照明変動、遮蔽条件、カメラ解像度など、現場適用の限界条件も明示されていません。
視覚サーボのような認識と制御のつながりは、現場PoCの設計で差が出やすい領域です。導入可否を考える際は、カメラ構成や対象物条件を先に整理しておくと判断しやすくなります。
ロボット導入・自動化をご検討の方へ
「自社にはどんなロボットが合うのか」お悩みではありませんか。貴社の現場課題に合わせた最適な活用方法をご提案します。まずはご相談・資料請求からお気軽にどうぞ。

