
D3DWAが示す、DWAの自律移動を安定化する適応制御の考え方
3行解説
- D3DWAは、DWAの評価重みと予測ホライズンを毎制御周期で自動選択する研究です。
- シミュレーション8環境で全ゴール到達し、実機でも3構成を完了しました。
- 重みだけを変える方式は、制約条件下でタイムアウトしたと報告されています。
ニュースの概要
arXivのRobotics分野に、D3DWA: Adaptive Weight and Prediction-Horizon for Dynamic Window Approach via Dueling Double Deep Q-Network が2026年9月11日に投稿されました。著者はZahra Jooyandeh氏、Masato Kobayashi氏、Yuki Uranishi氏です。
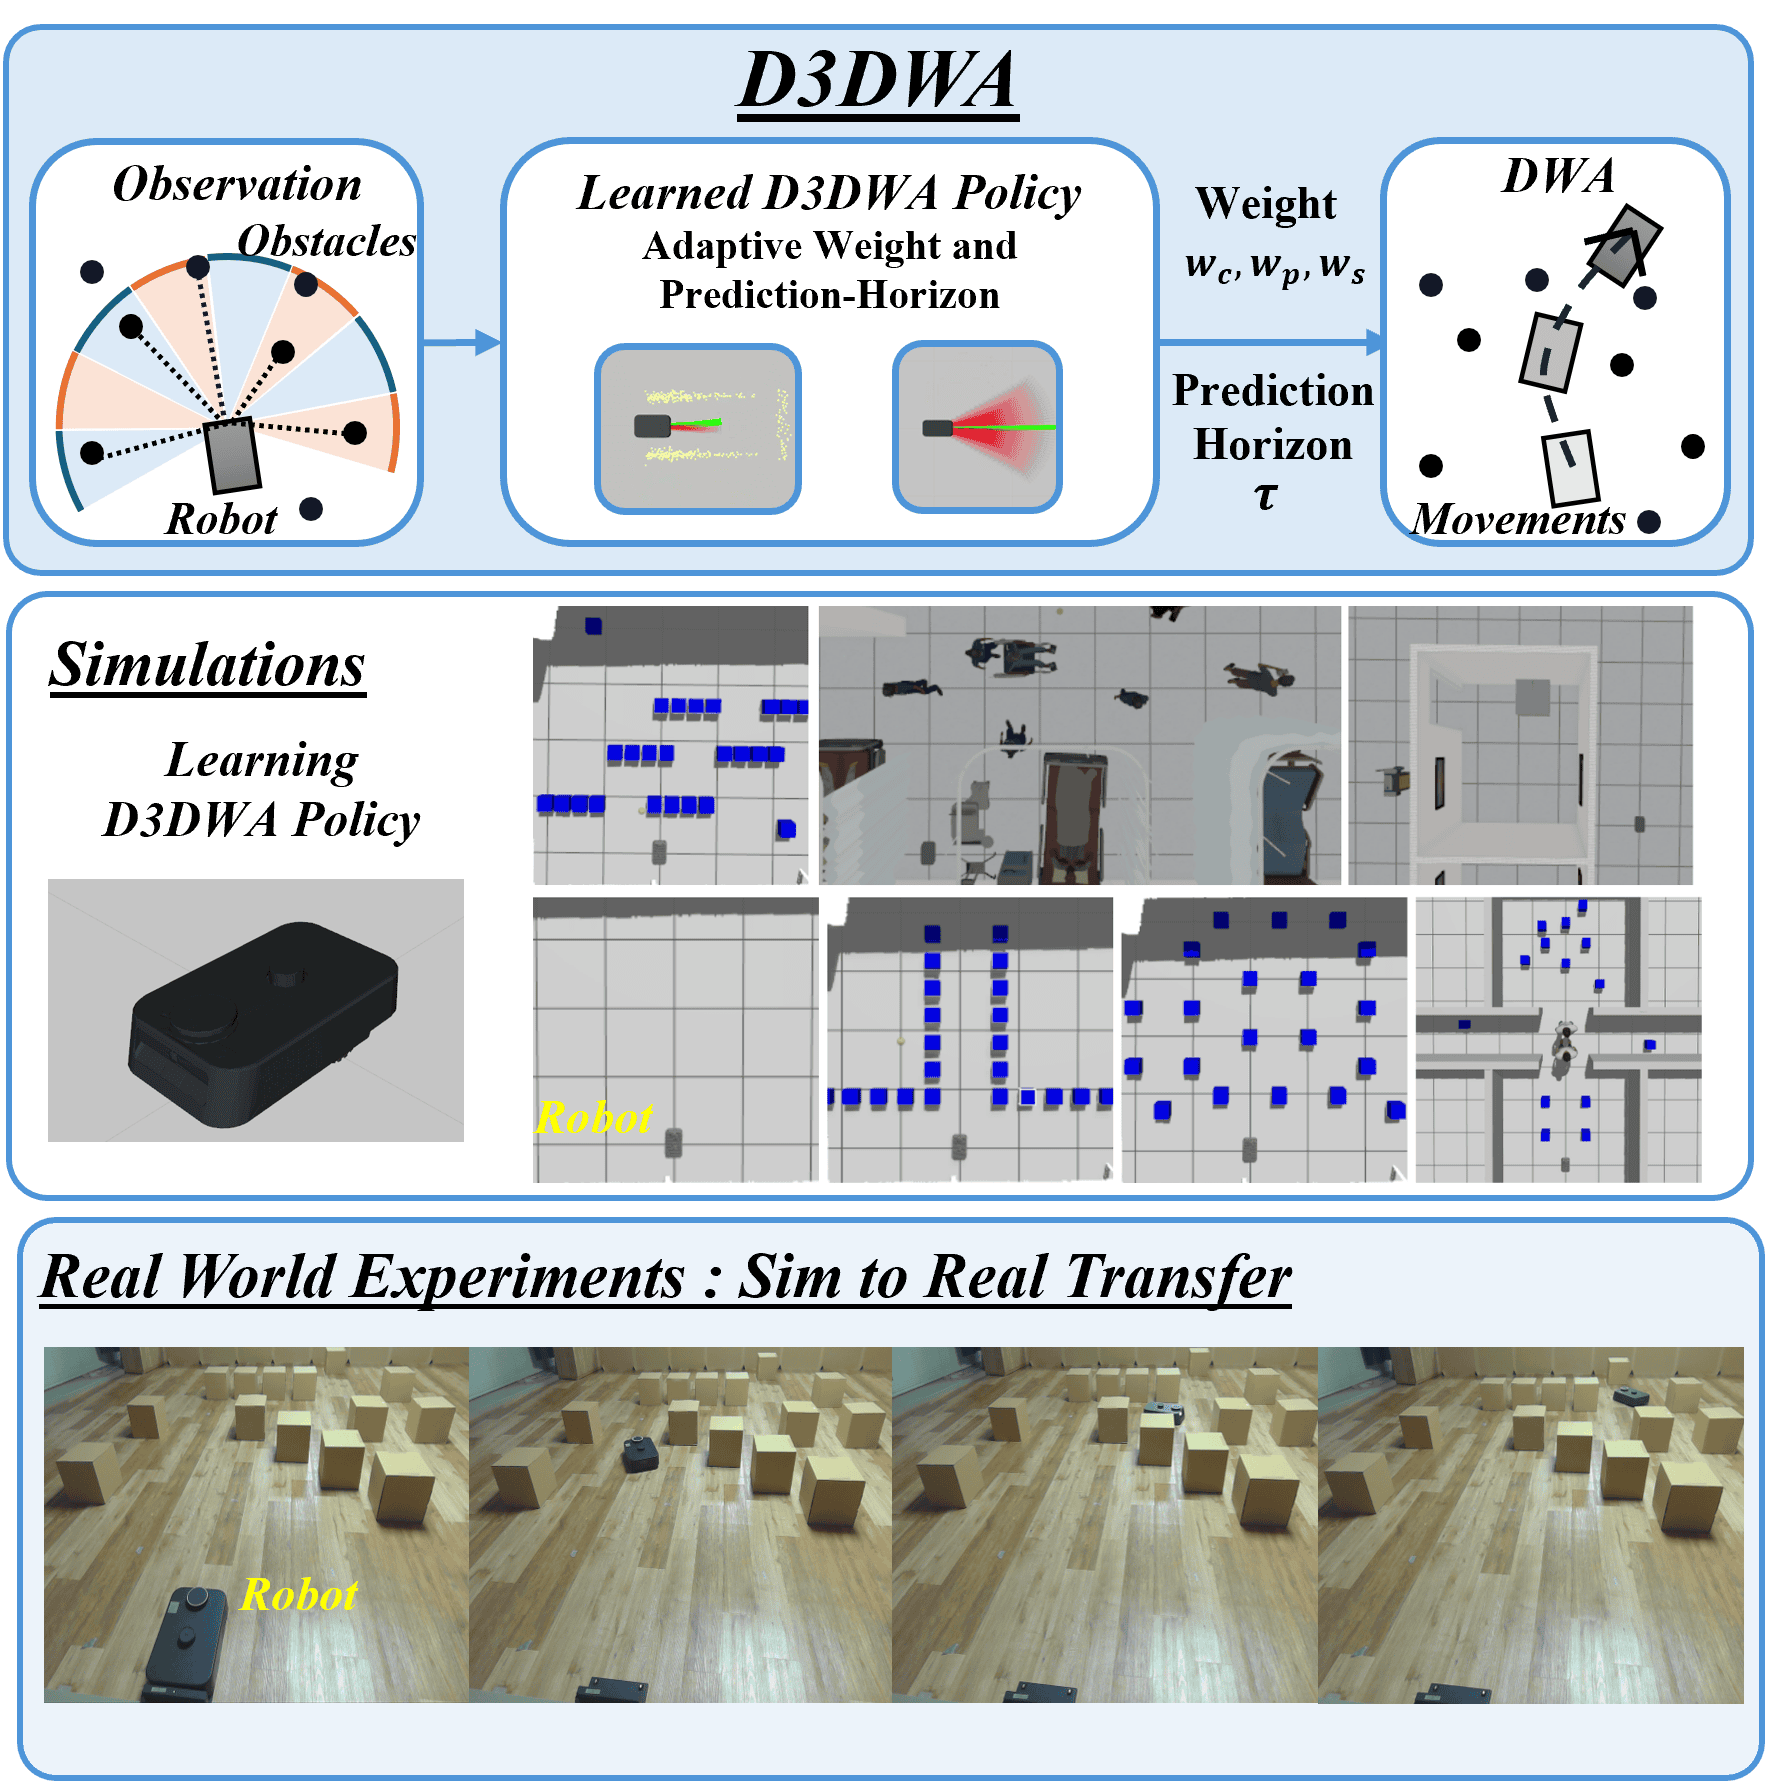
論文は、局所経路計画で広く使われるDynamic Window Approach(DWA)に対し、Dueling Double Deep Q-Network(D3QN)を用いて評価重みと予測ホライズンを連続的なナビゲーション状態から選ぶ手法を提案しています。DWAの軌道生成と衝突チェックは維持したまま、各制御ステップでパラメータを適応させる点が特徴です。
何が新しいのか
新しい点は、DWAのパラメータを固定値として扱わず、評価重みと予測ホライズンを同時に適応させることです。論文では、長い予測ホライズンは開けた場所で効率的な移動に向き、短いホライズンは狭い・混雑した場所で実行可能な動きを保ちやすいと説明しています。
結果として、8つのシミュレーション環境では未見レイアウトを含めて全ゴールに到達し、実機実験でも3つの構成を完了しました。一方で、重みだけを変える版は制約のある条件でタイムアウトしており、ホライズンまで含めて調整する意義を示した内容です。
GA Robotics編集部注目のポイント
注目すべきは、D3DWAがDWAを置き換えるのではなく、既存の軌道生成と衝突チェックを残したまま適応層を足している点です。これは、現場で既存ナビゲーション資産を活かしたい企業にとって、全面刷新よりも導入検討しやすい構成といえます。
ただし、論文が示しているのは研究環境での有効性であり、実運用での計算負荷や制御周期への影響は本文だけでは読み切れません。日本の現場では、狭い通路やレイアウト変更が多い環境ほど価値が出る可能性がありますが、逆に安定した広い動線では効果が小さい可能性もあります。
日本の現場で考えると
この研究は、工場内搬送、倉庫内の自律移動、受付や案内ロボットの巡回など、通路状況が変わる現場に関係します。特に、開けたエリアと狭い通路が混在するレイアウトでは、予測ホライズンを切り替える考え方が実務に近いです。
一方で、導入時は既存の地図更新、障害物検知、WMSやMESとの連携、制御周期の余裕を確認する必要があります。狭隘部でのすれ違い、人との共存、段差や床状態のばらつきがある現場では、学習済み条件と実環境の差がそのまま停止やタイムアウトにつながるため、慎重なPoCが必要です。
導入・PoCで確認したいこと
- 未見レイアウトを含む走行成功率
- 1回の目的地到達までのサイクルタイム
- 狭い通路でのタイムアウト発生率
- 制御周期内での計算完了率
- 人や障害物への介入回数と復旧時間
現時点で分かっていないこと
本文からは、実機実験に使ったロボット機種、センサー構成、計算資源が確認できません。また、学習データの範囲や、どの程度のレイアウト変更まで追従できるかも不明です。
さらに、日本の現場でそのまま使えるかを判断するには、制御周期への影響や既存ナビゲーションスタックとの接続方法が必要ですが、提供情報にはそこまでの記載がありません。
自律移動の精度は、現場の通路幅やレイアウト変化で大きく変わります。導入可否を考える際は、既存の移動ロボットやナビゲーション構成にどう組み込むかを先に整理するのが近道です。
ロボット導入・自動化をご検討の方へ
「自社にはどんなロボットが合うのか」お悩みではありませんか。貴社の現場課題に合わせた最適な活用方法をご提案します。まずはご相談・資料請求からお気軽にどうぞ。

