
DeViGraspが示す、視界劣化下の四足ロボット把持研究
3行解説
- 四足ロボットの移動把持を、視界が崩れた条件で評価する研究論文が公開された。
- 遮蔽、マスク欠落、深度ノイズ、位置ずれを再現するベンチマークを新たに提案した。
- 難条件では成功率62.3%を示し、既存手法より改善したと報告している。
ニュースの概要
arXivのRobotics分野で、2026年9月12日に「DeViGrasp: Robust Visual Mobile Grasping for Quadruped Manipulators under Degraded Perception」という論文が公開された。著者はLiang Zhou氏ら5名で、四足ロボットの移動把持を対象にしている。
論文は、搭載カメラの視覚情報が不安定な状況でも、ロボットが対象物を見つけて把持するための方法を扱う。既存手法が比較的見やすい観測を前提にしていた点を問題視し、視界劣化を系統的に扱う枠組みを提示している。
何が新しいのか
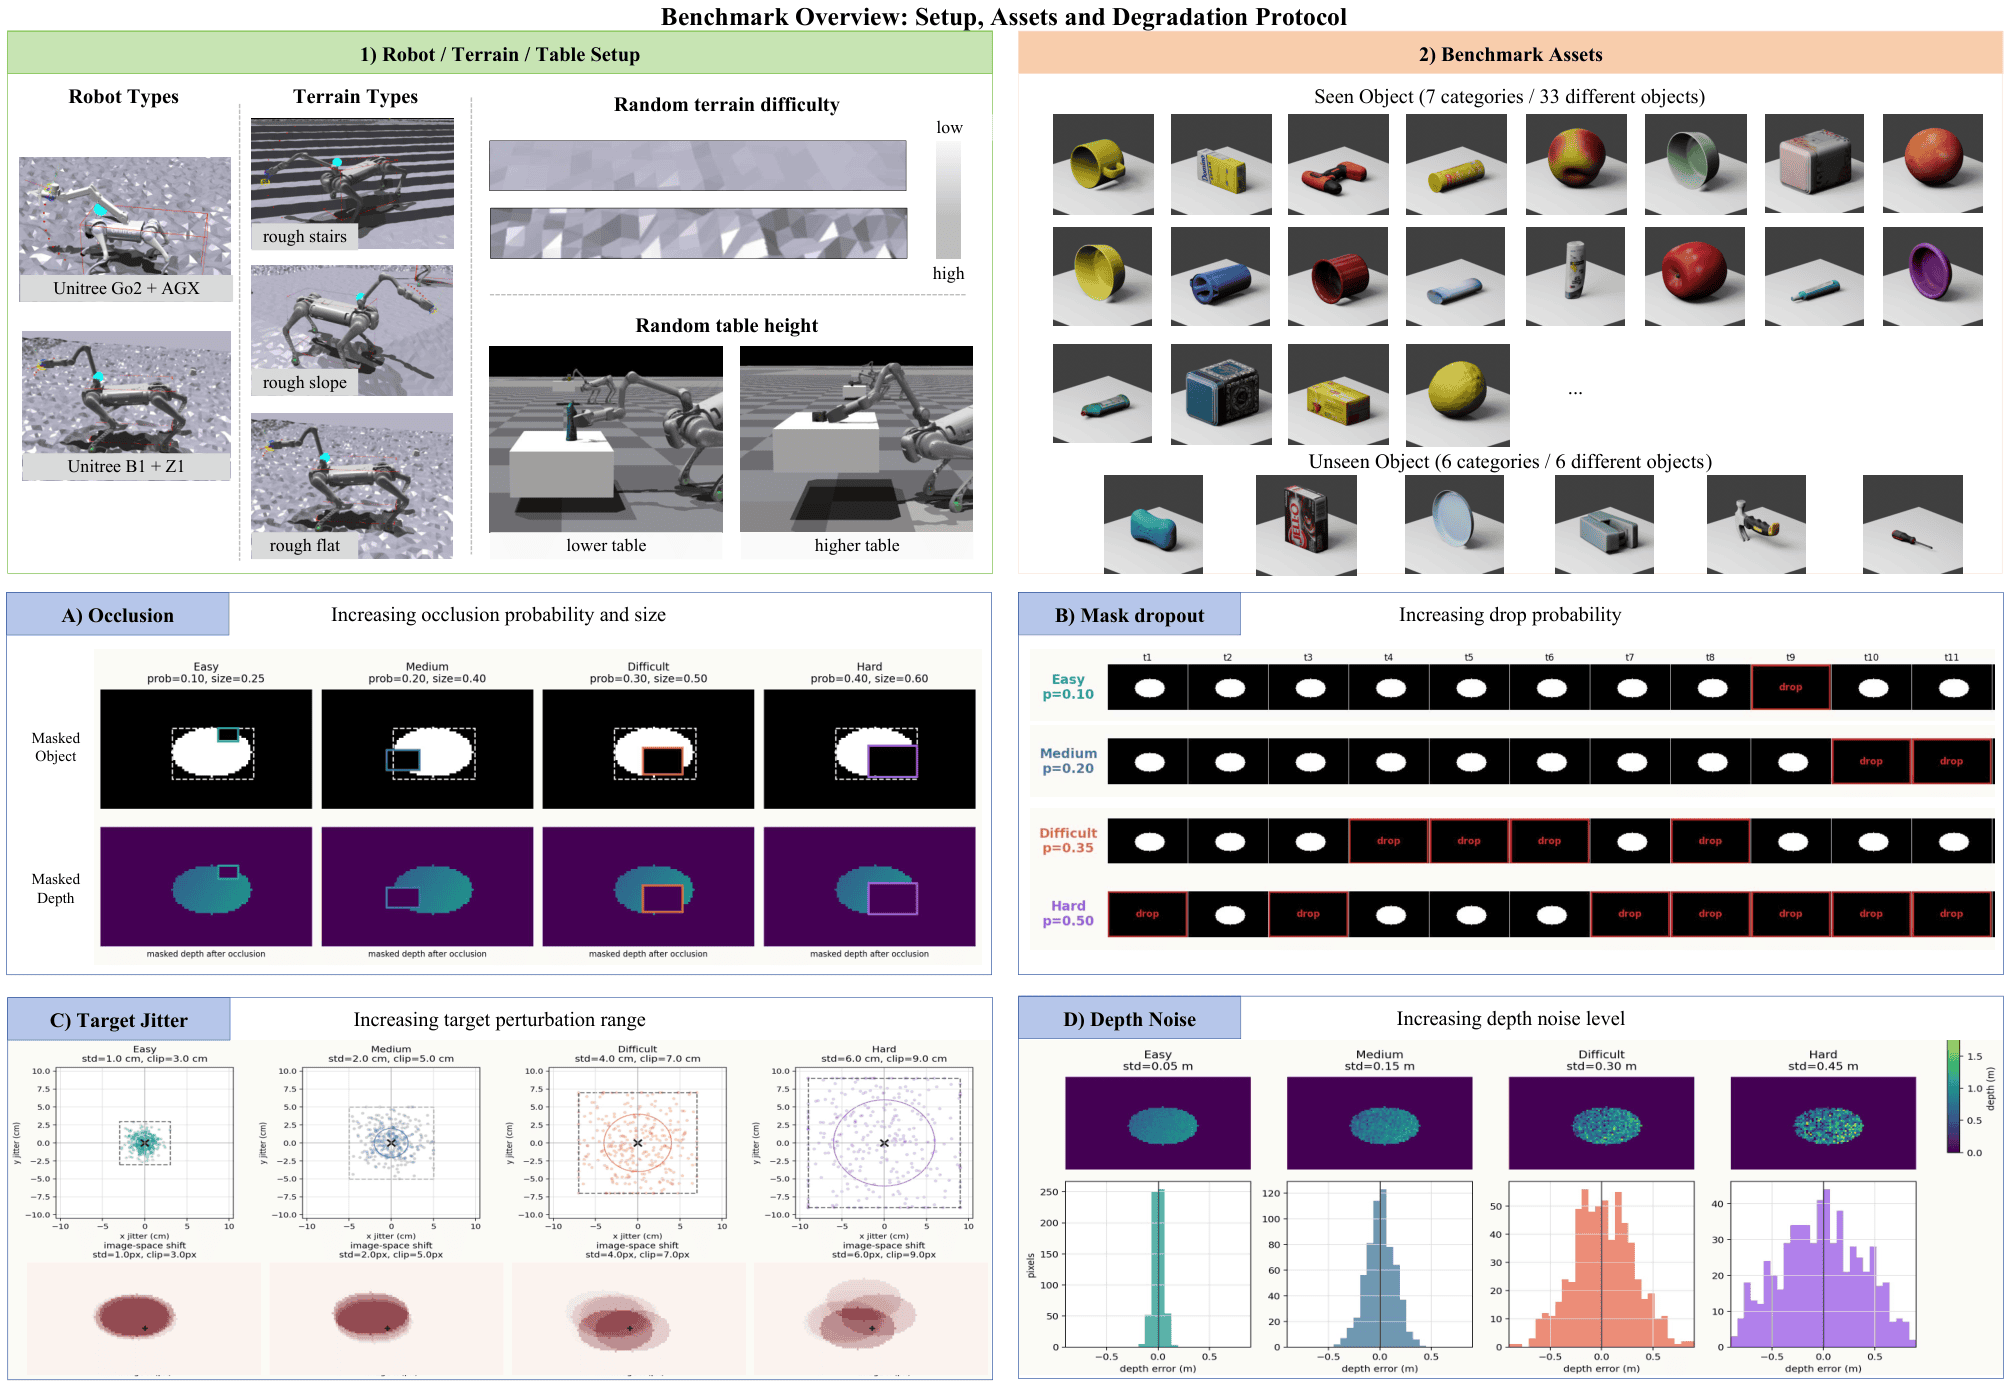
新しい点は、手法だけでなく評価基盤も同時に示したことだ。論文は「DeViGrasp-Bench」というベンチマークを提案し、遮蔽、segmentation maskの欠落、深度ノイズ、対象位置の揺れを制御して評価できるようにした。
評価対象には、見たことのある物体だけでなく、未見の物体、複数の難易度、複雑な地形も含まれる。指標としては、タスク成功率、実行効率、動作の滑らかさを測るとしており、単なる把持成功だけでは見えない差を確認しやすい。
手法面では、教師・生徒型のDeViGrasp-Netを提案した。教師はオフラインの把持候補を参照し、生徒は双眼の分割深度観測と、現在・記憶・復旧の仮説を組み合わせて推論する。
GA Robotics編集部注目のポイント
注目すべきは、視界劣化の条件を分解して評価している点です。現場導入では「動くかどうか」より、「どの程度の遮蔽やノイズで失敗が増えるか」が重要になります。
この論文は、成功率だけでなく実行効率と動作の滑らかさも評価しているため、デモ映えよりも運用の安定性に近い見方ができます。難条件での改善幅が示されているので、環境が厳しいほど価値が出やすい研究とみられます。
日本の現場で考えると
日本の製造・物流現場では、棚の奥、通路の交差部、照明の反射、荷物の重なりなどで視界が崩れやすい場面があります。この研究は、そうした条件での移動把持や対象追跡に関係します。特に、対象物が毎回同じ位置にない作業では、認識の揺れがそのまま停止や取り直しにつながります。
一方で、安定した照明と固定レイアウトが前提の作業では、この研究の価値は相対的に小さくなります。導入を考えるなら、通路幅や段差だけでなく、遮蔽の頻度、深度センサの見え方、対象物の見え隠れの多さを先に確認する必要があります。既存のWMSやMESとの連携以前に、まず視覚条件が運用に耐えるかが論点です。
導入・PoCで確認したいこと
- 遮蔽や見切れがある条件での作業成功率
- 対象物の見え方が変わったときの再認識時間
- 1回の把持にかかる実行効率とサイクル時間
- 連続稼働時に介入が必要になる回数
- 動作の滑らかさが低下したときの失敗パターン
現時点で分かっていないこと
この情報だけでは、実機での検証環境やハードウェア構成は確認できない。論文は手法とベンチマークを示しているが、日本の現場でそのまま再現できるかは別問題だ。
また、商用製品としての提供時期、対応範囲、保守条件は本文からは分からない。GA Robotics編集部としては、研究成果としての有効性と、現場導入に必要な条件を分けて見る必要があると考える。
視界が不安定な現場では、成功率だけでなく、どの劣化条件で崩れるかを先に見極めることが重要です。導入検討では、PoCの評価項目を現場条件に合わせて設計する視点が役立ちます。
ロボット導入・自動化をご検討の方へ
「自社にはどんなロボットが合うのか」お悩みではありませんか。貴社の現場課題に合わせた最適な活用方法をご提案します。まずはご相談・資料請求からお気軽にどうぞ。

