家庭内の物体探索支援をRLで自動化、協働ロボットの対話設計に新手法
3行解説
- 家庭内で物体を探す支援を、協働ロボットが行う研究です。
- 言語と身体行動を扱う方策を、手作業ではなく強化学習で生成します。
- 人間データを使うシミュレータと実環境の人間評価が示されています。
ニュースの概要
arXivのRobotics分野に、「Learning to Plan in Human-Robot Collaboration: Multimodal Reinforcement Learning for Adaptive Interaction」という論文が2026年9月21日に投稿されました。著者はAfagh Mehri Shervedani氏ら6名です。
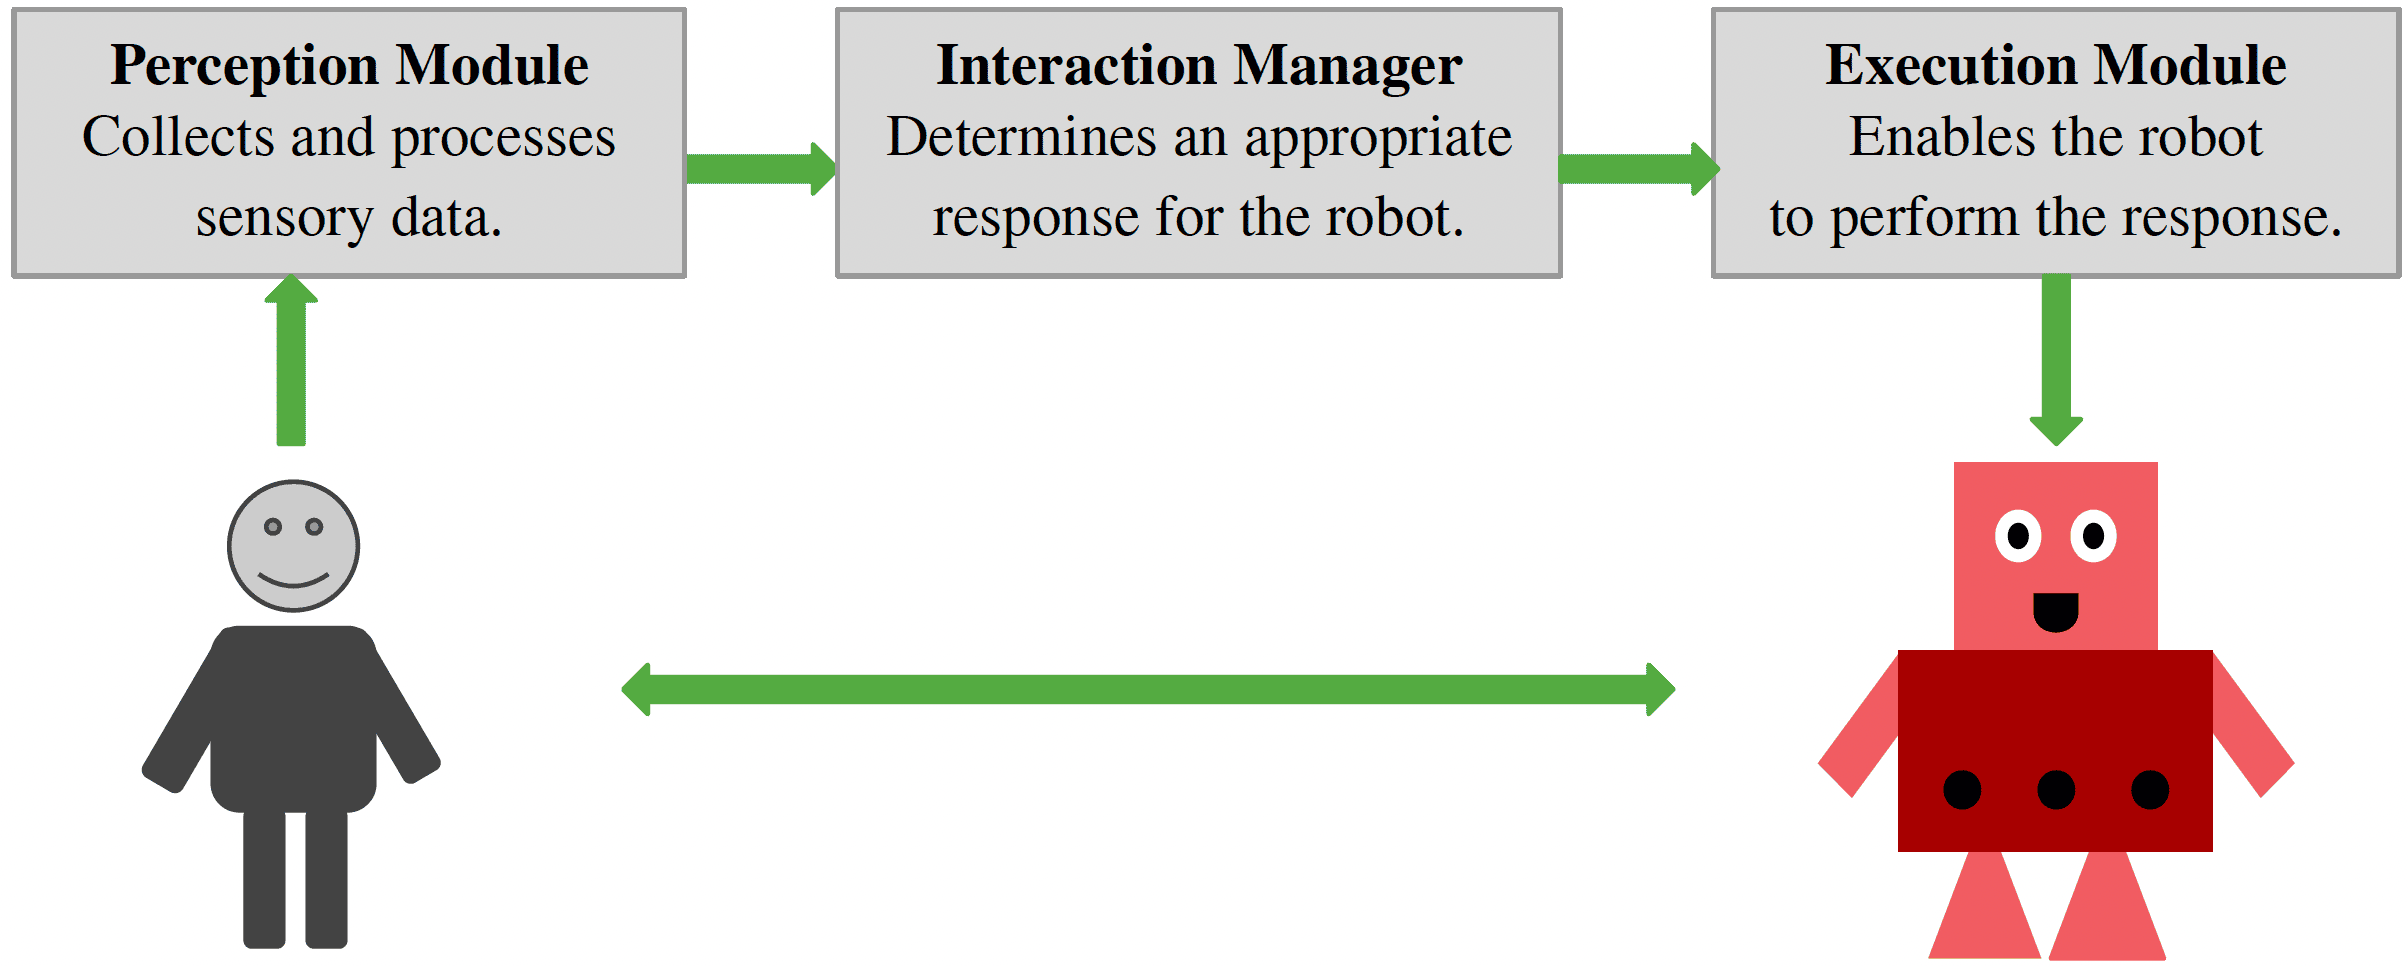
論文は、高齢者や障害のある人を支援するロボットを想定し、家庭内で物体を見つける協働タスクを扱います。ロボットは言語と身体行動などの複数の入力を見ながら、次に取るべき行動を選びます。従来は人手で作ることが多かった方策を、強化学習で自動生成する点が中心です。
何が新しいのか
新しい点は、協働ロボットの「対話や行動の決め方」を、手作業ではなく学習で作ることにあります。論文では、人間データを使うシミュレータで学習し、言語と身体行動を含むマルチモーダル信号を扱えるようにしています。
また、学習を速めるために、細かな調整を要しない高レベルの報酬関数を使い、いくつかの前提条件も課しています。さらに、実世界での人間評価で有望な結果が示されたとされており、単なる机上の提案ではなく、実運用に近い形で検証している点が特徴です。
GA Robotics編集部注目のポイント
注目したいのは、「policy for such multimodal systems is often crafted by hand」という課題に対し、RLで方策を自動生成しようとしている点です。協働ロボットの現場では、対話分岐や行動条件が増えるほど、手作業の設計は保守しづらくなります。
この研究は、複雑なやり取りを前提にした支援ロボットほど、設計工数を下げられる可能性があることを示します。一方で、論文が示すのは家庭内の物体探索支援であり、工場搬送や広域巡回にそのまま置き換えられるわけではありません。用途を絞ったPoCから始めるのが現実的です。
日本の現場で考えると
日本で近いのは、介護施設、見守り、受付、案内のように、人の意図をくみ取りながら動く場面です。特に、利用者が言葉で指示し、ロボットが状況を見て次の行動を選ぶ用途では、この研究の考え方が参考になります。高齢者支援や障害者支援のような、対人協働が前提の業務とも相性があります。
一方で、通路幅や段差、混雑した環境での移動そのものより、会話の分岐と行動選択が主題です。そのため、日本の現場では、既存の設備連携やWMS/MES接続よりも、利用者の発話、ジェスチャー、物体認識をどう組み合わせるかが論点になります。複雑な対話を人手で積み上げる運用は、拡張時に負担が増えやすいとみられます。
導入・PoCで確認したいこと
- 物体探索タスクの成功率
- 利用者の発話に対する応答の正確さ
- 1タスクあたりの完了時間
- 人の介入回数と介入理由
- 実環境での再現性と連続運用時の安定性
現時点で分かっていないこと
この情報だけでは、対象とするロボット機体、センサー構成、学習データの規模は確認できません。日本語での対話対応や、介護・受付など家庭外の現場にそのまま適用できるかも不明です。
また、実世界評価の具体的な条件や、どの程度の成功率だったかは本文要約からは分かりません。導入判断には、評価環境と失敗時の挙動を追加で確認する必要があります。
協働ロボットの導入では、対話と行動の設計をどこまで自動化できるかが実務上の論点になります。日本でのPoC設計や現場要件の整理を進める際は、まず必要な入力と評価指標を切り分けることが重要です。
ロボット導入・自動化をご検討の方へ
「自社にはどんなロボットが合うのか」お悩みではありませんか。貴社の現場課題に合わせた最適な活用方法をご提案します。まずはご相談・資料請求からお気軽にどうぞ。