
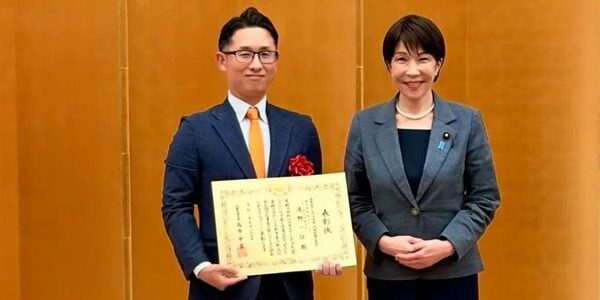
Mujinが日本スタートアップ大賞受賞 現場導入で注目すべき認識と経路計画の分離
3行解説
- Mujinが日本スタートアップ大賞2026で内閣総理大臣賞を受賞した。
- 同社はフィジカルAI「MujinMI」と統合基盤「MujinOS」を開発している。
- 認識と動作計画を分ける設計が、現場導入の論点として示された。
ニュースの概要
株式会社Mujinは2026年9月25日、日本スタートアップ大賞2026で内閣総理大臣賞を受賞した。共同創業者 CEOの滝野一征氏は、受賞にあわせたメディア向け取材で、ロボットが「考える」ことと、安全に動くことの間にある技術的な距離を説明した。
同社は、周囲の状況を認識させるフィジカルAI「MujinMI」と、工場・倉庫の設備を統合する「MujinOS」を開発している。記事では、単純作業の自動化が進んだ後に残る、変化の大きい現場をどう自動化するかが受賞の背景として紹介された。
何が新しいのか
Mujinの説明で新しいのは、AIで対象を認識する工程と、ロボットの動作経路を決める工程を分けている点だ。見えているものをそのまま動作に変えるのではなく、物理的な制約を踏まえたモーションプランニングを別に置くことで、現実の現場での安全性と予測可能性を重視している。
また、対象はロボット1台ではなく、搬送機器、保管システム、センサーまで含む共通のデジタルツイン基盤へ広がっている。さらに、現場設計から導入・運用支援まで担う形に加え、ロボットメーカーへソフトウェアを提供する形も進めている点が、普及の進め方として特徴的だ。
GA Robotics編集部注目のポイント
注目したいのは、滝野氏が「AIによる認識」と「動作を決める計算」を分けると明言している点です。これは、見た目のデモが動いても、そのまま現場投入できるとは限らないことを示しています。
特に、重い機械が動く工場や倉庫では、0.1%の失敗でも事故につながる可能性があると記事は伝えています。導入判断では、認識精度だけでなく、接触回避、可動範囲、停止時の挙動まで含めて検証する必要があるとみられます。
日本の現場で考えると
このニュースは、製造や物流での多品種・変動作業に関係します。箱の大きさや向きが毎回違う積み付け、周囲の障害物が変わる搬送、設備同士の連携が必要な工程では、認識だけでなく経路計画まで含めた設計が重要になります。
一方で、日本の現場では通路幅、段差、安全柵、人との協働、既存のWMSやMES、PLCとの接続が導入可否を左右します。MujinOSのような統合基盤は、複数設備をまとめて扱う発想として参考になりますが、実際には現場ごとの設備構成と保守体制を個別に確認する必要があります。
導入・PoCで確認したいこと
- 対象物の認識成功率と、置き方が変わった時の再認識率
- 1サイクルあたりの処理時間と、手作業との比較
- 障害物や設備干渉がある条件での接触回避率
- 連続稼働時の停止回数と、人の介入回数
- 安全停止後の復旧時間と、再開手順の手間
現時点で分かっていないこと
記事からは、個別の導入先でどこまで同じ機能が使えるかは確認できません。パンフレット上の統合範囲と、実際の現場で使える範囲は分けて見る必要があります。
また、日本の各現場での安全対策や設備構成に応じて、どの程度の検証が必要かも本文だけでは分かりません。受賞の事実は示されていますが、導入条件の詳細は提供情報では確認できません。
フィジカルAIや現場統合の考え方は、ロボット単体の性能だけでは判断できません。既存設備との接続や安全検証をどう進めるかでお悩みなら、導入検討の整理からご相談ください。
ロボット導入・自動化をご検討の方へ
「自社にはどんなロボットが合うのか」お悩みではありませんか。貴社の現場課題に合わせた最適な活用方法をご提案します。まずはご相談・資料請求からお気軽にどうぞ。
出典: ロボスタ

