
Unitree G1を実農場で実証 オクラ収穫で見えた導入論点
3行解説
- Orbohとトヨタ車体研究所が、Unitree G1を実際のオクラ農場で共同実証した。
- 畝や実の高さを変えず、風や日射のある屋外で検出と把持まで確認した。
- 一方で、切断用カッターの作り込みは間に合わず、収穫完了には届いていない。
ニュースの概要
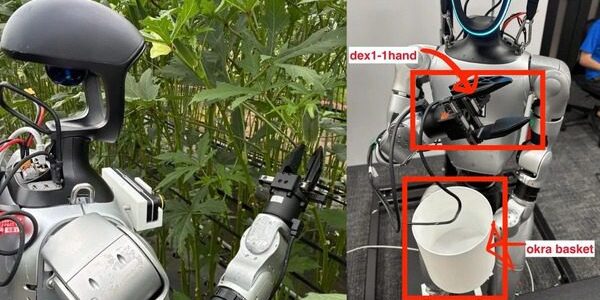
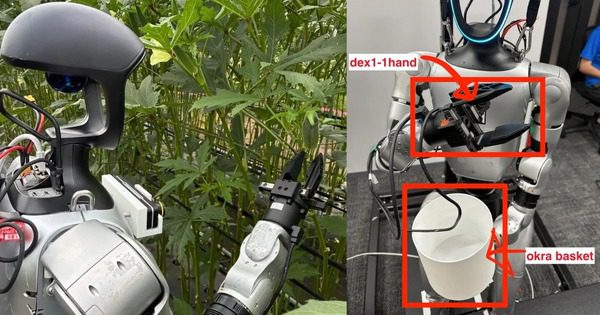
株式会社Orbohは2026年9月29日、株式会社トヨタ車体研究所との共同実証の結果を公表した。対象はヒューマノイドロボット「Unitree G1」で、鹿児島県内の実際に出荷しているオクラ農場へ持ち込み、屋外の畑でオクラを検出して手を伸ばし、把持するところまでを確認したという。
実証期間は2026年6月から9月で、開発期間は70日だった。研究室ではなく、風で作物が揺れ、日射で見え方が変わり、葉が実を隠す環境で試した点が特徴だ。屋内の模擬環境では、把持成功率が20回中16回だったとされる。
何が新しいのか
今回の新しさは、ヒューマノイドを「人のために作られた現場」にそのまま入れて、畝の幅や実の高さを変えずに試した点にある。従来の収穫自動化は、ハウス配置をロボット向けに整えるか、作物と動作を絞った専用機を作る方法が中心だった。これに対し、今回は既存の農場条件を前提に、どこまで動けるかを確かめている。
また、検出から接近、把持までを70日で組み上げたことも示唆が大きい。ただし、切断用カッターの作り込みは期間内に終わらず、収穫の完了には至っていない。つまり、今回の成果は「収穫ロボットの完成」ではなく、非整備環境での動作成立範囲を見極めた実証と捉えるのが適切だ。
GA Robotics編集部注目のポイント
注目すべきは、AIに任せる範囲を絞ったと明言している点です。オクラまで手を伸ばす動作は従来制御で担い、AIは最後の位置合わせだけに使っています。これは、現場導入では「AIで全部やる」よりも、既存制御とAIの役割分担を明確にした方が早く実装できる可能性を示します。
一方で、屋外では代替の割り箸で実を切ってしまったとあり、力制御はまだ課題です。ヒューマノイドを農業に入れる場合、認識精度だけでなく、接触時の力加減や破損リスクまで見ないと実用化判断を誤りやすいと考えられます。
日本の現場で考えると
この実証は、露地や簡易ハウスのように環境変動が大きい農場で、既存の畝や通路を大きく変えずにロボットを入れたい場合に参考になります。日本では圃場改修の余地が小さい現場も多く、現場をロボットに合わせるのか、ロボットを現場に合わせるのかが導入判断の分かれ目になります。
ただし、向いているのはまず検出、接近、把持のような工程です。切断や収穫物の損傷防止は別の難しさがあり、通路幅、段差、日射、風、葉の遮蔽、そして力制御の安定性を個別に見る必要があります。既存の作業導線や収穫カゴの運用に、ロボットが無理なく入るかも重要です。
導入・PoCで確認したいこと
- 検出から把持までの成功率を、屋内と屋外で分けて測ること
- 1サイクル時間を、検出・接近・把持・収納ごとに分解して測ること
- 風や日射の変化で、認識と把持がどれだけ崩れるかを確認すること
- 実を傷つけずに扱えるか、接触時の力加減と破損率を測ること
- 失敗時の人の介入回数と、復旧にかかる時間を記録すること
現時点で分かっていないこと
提供情報では、今回の実証が日本での商用導入や量産計画にどうつながるかは確認できません。また、屋外での把持成功率や連続稼働時間、保守体制も示されていません。
さらに、切断工程の完成時期や、他の作物・他業種へ横展開する際の条件も不明です。今回公開されたのは、あくまでオクラ農場での実証結果と開発手法の一部です。
非整備環境でヒューマノイドを使うには、作業の切り分けとPoC設計が重要です。現場条件に合わせて何を測るべきかを整理したい企業は、導入検討の材料として読み進めてください。
ロボット導入・自動化をご検討の方へ
「自社にはどんなロボットが合うのか」お悩みではありませんか。貴社の現場課題に合わせた最適な活用方法をご提案します。まずはご相談・資料請求からお気軽にどうぞ。
出典: ロボスタ

