
123回の自己改善実験が示した、ロボット導入で見落としやすい壁
3行解説
- arXivで、ロボットの自己改善を123回繰り返す研究報告が公開された。
- 人手でコードを書かず、失敗を見てスキル追加や外部モデル導入を試した。
- 改善は進んでも、最終タスクは成功せず、認識や評価設計が壁になった。
ニュースの概要
2026年9月23日、National University of SingaporeのJiaming Wang氏が、arXivのRobotics分野で技術報告を公開しました。題名は「What Stops Recursive Self-Improvement in Robotics? Lessons from 123 Rounds of Agentic Skill Discovery」です。
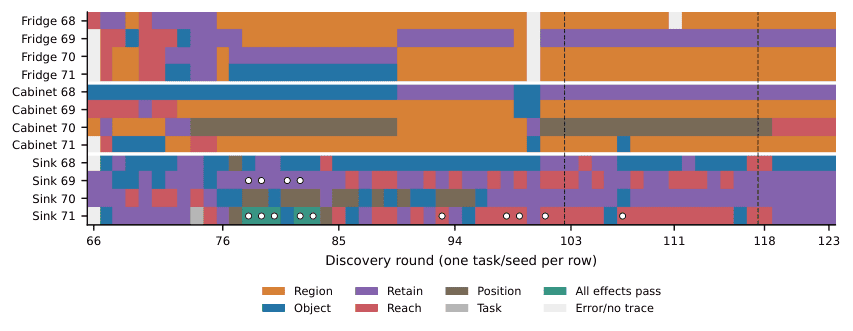
報告では、ロボットの失敗を観察し、不足能力を推定し、新しいスキルを作るか外部モデルを導入し、変更ごとにシミュレーションで検証する仕組みを使いました。人がロボットコードを書かずに、家庭内マニピュレーション課題で123回の改善ラウンドを回した点が特徴です。
何が新しいのか
新しい点は、ロボットが自分で改善する仕組みを、単発のデモではなく123回の反復で検証したことです。失敗を見て能力不足を特定し、スキル追加や外部モデル導入を行い、毎回シミュレーションで試す流れを繰り返しています。
一方で、変更はテストを通っても、最終課題である「冷蔵庫の上段に調味料を置く」作業は成功しませんでした。研究は、自己改善を止める要因がロボット本体よりも、認識の関係理解不足、長いスキル連鎖の前段集中、評価ハーネスの設計にあると整理しています。
GA Robotics編集部注目のポイント
注目すべきは、改善がテストを通過しても、実タスクの成功につながらなかった点です。これは、導入現場でも「認識精度が上がった」「個別機能が動いた」だけでは十分でないことを示します。
特に、棚は見えても「上段の棚」のような関係を理解できないという指摘は重要です。日本の現場でも、単体認識より、位置関係や作業順序を含む理解が必要な工程では、PoCの評価項目を慎重に設計しないと、見かけ上の成功に引っ張られる可能性があります。
日本の現場で考えると
この研究は、製造や物流での長い連続作業をそのまま自動化する難しさに近い示唆があります。たとえば、棚入れ、仕分け、補充のように前段の認識が後段の動作を左右する作業では、最初の失敗が続くと後半の改善が進みにくくなります。
日本の現場では、通路幅や棚の高さ、段差、安全柵、人とのすれ違いなど、環境条件も評価に入れる必要があります。さらに、WMSやMES、PLCとの連携がある場合は、ロボット単体の成功率だけでなく、例外時の停止、再開、介入手順まで含めて確認しないと、実運用の判断を誤りやすいです。
導入・PoCで確認したいこと
- 対象タスクの成功率が、連続試行でどこまで安定するか
- 1サイクルあたりの処理時間が、改善前後でどう変わるか
- 失敗時に人が介入する回数と、介入後の復旧時間
- シミュレーションで通った変更が、実機でも再現するか
- 前段の認識ミスが後段の作業にどれだけ波及するか
現時点で分かっていないこと
この報告は技術報告であり、実運用への移植条件は本文だけでは十分に分かりません。日本の現場で必要になる安全認証、保守体制、既存設備との接続条件は確認できません。
また、対象は家庭内マニピュレーションであり、製造・物流・サービスの現場で同じ結果になるかは不明です。どの程度の計算資源や学習データを使ったかも、本文要約だけでは判断できません。
自己改善型のロボットは魅力的ですが、実運用では認識や評価設計がボトルネックになりやすいです。導入検討では、どこまで自動化し、どこを人手で確認するかを先に決めることが重要です。
ロボット導入・自動化をご検討の方へ
「自社にはどんなロボットが合うのか」お悩みではありませんか。貴社の現場課題に合わせた最適な活用方法をご提案します。まずはご相談・資料請求からお気軽にどうぞ。

