ロボットのIn-Context Learningを4系統で整理 導入判断で見るべき論点
3行解説
- ロボット向けのIn-Context Learningを、4つの方式に整理した論文です。
- デモや対話を使い、既存の能力を固定したまま新しい作業へ適用する考え方を扱います。
- 操作と移動の両方で、条件が変わっても要求を保てるかを評価の軸にしています。
ニュースの概要
arXivのRobotics分野に、「In-Context Learning for Robots: Methods and Applications」という論文が2026年9月28日に投稿されました。著者は39人で、ロボットのIn-Context Learning(ICL)を扱うレビュー論文です。
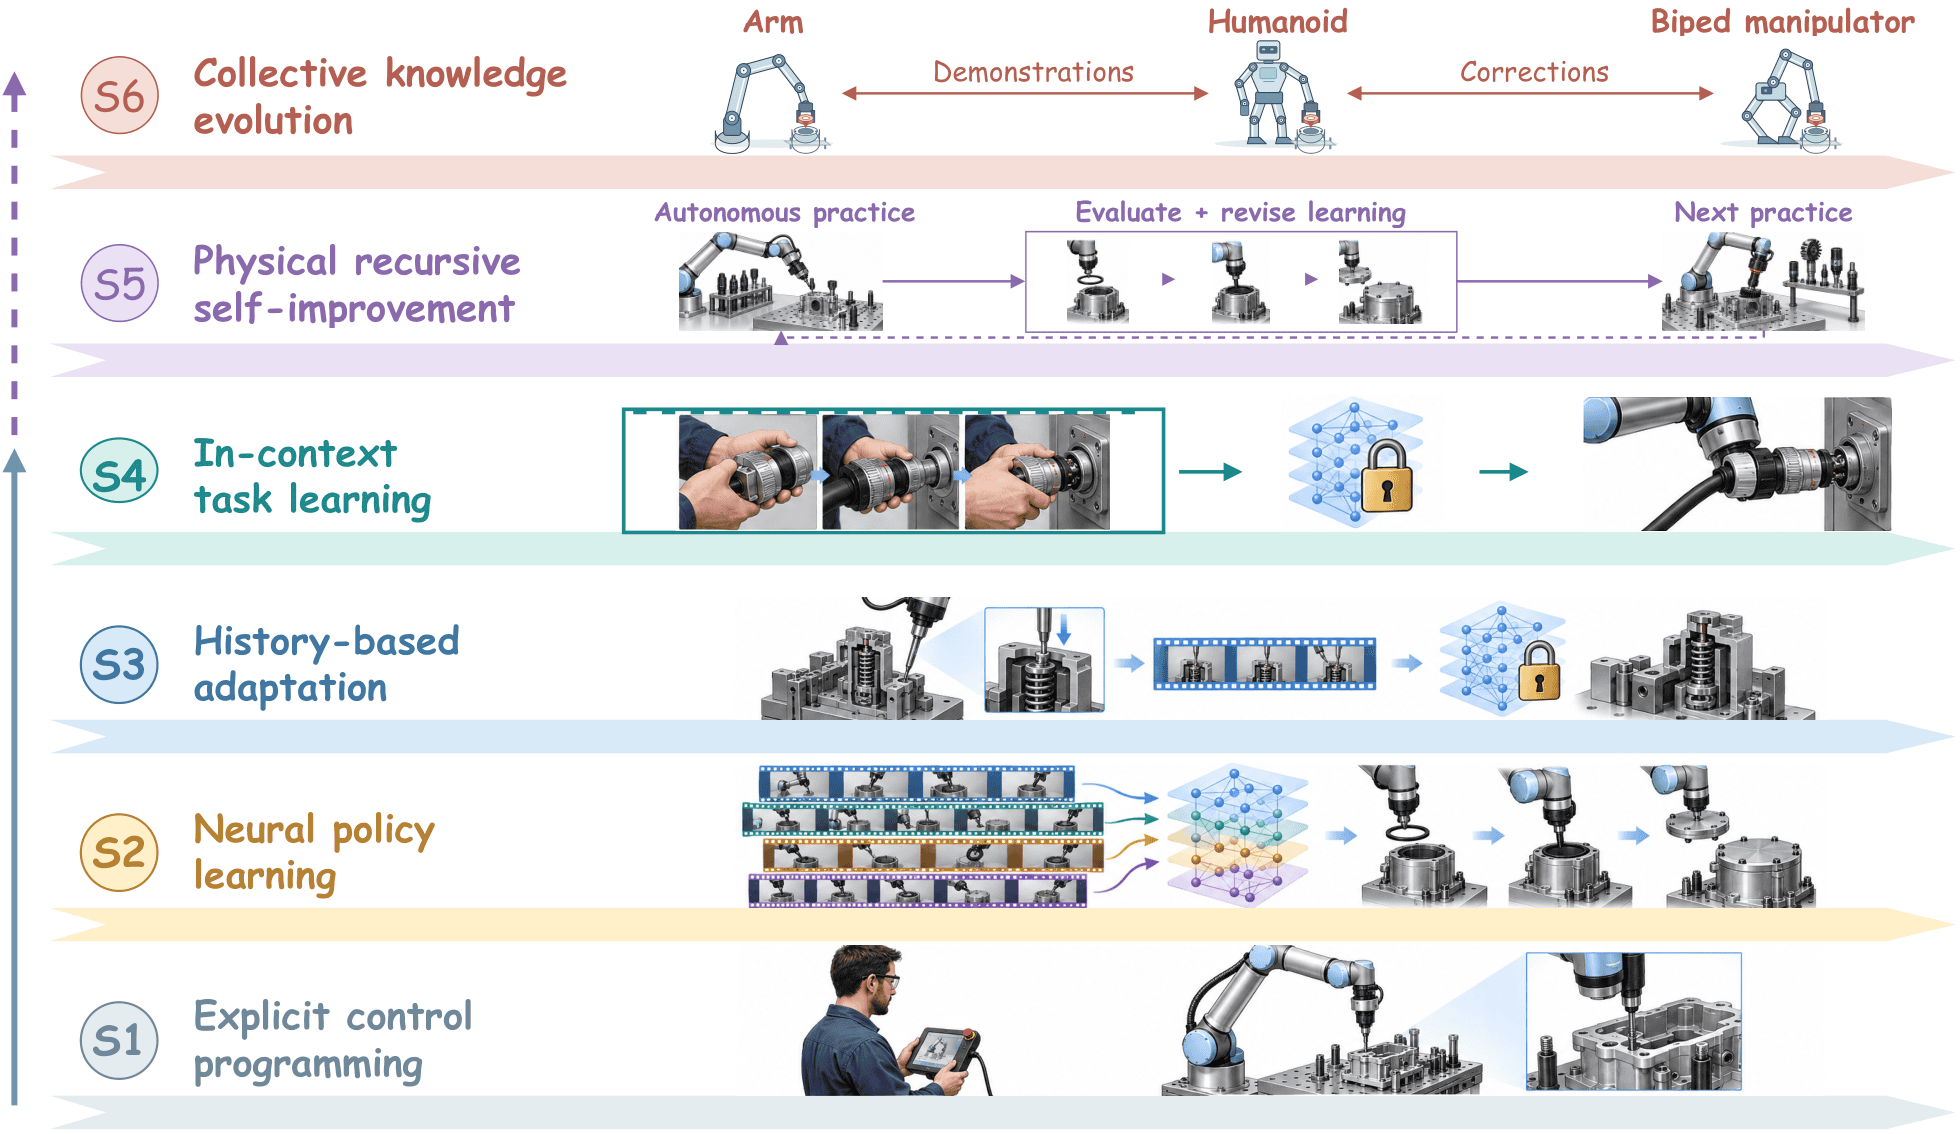
本文では、ICLをデモンストレーションや相互作用を使って新しいタスクに対応させる方法として説明しています。対象は操作とナビゲーションで、既存のニューラルパラメータを固定したまま、文脈情報を使って行動を導く考え方です。
何が新しいのか
この論文の新しさは、ロボット向けICLを4系統に分けて整理した点です。具体的には、context-conditioned policies、geometric demonstration transfer、world-model-based control、skill- and agent-based executionの4つです。
さらに、単に手法を並べるだけでなく、転移の前提や、学習・対応付け・記憶が文脈をどう有効にするかまで論点を分けています。評価面でも、教えた内容への応答、物理環境への転移、蓄積経験の効果を区別して見るべきだとしています。
論文は、物体、環境、実行条件が変わっても教えた要求を保てるかを、操作と移動の両方で検討しています。つまり、ICLを「学習の話」で終わらせず、現場での再現性や転移の見極めに結びつけている点が特徴です。
GA Robotics編集部注目のポイント
注目すべきは、ICLを既存能力を固定したまま新しいタスクへ適用する枠組みとして整理している点です。現場導入では、モデルを頻繁に再学習できないことが多いため、この前提は実務に近い考え方です。
一方で、論文は4系統の整理を示しているものの、どの方式がどの作業に最適かを一律には決めていません。したがって、導入判断では「少数デモで済むか」だけでなく、対象物や環境が変わったときに性能が落ちないかを分けて確認する必要があります。
日本の現場で考えると
日本の製造・物流現場では、同じ作業でも品種差、置き方の違い、通路幅の制約が大きく、ICLの価値は少数のデモで現場差に追従できるかにあります。特に、ピッキング、搬送、巡回のように、手順は似ていても対象や配置が変わる作業と相性がありそうです。
ただし、固定パラメータのまま運用する前提なら、照明変化、遮蔽物、人とのすれ違い、段差や狭路での失敗がどこまで許容できるかを見ないといけません。既存のWMSやMES、PLCと連携する場合も、ロボット側の判断が現場の例外処理に追いつくかが重要です。
導入・PoCで確認したいこと
- 少数デモで新規作業をどこまで再現できるか
- 対象物や配置が変わったときの成功率
- 1サイクルあたりの処理時間の変化
- 人の介入回数と介入後の復帰時間
- 連続稼働時に性能が維持されるか
現時点で分かっていないこと
本文だけでは、どのロボット機種で検証したかは確認できません。実機条件が不明なため、日本の現場にそのまま当てはめられるかは判断できません。
また、成功率やベンチマーク名、再現結果も本文にはありません。コードや付随資料の存在は示されていますが、導入判断に必要な定量結果までは読み取れません。
ロボットに少ないデモで新しい作業を覚えさせる考え方は、現場PoCの設計にも直結します。導入可否を考える際は、学習方法だけでなく、現場条件でどこまで転移するかを見極めることが重要です。
ロボット導入・自動化をご検討の方へ
「自社にはどんなロボットが合うのか」お悩みではありませんか。貴社の現場課題に合わせた最適な活用方法をご提案します。まずはご相談・資料請求からお気軽にどうぞ。