
ソフト連続体ロボットが把持と投げを実証 研究が示す導入論点
3行解説
- ソフト連続体ロボットが、初期把持なしから把持と投げ動作を実現した研究です。
- 最適化と学習を組み合わせ、未見条件にも対応する枠組みを示しました。
- 実機では把持50回、投げ30回でいずれも100%成功と報告されています。
ニュースの概要
arXivのロボティクス分野で、Marwah Basuhai氏ら5名の研究チームが「Optimize, Learn, Refine: Whole-Body Grasping and Pick-and-Throw with a Spiral Soft Robot」を公開しました。掲載日は2026年9月22日です。
研究は、ソフト連続体ロボットが全身を使って物体をつかみ、さらに投げる動作まで行う方法を扱っています。初期状態で物体をつかんでいないところから、接触条件を細かく指定せずに動作を成立させる点が特徴です。
何が新しいのか
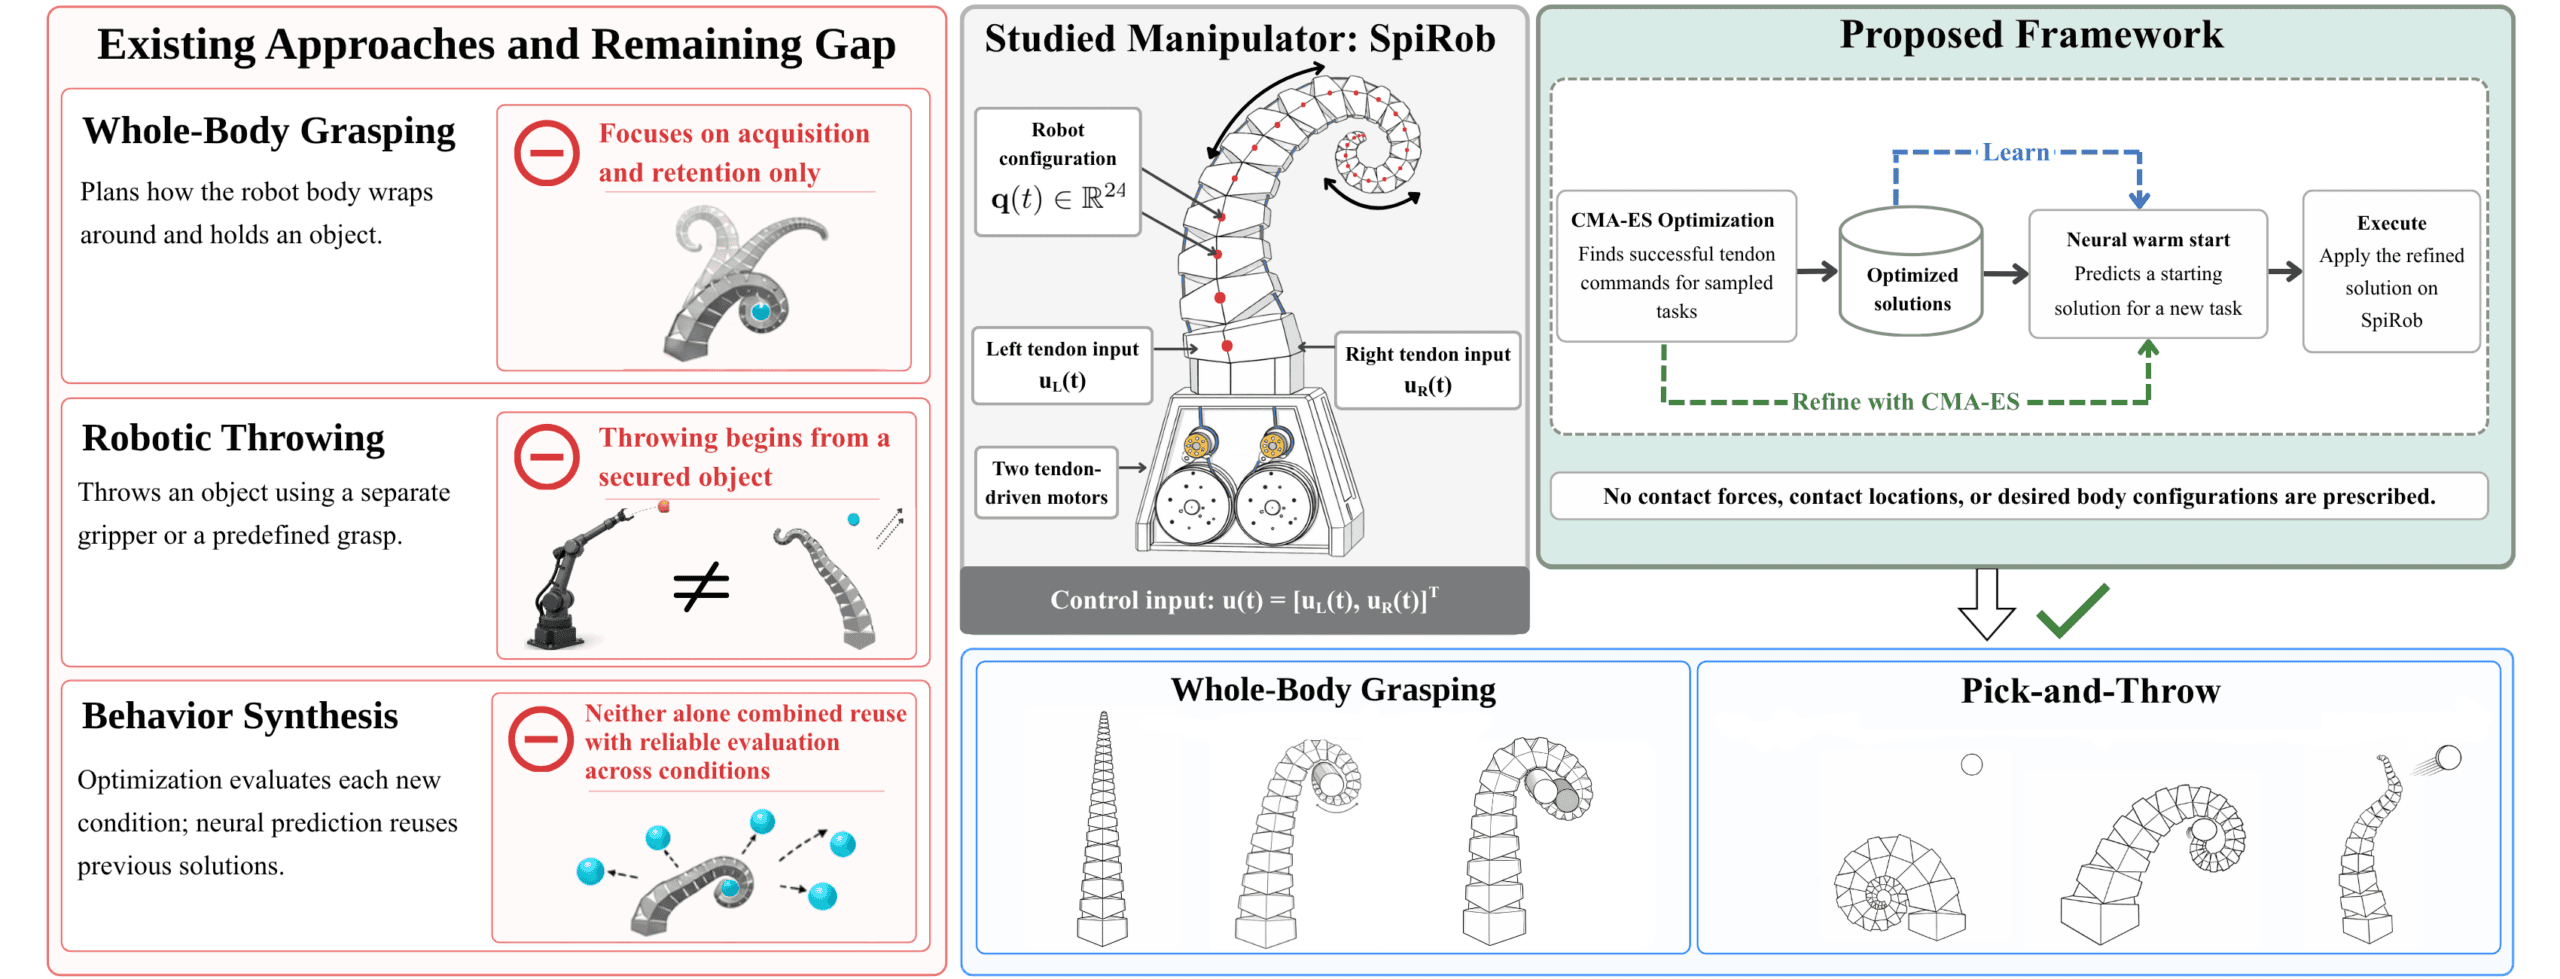
新しい点は、把持や投げを「接触力を決め打ちする」のではなく、動作結果を基準に最適化していることです。把持は先端の角度の振れ幅と本体による包み込みで評価し、投げでは放出方向の一致と最低放出速度も加えています。
さらに、動作と結果の関係が滑らかでないため、勾配を使わないCMA-ESを採用し、optimize-learn-refineの流れで改善しています。条件ごとの解をCMA-ESで作り、その初期値を予測器が学び、未見条件では再びCMA-ESで詰める構成です。シミュレーションでは把持492/500回、実機では把持50回・投げ30回で100%成功と報告されています。
GA Robotics編集部注目のポイント
注目すべきは、把持を「指先でつまむ」発想ではなく、ロボット全体の変形と接触を使って成立させている点です。これは、対象物の形状ばらつきが大きい場面や、接触を強く制御しにくい場面で有効な可能性があります。
一方で、本文には対象物の材質や重さ、作業速度、連続稼働時間がありません。つまり、研究としては成功率が高くても、現場導入では「何をどの条件で扱えるか」がまだ見えません。導入判断では、成功率だけでなく、対象物の幅と再現性を確認する必要があります。
日本の現場で考えると
この研究は、製造や物流での不定形物の把持、軽量物の仕分け、壊れやすい物の取り扱いに近い論点があります。ソフトな接触を使うため、硬いハンドでは傷つきやすい物や、形がそろわない物に向く可能性があります。
ただし、日本の現場では通路幅や安全柵、人との近接作業、既存の搬送設備との連携が重要です。投げ動作は作業効率を上げる一方で、飛翔範囲の管理が必要になります。WMSやMESとつなぐ以前に、対象物の供給姿勢、回収位置、停止時の安全確保を先に詰める必要があります。
導入・PoCで確認したいこと
- 対象物ごとの把持成功率
- 1回あたりの把持・投げサイクル時間
- 連続実行時の成功率の変化
- 人の介入回数と復旧時間
- 放出方向のばらつきと到達範囲
現時点で分かっていないこと
本文には、実機の機種名やセンサー構成がありません。そのため、どのハードウェア構成で同じ結果が出たのかは確認できません。
また、対象物の材質・重量・サイズ、作業速度、耐久性、導入コストも不明です。日本の現場での適用可否を判断するには、これらの条件が必要です。
研究段階の成果でも、現場導入では対象物や安全条件の見極めが欠かせません。自社工程に置き換えると何を確認すべきか、整理して考えることが重要です。
ロボット導入・自動化をご検討の方へ
「自社にはどんなロボットが合うのか」お悩みではありませんか。貴社の現場課題に合わせた最適な活用方法をご提案します。まずはご相談・資料請求からお気軽にどうぞ。

