
Unitree G1を使う新ベンチマーク「Fiatlux」 はしご昇降と電球交換を同時評価
3行解説
- Unitree G1を使い、はしご昇降と電球交換を1回の流れで評価するベンチマークが公開された。
- 12のサブタスクに分け、成功条件や部分点の考え方まで定義している。
- 物を落とさず、脆さの上限を超えずに作業を終えるかが重要な評価軸になっている。
ニュースの概要
arXivのRobotics分野で、2026年9月27日に「Fiatlux: A Long-Horizon Benchmark for Humanoid Ladder Climbing and Light-Bulb Replacement」という論文が公開された。著者はPavel Bushuyeu氏ら5名で、NVIDIA Isaac Lab上に構築した電球交換ベンチマークを提案している。
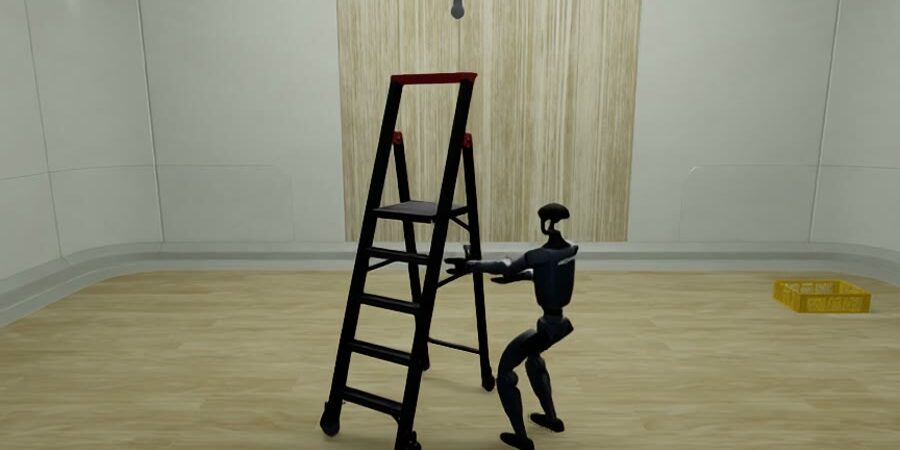
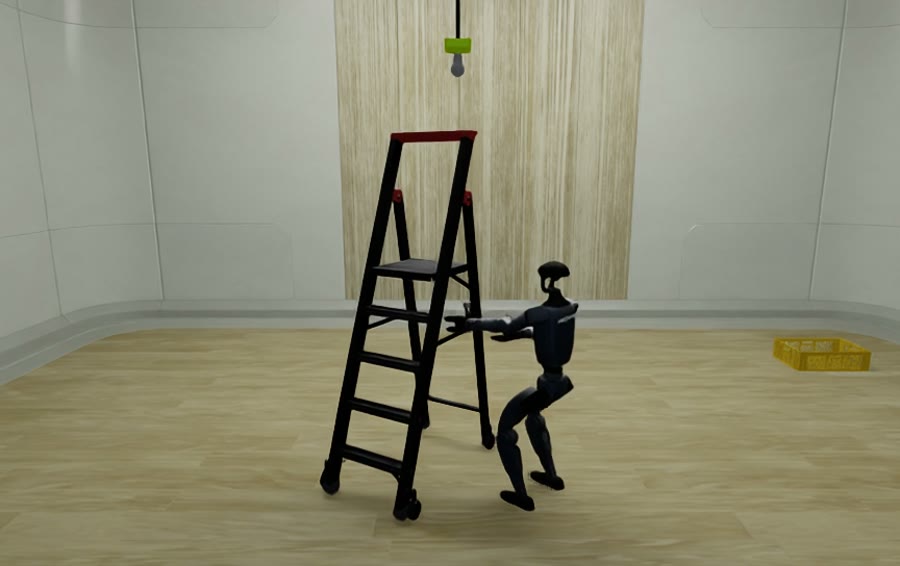
このベンチマークでは、Unitree G1のヒューマノイドがステップラダーを天井または壁の器具の下に配置し、はしごを登り、切れた電球を新しい電球に交換し、使用済み電球を廃棄箱へ入れる。評価は12のサブタスク環境に分かれ、難易度に応じたゲートで採点される。
何が新しいのか
従来のベンチマークは、卓上操作、平地での家事、移動と操作を別々に評価するものが中心だった。Fiatluxは、縦方向の移動と壊れやすい物体の扱いを、1つの長いエピソードで同時に見る点が新しい。
成功条件も具体的で、新しい電球が正しく装着され、使用済み電球が廃棄され、どちらも落下せず、fragility boundを超えないことが求められる。途中で完全成功に届かなくても、条件に応じて部分点を得られる設計になっている。標準モードと特権モードの観測を分けている点も、実機に近い評価とシミュレーション上の厳密評価を切り分ける意図がある。
GA Robotics編集部注目のポイント
このニュースで重要なのは、はしごを置く、登る、電球を扱う、捨てる、という一連の動作を別々ではなく、長い作業として評価している点です。現場導入では、単発の把持成功よりも、姿勢の安定、移動中の安全、落下時のリスク管理がボトルネックになりやすいためです。
また、12のサブタスクと難易度重み付きゲートがあるため、PoCでも「どこで失敗したか」を分解して見やすい構造です。ヒューマノイドの実用化を考える企業にとっては、作業の一部だけができる状態と、最後まで完了できる状態を分けて評価する視点が重要だと分かります。
日本の現場で考えると
このテーマは、工場や施設の保守点検、照明交換、設備まわりの軽作業に近いです。ただし、日本の現場では通路幅、床の滑りやすさ、段差、周囲の人の往来が厳しく効くため、はしごを置く位置の自由度は高くないとみられます。高所作業として扱うなら、安全柵や立入管理との整合も必要です。
一方で、向いているのは、定型の交換作業や、作業位置がある程度決まっている保守業務です。慎重に見るべきなのは、狭い場所での即興的な姿勢変更、割れ物の取り回し、落下時の二次被害が大きい環境です。既存の保守手順や安全ルールに合わせて、どこまで自律化できるかを切り分ける必要があります。
導入・PoCで確認したいこと
- はしご設置から交換完了までの一連の成功率
- 電球の把持・装着時の落下回数と破損有無
- 12サブタスクごとの失敗箇所と再開可否
- 途中停止を含む1サイクル時間
- 人の介入回数と、介入後の復旧時間
現時点で分かっていないこと
提供情報だけでは、実機での検証結果や、Unitree G1以外のヒューマノイドへの一般化可能性は確認できない。また、日本の現場で必要になる安全認証や運用条件への適合も、この資料からは分からない。
さらに、標準モードと特権モードの具体的な評価差や、各サブタスクの難易度配分の詳細も本文要約だけでは不明だ。導入判断では、ベンチマークの点数だけでなく、現場条件に近い失敗パターンを確認する必要がある。
こうしたベンチマークは、実機導入前に何を測るべきかを整理する手がかりになります。日本の現場での適用を考える際も、作業条件を分解して確認することが重要です。
ロボット導入・自動化をご検討の方へ
「自社にはどんなロボットが合うのか」お悩みではありませんか。貴社の現場課題に合わせた最適な活用方法をご提案します。まずはご相談・資料請求からお気軽にどうぞ。

