
GOTTが示す器用操作の再利用プリミティブ、導入前に見るべき点
3行解説
- arXivで、器用操作向けの新しいフレームワーク「GOTT」が公開された。
- 接触を作る共通プリミティブを使い、異なる手形状でも再利用できる点が特徴。
- シミュレーションと実機で、接触の安定性とタスク成功率の改善を示した。
ニュースの概要
米国時間2026年10月2日、arXivのRobotics分野に「GOTT: Object-centric Dexterous Manipulation with a Reusable Cross-Embodiment Primitive」という論文が投稿されました。著者はYulin Liu氏ら7名です。論文は、複数の指を使う器用操作で、対象物に安定して接触するための共通プリミティブを提案しています。
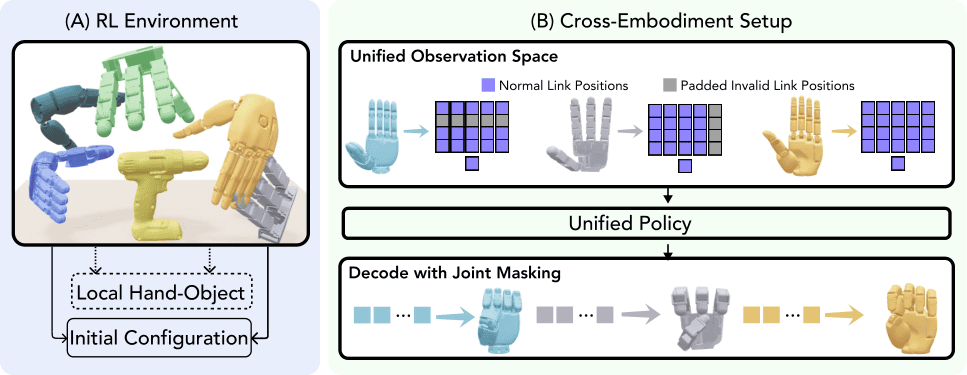
GOTTは、ロボットに依存しない対象物の軌道と、到達条件を受け取り、まず手を接触しやすい位置へ近づけます。その後、共有された閉ループのプリミティブで接触を確立し、姿勢条件付きの制御器で物体の動きを追従します。シミュレーションと実機実験では、見たことのある手形状だけでなく、未知の手形状でも接触を安定して作れることが示されています。
何が新しいのか
この論文の新しさは、器用操作を「タスクごとの個別実装」ではなく、接触獲得の共通プリミティブとして切り出した点にあります。到達の段階と、接触を作る段階、物体の動きを追う段階を分けており、プリミティブと追従バックエンドは変えずに使う設計です。
また、到達条件は未来を見越した計画、外部モデル、人のデモンストレーションから与えられるとされ、入力の作り方を一つに固定していません。論文では、さまざまな物体、アーム・ハンド構成、既知・未知の手形状に対して、オープンループの把持実行よりもエンドツーエンドの成功率が改善したとしています。
GA Robotics編集部注目のポイント
注目すべきは、GOTTが「見たことのある手」だけでなく、seen and unseen hand morphologiesで接触確立を試している点です。器用操作は、手先の形状や自由度が少し変わるだけで再学習が必要になりやすく、ここを再利用できるかどうかが実装コストを左右します。
ただし、論文が示しているのは研究段階の有効性であり、現場導入では対象物のばらつきや初期位置の許容範囲、既存ハンドへの移植性を別途確認する必要があります。特に、接触を作る前段の到達条件をどう用意するかで、実運用の難易度は大きく変わるとみられます。
日本の現場で考えると
日本の製造や物流で考えると、この研究は小物の把持、部品のつまみ替え、箱やトレイ内の対象物への接触など、手先の位置合わせが重要な作業に関係します。対象物の向きが毎回少し違う現場では、接触を作る共通手順があると、個別の動作調整を減らせる可能性があります。
一方で、実際の現場では通路幅や設備干渉よりも、対象物のばらつき、初期姿勢の乱れ、滑りやすさ、把持失敗時の復帰が重要です。既存のアームやハンド、上位の計画器、デモ収集の流れとつながるかも確認が必要で、WMSやMESとの連携以前に、まずは手先動作の再現性を詰める段階になるでしょう。
導入・PoCで確認したいこと
- 対象物ごとの接触成功率と、初期位置の許容範囲
- 1回の把持・接触確立にかかるサイクルタイム
- 見たことのない手形状や構成での再利用可否
- 失敗時の復帰時間と、人の介入回数
- 外部計画、デモ入力、既存制御器との接続負荷
現時点で分かっていないこと
論文要約だけでは、日本での製品化時期や商用提供の有無は確認できません。また、どのロボットハンドやアーム構成まで移植できるかも、本文要約の範囲では不明です。
さらに、到達条件を外部モデルや人のデモから与えるとありますが、実運用でどの入力系が最も安定するかは示されていません。既存システムに組み込む際の追加開発量も、提供情報だけでは判断できません。
器用操作の研究は、実機でどこまで再利用できるかが導入判断の分かれ目になります。自社の対象物やハンド構成に近い条件で、何を確認すべきか整理しておくことが重要です。
ロボット導入・自動化をご検討の方へ
「自社にはどんなロボットが合うのか」お悩みではありませんか。貴社の現場課題に合わせた最適な活用方法をご提案します。まずはご相談・資料請求からお気軽にどうぞ。

