
GeneralistのGEN-1.5、1回の手本でリング装着を学習した動画を公開
3行解説
- Generalistが、基盤モデル「GEN-1.5」の活用事例動画を2026年10月6日に公開した。
- 動画では、双腕ロボットが金属製パーツにリングをはめる作業を完全自律で行った。
- 手本を1回見るだけで動作を理解したとされ、教示工数の短縮余地が示された。
ニュースの概要
ロボット向けAI開発を手がけるGeneralistは2026年10月6日、ロボットが金属製パーツにリングを精密にはめ込む様子を捉えた動画をYouTubeで公開しました。記事では、この動作に同社のロボット基盤モデル「GEN-1.5」が使われていると説明しています。
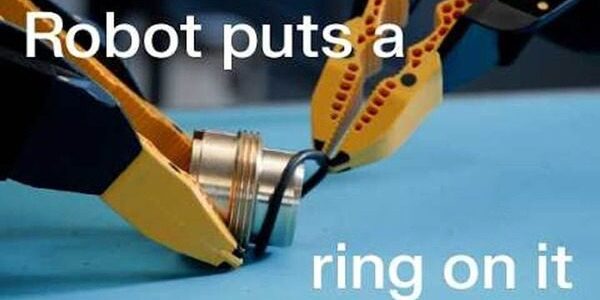
公開された動画では、双腕ロボットが左手でリングをつかみ、金属製パーツの上に置いた後、右手で微調整を行っています。その後、リングを取り外して、再び同様にはめる動作を繰り返しました。記事は、手本の提示から数秒で作業を理解したと伝えています。
何が新しいのか
新しい点は、追加学習なしで新しい作業に適応できると説明されていることです。記事によるとGEN-1.5は、モデルの重みを更新する勾配計算や大規模なファインチューニングを行わず、既存の事前学習だけで未知のタスクに対応するワンショット学習、フューショット学習を成立させています。
従来は、新しい作業をロボットに覚えさせるために大量のデータ収集や長時間の再学習が必要でした。今回の事例は、手本を1回、あるいは数回見せるだけで、数秒のうちに作業手順を学習できる可能性を示しています。現場での作業切り替えにかかる時間やコストを下げられるかが焦点です。
GA Robotics編集部注目のポイント
注目すべきは、動画で示された作業が単なる把持ではなく、リングを置く・微調整する・外して繰り返すという一連の精密動作になっている点です。これは、ロボットが「見た目の再現」だけでなく、位置合わせを伴う作業にどこまで追従できるかを示す材料になります。
一方で、記事から確認できるのはデモ動画であり、量産現場で必要な速度、連続稼働、失敗時の復帰まで分かるわけではありません。導入判断では、見栄えの良さよりも、同じ動作を何回安定して繰り返せるかを見極める必要があります。ここが実用化の分かれ目になるとみられます。
日本の現場で考えると
この事例は、製造現場の組立、部品のはめ込み、位置合わせのように、手順は単純でも微妙な調整が必要な工程と相性がありそうです。特に、少量多品種で段取り替えが多いラインでは、教示の手間を減らせるかが重要な論点になります。
一方で、日本の現場では通路幅や作業台の高さ、治具のばらつき、安全柵の有無、人との近接作業なども確認が必要です。動画のような双腕協調が必要な作業は、対象物の位置が安定しているか、既存設備と干渉しないか、失敗時に人がすぐ介入できるかまで見ないと、実運用にはつながりにくいでしょう。
導入・PoCで確認したいこと
- 手本を1回見せた後に、同じ作業を何回連続で成功できるか
- リングの装着・取り外しで、位置合わせの成功率がどこまで安定するか
- 1サイクルあたりの作業時間が、人手や既存ロボットと比べてどうか
- 失敗時に人が介入する回数と、復帰までの時間がどれくらいか
- 対象物の位置や治具が少し変わったときに、再設定がどの程度必要か
現時点で分かっていないこと
記事では、GEN-1.5の学習方法やデモ動作は示されていますが、実際の現場導入に必要な性能指標は確認できません。たとえば、成功率、速度、連続稼働時間、対象物の許容誤差は本文では不明です。
また、日本での提供時期や、どのロボットハードウェアで同様の動作が再現できるかも、提供情報では確認できません。動画は公開されていますが、量産現場での適用範囲までは読み取れないため、PoCでの実測が必要です。
この事例は、ロボットに新しい作業をどう覚えさせるかを考えるうえで示唆があります。自社の工程でどこまで教示短縮が効くかを整理したい場合は、導入検討の論点を先に洗い出すことが重要です。
ロボット導入・自動化をご検討の方へ
「自社にはどんなロボットが合うのか」お悩みではありませんか。貴社の現場課題に合わせた最適な活用方法をご提案します。まずはご相談・資料請求からお気軽にどうぞ。
出典: ロボスタ

