
低コスト音響で把持中の滑り・破損を検知するSAFE研究
3行解説
- arXivで、把持中の滑りと破損を同時に検知する研究SAFEが公開された。
- PVDF音響センサー2個とモータ情報を使い、視覚や事前知識に頼らない。
- Jetson Orin Nano上で104Hz動作し、46回の閉ループ試験で91.3%成功を示した。
ニュースの概要
米国時間2026年7月29日、arXivのRobotics分野で「SAFE: Unified Slip and Fracture Detection with Low-Cost Acoustic Sensing in Robotic Grasping」という論文が公開されました。著者はZerun Wang氏、Vivek Kamat氏、Shekhar Bhansali氏です。
論文は、ロボットが物体をつかんだ後の状態を、滑り・破損・正常の3状態で判定する手法を提案しています。2つの受動PVDF音響センサーとモータの自己受容情報を使い、視覚や事前の材質知識に依存しない点が特徴です。
何が新しいのか
この研究の新しさは、滑りと破損を同じ検知枠組みで扱っていることです。把持の異常検知は、滑りだけ、あるいは破損だけを対象にした研究が多いですが、SAFEは正常・滑り・破損を統一的に分類します。
さらに、センサーは受動PVDF音響センサー2個で、視覚を使いません。論文では、leave-one-grasp-out交差検証でAlert-F1 0.884、滑りと破損の混同がほぼない結果を示しています。Jetson Orin Nano上で104Hzで動作し、46回の閉ループ試験で91.3%の成功率、未学習の新規物体でも82.4%の成功率を報告しています。
GA Robotics編集部注目のポイント
注目したいのは、視覚不要で104Hz動作という条件です。把持中の異常検知は、カメラの死角や照明変動の影響を受けやすい一方、音響とモータ情報なら把持そのものに近い信号を見られます。
ただし、論文の結果は46回の閉ループ試験と、特定のグリッパー構成に基づいています。日本の現場でそのまま使えるかは、対象物の材質、把持速度、騒音環境、制御周期の余裕を見て判断する必要があります。固定力制御で失敗しやすい工程には有望ですが、万能な把持認識ではないとみるべきです。
日本の現場で考えると
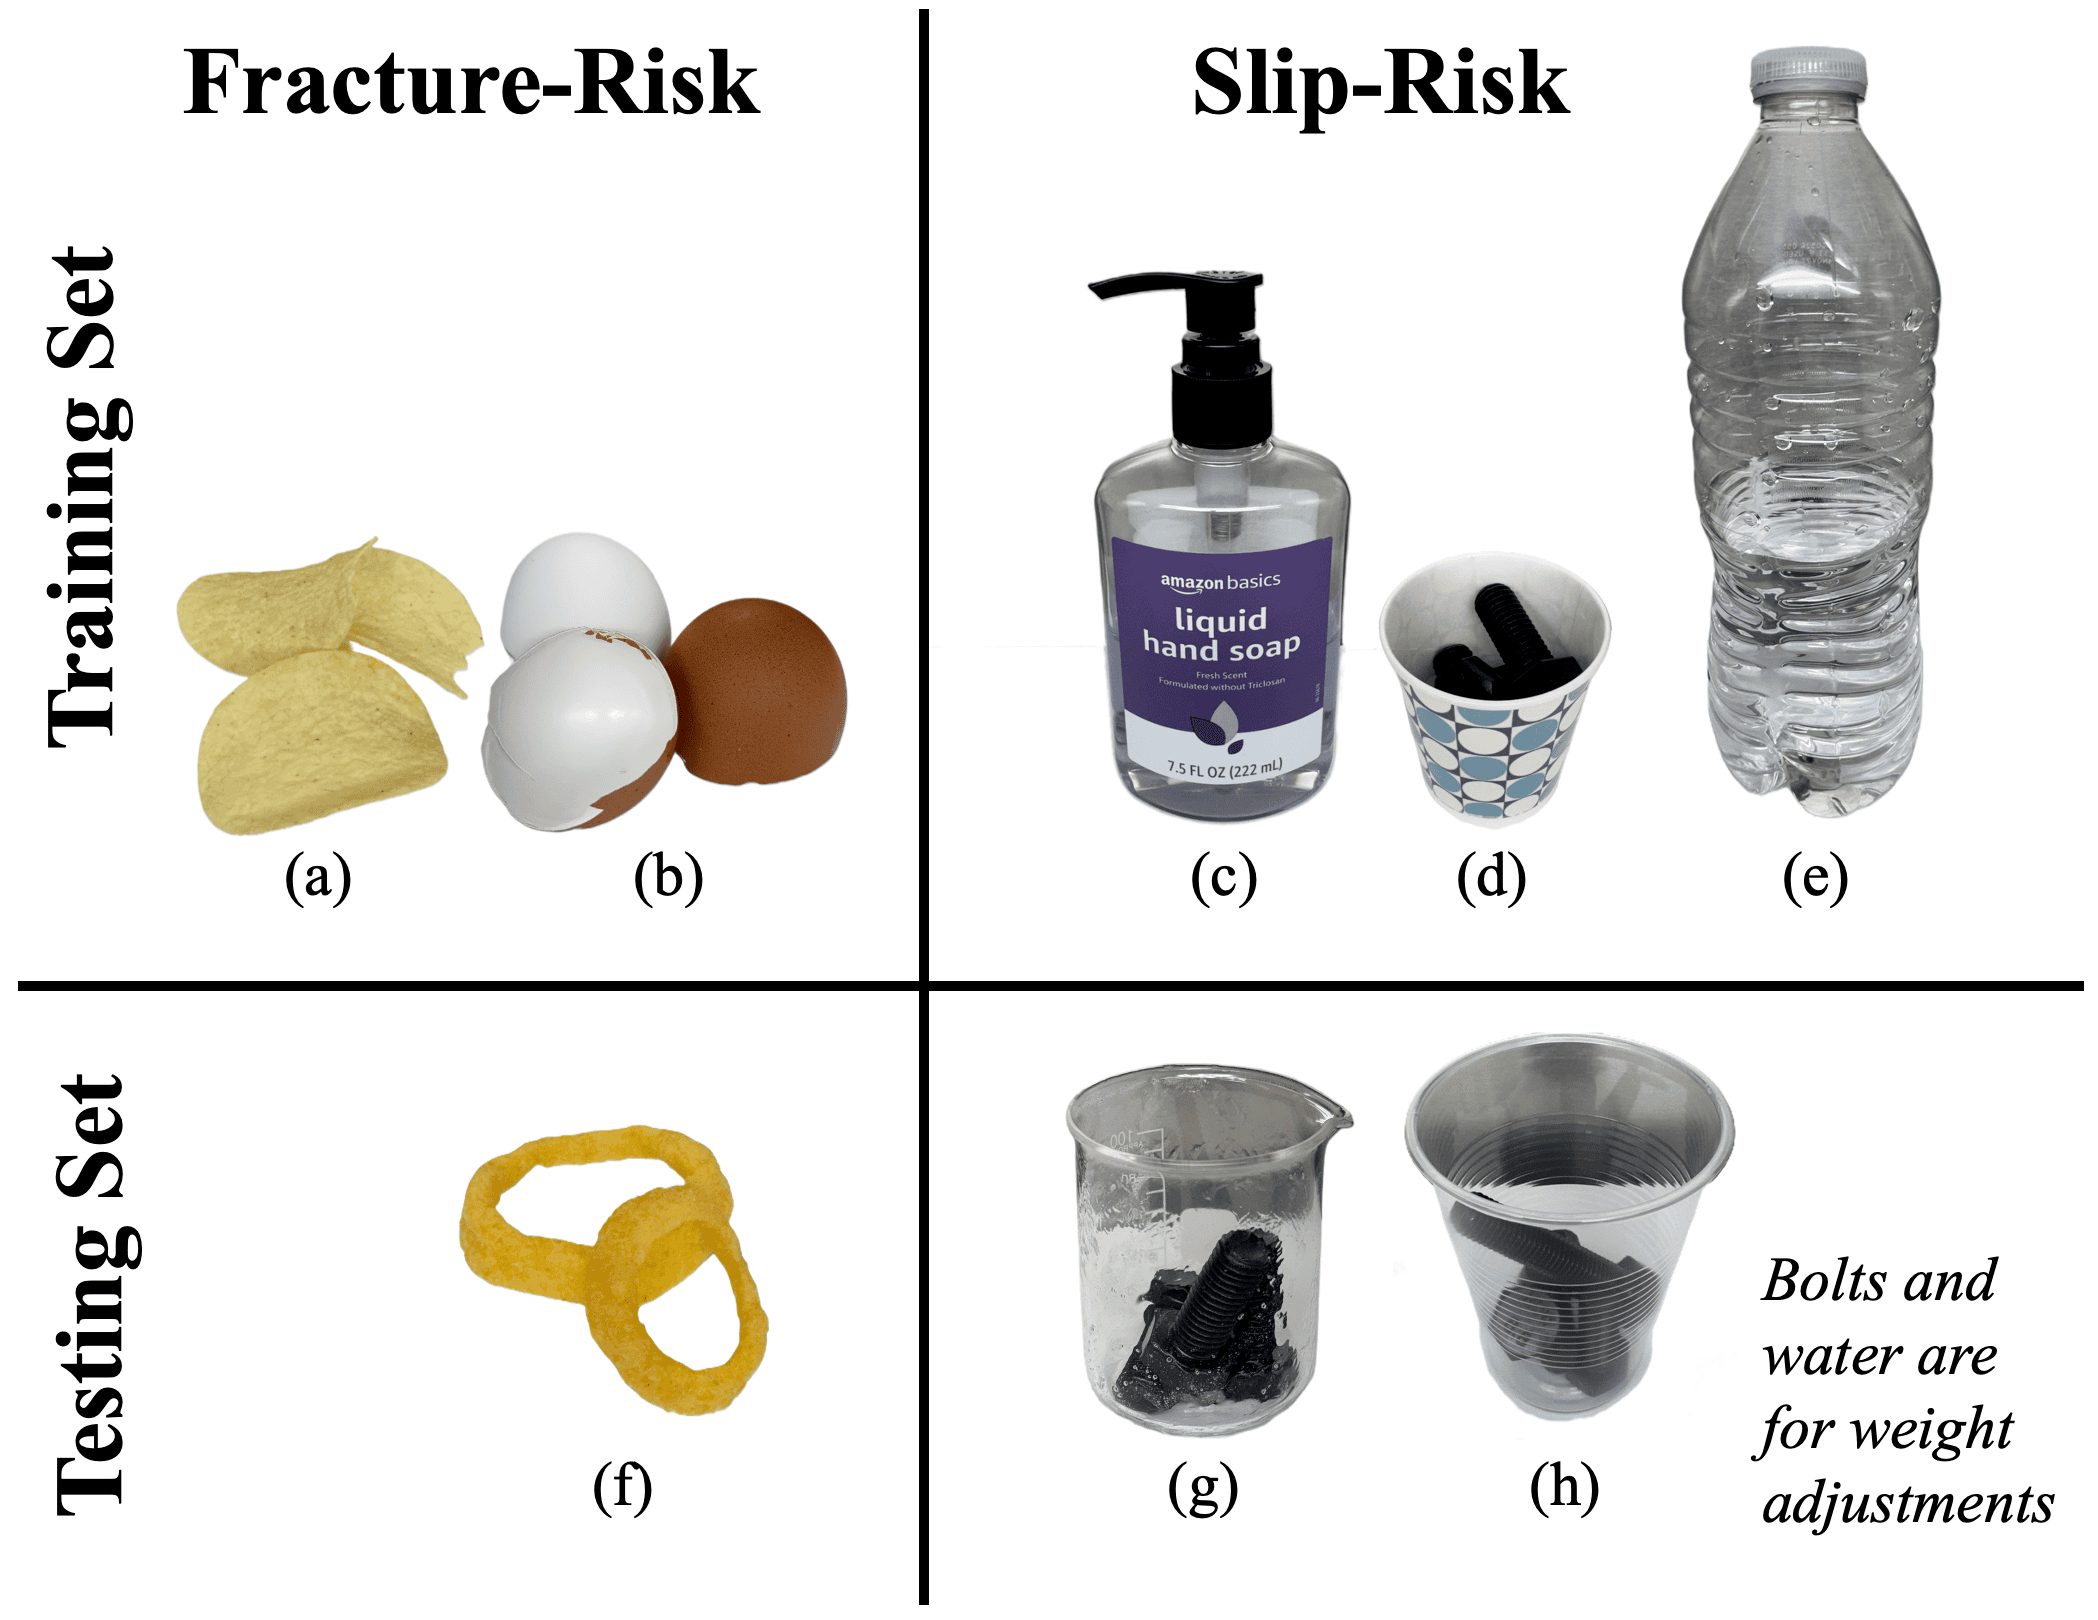
この研究は、壊れやすい部品、食品、薄い樹脂製品、表面が滑りやすい物体の把持に関係します。日本の製造・物流現場では、箱詰め前のピッキングや、形状がばらつく小物の把持で、滑りを早く検知できるかが重要になります。
一方で、導入時は通路幅や搬送経路よりも、把持中の振動・騒音・既存制御との接続が論点になります。センサーをグリッパーに載せるため、既存ハンドの構造変更が必要になる可能性があります。また、固定力で押し切る工程より、対象物ごとに力を変えたい工程のほうが向いていると考えられます。
導入・PoCで確認したいこと
- 滑り・破損・正常の判定精度と、特に滑りと破損の取り違え率
- 制御周期104Hz相当で、実機の把持制御に遅れなく載るか
- 対象物を変えたときの成功率と、未学習物体での性能低下幅
- 46回規模を超えた連続稼働で、介入回数や誤検知が増えないか
- センサー追加後に、既存グリッパーの把持力や動作範囲が変わらないか
現時点で分かっていないこと
論文要約からは、日本での製品化や提供時期は確認できません。また、どの程度の騒音環境まで安定するかも、本文要約だけでは分かりません。
さらに、センサーの耐久性、量産時のコスト、既存ハンドへの後付け難易度は、提供情報では確認できません。実運用では、対象物ごとの再学習や再調整がどこまで必要かも追加確認が必要です。
把持の安定化は、ヒューマノイドやサービスロボットの実用化で重要な論点です。自社の対象物や作業条件で何を確認すべきか整理したい場合は、導入検討の観点からご相談ください。
ロボット導入・自動化をご検討の方へ
「自社にはどんなロボットが合うのか」お悩みではありませんか。貴社の現場課題に合わせた最適な活用方法をご提案します。まずはご相談・資料請求からお気軽にどうぞ。

