
記憶の持ち方で差が出る、Embodied Agents向けMeMoREval発表
3行解説
- Embodied Agents向けに、記憶の表現方法を比べるベンチマークが提案された。
- 53タスク、4つの屋内シミュレーション環境で、成功率と推論コストを評価している。
- 参考評価では、フレーム保存とシーングラフ併用が高い成功率を示した。
ニュースの概要
arXivのRobotics分野で、Junxiang Wang氏ら9名の研究チームが「What Should Embodied Agents Remember? Benchmarking and Evaluating Memory Modality for Embodied Agents」を公開しました。掲載日は2026年10月8日です。
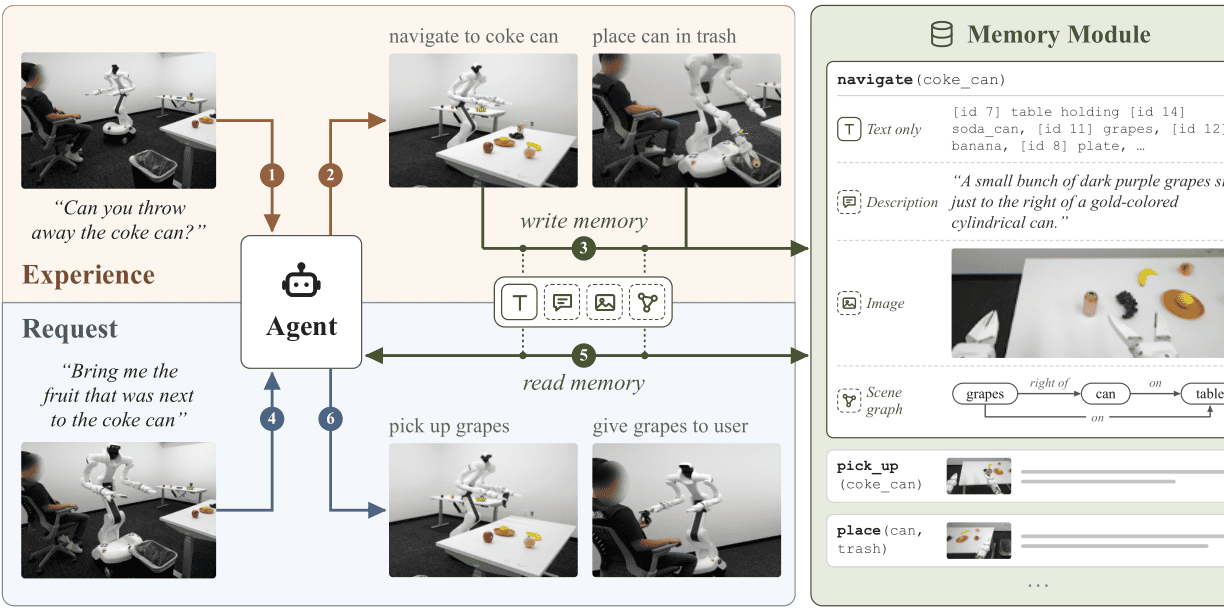
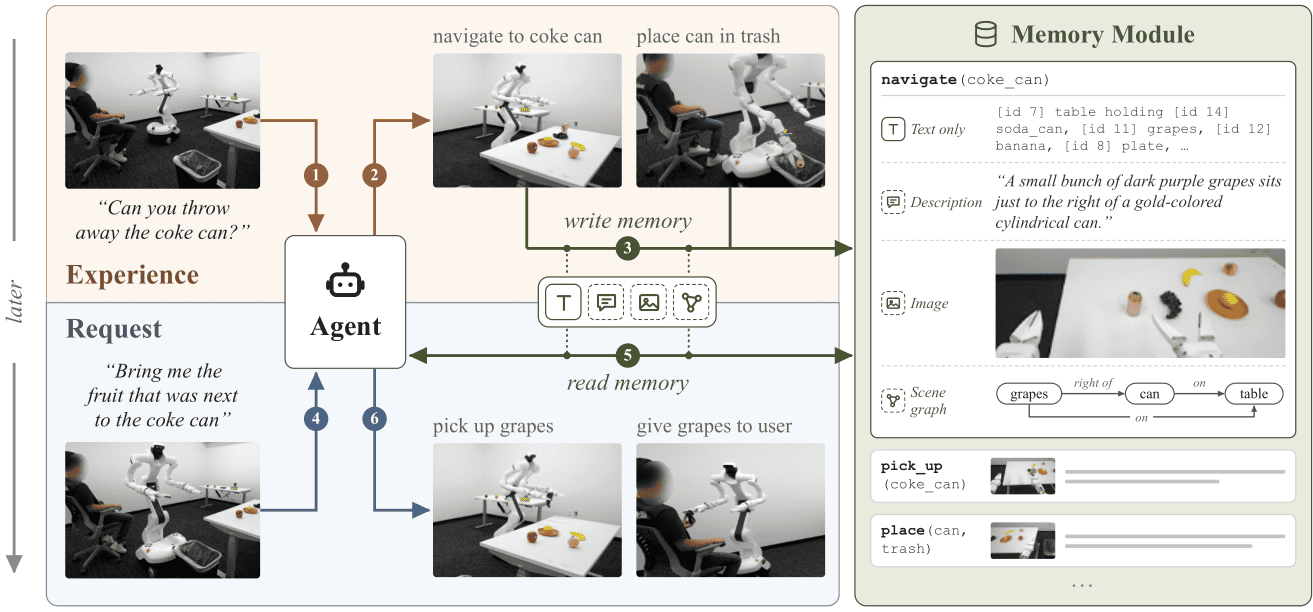
研究では、ロボットを制御するEmbodied Agentsが、過去の経験をどのような形で記憶すべきかを検証しています。提案したMeMoREvalは、先に経験を与え、その後に新しい観測なしで情報要求や行動要求に答えさせる構成です。評価対象は53タスクで、4つのシミュレーション屋内環境を使っています。
何が新しいのか
この研究の新しさは、記憶の「中身」だけでなく、記憶を作る時と使う時の推論コストまで含めて比較している点です。単に正答率を見るのではなく、記憶の構築と利用にどれだけ計算負荷がかかるかを測っています。
参考評価では、フレームを保存する方法が、生成した説明文を保存する方法よりも、主モデルの書き込み時推論コストが低いとされています。一方で、フレームにシーングラフを組み合わせる方法は、試した全モデルで総合的なタスク成功率が最も高かったと報告されています。さらに、経験の蓄積、選択的なフレーム保持、記憶作成側への視覚入力の追加も扱えるように拡張されています。
GA Robotics編集部注目のポイント
注目すべきは、「成功率が高い記憶方式」と「書き込み時の推論コストが低い方式」が一致していない点です。現場導入では、精度だけでなく、どのタイミングで計算資源を使うかが運用コストに直結します。
たとえば、フレーム保存は書き込み時の負荷を抑えやすい一方、シーングラフ併用は成功率を押し上げる可能性があります。つまり、案内や巡回のように即応性を重視する用途と、複数条件を扱う複雑なタスクでは、最適な記憶設計が変わるとみられます。研究段階でもこの切り分けを示した点は、PoC設計の参考になります。
日本の現場で考えると
日本の製造・物流・サービス現場では、ロボットが見たものを後から参照する場面が増えています。たとえば、巡回点検、棚の状態記録、案内、作業履歴の確認などです。この研究は、そうした用途で「画像を残すか、説明文にするか、両方を使うか」を考える材料になります。
一方で、現場導入では通信量、推論装置の負荷、応答遅延も重要です。フレーム保存は書き込み時の負荷を抑えやすい可能性がありますが、シーングラフ併用は処理が重くなる可能性があります。日本の現場では、通路幅や段差よりも、既存のWMS/MES/PLC連携や、ネットワーク制約の中で安定して動くかを先に確認する必要があります。
導入・PoCで確認したいこと
- タスク成功率が、記憶方式ごとにどれだけ変わるか
- 記憶の書き込み時に必要な推論コストと応答遅延
- 記憶を参照して行動する際の成功率と失敗パターン
- 経験が蓄積したときに性能が安定するか
- 実機でセンサ入力が変わった場合の再現性
現時点で分かっていないこと
提供情報では、実機デモが2件あることは分かりますが、どのロボット構成やセンサ構成だったかは確認できません。また、日本の現場での検証結果や、特定業務での適用可否も示されていません。
さらに、53タスクの具体的な内容や、4つの屋内環境の条件差も本文要約だけでは分かりません。導入判断では、どの作業に近いベンチマークなのかを追加で確認する必要があります。
ロボットの導入では、動くかどうかだけでなく、記憶や認識にどれだけ計算資源を使うかも重要です。現場でのPoC設計を考える際は、成功率と応答コストを分けて確認する視点が役立ちます。
ロボット導入・自動化をご検討の方へ
「自社にはどんなロボットが合うのか」お悩みではありませんか。貴社の現場課題に合わせた最適な活用方法をご提案します。まずはご相談・資料請求からお気軽にどうぞ。

