
ヒューマノイドの全身制御に物体操作層を追加、OILが示す実用論点
3行解説
- OILは、ヒューマノイドの全身制御に物体操作の指令を追加する研究です。
- 押す、引く、両腕ピック&プレース、歩行連動搬送を一つの方針で扱います。
- Digitでのsim-to-real転移も示され、実機適用の論点が見えます。
ニュースの概要
arXivのcs.ROで、Pranay Dugar氏ら5名による論文「OIL: An Object Interaction Layer for Humanoid Whole-Body Control」が2026年10月1日に公開されました。論文は、ヒューマノイドの全身制御において、関節や手先の軌道だけでなく、物体の動きや接触も指令として扱う仕組みを提案しています。
従来の学習済み全身制御は、自由空間での動作には有効でも、物体との相互作用ではタスクごとの制御器や再学習が必要でした。OILは標準的なコントローラに物体中心のコマンドを加え、ロボットの動き、バランス、歩行を保ちながら物体操作を行う構成です。
何が新しいのか
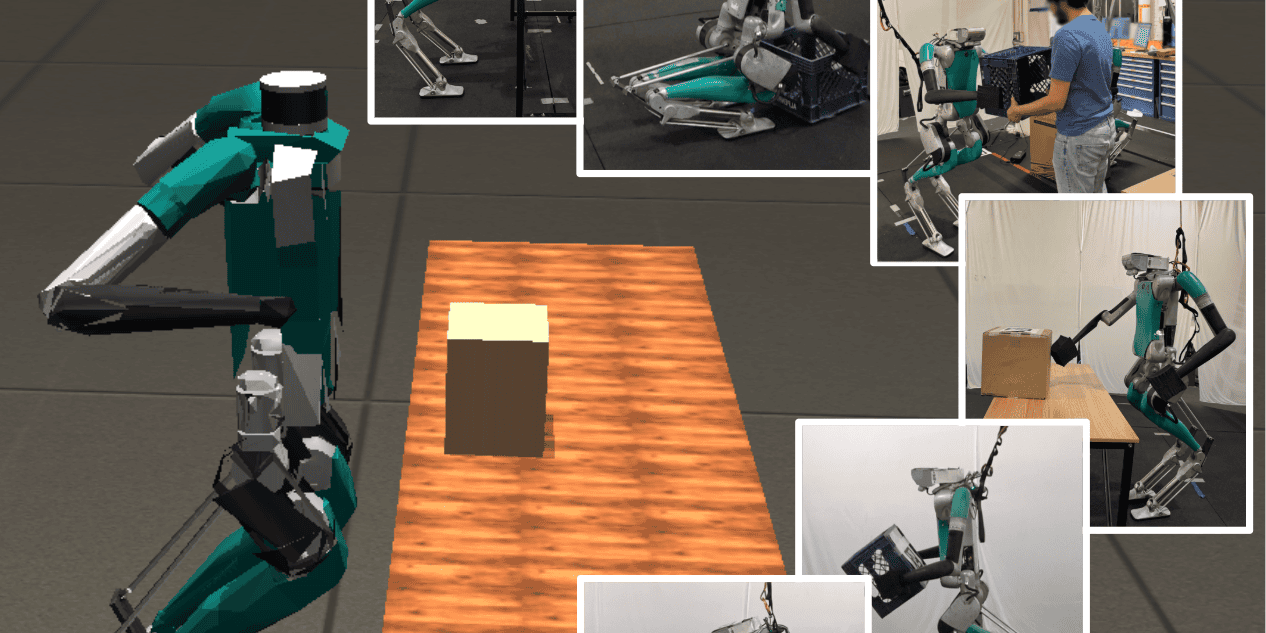
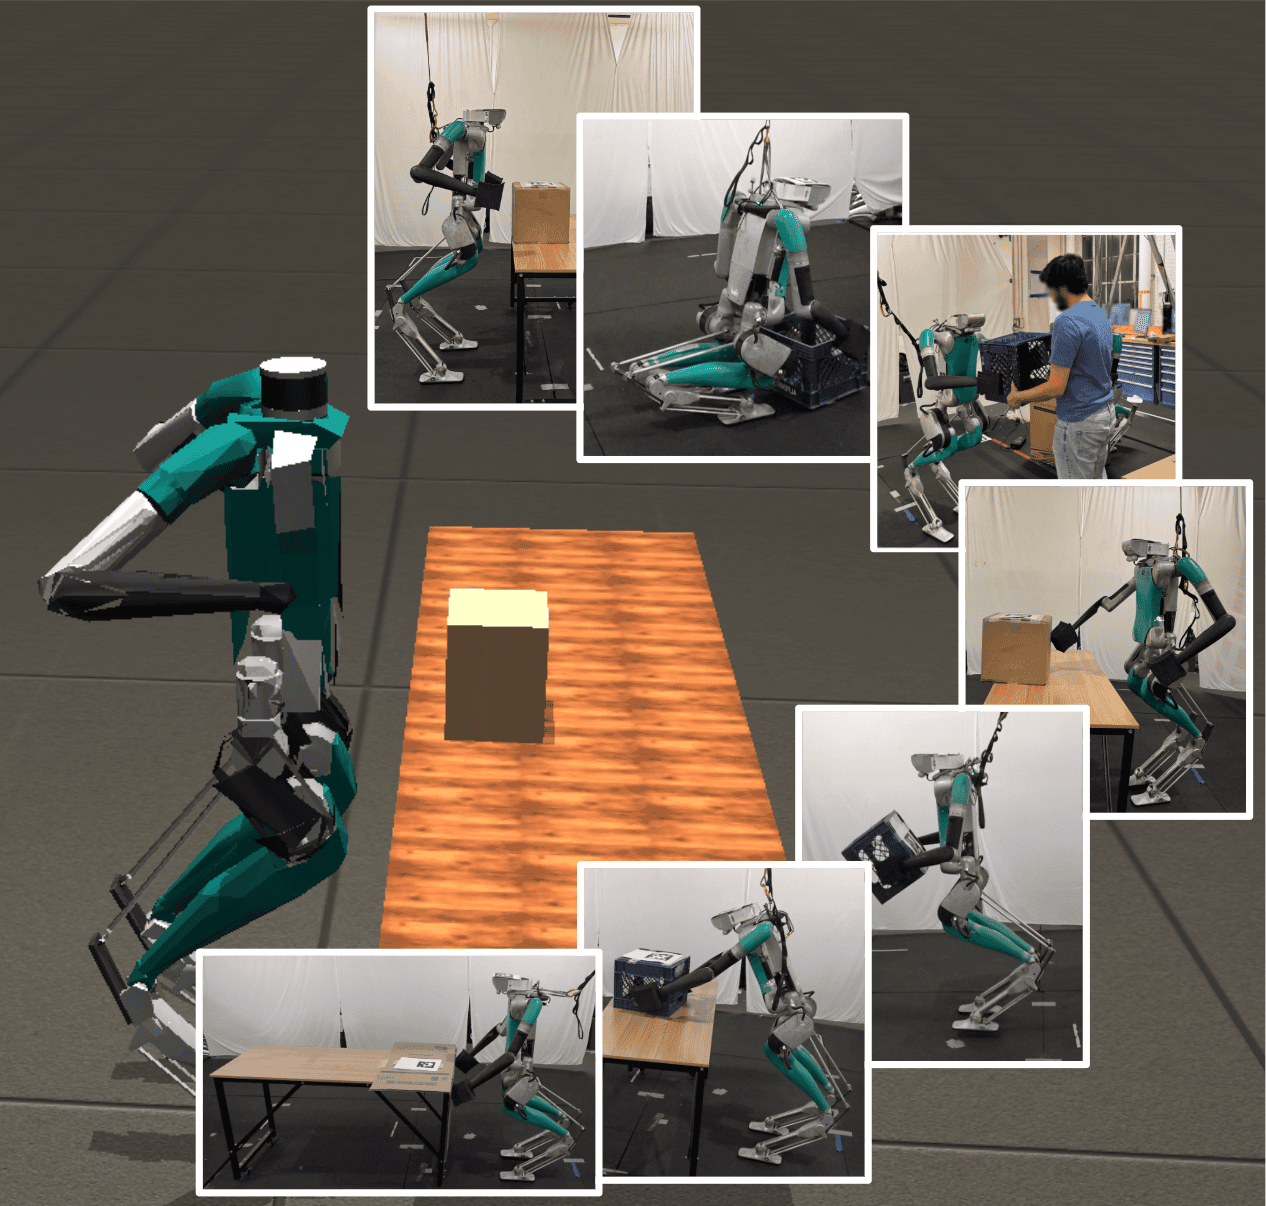
新しい点は、物体レベルの指令を、ヒューマノイドの全身制御の入力として扱えることです。論文では、押す、引く、両腕でのピック&プレース、歩行と連動した搬送を、タスク特化の再学習なしで実行できるとしています。
また、シミュレーションでは、物体中心の指令がロボット中心の制御より性能を改善し、物体の質量やサイズが変わってもタスク特化ポリシーに匹敵したと述べています。さらに、Digit humanoidでのsim-to-real転移も示しており、研究室内の動作確認だけで終わっていない点が特徴です。
GA Robotics編集部注目のポイント
注目すべきは、OILが「物体をどう動かすか」を上位の指令として扱い、押す・引く・搬送まで一つの学習ポリシーでまとめている点です。これは、現場でよくある「把持しなくても動かせる物体」をどう扱うかに直結します。
一方で、論文が示しているのは主にシミュレーションとDigitでの転移です。つまり、実際の導入では、対象物のばらつきや床面条件、歩行中の安定性を含めて、研究結果をそのまま当てはめない確認が必要だと考えられます。
日本の現場で考えると
この研究は、倉庫内の軽搬送、設備周辺での物体移動、両腕を使う受け渡し作業のように、把持だけでは完結しない作業と相性があります。特に、押して位置をずらす、引いて寄せる、歩きながら搬送する、といった動きは、ヒューマノイドの全身制御と相性がよい可能性があります。
ただし、日本の現場では通路幅、段差、床の滑りやすさ、人とのすれ違い、安全柵の有無が効いてきます。対象物の質量やサイズが変わると性能がどう変わるかも重要で、ばらつきが大きい現場では、どこまで物体中心の指令で吸収できるかを慎重に見る必要があります。
導入・PoCで確認したいこと
- 押す・引く・搬送の作業成功率
- 1サイクルあたりの完了時間
- 歩行中のふらつきや停止回数
- 対象物の質量・サイズ変更時の再現性
- 人の介入回数と復旧時間
現時点で分かっていないこと
論文本文からは、Digit以外の機種にそのまま適用できるかは確認できません。また、日本の現場で必要になる安全条件、床面条件、通信や上位システム連携の要件も示されていません。
さらに、どの程度の物体重量や寸法までを想定しているか、実機での連続稼働時間がどれくらいかも不明です。導入判断では、研究成果そのものより、現場条件に合わせた追加検証が必要です。
研究段階の技術でも、現場で何を確認すべきかを先に整理しておくと判断が速くなります。ヒューマノイド導入の検討では、作業条件と制御方式の相性を切り分けることが重要です。
ロボット導入・自動化をご検討の方へ
「自社にはどんなロボットが合うのか」お悩みではありませんか。貴社の現場課題に合わせた最適な活用方法をご提案します。まずはご相談・資料請求からお気軽にどうぞ。

