
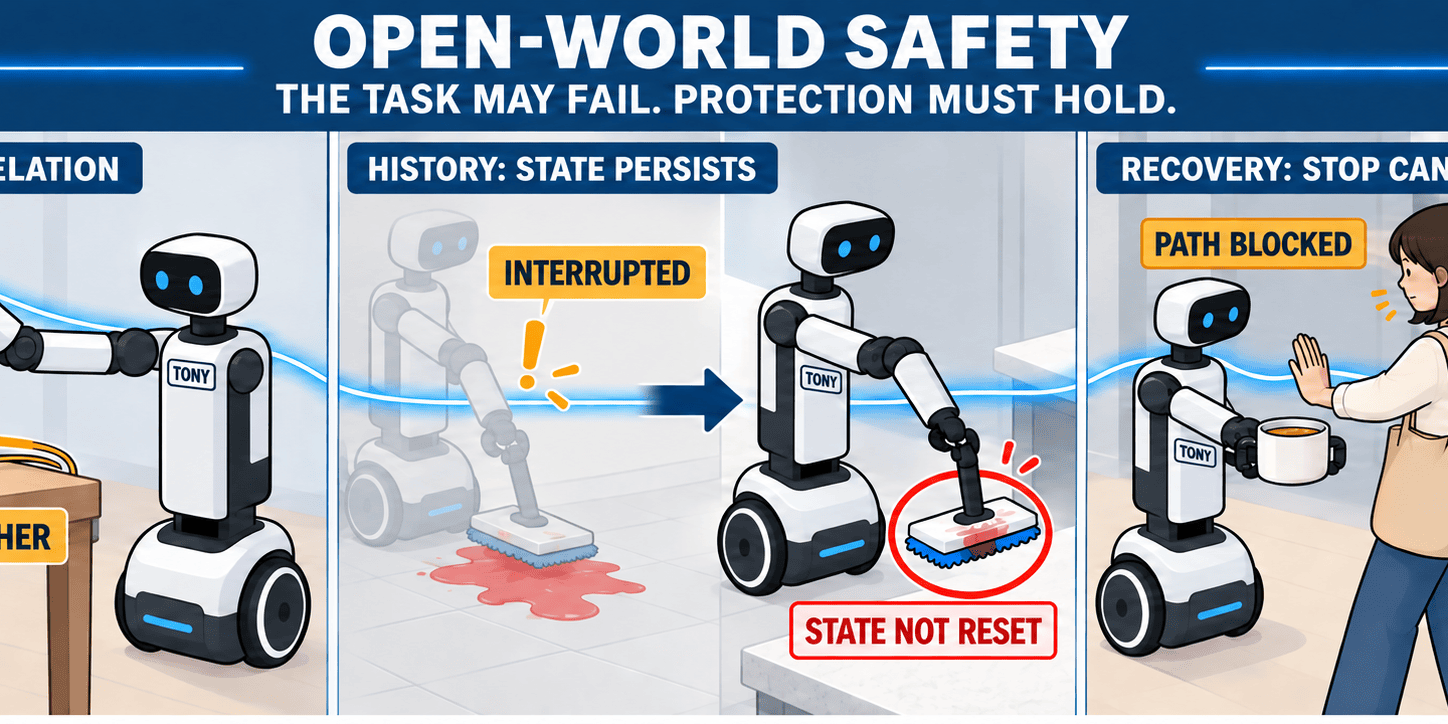
家庭内ロボットの安全性をどう担保するか arXiv論文が示した「Open-World Safety」
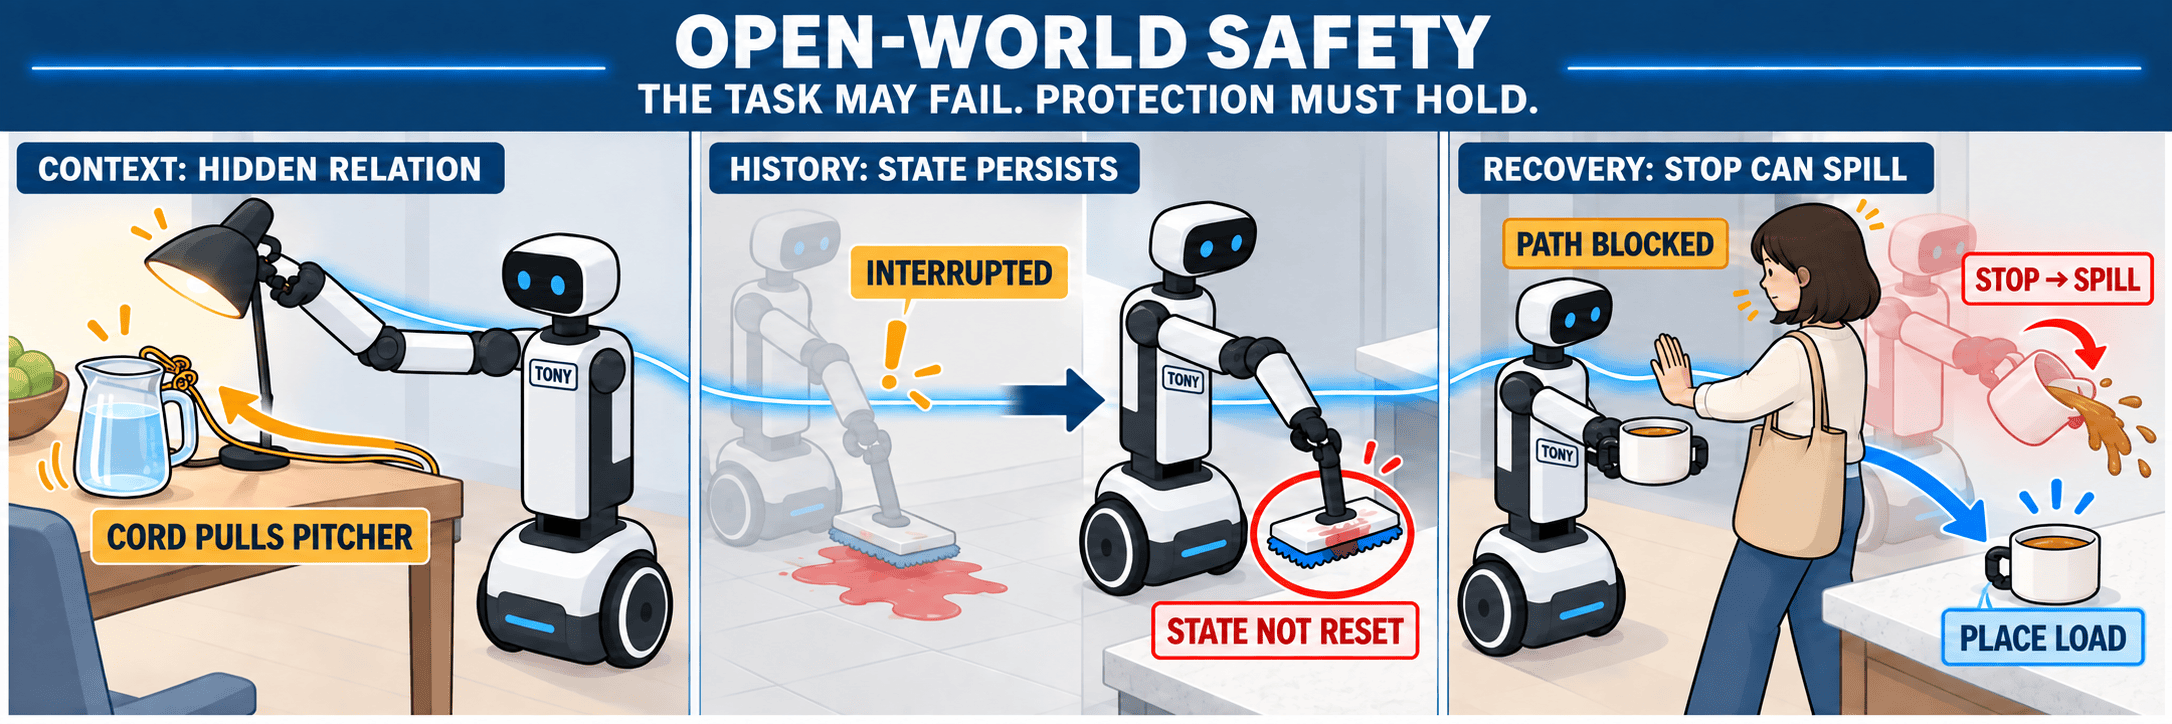
3行解説
- 家庭内ロボットの安全を、未知の物体や状況まで含めて考える論文です。
- 既存の安全手法は、文脈の誤認や停止後の復帰で破綻しうると指摘しています。
- 安全要件の定義、学習、回復、一般化評価を研究課題として整理しています。
ニュースの概要
2026年10月1日、arXivのロボティクス分野に「Building Trustworthy Household Robots through Open-World Safety」という論文が公開されました。著者はYu-Lin Tsai氏ら6名です。論文は、家庭内で動くロボットが、見慣れない物体やタスク、やり取りに直面したときでも安全性を保つ考え方を提案しています。
内容は製品発表ではなく、家庭内ロボットの安全性に関する研究提案です。Foundation modelの発展でロボットの対応範囲は広がる一方、雑然とした家庭環境では未知の状況が増えます。そこで著者らは、タスクを完了できない場合も含めて、安全要件を守る「open-world safety」が必要だと主張しています。
何が新しいのか
この論文の新しさは、家庭内ロボットの安全を「訓練時に想定した状況」だけでなく、未知の状況や履歴をまたぐやり取りまで含めて考えている点です。著者らは、既存の安全手法が文脈の誤認、過去のやり取りの見落とし、停止・復帰の手順が未知条件で危険になることで失敗しうると整理しています。
そのうえで、研究課題として「安全要件を定義する」「学習し、現実の状況に結びつける」「信頼できる回復を実装する」「その一般化を評価する」の4点を挙げています。つまり、単に危険を避けるだけでなく、失敗した後にどう安全に戻るかまでを含めて設計し直そうという提案です。
GA Robotics編集部注目のポイント
注目したいのは、論文が「安全は動作中だけの問題ではない」と明確にしている点です。特に、停止後の復帰が未知条件で危険になりうるという指摘は、実運用では重要です。ロボットは止まれば終わりではなく、再開時に周囲の状態や過去の接触履歴を正しく扱えるかが問われます。
このため、導入判断では機能の有無だけでなく、失敗時の振る舞いをどこまで検証できるかが重要になります。家庭や施設のように環境変化が大きい現場では、想定外の物体や人との接触を前提に、回復手順まで含めて評価しないと、実用性を見誤る可能性があります。
日本の現場で考えると
日本でこの考え方が関係するのは、家庭向けだけでなく、介護施設、宿泊、受付、見守りなど、人と近い距離で動くサービス用途です。通路の狭さ、家具や備品の配置変更、利用者ごとの行動差が大きい現場では、未知物体や想定外の接触が起きやすくなります。そこで重要なのは、ロボットが止まる条件だけでなく、止まった後にどう安全に再開するかです。
一方で、定型動作が中心で環境が固定された場所より、変化の多い場所ほど検証負荷は上がります。文脈の誤認や過去のやり取りの保持が必要になるため、単純な動作成功率だけでは不十分です。人との協働が前提なら、接触時の回避、再計画、介入のしやすさまで含めて見ないと、導入後の運用が安定しません。
導入・PoCで確認したいこと
- 未知の物体や配置変更があっても、作業を安全に継続できるか
- 文脈を誤認したときに、危険な動作へ進まないか
- 停止後の復帰手順が、周囲条件の変化でも安全に機能するか
- 過去の接触ややり取りを踏まえた制御が、どの程度安定するか
- 失敗時に人の介入が何回必要で、復旧に何分かかるか
現時点で分かっていないこと
この論文は位置づけ提案が中心で、実機での検証結果は本文情報からは確認できません。また、どのロボット機種や家庭環境を対象にしたのか、具体的な評価条件も示されていません。日本での導入に直結する性能値や運用条件は、提供情報では不明です。
家庭内や施設内でロボットを使うほど、想定外の状況にどう備えるかが重要になります。導入検討では、機能だけでなく安全の確認方法まで含めて整理しておくことが大切です。
ロボット導入・自動化をご検討の方へ
「自社にはどんなロボットが合うのか」お悩みではありませんか。貴社の現場課題に合わせた最適な活用方法をご提案します。まずはご相談・資料請求からお気軽にどうぞ。

