
RingNavが示す小型ロボット向け視覚航法の新設計
3行解説
- RingNavは、視覚ヘディング推定の記憶をタスクに合わせて円環上に制約した研究です。
- 10.6kパラメータで、Raspberry Pi Zero 2WやGAP8上での動作が示されました。
- 小型ロボットのような、計算資源が限られる機体での航法設計に関係します。
ニュースの概要
米国時間2026年10月13日、arXivのRobotics分野に「RingNav: Task-Shaped Circular Memory for Visual Heading」という論文が公開されました。著者はNaitri Rajyaguru氏ら5名です。論文は、視覚画像から進行方向を推定するための小型モデル「RingNav」を提案しています。
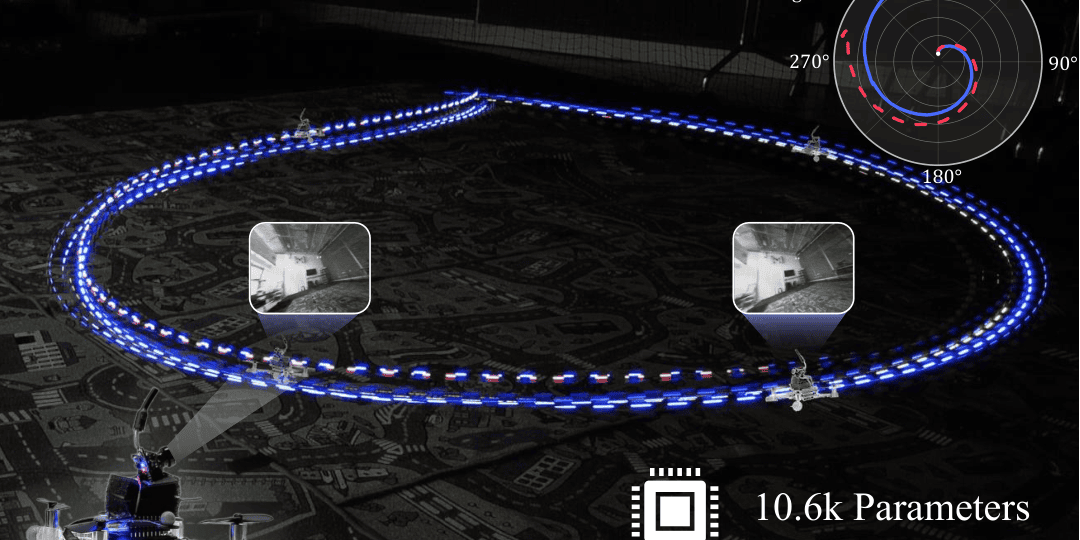
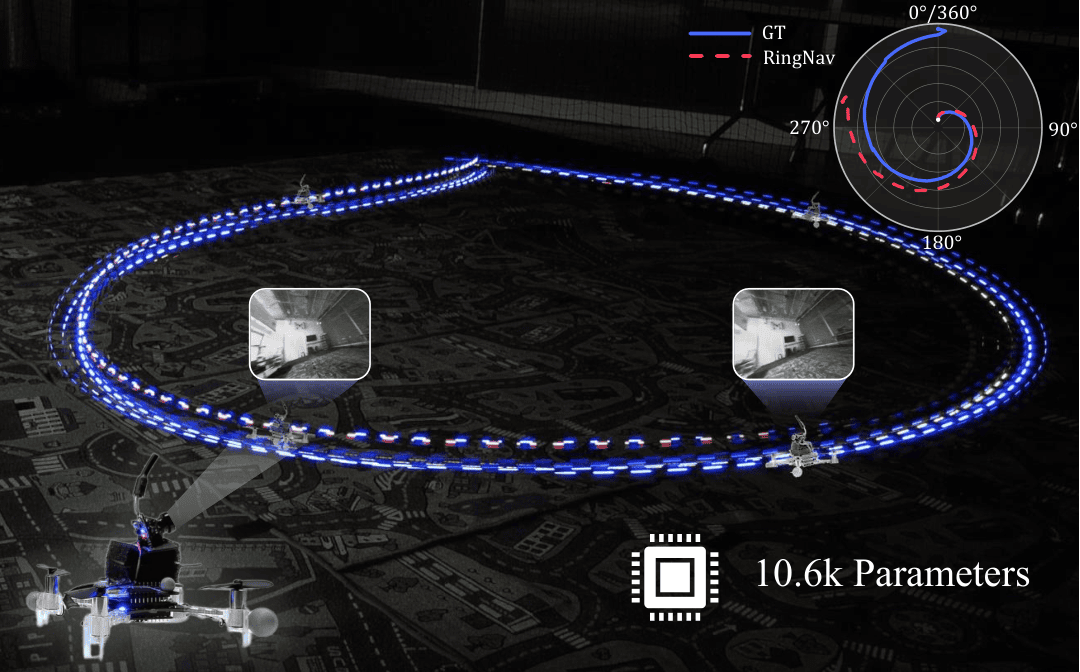
RingNavは、連続する画像の間の回転だけを学習し、ヘディングは円周上で直接合成する設計です。アブストラクトでは、10.6kパラメータの視覚ヘディング推定器であること、TartanAir Visual SLAM Challengeで評価したこと、実世界のドローン実験にも転移したことが示されています。
何が新しいのか
新しい点は、記憶を「タスクに必要な形」に絞り込んでいることです。論文では、メモリを円環多様体S1に制約し、同じ画像なら回転量がゼロ、系列を逆にたどると打ち消しが正確に働く、と説明されています。単に小型化しただけでなく、更新則そのものを航法タスク向けに設計しているのが特徴です。
性能面では、TartanAir Visual SLAM Challengeで、同程度の学習メモリモデルに比べて平均絶対ターン誤差を27%削減し、4秒間の累積ヘディング誤差を15%削減したとされています。さらに、再学習なしで実世界のドローン実験に転移し、視覚が大きく劣化した状況でも推定を継続した点が、研究上の新しさです。
GA Robotics編集部注目のポイント
注目すべきは、RingNavが10.6kパラメータという小ささで、Raspberry Pi Zero 2W上で27.3Hz、GAP8上で33.4Hzと示している点です。これは、外部GPUを積みにくい小型移動体でも、視覚航法をエッジ側で回せる可能性を示します。
一方で、論文が示しているのは主に視覚ヘディング推定です。地図作成や長期記憶を広く扱う一般的なSLAMとは役割が異なるため、導入判断では「何を覚えるべきか」を絞った用途に向くとみるのが妥当です。小型機での実装性は高そうですが、複雑な現場全体の認識を置き換えるものではありません。
日本の現場で考えると
日本の製造・物流現場では、AGVや小型搬送ロボット、屋内外をまたぐ点検ドローンのように、軽い計算資源で姿勢や進行方向を保ちたい用途と相性があります。特に、照明変動や一時的な視界悪化がある現場では、推定を継続できるかが実用性の分かれ目になります。
ただし、RingNavは「視覚ヘディング推定」に焦点を当てた研究なので、棚位置の厳密な地図化や複雑な経路計画までを単独で担う前提にはしにくいです。通路幅が狭い、段差がある、人とすれ違う、既存のWMSやPLCと連携する、といった現場では、航法以外の要件も別途確認する必要があります。
導入・PoCで確認したいこと
- 実環境でのヘディング推定成功率
- 1サイクルあたりの推定遅延
- 照明変化時の誤差増加幅
- 視覚劣化時の継続推定時間
- Raspberry Pi Zero 2W級での連続稼働性
現時点で分かっていないこと
論文要約からは、日本での製品化時期や商用提供の有無は確認できません。また、どのカメラ条件や走行速度まで安定するかも、本文要約だけでは分かりません。
さらに、屋内の物流現場や人協働環境での評価結果、既存の地図ベース航法との比較範囲も不明です。PoCでは、論文の数値が自社環境で再現できるかを個別に確かめる必要があります。
小型ロボットで外部GPUなしの視覚航法を考えるなら、必要な計算資源と現場条件の切り分けが重要です。導入相談では、PoCで何を測るべきかを整理しておくと判断しやすくなります。
ロボット導入・自動化をご検討の方へ
「自社にはどんなロボットが合うのか」お悩みではありませんか。貴社の現場課題に合わせた最適な活用方法をご提案します。まずはご相談・資料請求からお気軽にどうぞ。

