
20インチ車輪の二足ロボットRAIWAY、不整地を接触情報なしで走行
3行解説
- 20インチ車輪を備えた二足ロボットRAIWAYの研究がarXivで公開された。
- 接触センサを使わず、自己状態推定から接触状態を推定する制御を提案した。
- 屋外階段や砂利、岩場などで走行し、既存手法より良い結果を示した。
ニュースの概要
韓国の研究チームは2026年10月23日、二足ロボットRAIWAYに関する論文をarXivで公開しました。RAIWAYは20インチの大きな車輪を持つ自社開発の車輪付き二足ロボットです。
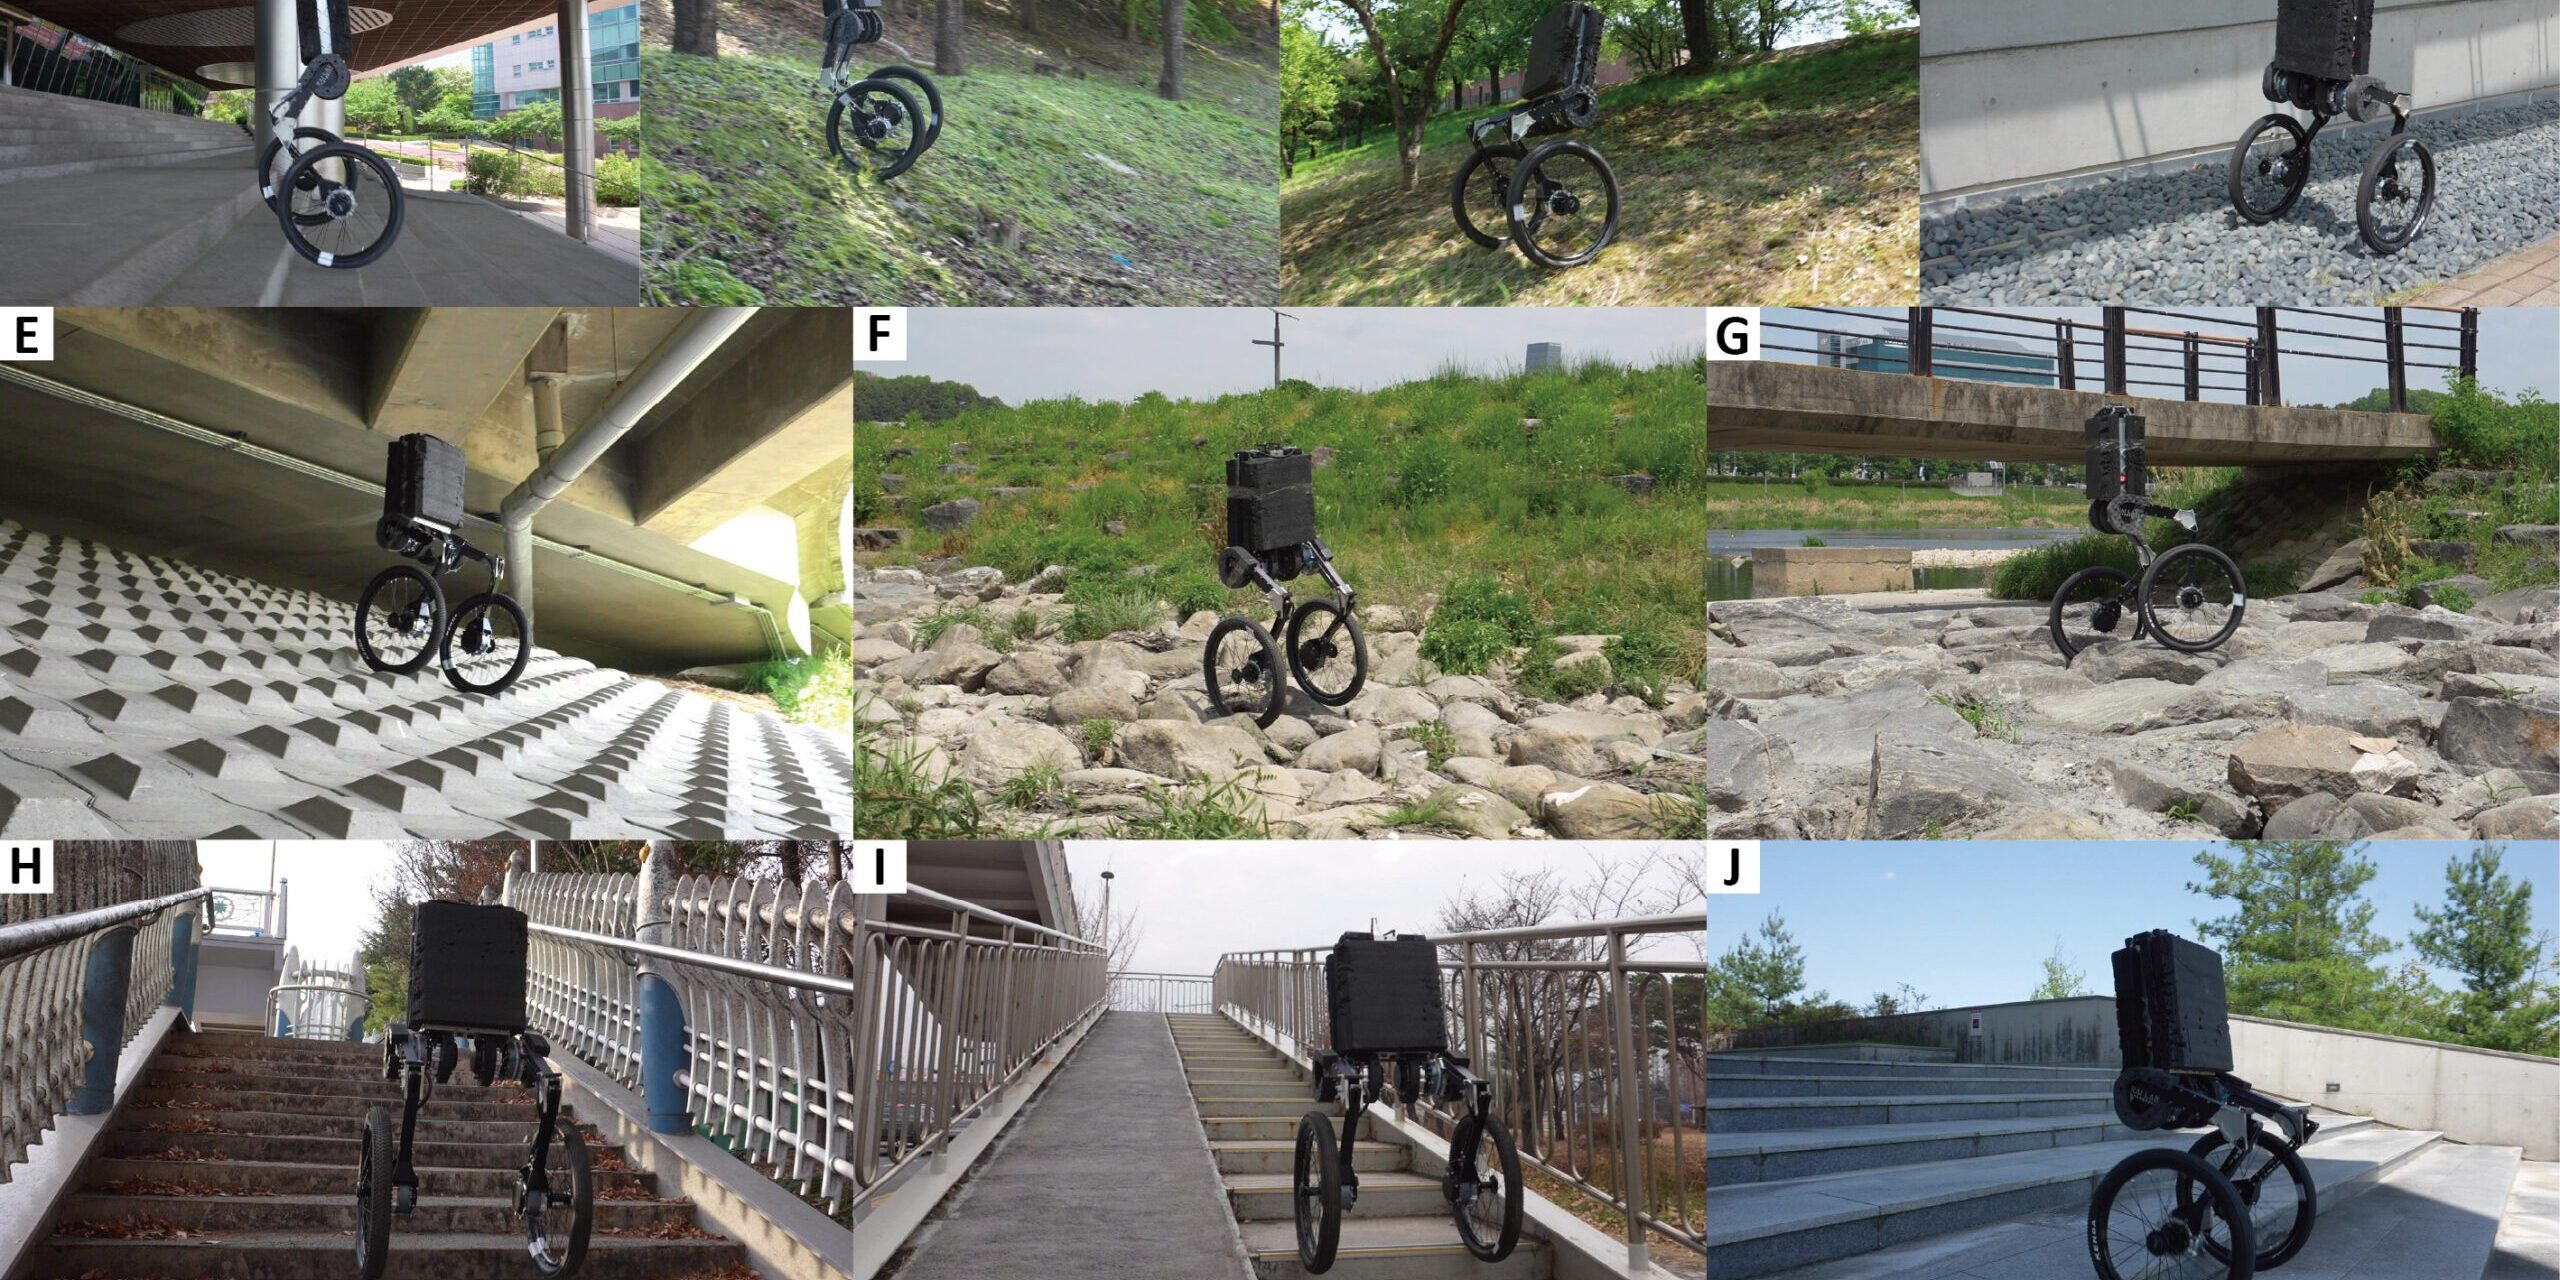
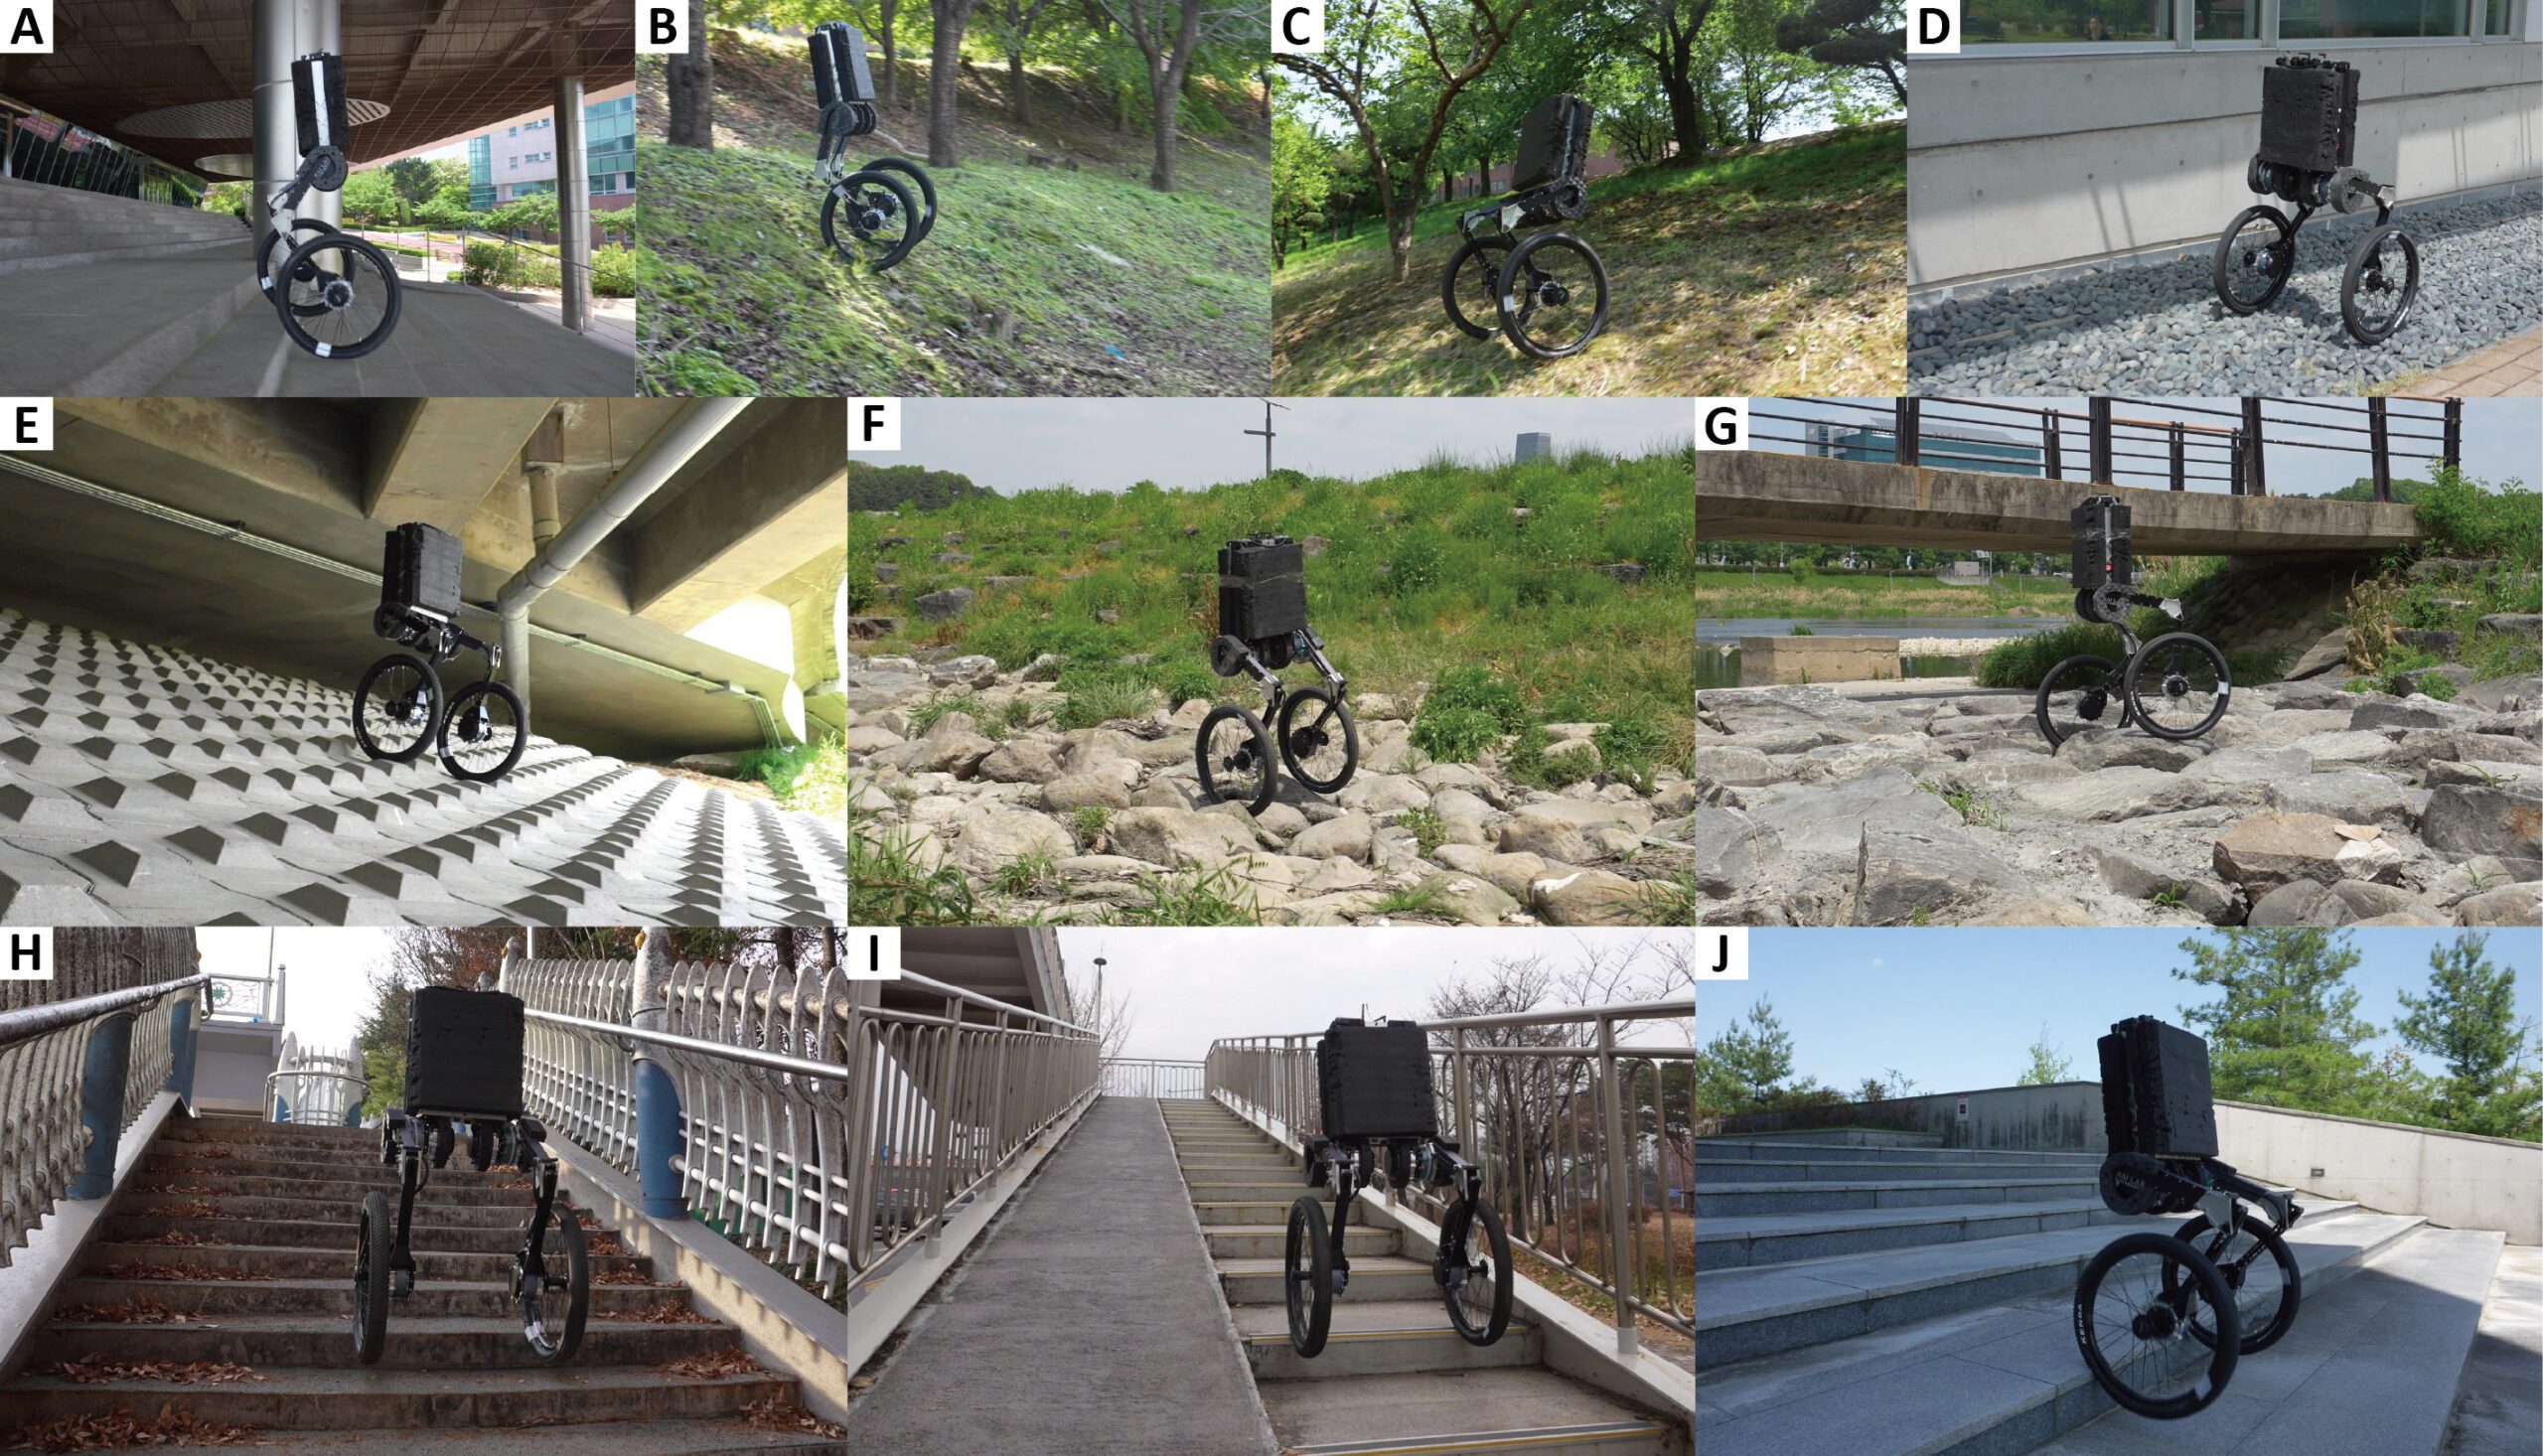
論文では、不整地での転がり走行に向けて、接触情報を取り込んだ制御手法を提案しています。実機実験では、急な斜面、砂利、突起のある面、岩場に加え、蹴上げ高さ15cmまでの屋外階段で連続昇降できたとしています。なお、コメント欄にはIEEE Robotics and Automation Lettersに採択済みとあります。
何が新しいのか
新しい点は、接触センサに頼らず、シミュレーションで得た多接触イベントを潜在表現にまとめ、実機では自己状態情報からその表現を推定する設計です。つまり、地面との接触を直接計測しにくい状況でも、制御側が接触状態を推定して走行を続ける考え方です。
また、検証対象が平坦路だけでなく、急斜面、砂利、突起面、岩場、屋外階段まで広いことも特徴です。論文では、こうした厳しい屋内外環境で、接触情報を使わないベースラインより性能が上回ったとしています。不整地での移動安定性をどこまで高められるかが、この研究の中心です。
GA Robotics編集部注目のポイント
注目すべきは、RAIWAYが接触センサなしで不整地を走る点です。現場ではセンサ追加が難しい、あるいは泥・粉じん・振動で保守負荷が増えることがあります。そうした条件で、自己状態だけで接触を推定できるなら、機構追加より制御側で対応する選択肢が広がります。
一方で、論文が示すのは研究環境での実証です。実運用では、床材のばらつき、段差の連続、荷物搭載時の重心変化などで挙動が変わる可能性があります。導入判断では、単に「走れたか」ではなく、どの条件まで安定して再現できるかを見る必要があります。
日本の現場で考えると
この研究は、工場や物流施設の屋外連絡路、段差のある搬送ルート、砂利敷きの構内通路、屋外階段のような場所に関係します。特に、床面が均一でない現場では、車輪付きロボットでも接触状態の変化が大きく、制御の安定性が重要になります。
ただし、一般的な平坦床の屋内搬送よりも、段差や傾斜、突起が連続する環境で価値が出やすい内容です。逆に、通路幅が狭い、段差の高さが一定でない、人と同じ動線を頻繁に共有する、といった現場では、走行性能だけでなく安全停止や迂回の設計も含めて慎重に見る必要があります。
導入・PoCで確認したいこと
- 砂利、斜面、岩場、階段での走行成功率
- 段差15cm前後での連続昇降の安定性
- 不整地での1サイクル時間と速度低下
- 介入回数と復旧に要する時間
- 床材や傾斜が変わった時の再調整の手間
現時点で分かっていないこと
論文要約からは、実機の重量、連続稼働時間、積載条件は確認できません。日本の現場で使う場合に重要な、保守頻度や耐環境性も本文情報だけでは不明です。
また、屋外階段での実験は示されていますが、雨天や濡れた路面での挙動は確認できません。日本での商用提供や製品化の予定も、提供情報には書かれていません。
不整地での移動安定性は、現場導入の可否を左右します。自社の通路や段差条件に近い環境で何を確認すべきか、整理したい場合はご相談ください。
ロボット導入・自動化をご検討の方へ
「自社にはどんなロボットが合うのか」お悩みではありませんか。貴社の現場課題に合わせた最適な活用方法をご提案します。まずはご相談・資料請求からお気軽にどうぞ。

