
照度変化に強いVSLAMへ、マルチ露光を直接使う新手法
3行解説
- 照度が急変すると、VSLAMは画像飽和で追跡に必要な対応点を失いやすい。
- 提案手法は、適応的なマルチ露光取得と推定器への直接入力を組み合わせる。
- トンネル出口条件では、AE画像比で状態推定誤差を78%低減した。
ニュースの概要
arXivのRobotics分野で、Olivier Gamache氏ら6名による論文「Bracketing Shows the Way: Adaptive Multi-Exposure Policy as Input for Robust Visual SLAM」が公開された。提出日は2026年10月23日で、2027年のIEEE International Conference on Robotics and Automation(ICRA 2027)への投稿として示されている。
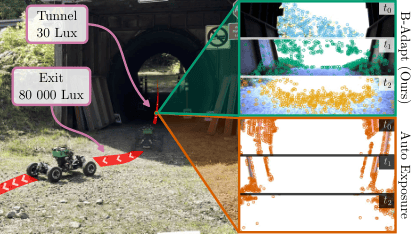
論文は、急激な照明遷移がVisual SLAM(VSLAM)を乱す問題に対し、2つの方法を提案している。1つは適応的な露光ブラケットを取得するB-Adapt、もう1つはマルチ露光列をHDR合成せずに因子グラフ状態推定器へ直接使うBVSLAMである。著者らは、通常環境と、トンネル出口の反復遷移を模した条件で評価している。
何が新しいのか
新しい点は、照明変化への対策を「画像を整えてから使う」だけでなく、「複数露光の列そのものを推定に使う」方向へ広げたことです。B-Adaptは、シーンのダイナミックレンジを覆いながら、写真同士の重なりを保つように露光を選びます。
BVSLAMは、そのマルチ露光列を因子グラフの制約として扱い、HDR合成に依存しません。論文では、トンネル出口の遷移条件でB-AdaptとBVSLAMを組み合わせると、AE画像と比べて状態推定誤差が78%低減したと報告しています。通常環境でも低誤差を保てた点が、実運用を意識した結果として重要です。
GA Robotics編集部注目のポイント
注目すべきは、AE画像比で状態推定誤差を78%低減したという結果です。これは、単に見た目の画質が良くなるという話ではなく、ロボットの自己位置推定が崩れにくくなる可能性を示します。
一方で、効果が示されたのはトンネル出口の反復遷移という、かなり条件を絞った評価です。つまり、明暗差が大きい現場では有望でも、すべての屋内外環境で同じ改善が出るとは限りません。導入判断では、照明変化の強さと頻度を現場ごとに切り分けて見る必要があります。
日本の現場で考えると
この研究は、工場の搬送通路、物流倉庫の出入口、屋外と屋内をまたぐ搬送ルートのように、明暗差が急に変わる場所で意味があります。こうした現場では、VSLAMが一時的に見失うと停止や再定位が増え、運用の安定性が落ちやすいからです。
逆に、照明が安定した平坦な屋内だけなら、ここまで複雑な対策は不要かもしれません。導入時は、通路幅や段差よりも、まず照明遷移の速さ、出入口での飽和、再定位の頻度を確認するのが先です。既存のカメラ構成や推定ソフトとの接続方法も、実装上の論点になります。
導入・PoCで確認したいこと
- 明暗差のある区間での自己位置推定成功率
- 照明遷移前後の1サイクルあたりの追跡継続率
- 再定位までに要する時間と介入回数
- 通常環境と遷移環境での状態推定誤差の差
- マルチ露光取得時の処理遅延と連続稼働への影響
現時点で分かっていないこと
論文要約では、実装に必要なカメラ構成、露光設定の詳細、計算負荷は確認できません。また、日本の現場での実機検証や、長時間運用での安定性も提供情報にはありません。
さらに、コード公開は示されていますが、商用システムへの組み込み条件や、既存VSLAMとの置き換え範囲は不明です。導入可否を判断するには、現場の照明条件に合わせた追加検証が必要です。
明暗差の大きい通路や出入口を含む現場では、認識方式の選び方が稼働安定性に直結します。導入検討では、既存の移動ロボットや周辺設備との相性も含めて整理しておくと判断しやすくなります。
ロボット導入・自動化をご検討の方へ
「自社にはどんなロボットが合うのか」お悩みではありませんか。貴社の現場課題に合わせた最適な活用方法をご提案します。まずはご相談・資料請求からお気軽にどうぞ。

