
Rollbackが示す、世界モデルで方策を改善する新手法
3行解説
- arXivで、世界モデルを使った方策改善手法「Rollback」が公開された。
- 過去の意思決定点に戻り、別の行動を分岐させて結果を比べるのが特徴。
- 実機実行と組み合わせ、学習を継続的に更新する枠組みも示した。
ニュースの概要
2026年10月26日、arXivのRobotics分野に「Rollback: Experience Backtracking in World Models for Policy Improvement」という論文が投稿されました。著者はJiayi Luo氏ら16名です。論文は、ロボットの方策改善において、実機とのやり取りを減らしながら学習を進めるための新しい枠組みを提案しています。
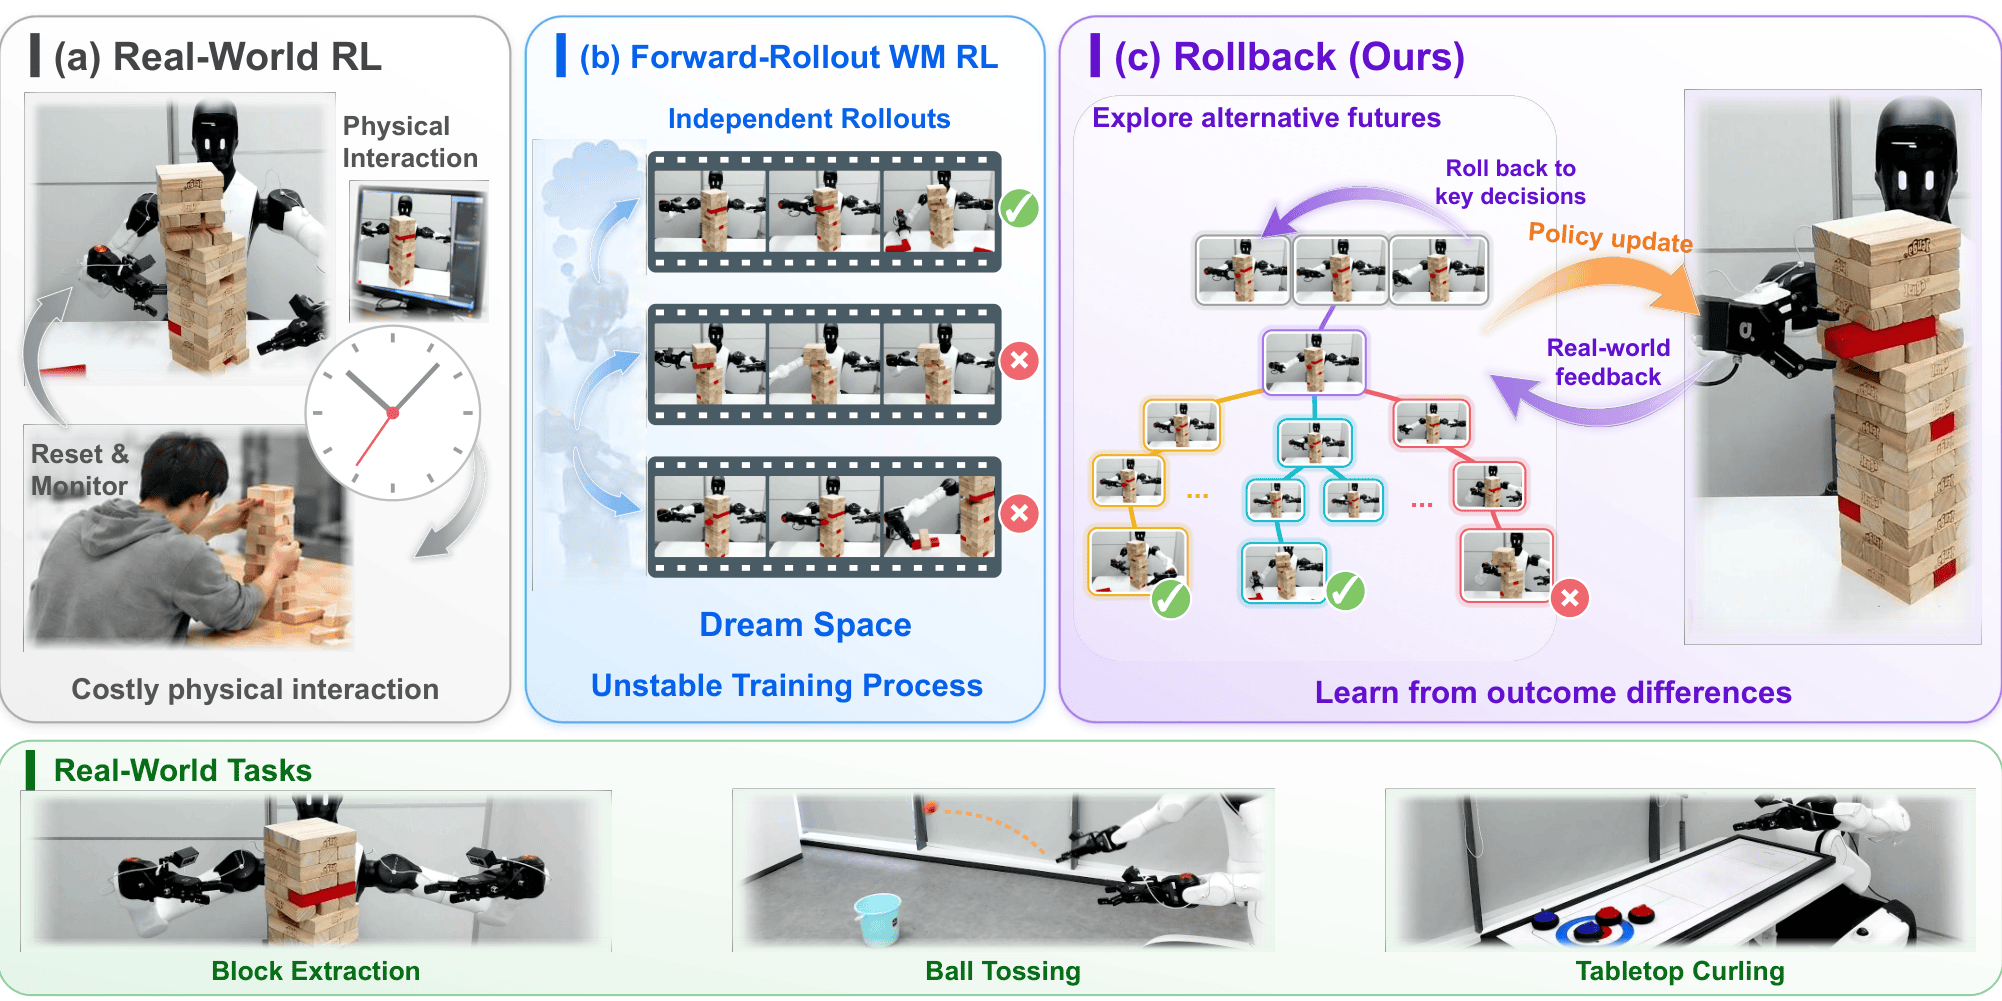
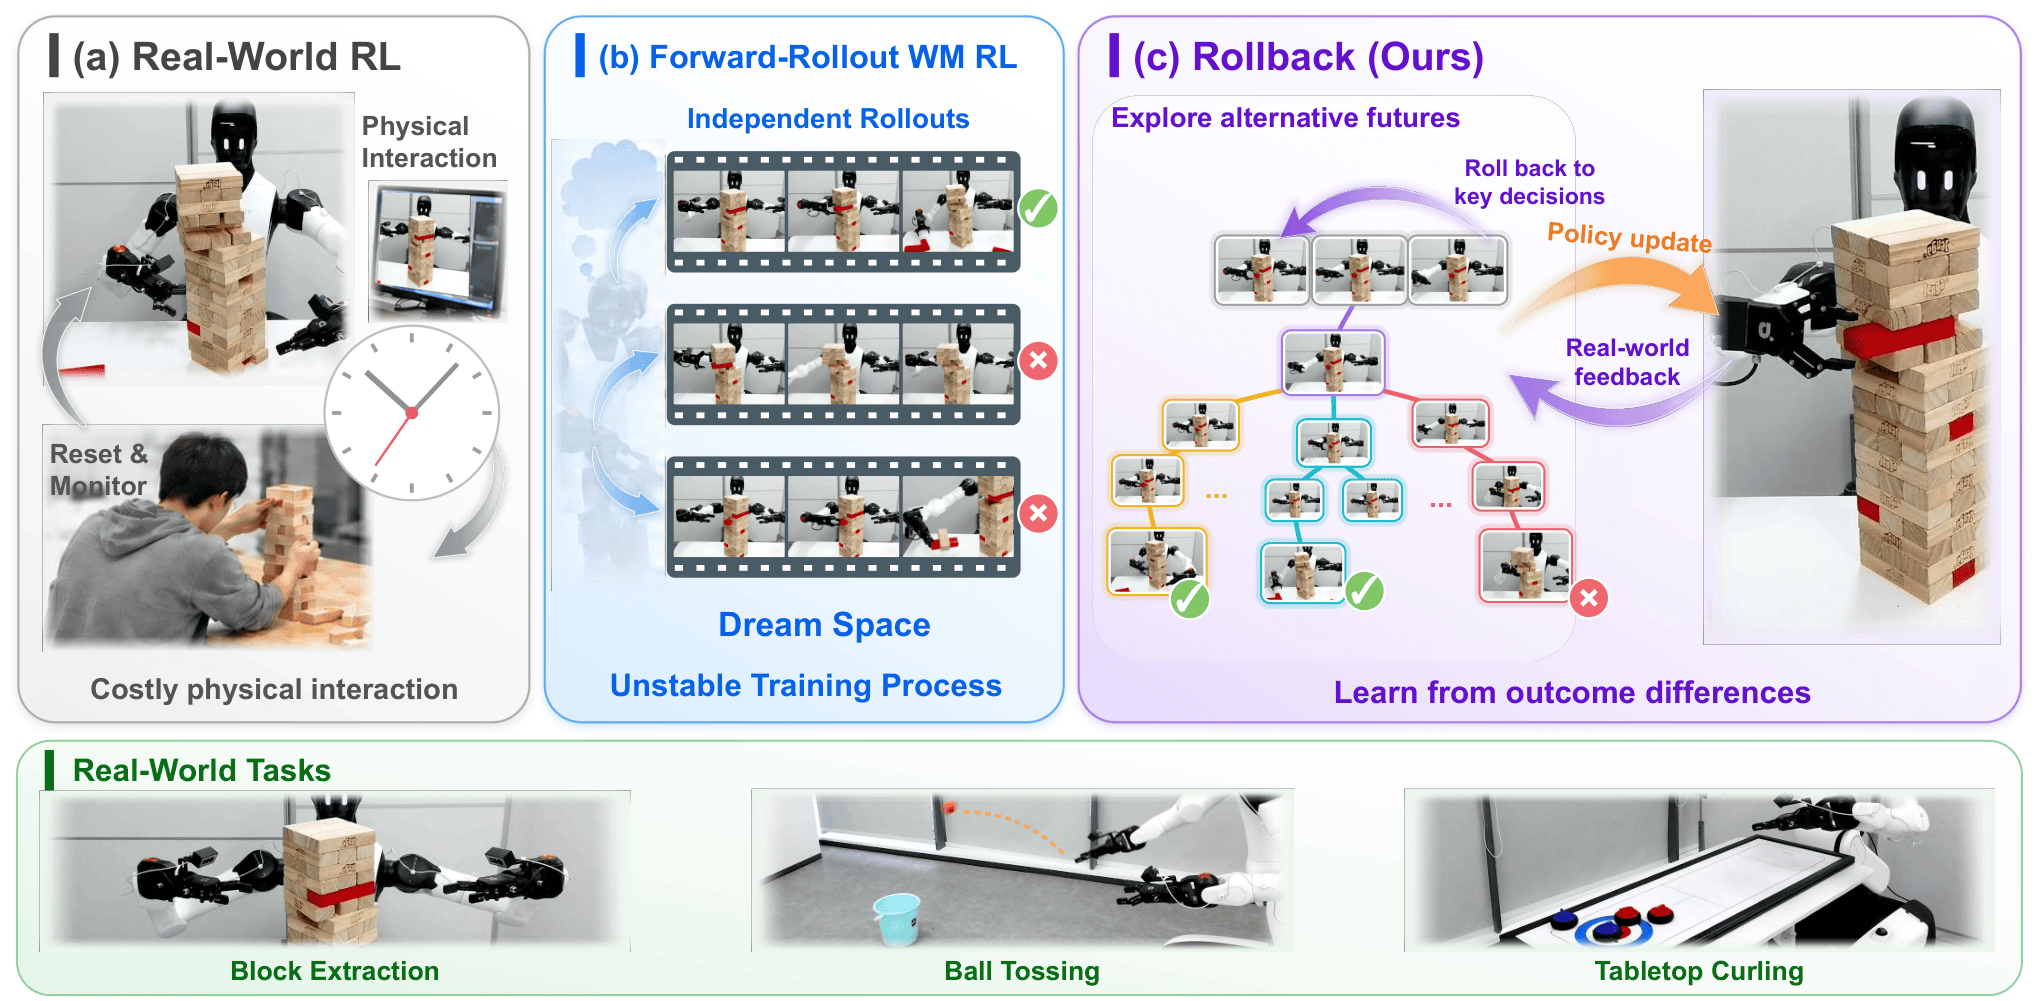
中心となるのは、行動条件付きのworld modelを使い、過去の重要な意思決定点へ戻って別の行動を試す考え方です。さらに、分散したworld-model searchと非同期の実機実行を統合し、実機で得た経験でモデルを更新し続ける訓練系も示しています。実験は、block extraction、ball tossing、tabletop curlingの3課題で行われました。
何が新しいのか
この論文の新しさは、world modelを単なる「先読みのシミュレータ」としてではなく、過去に戻って分岐を試す対話的な学習環境として使っている点です。従来の前向き予測だけでは拾いにくい「どの判断が成功に効いたか」を、行動単位で切り分ける設計になっています。
また、別に価値モデルを学習せず、分岐した結果の比較から細かな監督信号を作る点も特徴です。実験では、最強ベースラインに対してblock extractionで10.67%、ball tossingで11.11%、tabletop curlingで11.85%の絶対成功率向上を示しました。さらに、teleoperated demonstrationsから始めても、8時間以内にball tossingとtabletop curlingで人の平均成功率を上回ったとしています。
GA Robotics編集部注目のポイント
注目すべきは、実機データを回しながらworld model自体を補正する訓練サイクルです。論文では、real-world experienceがworld modelを磨き、その改善されたモデルが次の方策改善を促す流れを示しています。これは、学習を一度きりで終えず、現場データで継続更新する運用に近い考え方です。
導入判断では、この仕組みが「実機を止めずに改善を回せるか」が重要になります。研究としては有望ですが、現場では安全制約、失敗時の復旧、データ更新の頻度がボトルネックになりやすいです。したがって、単に成功率だけでなく、更新後に挙動が安定するかまで見ないと、実運用への移行は難しいとみられます。
日本の現場で考えると
この手法は、部品の取り出し、把持、投げ入れ、位置合わせのように、判断の分岐が多い単品作業と相性がよさそうです。日本の製造現場では、同じ工程でも対象物の姿勢や置かれ方が変わることが多く、過去の失敗を手がかりに方策を詰める価値があります。
一方で、通路幅や段差、周辺人員との干渉が大きい現場では、world modelの改善だけでは安全面を吸収できません。WMSやMES、PLCと連携する工程なら、学習の良し悪しだけでなく、停止条件や介入手順をどう設計するかが重要です。特に、失敗時に人がすぐ介入できる配置かどうかは、PoCの成否を左右します。
導入・PoCで確認したいこと
- 分岐探索後の作業成功率がどこまで上がるか
- 1サイクルあたりの処理時間が増えすぎないか
- 実機介入回数が学習で減るか
- 連続稼働中に挙動が安定するか
- 更新後の再学習で性能が戻るか
現時点で分かっていないこと
論文要約からは、日本の現場での適用先や商用化時期は確認できません。また、どのロボットハードウェアやセンサー構成を前提にしたかも、本文要約だけでは分かりません。
さらに、実機実行とworld model更新の運用負荷、失敗時の安全停止条件、現場導入に必要なデータ量も不明です。3課題での結果は示されていますが、製造や物流の一般的な工程へそのまま移せるかは、追加検証が必要です。
研究段階の技術でも、PoCで何を測るかを先に決めると導入判断がしやすくなります。現場の作業特性に合わせた検証設計を考える際の参考にしてください。
ロボット導入・自動化をご検討の方へ
「自社にはどんなロボットが合うのか」お悩みではありませんか。貴社の現場課題に合わせた最適な活用方法をご提案します。まずはご相談・資料請求からお気軽にどうぞ。

