
富士ソフトとダイドー、フィジカルAI実機デモ公開 導入検討の論点は
3行解説
- 富士ソフトとダイドーが、協働ロボット向けの実機検証パッケージを公開した。
- 音声認識から対象物認識、動作計画、実機制御までをローカル環境でつなぐ。
- 失敗を許容しやすい搬送系からの導入を想定し、2027年1月に受注開始予定。
ニュースの概要
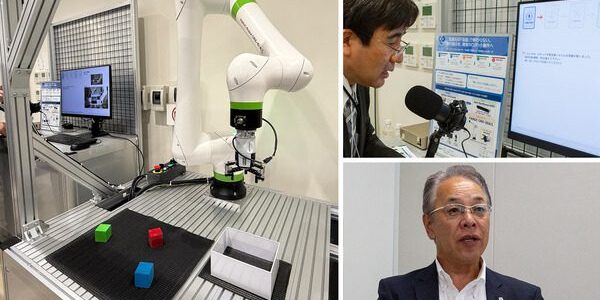
富士ソフトとダイドーは、協働ロボットを使ったフィジカルAIの導入・検証を支援する「フィジカルAIスタートパッケージ」を共同開発した。2026年10月13日〜14日に名古屋市で開かれた「ダイドーロボット館十年祭」で、富士ソフトが実機デモを公開した。
デモでは、ファナックの協働ロボット「CRX-10iA/L」が、音声指示に従って色の異なるブロックをつかむ様子が示された。パッケージにはロボットアーム、カメラ、マイク、NVIDIA DGX Spark、ソフトウェアが含まれ、音声理解から対象物認識、動作計画、実機制御までを一式で扱う構成になっている。
何が新しいのか
このニュースの新しさは、フィジカルAIを「単体の技術」ではなく、実機で試せる構成済みパッケージとして示した点にある。音声認識にはfaster-whisper、指示理解にはLLM、対象物認識にはVLMとIntel RealSense D455、動作計画にはROS 2 JazzyとMoveItを使い、AI処理はNVIDIA DGX Spark上でローカル実行する。
また、富士ソフトは「専門的な操作から自然な音声指示へ」「クラウド依存からローカルAI実行へ」「固定手順から状況を認識して動作する仕組みへ」という3つの変化を打ち出した。標準パッケージは基本動作の検証向けで、現場ごとの機能追加やカスタマイズは別途開発が必要と明記している点も重要だ。
GA Robotics編集部注目のポイント
注目したいのは、今回のパッケージが「自然言語理解」を中心に据え、音声指示からロボット制御までを一連でつないでいる点だ。これは、現場でよくある「教示の手間を減らしたい」という課題に近い一方、実際の導入では認識対象の限定やカメラ位置の最適化が効いてくる。
さらに、標準パッケージでできるのは基本動作までで、現場固有の作業に合わせた追加開発は別途必要とされる。つまり、導入判断では「何がすぐ試せるか」だけでなく、「どこから先はSIが必要か」を早めに見極めることが重要になる。
日本の現場で考えると
このパッケージが向きやすいのは、部品や箱をつかんで所定位置に置くような、失敗してもやり直しやすい搬送作業だと考えられる。記事でも、導入は「失敗を許容できる作業」から進むとの見方が示されており、まずは単純なピッキングや仕分け補助が現実的だ。
一方で、日本の製造・物流現場では、通路幅や作業台の高さ、段差、周辺設備との干渉を事前に確認する必要がある。音声指示を使うなら騒音環境での認識精度も重要で、既存のWMSやMES、PLCとどうつなぐか、保守を誰が担うかも導入可否を左右する。
導入・PoCで確認したいこと
- 音声指示の認識率と、騒音下での誤認識の頻度
- 対象物認識の成功率と、色や形が変わった場合の挙動
- 1回の把持から移動までのサイクルタイム
- 連続稼働時の介入回数と復旧に要する時間
- カメラ位置や対象物配置を変えた際の再調整時間
現時点で分かっていないこと
記事では、2027年1月から本格受注を始める方針は示されているが、日本での具体的な納入条件や供給体制の詳細は確認できない。また、標準パッケージで対応できる対象物の範囲や、現場ごとのカスタマイズ費用も本文では明示されていない。
フィジカルAIは、構成要素が多いほど導入前の見極めが重要になります。自社の現場で何をPoCで確かめるべきか整理したい場合は、まず要件の切り分けから始めるのが有効です。
ロボット導入・自動化をご検討の方へ
「自社にはどんなロボットが合うのか」お悩みではありませんか。貴社の現場課題に合わせた最適な活用方法をご提案します。まずはご相談・資料請求からお気軽にどうぞ。
出典: ロボスタ

