
脚式ロボットの足運び推定を改善するTACOS論文、不整地PoCの評価軸が明確に
3行解説
- 脚式ロボットの足運び計画に、地形に応じた接触不安定性の評価を組み込む研究です。
- 1716件の注釈付き接触データと、3回の屋外テスト走行で有効性を比較しています。
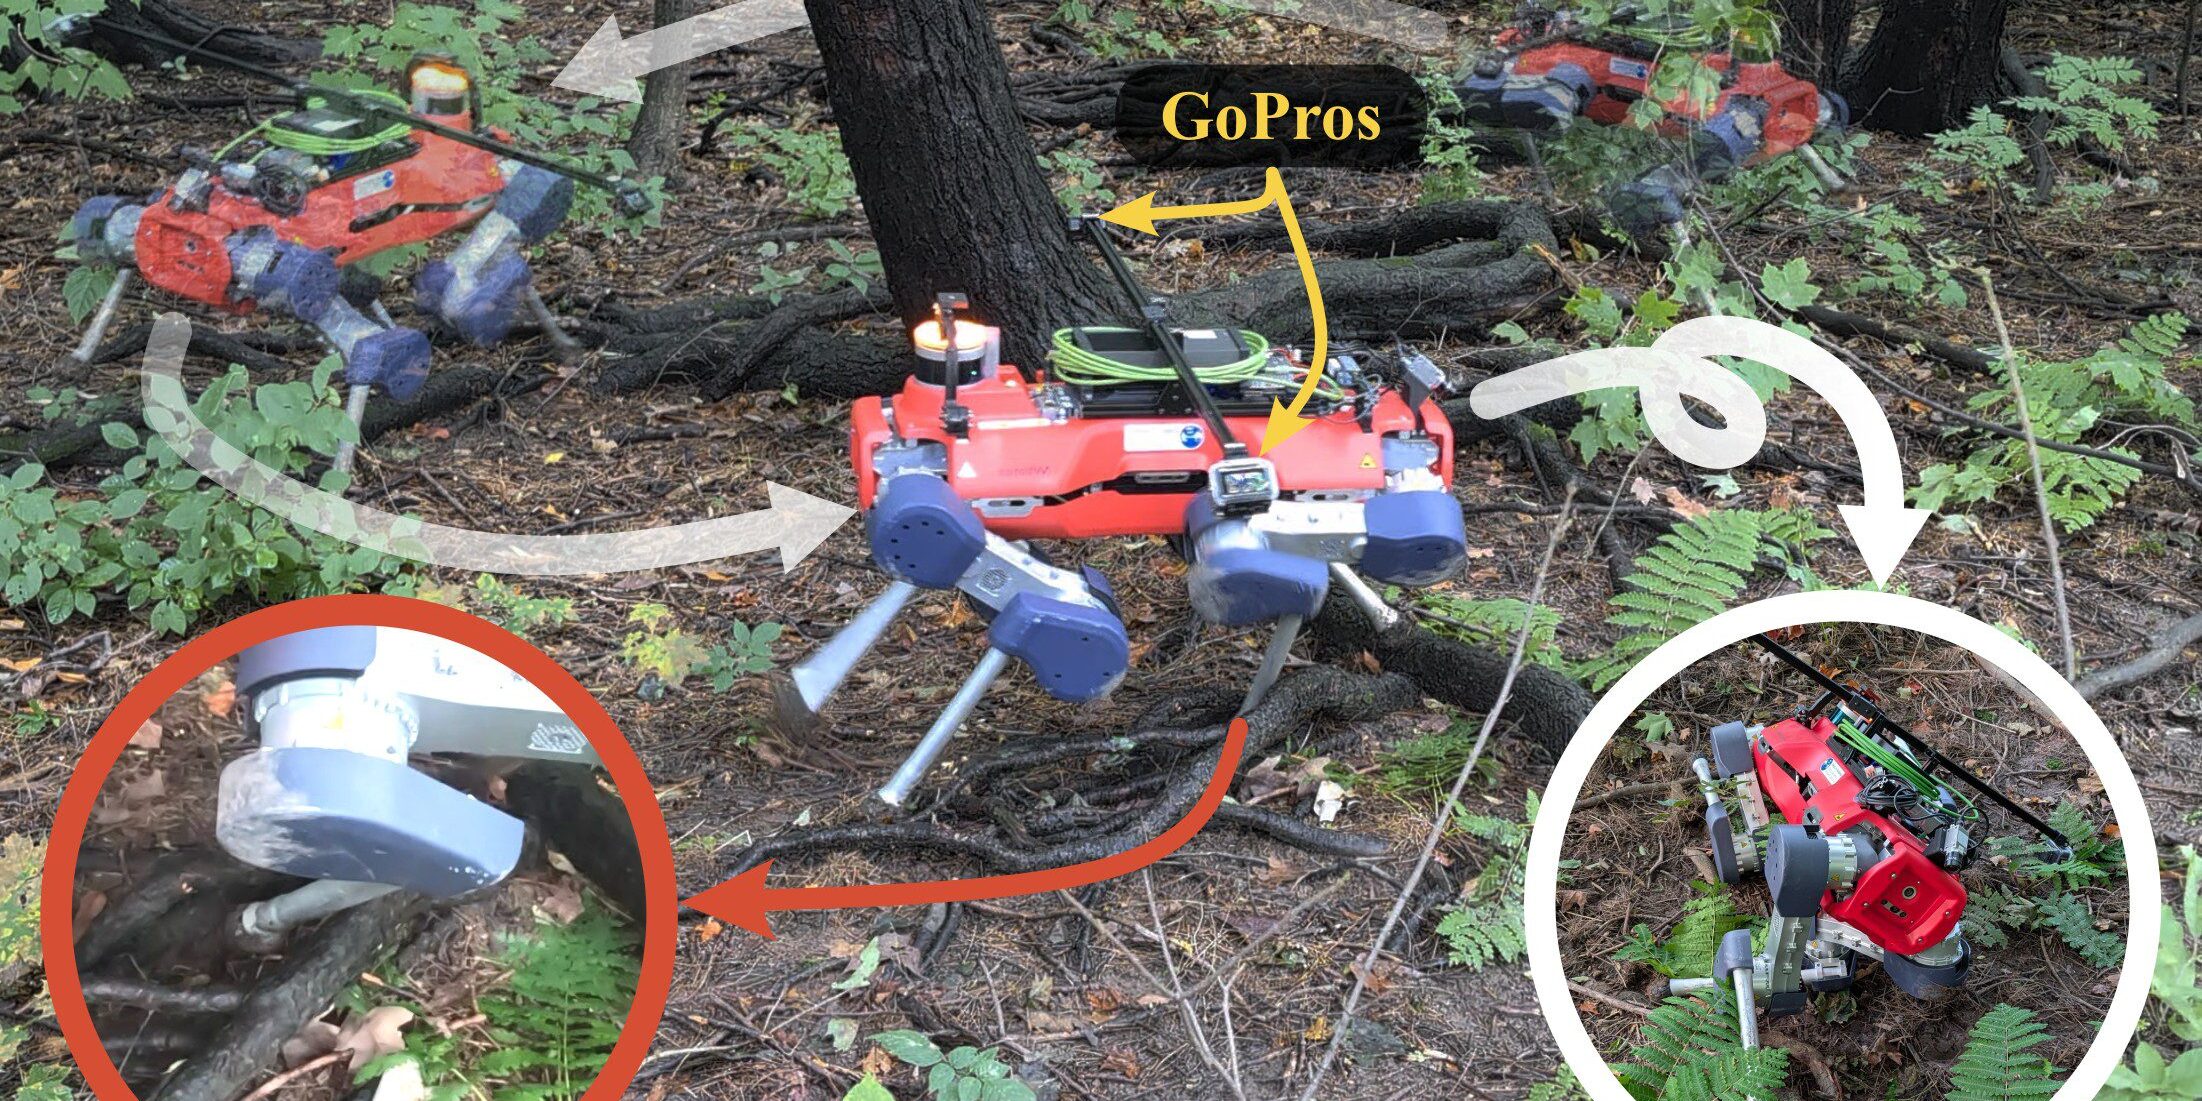
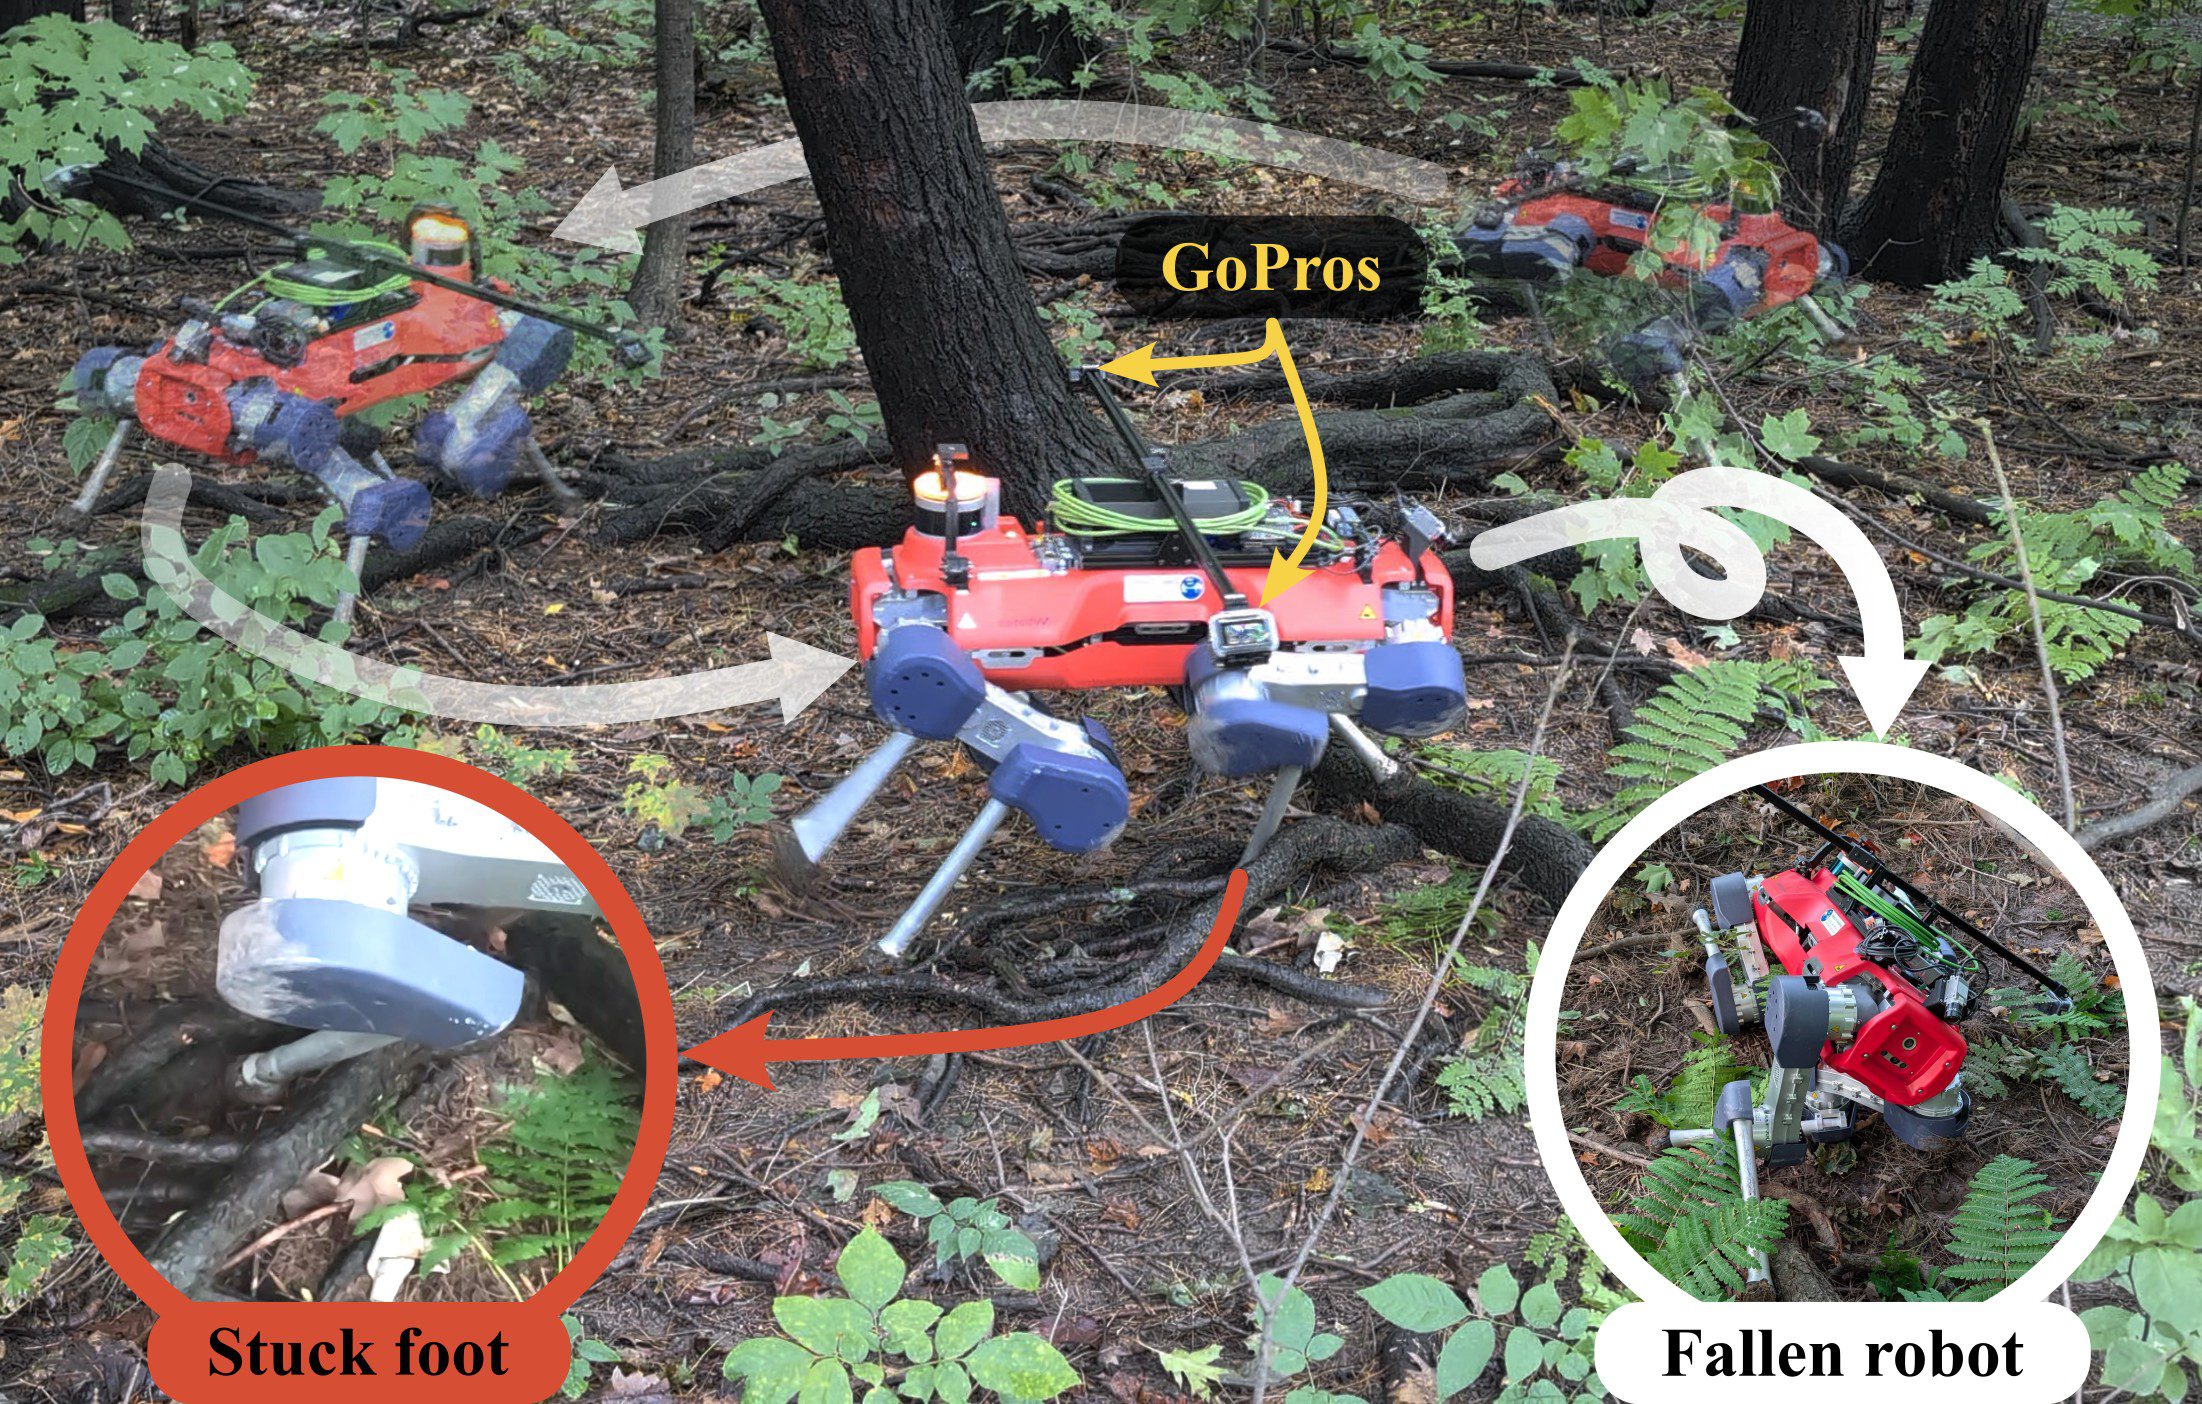
- 森林50mの実験では、泥や植生、倒木のような地形要素への対応が示されました。
ニュースの概要
arXivのcs.ROに、Jean-Michel Fortin氏らによる論文「TACOS: Terrain-Aware COntact Supervision for Visual Footstep Planning」が2026年10月27日に投稿されました。論文は、脚式ロボットが視覚情報から足を置く場所を学ぶ際に、地面の不安定さをどう教師信号にするかを扱っています。
提案手法は、脚式状態推定で使う因子グラフの残差をもとに、接触の不安定性を表すスコアを作るものです。そのスコアを画像に投影して、密な視覚予測器を学習させます。著者らは、事後情報を使うhard scoreと、即時に使えるcausal soft scoreの2種類を示し、既存手法と比較しています。
何が新しいのか
新しい点は、単に「歩けたか」ではなく、接触の不安定さを定量化して学習に使うところです。論文では、1716件の手動注釈付き接触に対して、両方のスコアが不安定性の検出と重症度の順位付けで評価対象の代替手法を上回ったとしています。
さらに、3回の屋外テスト走行では、この指標で学習した視覚予測器が最も高い精度を示し、順位相関が最強の代替手法より58%改善したと報告しています。加えて、オンボードの文脈情報を足すと、さらに25%改善しました。50mの森林トラジェクトリでは、泥や植生のような非幾何学的な地形要素と、倒木のような幾何学的障害物の両方に対応したとされています。
GA Robotics編集部注目のポイント
注目すべきは、hard scoreは事後情報を使い、soft scoreは即時利用できると明記されている点です。これは、学習用の評価指標と、実運用で使う推論系の要件が同じではないことを示しています。
日本の現場で脚式ロボットを検討する場合、研究段階では高精度な後処理が有効でも、実機導入では遅延、計算負荷、センサー構成が制約になります。つまり、この論文は「精度が高いか」だけでなく、「現場で即時に使えるか」を分けて考える必要があると示している、とみられます。
日本の現場で考えると
この研究は、屋外の巡回、構内の点検、資材置き場の移動など、平坦ではない場所を歩く用途に関係します。日本の現場では、通路幅が狭い場所や、雨後のぬかるみ、段差、落ち葉、仮設物が混在する環境が多く、泥や植生のような非幾何学的要素をどう扱うかが重要になります。
一方で、倒木のような障害物を避けられても、それだけで実運用に十分とは限りません。人が近くを通る環境では安全停止の挙動、既存の巡回ルートとの整合、屋外通信の安定性、保守時の再学習の手間も確認が必要です。脚式ロボットは「歩ける」だけでなく、「不整地で安定して繰り返し歩ける」ことが導入判断の軸になります。
導入・PoCで確認したいこと
- 泥・草地・倒木など条件別の足運び成功率
- 不安定接触の検出精度と見逃し率
- 1回の移動あたりの介入回数
- 50m程度の屋外経路での再現性
- オンボード文脈追加時の精度差
現時点で分かっていないこと
論文要旨からは、実機のロボット機種やセンサー構成、計算資源の条件は確認できません。また、屋外50mの実験がどの程度の速度や連続稼働時間で行われたかも、提供情報では分かりません。
さらに、日本の現場でそのまま使えるかどうかは、通路条件や天候、保守体制によって変わります。コード公開は示されていますが、商用導入時の再現手順や運用条件までは本文だけでは判断できません。
屋外や不整地での脚式ロボット活用を考えるなら、まずは現場で何を測るべきかを整理することが重要です。PoC設計の観点を具体化したい場合は、導入検討の論点を一緒に整理できます。
ロボット導入・自動化をご検討の方へ
「自社にはどんなロボットが合うのか」お悩みではありませんか。貴社の現場課題に合わせた最適な活用方法をご提案します。まずはご相談・資料請求からお気軽にどうぞ。

