
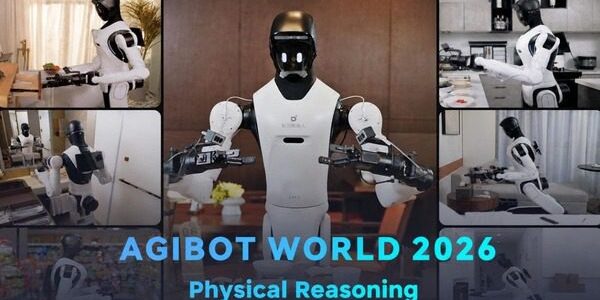
AGIBOTが判断と実行をつなぐ学習データを公開 フィジカルAIのPoC設計に示唆
3行解説
- AGIBOTが2026年10月22日、学習データ「AGIBOT WORLD 2026」の第4弾を公開した。
- 今回は、動作の難しさよりも、状況判断の複雑さに重心を置いた点が特徴。
- 数量、遮蔽、進捗などを含む実世界タスクを、判断と実行をつないで学べる。
ニュースの概要
中国のAGIBOTは2026年10月22日、オープンソースのデータセット「AGIBOT WORLD 2026」の第4弾として、「Physical Reasoning」データセットを公開した。記事によると、このデータセットはフィジカルAI研究の全領域をカバーする取り組みの一部で、5つの研究テーマごとに専用のデータ収集方法とアノテーション体系を備える。
今回の第4弾は、ロボットが状況を判断して行動するための学習データを狙ったものだ。目標は同じでも、状態や制約が変わると必要な行動が変わる場面を記録し、判断、過程、動作を結びつけて学習できるようにしている。データセットはプロジェクトページとHugging Faceで公開されている。
何が新しいのか
新しい点は、単に「うまく動く」ための動作データではなく、何を見て、どう判断し、どの順番で実行するかまで含めて学べることだ。記事では、物の数、遮蔽関係、空間の占有、タスクの進捗という4つの要素に着目し、同じタスクでも状態が違えば経路が変わる例を示している。
また、論理的な推論を要する場面を10種類以上含め、Easy、Medium、Hardの3段階に分けている。さらに、成功サンプルと失敗サンプルを同じ重みで扱い、実行結果にもアノテーションを付けているため、失敗後にどう立て直すかまで研究対象にできる。高レベルの質疑応答と低レベルの動作軌跡を両方使える点も特徴だ。
GA Robotics編集部注目のポイント
注目したいのは、「判断・過程・動作」を一つの流れで結ぶ設計です。これは、ロボットの性能を単純な成功率だけで見るのではなく、どの段階で判断が崩れたのかまで分けて評価できることを意味します。
日本で導入を考える場合、現場の作業が「決まった手順の反復」なのか、「状態を見て次の行動を変える仕事」なのかを切り分ける材料になります。特に、ミニバー補充やアメニティ探索のような例は、清掃・補充・接客の境界にある業務をどう自動化するかを考えるうえで参考になります。
日本の現場で考えると
このニュースは、ホテル、商業施設、小売の補充業務、清掃の一部のように、状況判断が必要な作業と相性がよい内容です。たとえば、何本残っているか、どの引き出しを確認済みか、何を先に片付けるかといった判断が必要な工程では、単純な搬送ロボットよりも適用余地があります。
一方で、日本の現場では通路幅や段差、安全柵の有無、人とのすれ違い、既存のWMSやMES、設備制御との連携が導入可否を左右します。今回のデータセットは判断の学習に強みがありますが、実運用では認識の安定性だけでなく、失敗時の復旧や人への引き継ぎ手順まで含めて設計する必要があります。
導入・PoCで確認したいこと
- 状態が変わるタスクでの作業成功率
- 判断を含む1サイクルの所要時間
- 失敗後に立て直せる割合
- 人の介入回数と介入理由
- 数量判断や遮蔽下認識の精度
現時点で分かっていないこと
記事からは、このデータセットを使った実機での性能差や、特定のロボット機体への適合性は確認できません。また、日本の現場でそのまま使えるかどうかを判断するための、国内向け評価結果や導入事例も示されていません。
フィジカルAIの学習データは、実機の性能だけでなく、どの作業をどう評価するかにも影響します。日本での導入検討では、PoCの設計段階から判断・実行の切り分けを整理することが重要です。
ロボット導入・自動化をご検討の方へ
「自社にはどんなロボットが合うのか」お悩みではありませんか。貴社の現場課題に合わせた最適な活用方法をご提案します。まずはご相談・資料請求からお気軽にどうぞ。
出典: ロボスタ

