
EdgeTech+ 2026で整理するSim-to-Realと実機実装の論点
3行解説
- EdgeTech+ 2026に向け、Sim-to-Realなど実装技術の基本が整理された。
- 仮想環境で学習したAIを、床やセンサー条件の違う実機へ移す難しさが焦点。
- オンデバイスAIとNPUは、機器内でAIを動かすための実装面の要点。
ニュースの概要
ロボスタは2026年11月18~20日に開催される「EdgeTech+ 2026」に向けて、フィジカルAI関連のキーワード解説を掲載した。今回のテーマは「Sim-to-Real」で、あわせて「デジタルツイン」「オンデバイスAI」「NPU」も取り上げている。
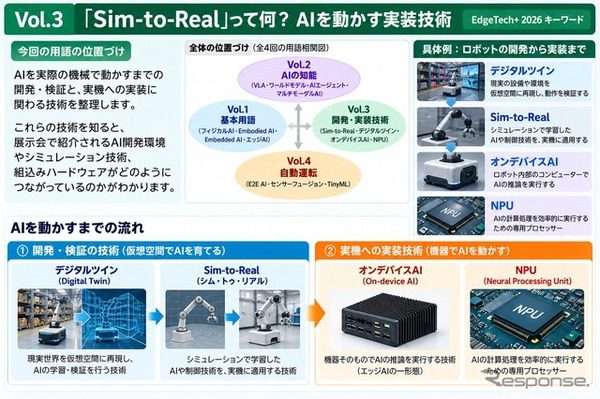
記事では、仮想環境で学習・検証したAIや制御技術を現実の機械へ適用する考え方を説明した。展示会で紹介されるAI開発環境や組込みハードウェアの役割を理解するための前提知識として位置づけている。
何が新しいのか
この記事の新しさは、フィジカルAIを「AIモデルの性能」だけでなく、「実機で動かすための実装技術」まで含めて整理している点にある。Sim-to-Realは、仮想環境で学習した動作を実機へ移す考え方であり、デジタルツインは現実の設備や環境を仮想空間に再現する技術として区別している。
さらに、実機側ではオンデバイスAIが通信遅延を抑え、NPUが推論処理を効率化する役割を持つと説明した。つまり、開発段階の仮想検証と、現場での機器内推論をつなぐ流れが見える構成になっている。
GA Robotics編集部注目のポイント
注目したいのは、Sim-to-Realの説明で床面の摩擦、部品の特性、センサー誤差が実機移行の壁として挙げられている点です。これは、ロボットの学習結果がそのまま現場で再現されるとは限らないことを示しています。
導入判断では、AIの賢さよりも、現場条件の差をどこまで吸収できるかが重要になります。特にヒューマノイドやサービスロボットでは、転倒や把持失敗のリスクを前提に、実機検証の設計を詰める必要があるとみられます。
日本の現場で考えると
日本の製造現場や倉庫で考えると、この話題は「仮想で動いたロボットを、実際の床や通路で安定して動かせるか」に直結します。通路幅、床材の違い、段差、反射の強い床面、センサーの見え方の差は、シミュレーションでは見落としやすい論点です。
また、工場設備やロボット動作をデジタルツインで再現できれば、レイアウト変更前の検証や、作業手順の見直しに使いやすくなります。一方で、現場データをどう仮想環境へ反映するか、既存のWMSやMES、PLCとどうつなぐかは、記事では確認できないため、導入時は個別に詰める必要があります。
導入・PoCで確認したいこと
- 仮想環境での成功率と、実機での成功率の差
- 床材や段差を変えたときの動作安定性
- センサー誤差を含めた再現性と補正の手間
- 連続稼働時の介入回数と復旧時間
- 実機へ移した後の再調整に必要な時間
現時点で分かっていないこと
この記事は用語解説が中心のため、個別のロボット機種や開発環境がどこまで対応しているかは確認できません。また、EdgeTech+ 2026の会場でどの企業がどのデモを出すかも、この本文だけでは限定的です。
日本の現場での具体的な導入条件、たとえば必要な通信環境や既存設備との接続方法、保守体制についても記事では触れていません。実導入を考える場合は、展示内容だけでなく現場条件に合わせた確認が必要です。
仮想環境での学習と実機での動作は、導入現場では別の難しさがあります。ロボット導入を検討する際は、現場条件に合わせたPoC設計が重要です。
ロボット導入・自動化をご検討の方へ
「自社にはどんなロボットが合うのか」お悩みではありませんか。貴社の現場課題に合わせた最適な活用方法をご提案します。まずはご相談・資料請求からお気軽にどうぞ。
出典: ロボスタ

