
脾損傷の出血制御で監督付き自律ロボットが82.9%焼灼
3行解説
- 低グレード脾損傷の出血制御に、監督付き自律の両腕ロボットを使う研究です。
- リアルタイム出血分割、工具追跡、接触検出を組み合わせて同期制御しました。
- ex vivoモデルの7件の傷害で、平均82.9%の焼灼カバレッジを示しました。
ニュースの概要
arXivのロボティクス分野で、2026年10月30日に「Supervised Autonomous Bimanual Suction and Cauterization for Bleeding Control in Low Grade Splenic Trauma」という論文が公開されました。著者らは、出血制御を支援するための監督付き自律ロボット手法を提案しています。
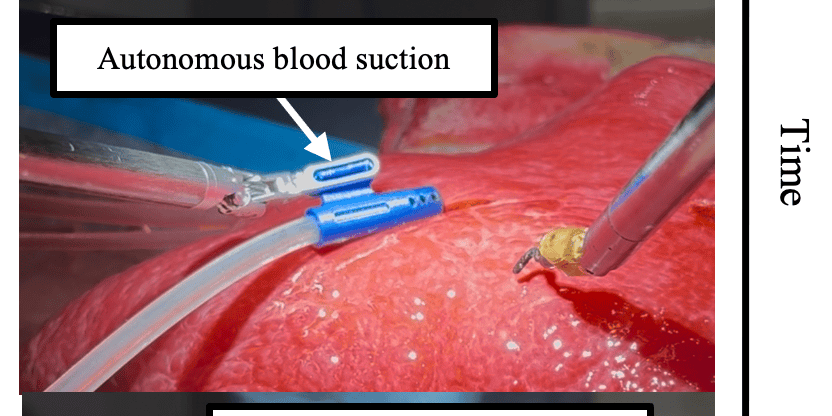
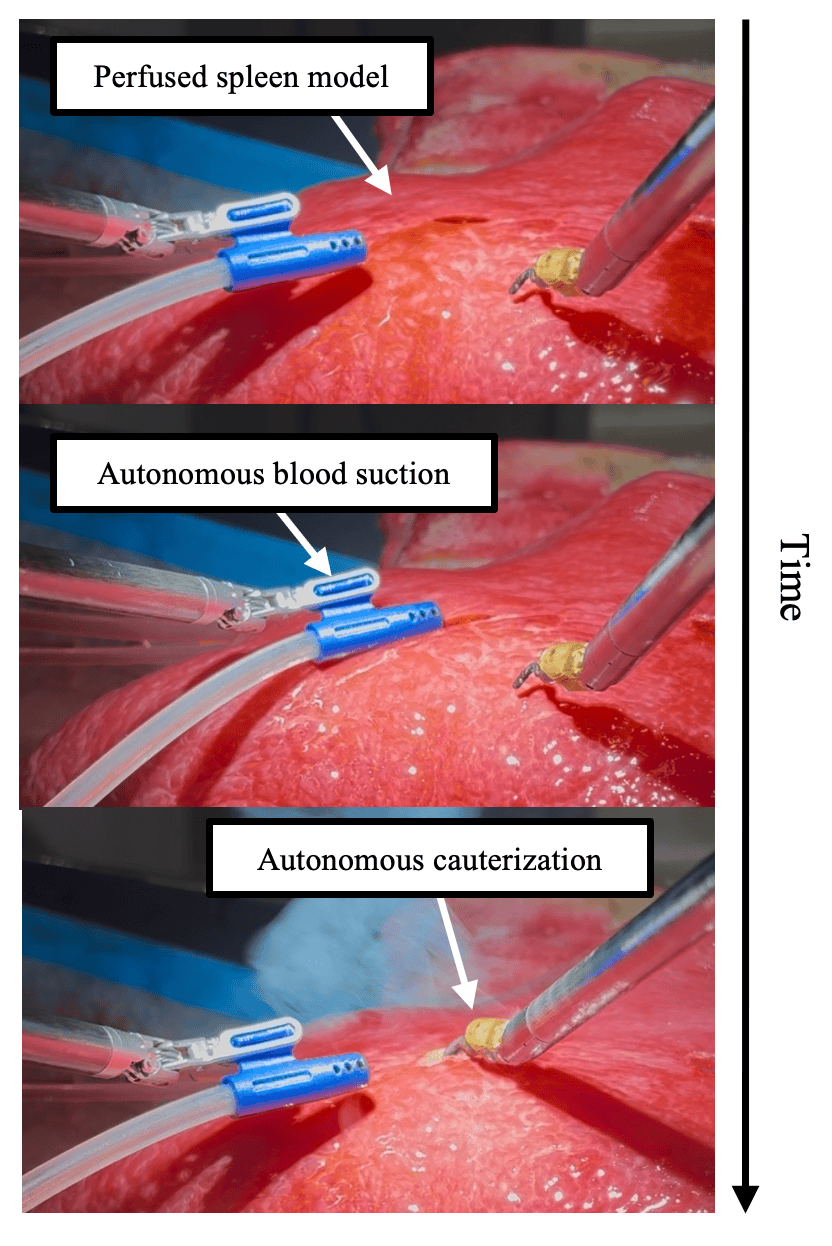
論文では、低グレードの脾損傷を対象に、吸引と焼灼を2本のロボットアームで協調させる枠組みを示しています。人が監督を保ちながら、システムが技術的な手順を実行する設計です。評価は、カニューレを用いたex vivoの脾臓出血モデルで行われました。
何が新しいのか
新しい点は、完全自律ではなく監督付き自律を前提にしていることです。安全性が重要な医療タスクでは、まず人が上位の監督を担い、ロボットが吸引と焼灼の細かな動作を実行する形が現実的だと示しています。
技術面では、リアルタイム出血セグメンテーション、マーカーレスの工具キーポイント追跡、深層学習による工具と組織の接触検出を統合しています。さらに、2本のロボットアームを同期させて処置し、7件の傷害で平均82.9%の焼灼カバレッジを達成したとしています。臨床前のex vivo評価である点も重要です。
GA Robotics編集部注目のポイント
注目すべきは、論文が「human retains oversight」と明記し、完全自律を避けている点です。医療現場では、ロボットができることよりも、どこで人が介入するかが導入可否を左右します。
また、評価対象が低グレード脾損傷のex vivoモデルに限られているため、実患者での再現性や安全性はまだ確認段階です。平均82.9%という数値は有望ですが、導入判断では成功率だけでなく、失敗時の停止手順や介入のしやすさまで見ないといけません。
日本の現場で考えると
この研究は、手術室での出血制御や、将来的な遠隔支援型の外科ロボットに関係します。日本で考える場合も、単に精密に動くかではなく、術者が監督しながら安全に止められるかが重要です。医療機器としての承認や院内運用の設計も、研究段階から切り分けて考える必要があります。
一方で、現時点では製造や物流の自動化にそのまま置き換えられる内容ではありません。2本腕の同期制御や接触検出は参考になりますが、対象は人体組織であり、通路幅や搬送速度のような一般的な現場論点とは異なります。日本の導入検討では、臨床前評価から臨床環境への移行条件を慎重に見るべきです。
導入・PoCで確認したいこと
- 出血部位を正しく認識できた割合
- 焼灼カバレッジの再現性
- 吸引と焼灼の同期が崩れた回数
- 人の介入が必要になった場面数
- ex vivoから臨床環境へ移す際の安全確認項目
現時点で分かっていないこと
本文からは、使用したロボット機種や制御基盤は確認できません。日本での臨床導入時期や規制対応も、提供情報では分かりません。
また、7件の傷害で82.9%という結果は示されていますが、失敗例の内訳や、より重い損傷への適用可否は本文にありません。人がどの程度介入したかも、詳細は確認できません。
この研究は、完全自律ではなく監督付き自律をどう安全に成立させるかが焦点です。医療用途のロボット導入では、同じく安全確認の設計が重要になります。
ロボット導入・自動化をご検討の方へ
「自社にはどんなロボットが合うのか」お悩みではありませんか。貴社の現場課題に合わせた最適な活用方法をご提案します。まずはご相談・資料請求からお気軽にどうぞ。

