
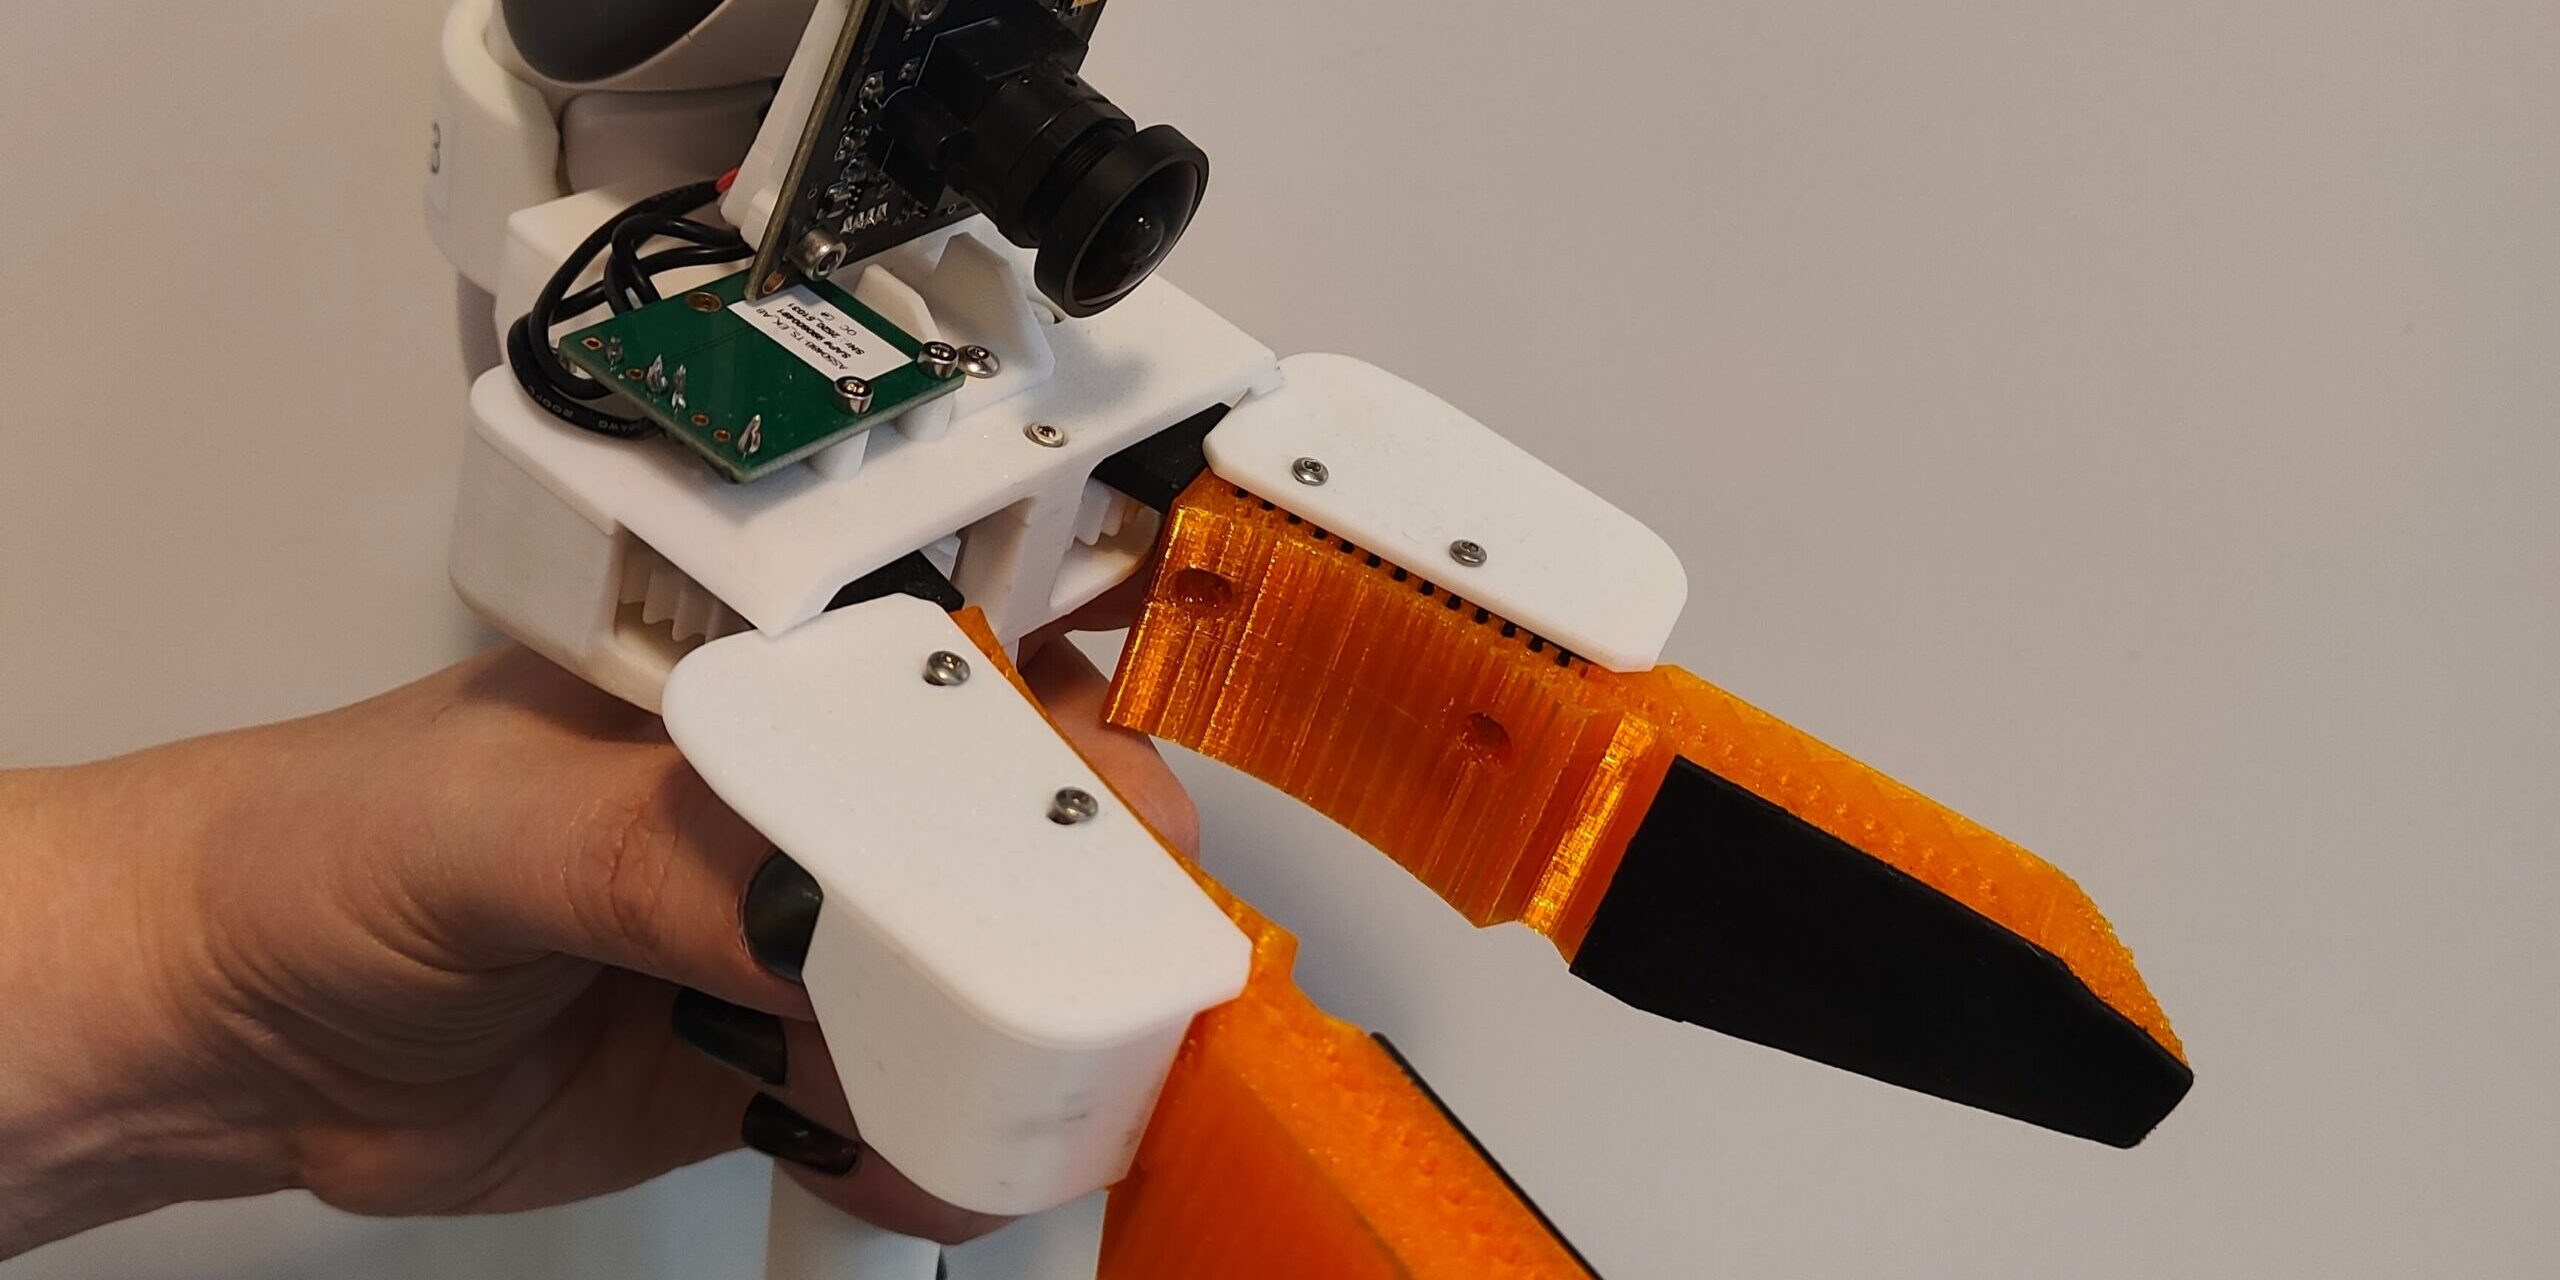
100時間の把持データ収集で見えた、UMI用ソフトフィンガーの実用論点
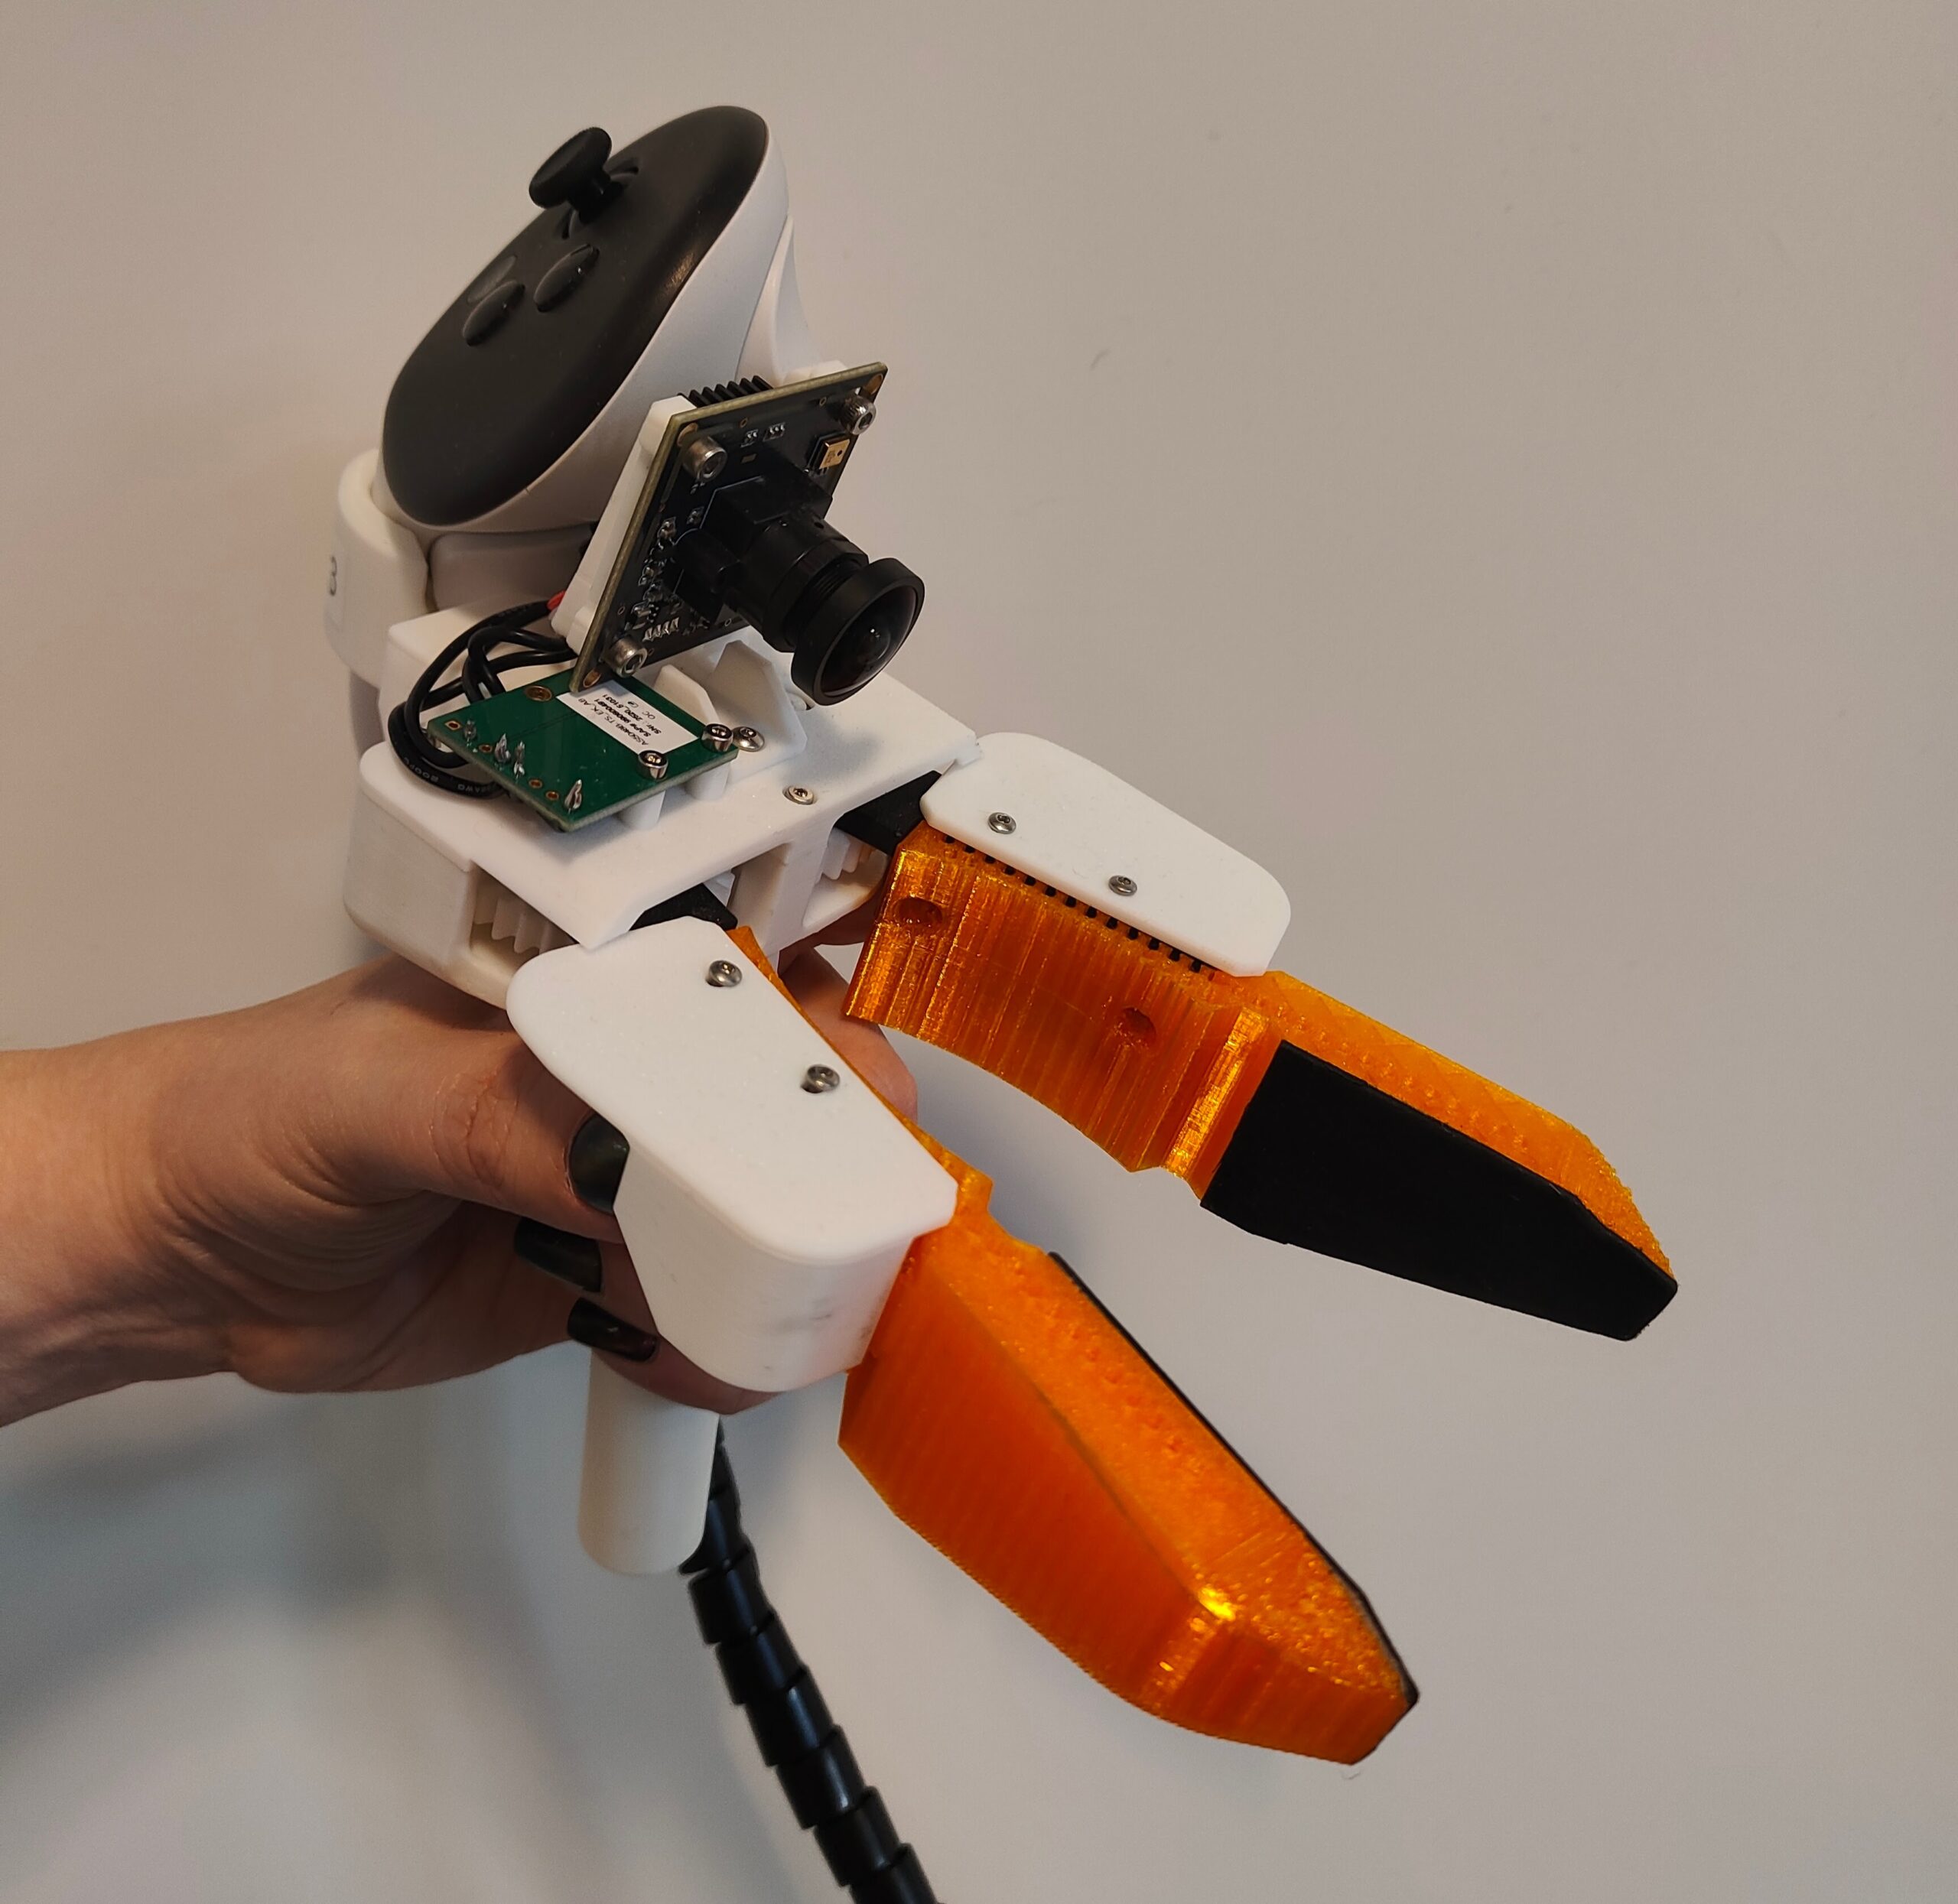
3行解説
- YUBIを基にした電池駆動の手持ちUMIで、100時間規模の把持データを収集した研究です。
- ソフトで角度のついた指を採用し、物体を包み込む形と荷重時の変形を力の手がかりにしています。
- トップカメラ追加と学習手順の工夫が、未見物体での成功率改善につながると示しました。
ニュースの概要
arXivのロボティクス分野で、2026年11月2日に「Robot-Matched Soft Fingers for UMI Data Collection: Lessons from 100 Hours of Pick and Place」という論文が公開されました。著者はKobi Kelemen氏ら4人です。論文は、マルチタスクのピック&プレース学習に使うデータ収集用の手持ち型Universal Manipulation Interface(UMI)を扱っています。
提案手法は、YUBIを基にした電池駆動の手持ちインターフェースです。既存のUMIが抱える、外部ベースステーション依存、接触力の手がかりが乏しい硬い指、把持力に制約がある平行爪型の課題を踏まえ、ソフトで角度のついた指を採用しています。53物体で99.7時間のデータを集め、49物体で学習し、4物体を未見物体として評価しました。
何が新しいのか
この研究の新しさは、単にデータを集めたことではなく、ロボットの把持形状に合わせたソフトフィンガーをUMI側に持たせた点にあります。指は物体を包み込む形で、荷重がかかると目に見えて変形し、その変形を力の代理信号として使います。これにより、接触の感覚をカメラ中心の記録に補える設計になっています。
結果として、トップカメラを追加すると成功率が13ポイント上がり、しかもデータの約半分にしかそのカメラが入っていなくても効果が出ました。また、マルチタスクデータで途中学習した後に未見物体へ微調整すると、成功率は35%から57%に上がりました。つまり、データの集め方と学習の順番が、未知物体への汎化に直結することを示した研究です。
GA Robotics編集部注目のポイント
注目すべきは、未見物体での成功率が35%から57%に改善した点です。これは、現場で「見たことのない部品や商品」にどこまで対応できるかを考えるうえで重要です。単一物体の最適化ではなく、複数物体をまたぐ学習が効く可能性を示しています。
一方で、効果が出た条件は、53物体・99.7時間という比較的まとまったデータ量と、トップカメラの追加、そして途中学習の組み合わせです。日本の導入現場では、対象物の種類が少ない場合や、上からの視点を置けないレイアウトでは同じ結果にならない可能性があります。PoCでは、データ量と視点構成を先に詰める必要があります。
日本の現場で考えると
この研究は、製造や物流での小物ピッキング、部品の仕分け、箱詰めのような作業に近いテーマです。特に、形状が少しずつ違う物体を扱う現場では、把持の安定性と学習データの集め方が重要になります。ソフトフィンガーは、硬い指より接触の余裕を持たせやすい一方、対象物のサイズや表面状態との相性を見極める必要があります。
日本の現場では、通路幅や作業台の高さだけでなく、上方カメラを置けるか、既存の治具やコンベヤと干渉しないかも論点です。さらに、WMSやMESと連携する前に、まずは単独セルで成功率を測る方がよい場合があります。人と同じ作業台で使うなら、安全距離や介入時の停止手順も確認が必要です。
導入・PoCで確認したいこと
- 対象物ごとの把持成功率と、未見物体での成功率の差
- トップカメラあり・なしでの成功率差
- 1サイクルあたりの把持・移載時間
- 連続稼働時の人の介入回数と復旧時間
- 物体種類を増やしたときの再学習の手間
現時点で分かっていないこと
論文要約からは、日本での実機提供や商用化の予定は確認できません。また、53物体の内訳や、どの程度の作業環境で試したかも本文要約だけでは分かりません。トップカメラの具体的な設置条件も、提供情報では確認できません。
把持データの集め方や、カメラ追加が成功率にどう効くかは、現場のPoC設計でも重要です。日本での導入検討では、作業対象と学習条件を先に整理しておくと判断しやすくなります。
ロボット導入・自動化をご検討の方へ
「自社にはどんなロボットが合うのか」お悩みではありませんか。貴社の現場課題に合わせた最適な活用方法をご提案します。まずはご相談・資料請求からお気軽にどうぞ。

