
変形物体の形状制御を整理したチュートリアル論文、PoCで見るべき失敗条件とは
3行解説
- arXivで、変形物体の形状制御を扱うチュートリアル論文の第2部が公開された。
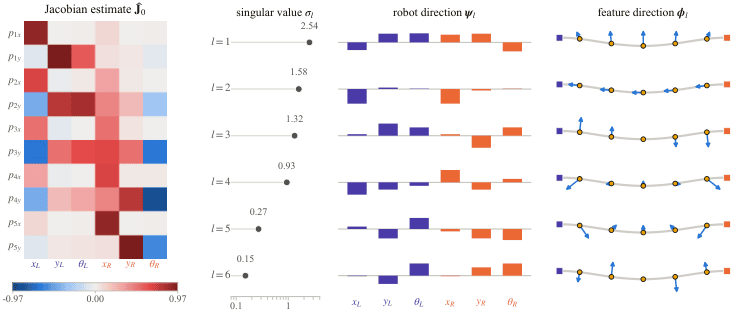
- 変形ヤコビアンのSVDで、動かしやすい形状変化と難しい変化を整理している。
- 制御不能、観測不能、機械的不安定という失敗条件もまとめている。
ニュースの概要
arXivのRobotics分野に、「A Tutorial on Shape Servoing of Deformable Objects-Part II: Advanced Concepts」が2026年11月2日に投稿された。著者はIgnacio Cuiral-Zueco氏ら6人で、本文では「Part II of a two-part tutorial」と明記されている。対象は、布や袋、ケーブルのような変形物体を、望ましい形に自動で近づける形状制御の考え方だ。
要旨では、データ駆動かつヤコビアンベースの形状制御を扱い、変形ヤコビアンを推定して制御する流れを説明している。第1部で構築した制御ループと局所安定条件を踏まえ、第2部ではより進んだ概念として、SVDによる形状変化の分類、特徴量の選び方、失敗要因、時間変化する目標や3次元対象物への拡張まで整理している。
何が新しいのか
この論文の新しさは、単に形状制御の考え方を紹介するだけでなく、「どの変形が小さな動作で可能か」をSVDで切り分けている点にある。さらに、形状特徴の選び方が制御結果にどう影響するかを説明し、対象物が目標へ向かう途中でどれだけ変形するかという実務上の論点まで扱っている。
また、制御ループが失敗する要因として、loss of controllability、loss of observability、mechanical instabilitiesの3つを明示している。加えて、時間変化する目標、二次タスク、3次元対象物への拡張も触れており、研究の整理にとどまらず、実装時にどこで破綻しやすいかを見通しやすくしている。
GA Robotics編集部注目のポイント
注目すべきは、要旨の中で「局所的に不可能な形状変化」までSVDで分けている点です。これは、ロボットが動けば何でも形を変えられるわけではないことを、理論面から整理しているという意味です。現場導入では、対象物の形状そのものよりも、どの方向の変形が制御可能かを先に見極める必要があると分かります。
また、失敗要因を制御不能・観測不能・機械的不安定の3つに分けているため、PoCでは「動くかどうか」だけでなく、見えているか、安定しているかも評価軸に入れるべきです。布やケーブルのような柔らかい対象は、ロボット本体の性能だけではなく、センサー配置や対象物のばらつきが結果を左右しやすいとみられます。
日本の現場で考えると
日本の製造・物流現場でこの研究が関係しやすいのは、布材の整形、袋詰め前後の形状合わせ、ケーブルやホースの取り回しのように、対象物が毎回同じ形にならない作業です。静止した対象をつかむだけの工程より、形を見ながら少しずつ整える工程のほうが、この種の制御と相性がよいと考えられます。
一方で、通路幅や段差の問題よりも、観測の安定性が重要になります。カメラや深度センサーで形状を十分に取れないと、loss of observabilityに近い状態になりやすいからです。人が近くで介入する工程では、安全柵の有無だけでなく、対象物が途中でたわんだり引っかかったりしたときに、すぐ停止できる運用設計も必要になります。
導入・PoCで確認したいこと
- 目標形状に対する作業成功率と、形状誤差の推移
- 小さな動作で到達できる変形と、大きな動作が必要な変形の差
- 観測が不安定な条件での再現率と、認識の欠落率
- 制御不能や機械的不安定が起きた際の停止回数と復旧時間
- 時間変化する目標に対する追従性と、介入回数
現時点で分かっていないこと
本文からは、実機での検証結果や産業現場での適用実績は確認できない。あくまでチュートリアル論文であり、特定のロボットやセンサー構成を前提にした性能比較も示されていない。
また、コードやインタラクティブデモへのリンクは記載されているが、本文だけではその内容や再現条件までは分からない。日本の現場で使う場合の具体的な対象物、必要なカメラ構成、処理速度の目安も提供情報では確認できない。
布、袋、ケーブルのような変形物体を扱う工程では、見た目のデモだけでは判断しにくい論点が多くあります。導入可否を考える際は、現場条件に合わせた評価項目を先に決めることが重要です。
ロボット導入・自動化をご検討の方へ
「自社にはどんなロボットが合うのか」お悩みではありませんか。貴社の現場課題に合わせた最適な活用方法をご提案します。まずはご相談・資料請求からお気軽にどうぞ。

