
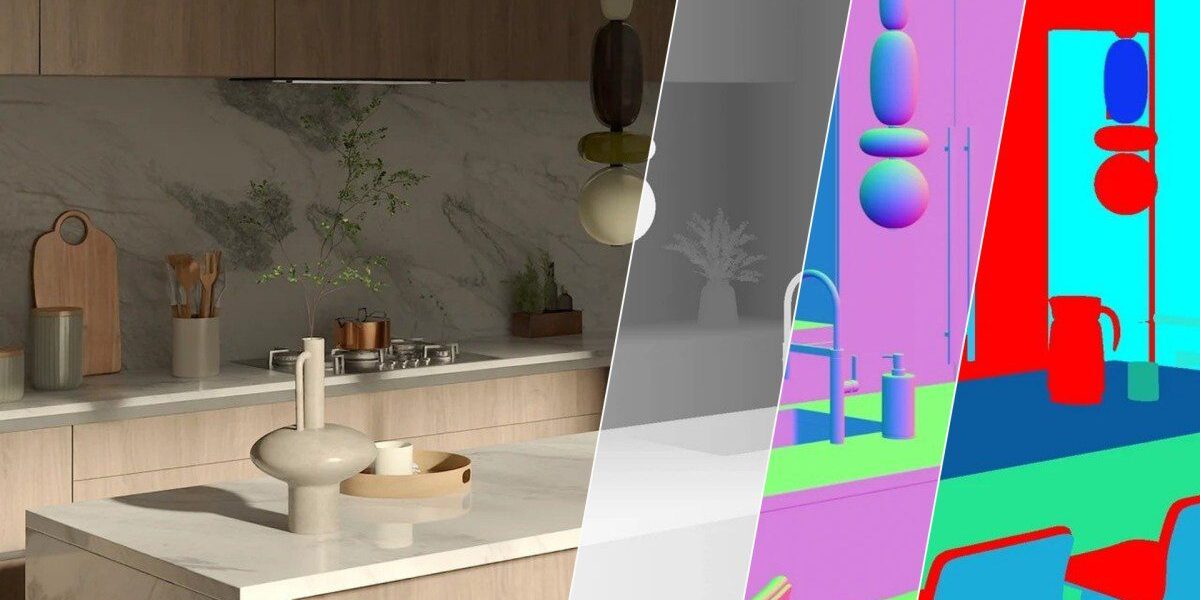
Physiclが1,000万ドル調達、ロボット学習向け合成データ基盤を強化
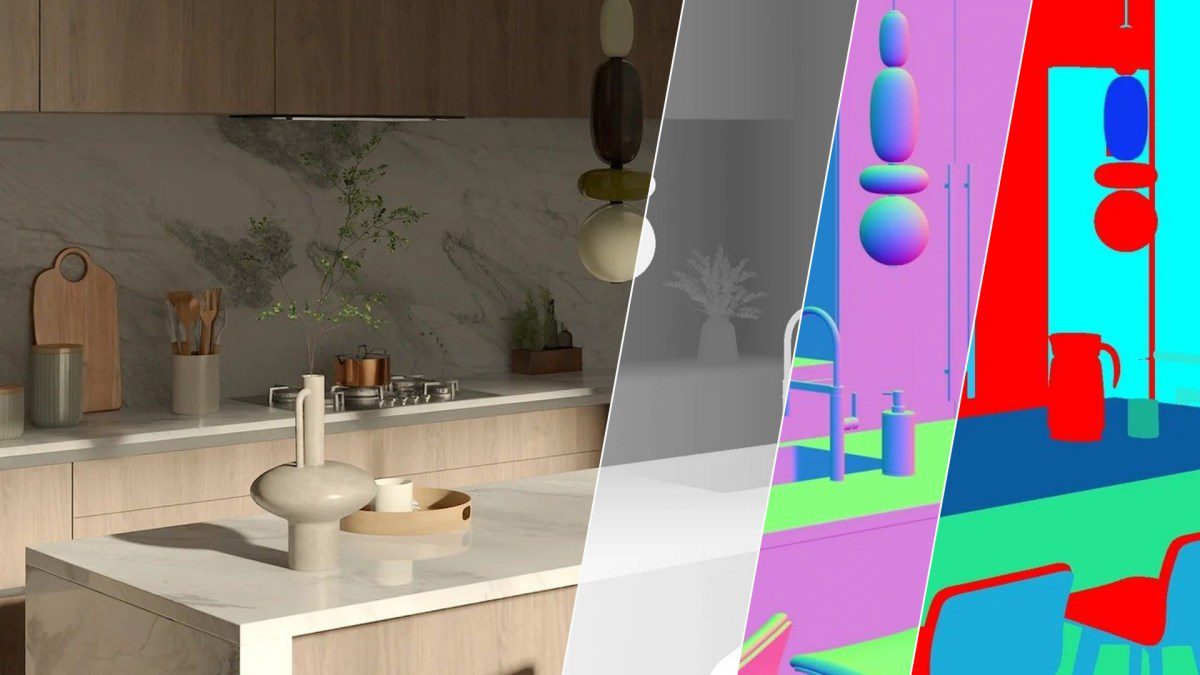
3行解説
- Physiclがシードで1,000万ドルを調達し、ロボット向け基盤の開発を進める。
- 10,000の3D環境と100,000のアセットを備えたStudioを公開した。
- 散らかった机上や影の中など、難しい条件の学習データ生成を狙う。
ニュースの概要
米TechCrunchは2026年11月6日、Physiclがシード資金として1,000万ドルを調達したと伝えた。主導したのはInovia Capitalで、同社はロボット向けの学習基盤づくりを進める。
Physiclは、創業者アレックス・デ・ヴィガン氏が以前に手がけた3D表現の技術を土台に、ロボットや世界モデルの開発者向けに高忠実度の3D環境を提供する。あわせて、合成データを作る製品「Studio」も公開した。
何が新しいのか
今回のポイントは、単なる資金調達ではなく、ロボット学習に使う高忠実度の3D環境を継続的に生成する仕組みを前面に出したことだ。Physiclは、現実の情報を正しい形状、素材、物理特性を持つ3D表現に変換し、それを学習用データに使う考え方を示している。
公開されたStudioには、10,000の3D環境と100,000のアセットがあり、特定の課題に合わせてシーンを作って合成データを生成できる。例として、散らかったカウンター上のカップや、影に入った物体の認識など、実機だけでは集めにくいケースが挙げられている。
GA Robotics編集部注目のポイント
注目したいのは、Physiclが難しいエッジケースの事前学習を狙っている点だ。ロボット導入では、通常動作よりも「見えにくい」「取りにくい」「配置が毎回違う」といった例外条件で止まりやすい。こうした場面を合成データで増やせるなら、実機テストの前段で失敗パターンを洗い出しやすくなる。
一方で、同社自身もこの分野はまだ若く、境界があいまいだと認めている。つまり、どの作業に効くかは案件ごとに見極めが必要だ。日本の現場では、シミュレーションで再現した条件が実環境のばらつきをどこまで代替できるかが、導入判断の分かれ目になるとみられる。
日本の現場で考えると
製造や物流では、部品の把持、箱詰め前の認識、棚や台車まわりの障害物回避のように、物体の位置や見え方が毎回変わる作業と相性がある。特に、照明条件や影、散乱物が結果に影響する工程では、実機だけでデータを集めるより、シミュレーションで条件を増やす意味が出やすい。
ただし、現場導入では通路幅、段差、人とのすれ違い、既存のWMSやMESとの連携、通信の安定性も無視できない。合成データで認識精度を上げても、実際のレイアウト変更や例外処理に追随できなければ運用は止まる。向いているのは認識や把持の学習補助で、慎重に見るべきなのは現場全体の自律運用まで一気に置き換える用途だ。
導入・PoCで確認したいこと
- 散乱物や影あり条件での認識成功率
- 把持・ピッキングの1サイクル時間
- 例外条件での人の介入回数
- 学習データ追加後の精度改善幅
- レイアウト変更時の再設定時間
現時点で分かっていないこと
PhysiclのStudioが日本語環境や日本の現場データにどこまで対応するかは、提供情報では確認できない。また、実際の導入価格や提供形態も記事内では示されていない。
さらに、どのロボット機種やどの業務領域で最も効果が出るかも、現時点では限定できない。早期顧客としてSpAItialが挙げられているが、製造・物流の現場での実運用結果はまだ示されていない。
ロボット導入では、実機だけでなく学習データをどう用意するかが成否を分けます。PoC設計の段階で、シミュレーションをどこまで使うか整理しておくと判断しやすくなります。
ロボット導入・自動化をご検討の方へ
「自社にはどんなロボットが合うのか」お悩みではありませんか。貴社の現場課題に合わせた最適な活用方法をご提案します。まずはご相談・資料請求からお気軽にどうぞ。

