
連続体ロボットの曲率を機械的に固定する新構造、形状精度向上へ
3行解説
- arXivで、連続体ロボットの曲率を機械的に制約する支持構造の研究が公開された。
- 外力で逆方向に押されたときでも、S字変形を起こしにくくする狙いがある。
- 形状精度を高め、推定すべき形状変数の数を減らせる可能性が示された。
ニュースの概要
2026年11月4日、Justus Sagemüller氏、Harald Minde Hansen氏、Kristin Y. Pettersen氏らは、連続体ロボット向けの支持構造に関する論文をarXivで公開した。タイトルは「Curvature by Design: A Support Structure for Continuum Robots」で、対象分野はRobotics(cs.RO)である。
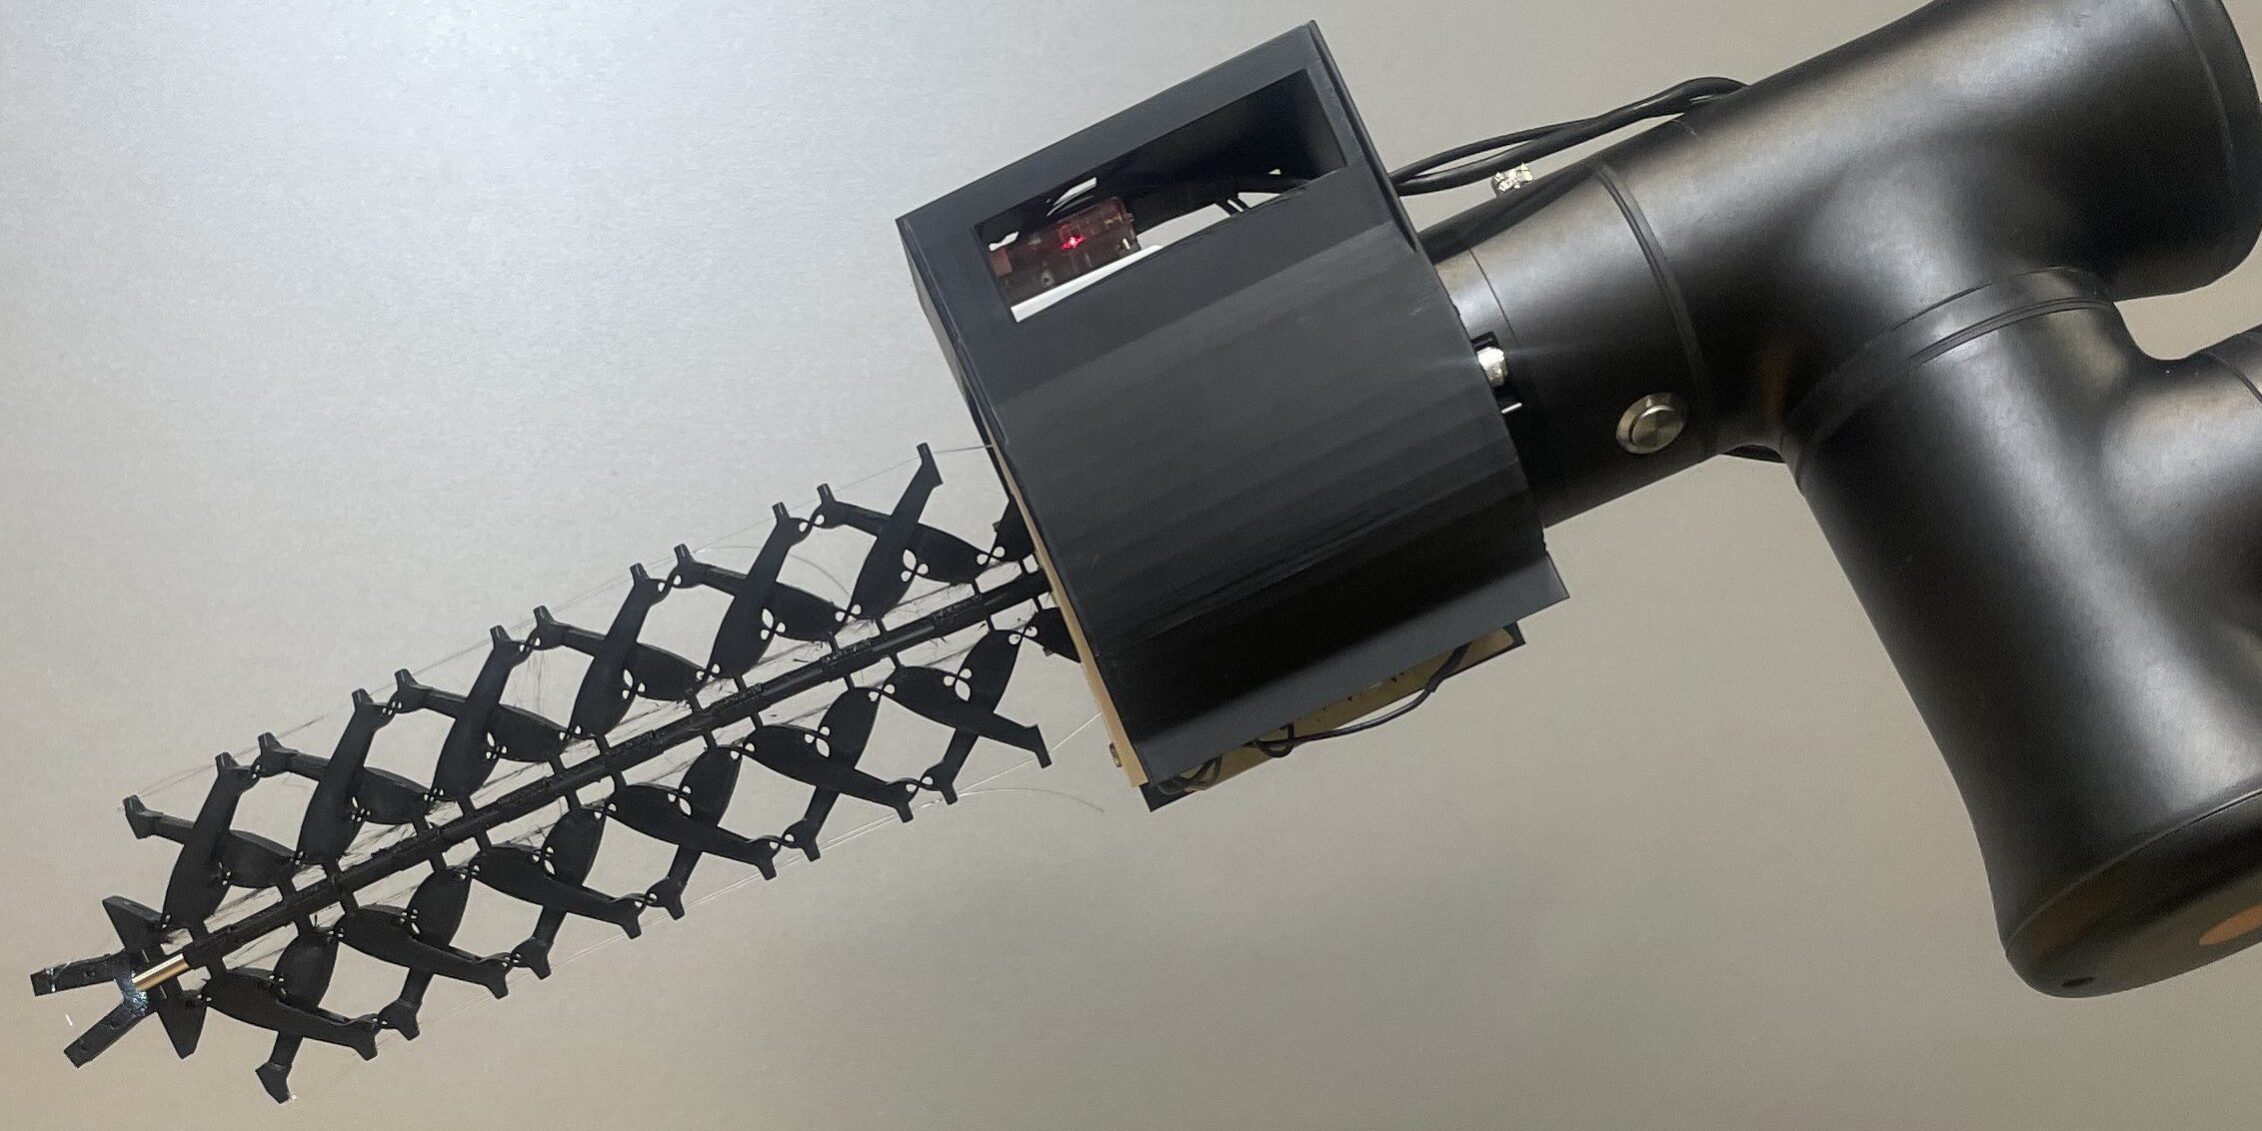
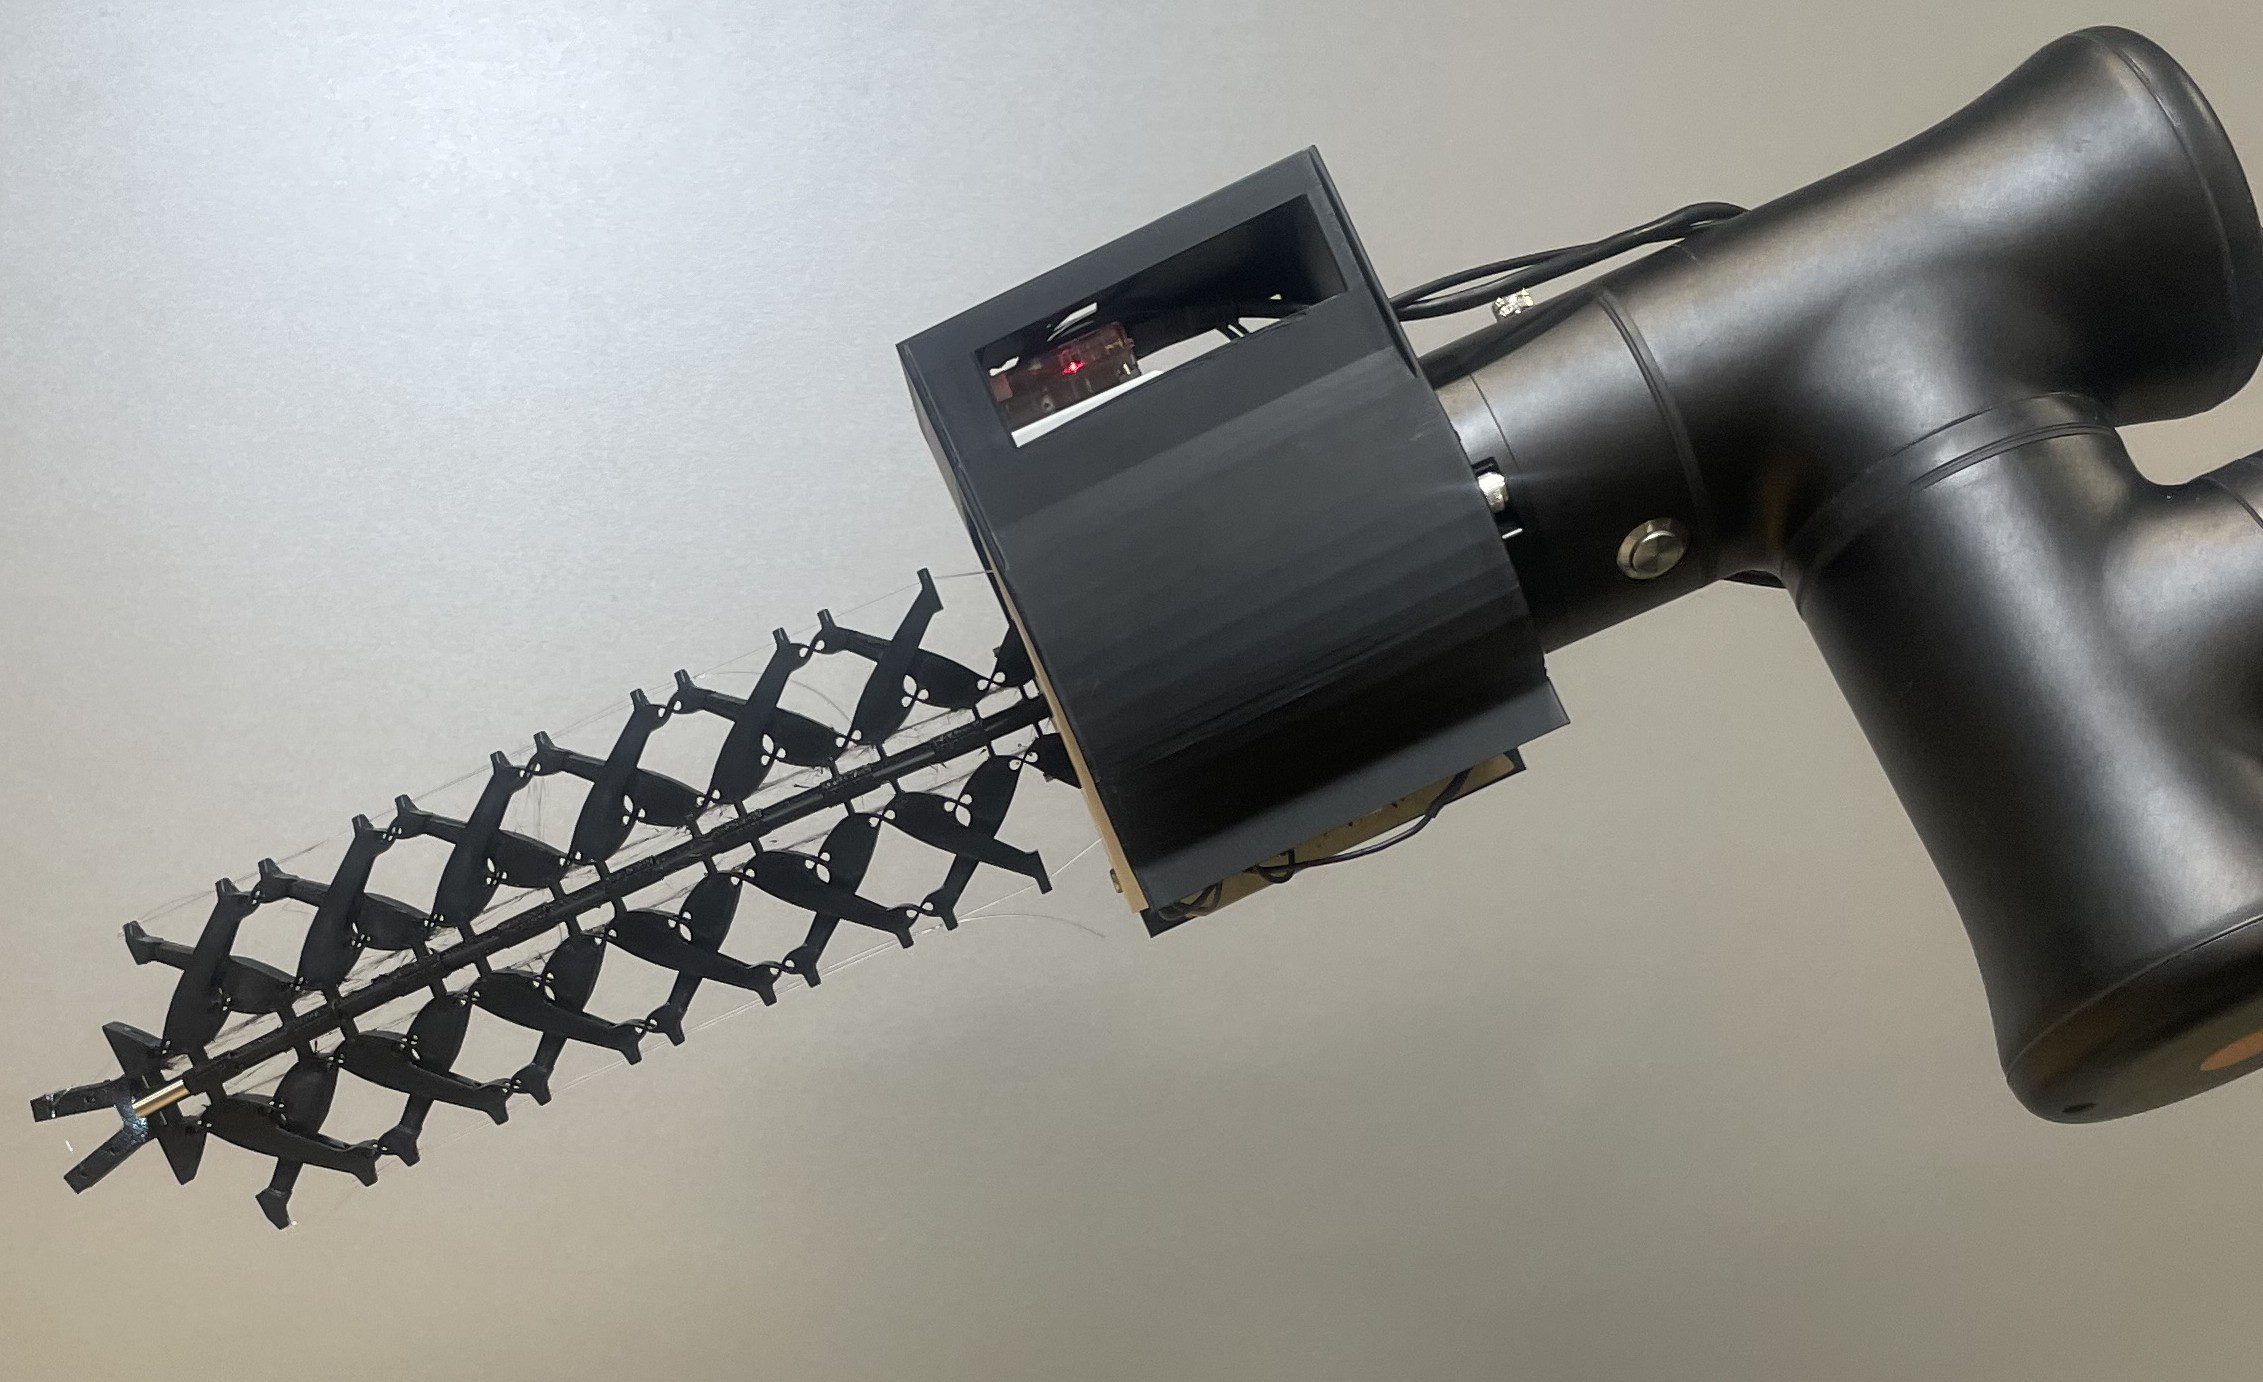
論文では、連続体ロボットに対して、あらかじめ決めた一定の曲率、または空間的に変化する曲率を機械的に持たせる多段のはさみ状支持構造を提案している。柔軟バックボーン型の連続体ロボットに組み込み、実験で形状精度の向上を確認したとしている。
何が新しいのか
この研究の新しさは、曲率を推定して補正するのではなく、機械構造そのもので曲率を制約する点にある。従来は、一定曲率や区分一定曲率のモデルを使って運動学を簡略化していたが、実機ではその前提が崩れることがある。提案構造は、複数の柔軟ヒンジを使って曲げを分配し、狙った曲率に近い形を保ちやすくする。
論文では、外力が曲げ方向と逆向きにかかった場合でも、ロボットがS字形状になりにくいことが示されている。また、許容される変形を機械的に絞ることで、推定しなければならない形状変数の数を減らせるとしている。つまり、制御だけで頑張るのではなく、構造で難しさを下げる発想が新しい。
GA Robotics編集部注目のポイント
注目したいのは、外力で逆方向に押されたときにS字変形を抑えると明記されている点です。連続体ロボットは、狭い場所に入り込める一方で、接触や荷重で形が崩れると作業精度が落ちやすいからです。
この研究は、制御アルゴリズムだけでなく、機械構造で形状再現性を上げる方向性を示しています。現場導入では、センサーや推定器を増やすより、まず構造で安定性を確保した方が実装しやすい場合があります。ただし、自由に大きく変形する用途では、逆に制約が強すぎる可能性もあります。
日本の現場で考えると
日本の製造・物流現場では、配管内点検、狭い設備周辺の確認、障害物の多い場所での先端作業などで、連続体ロボットの価値が出やすいです。今回のように曲率を機械的に保てるなら、先端位置の再現性が重要な検査や、同じ軌道を繰り返す作業に向く可能性があります。
一方で、通路幅や段差そのものを越える移動機能が示されたわけではありません。日本の現場では、人との接触安全、既存設備との干渉、狭隘部でのケーブル取り回し、外力がかかったときの姿勢維持を個別に確認する必要があります。特に、柔らかく曲がること自体が価値の用途では、今回のような構造制約が適さない場合があります。
導入・PoCで確認したいこと
- 狙った曲率をどの程度の誤差で維持できるか
- 外力を受けたときにS字変形をどれだけ抑えられるか
- 形状精度が従来の柔軟バックボーン型よりどれだけ改善するか
- 推定すべき形状変数をどこまで減らせるか
- 繰り返し動作で形状再現性が落ちないか
現時点で分かっていないこと
論文要旨では、実験条件の詳細や評価対象の作業内容までは確認できません。また、日本での実用化時期や製品化の有無も、提供情報では分かりません。
さらに、どの程度の荷重や速度まで形状を維持できるか、単一構造でどこまで曲率を切り替えられるかも、要旨だけでは判断できません。
連続体ロボットは、制御だけでなく機械構造の設計でも性能が変わります。現場で何を優先すべきか整理したい場合は、導入検討の観点を一緒に確認できます。
ロボット導入・自動化をご検討の方へ
「自社にはどんなロボットが合うのか」お悩みではありませんか。貴社の現場課題に合わせた最適な活用方法をご提案します。まずはご相談・資料請求からお気軽にどうぞ。

