
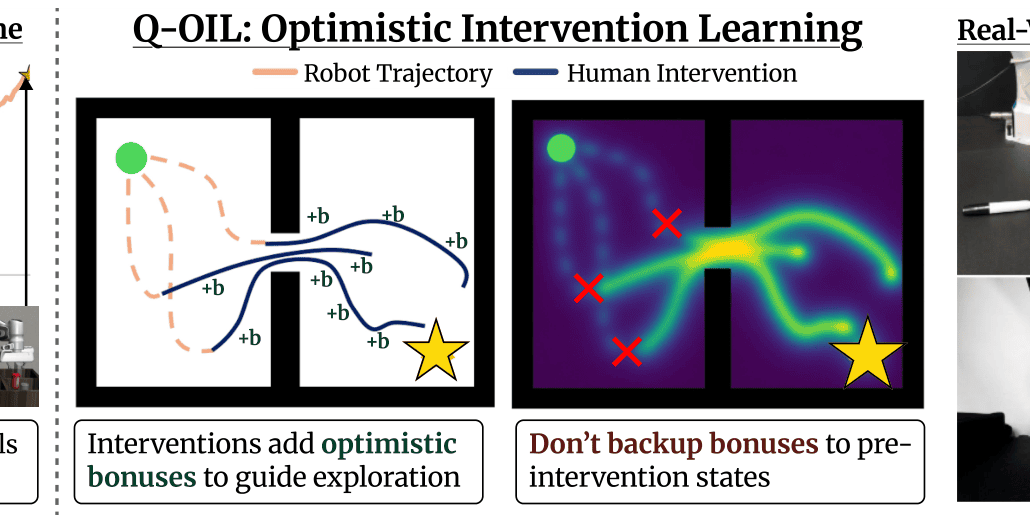
人の介入から学ぶQ-OIL、実機で成功率10〜50%向上
3行解説
- 人の介入データを分析し、介入は進捗停滞時に起きやすいと示した論文です。
- その知見を使い、介入遷移に楽観的なボーナスを与えるQ-OILを提案しました。
- シミュレーションと実機で、競合手法より10〜50%高い成功率を報告しています。
ニュースの概要
米国の研究チームが、ロボット学習の新手法「Q-OIL」を発表しました。論文はarXivのロボティクス分野に2026年11月5日付で投稿されています。著者はPranav Teegavarapu氏ら8人です。
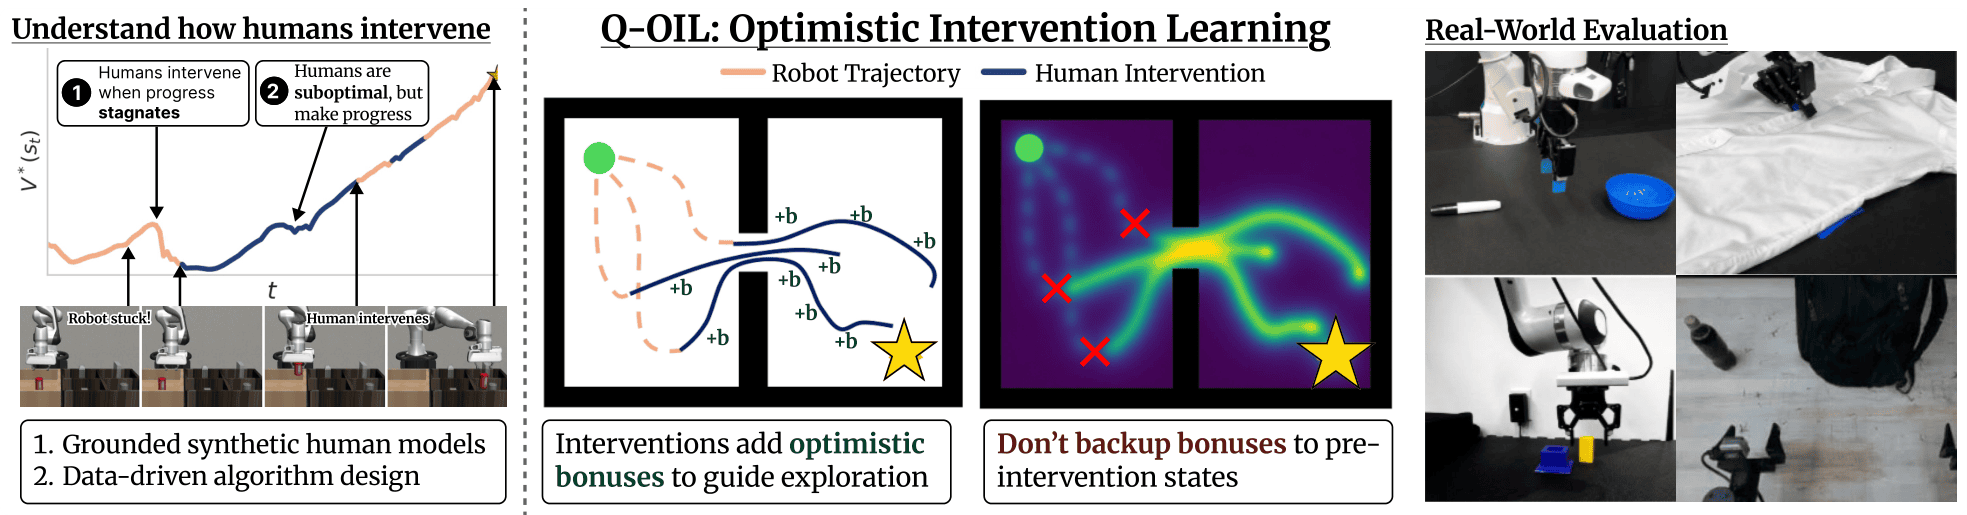
この研究は、ロボットが失敗したときに人が介入して修正する場面に着目しています。人の介入データを分析し、介入はエージェントの進捗が止まったときに起きやすく、修正行動は必ずしも最適ではないと整理しました。その上で、介入を使った学習をより現実に近い形で扱う方法を提案しています。
何が新しいのか
新しい点は、介入を単なる失敗修正ではなく、学習を進めるための情報として扱い直したことです。研究チームは、実際の人の介入データをもとに、介入が起きる条件を「進捗の停滞」と捉えるモデルを作りました。これにより、シミュレーション上の評価と実際の人の判断のずれを小さくしようとしています。
手法面では、Q-OILが介入遷移に楽観的なボーナスを加え、強化学習の探索を人の修正方向へゆるやかに誘導します。さらに、ボーナスが介入前の状態へ逆流しないよう、分離したcriticが安定性に重要だとしています。結果として、競合ベースラインより学習効率が高く、シミュレーションと実機で10〜50%高い成功率を示しました。事前学習済みVLAの2つの両腕操作タスクも改善しています。
GA Robotics編集部注目のポイント
注目したいのは、人の介入を前提にした学習設計を、実機の成功率改善までつないでいる点です。現場導入では、完全自律を最初から求めるより、オペレータがどの場面で介入するかを記録し、その介入を学習に戻す方が立ち上げやすい場合があります。
特に、論文が両腕操作タスクで既存のVLAを改善した点は、単純な移動よりも手先の調整や把持が多い作業に近い示唆があります。ただし、介入データの質が悪いと学習も不安定になりやすいとみられます。したがって、導入判断では「どの作業で介入が起きるか」を先に定義することが重要です。
日本の現場で考えると
日本の製造・物流現場では、部品の位置ずれ補正、把持のやり直し、両手での受け渡しのように、途中で人が助ける作業と相性がありそうです。こうした作業は、最初から完全自動化を狙うより、介入を記録して改善に使う方が現実的です。
一方で、通路幅が狭い、対象物のばらつきが大きい、作業者ごとに介入の癖が違う、といった条件では評価が難しくなります。日本の現場では、既存設備との干渉や安全柵の有無、介入ログをWMSやMESとどうつなぐかも論点です。介入を学習に使うなら、現場側で「どの介入を正解とみなすか」を揃える必要があります。
導入・PoCで確認したいこと
- 介入あり・なしでの作業成功率の差
- 1サイクルあたりの完了時間
- 人の介入回数と介入が起きる場面
- 連続稼働時に成功率が落ちるか
- 介入ログを学習に反映するまでの時間
現時点で分かっていないこと
この本文だけでは、実機検証に使ったロボット機種や対象環境の詳細は確認できません。また、10〜50%の改善がどの条件で出たのか、タスクごとの内訳も本文からは分かりません。
日本の現場でそのまま再現できるかどうかも、提供情報だけでは判断できません。介入の記録方法や、どの程度の人手を前提にした学習かも未確認です。
介入を前提にした学習は、現場の立ち上げ方や評価設計にも直結します。自社の作業でどこまで人の介入を許容し、どう改善に変えるかを整理したい場合は、導入検討の観点を先に固めることが重要です。
ロボット導入・自動化をご検討の方へ
「自社にはどんなロボットが合うのか」お悩みではありませんか。貴社の現場課題に合わせた最適な活用方法をご提案します。まずはご相談・資料請求からお気軽にどうぞ。

