
Meituanの机上操作VLA基盤モデル、12機体対応と実機成績を公開
3行解説
- Meituan Robotics Teamが、机上操作向けのVLA基盤モデルMR0を発表した。
- 12機体の軌跡データと3段階学習で、異なるロボットへの横展開を狙う。
- 実機では3課題で検証し、Ethernet挿入で70%成功を報告した。
ニュースの概要
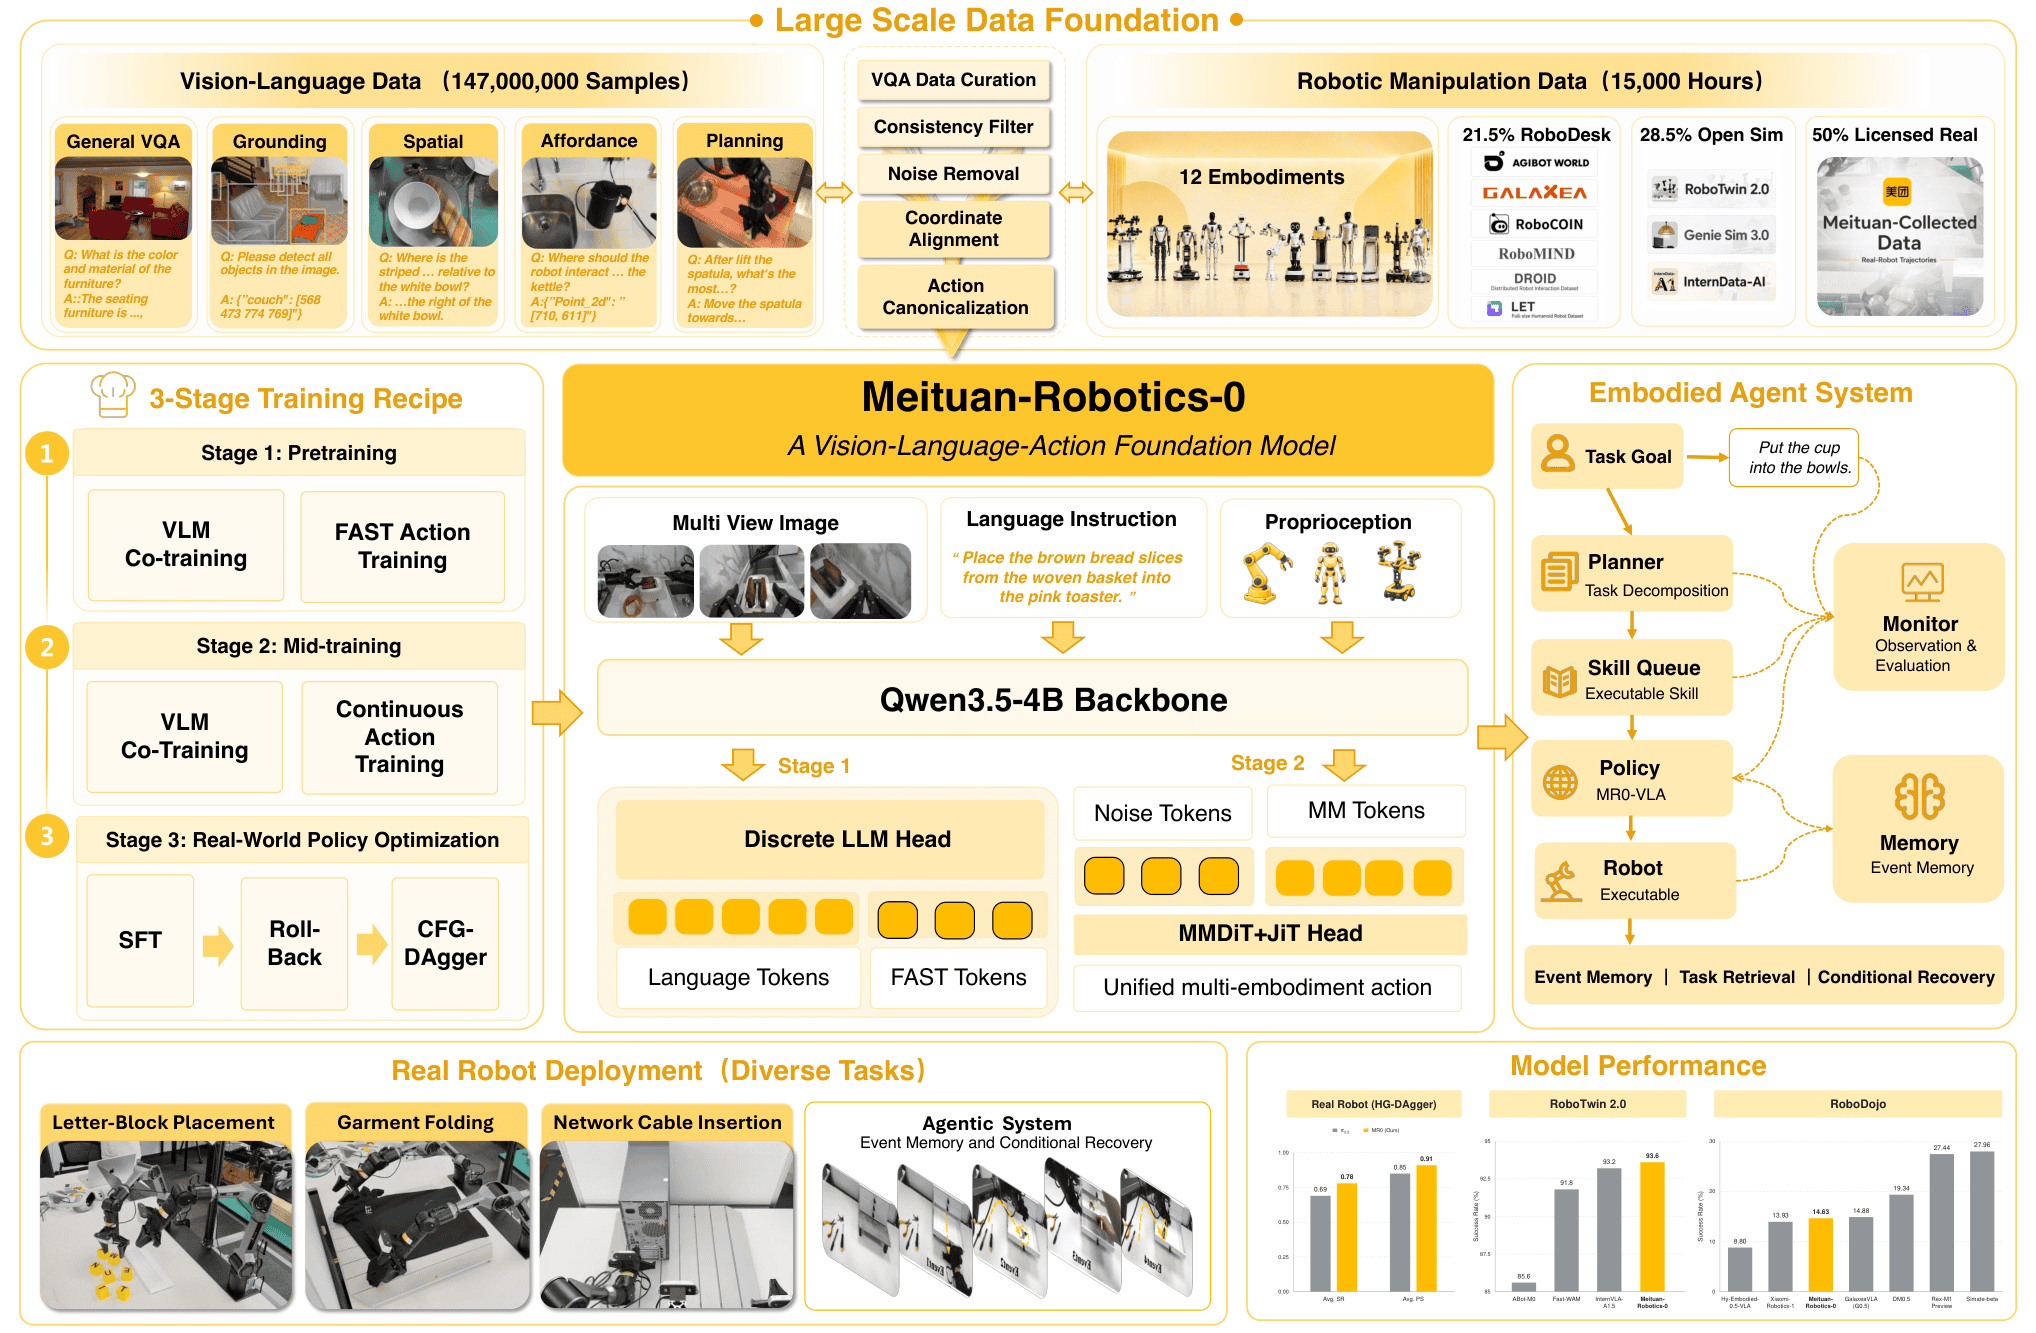
Meituan Robotics Teamは2026年11月5日、机上での操作作業を対象にした視覚・言語・行動の基盤モデル「Meituan-Robotics-0(MR0)」をarXivで公開した。論文は、据え置き型のロボットによるデスクトップ操作を想定したエージェントシステムとしてMR0を位置づけている。
発表内容では、147百万件の視覚言語サンプルと、12種類の機体にまたがる15,060時間のロボット軌跡を使った学習が示された。さらに、離散アクションの事前学習、連続制御への中間学習、実環境での後学習という3段階の訓練手順を採用している。
何が新しいのか
新しい点は、単に机上作業を認識するだけでなく、異なる機体をまたいで使える制御の共通化を前提にしていることだ。論文では、ユニファイドなエンドエフェクタ・インターフェースを用い、異機体の制御をまとめて扱う設計を示している。
また、推論遅延が変動しても動作を滑らかに保つための非同期アクションチャンク統合や、進捗や実行可能性が変わったときに計画を見直すイベント駆動型エージェントも組み込んだ。学習面では、置き換えた方策区間に人の修正を組み合わせるRollbackを使い、価値学習や優劣ラベルなしでCFG-DAggerを回している点が特徴だ。
性能面では、RoboTwin 2.0で93.6%の成功率を示し、RoboDojoのVLAトラックでは5位だった。実機では3つの課題で比較し、同条件のHG-DAgger後学習ではπ0.5より平均成功率と進捗スコアが高かったとしている。Ethernet挿入では、Rollbackデータで学習したCFG-DAggerが70%成功、進捗スコア0.90を記録した。
GA Robotics編集部注目のポイント
注目したいのは、15,060時間・12機体という学習規模と、Rollbackで人の修正を学習に戻す設計だ。机上操作は見た目以上に失敗の種類が多く、単純な成功データだけでは改善しにくい。人の介入をどうデータ化するかが、実運用に近い性能へつながる可能性がある。
一方で、RoboTwin 2.0の高い成功率だけで現場適用を判断するのは早い。論文が示すのは、異機体対応や遅延吸収を含む研究成果であり、実際の導入では対象物のばらつき、机上レイアウト、介入頻度まで見ないと、現場での再現性は読めない。
日本の現場で考えると
この研究は、製造現場の部品供給、検査前後の机上仕分け、物流現場の小物ピッキング補助、サービス現場の卓上作業支援に近い用途で考えやすい。特に、据え置き型で作業位置が固定される工程とは相性がよい。
ただし、日本の現場では、机の高さや通路幅よりも、対象物の置き方のばらつき、治具の有無、周辺作業者との干渉が効いてくる。移動を伴う工程や、対象物が頻繁に変わる工程では、今回のような机上操作モデルをそのまま当てはめにくい。既存設備との接続や、失敗時に人がどこまで介入するかも先に決める必要がある。
導入・PoCで確認したいこと
- 対象タスクごとの作業成功率と、失敗の種類の内訳
- 1サイクルあたりの処理時間と、推論遅延が増えた時の変化
- 人の介入回数、介入後に再開できるまでの時間
- 連続稼働時の安定性と、途中で計画を見直す頻度
- 対象物や配置が変わった時の再学習・再設定の手間
現時点で分かっていないこと
論文本文からは、日本での提供時期や商用提供の有無は確認できない。また、実機成績は3つの課題に限られており、より広い作業範囲での再現性は不明だ。
さらに、12機体のうちどの機体がどの程度寄与したか、現場導入時に必要な周辺機器や運用条件も本文だけでは分からない。
机上操作の自動化は、モデル性能だけでなく現場の教示や失敗時の扱い方で差が出ます。導入を考える企業は、PoCで何を測るかを先に決めておくことが重要です。
ロボット導入・自動化をご検討の方へ
「自社にはどんなロボットが合うのか」お悩みではありませんか。貴社の現場課題に合わせた最適な活用方法をご提案します。まずはご相談・資料請求からお気軽にどうぞ。

