
CS-Piが示す、未知の制約を後付けするロボット方策の安全化手法
3行解説
- CS-Piは、学習時に無かった制約を推論時に満たす手法を提案した。
- 安全性だけでなく、方策が元々出しやすい動きを残す点を重視している。
- 棚ピックや実機Frankaで、投影法より高い安全成功率を示した。
ニュースの概要
arXivのRobotics分野で、CS-Pi: Constraint-Satisfying Flow Policy Sampling という論文が公開された。著者はSoumojit Bhattacharya氏、Oliver Kroemer氏、Shubham Tulsiani氏で、コメント欄ではCoRL 2026採択と記されている。
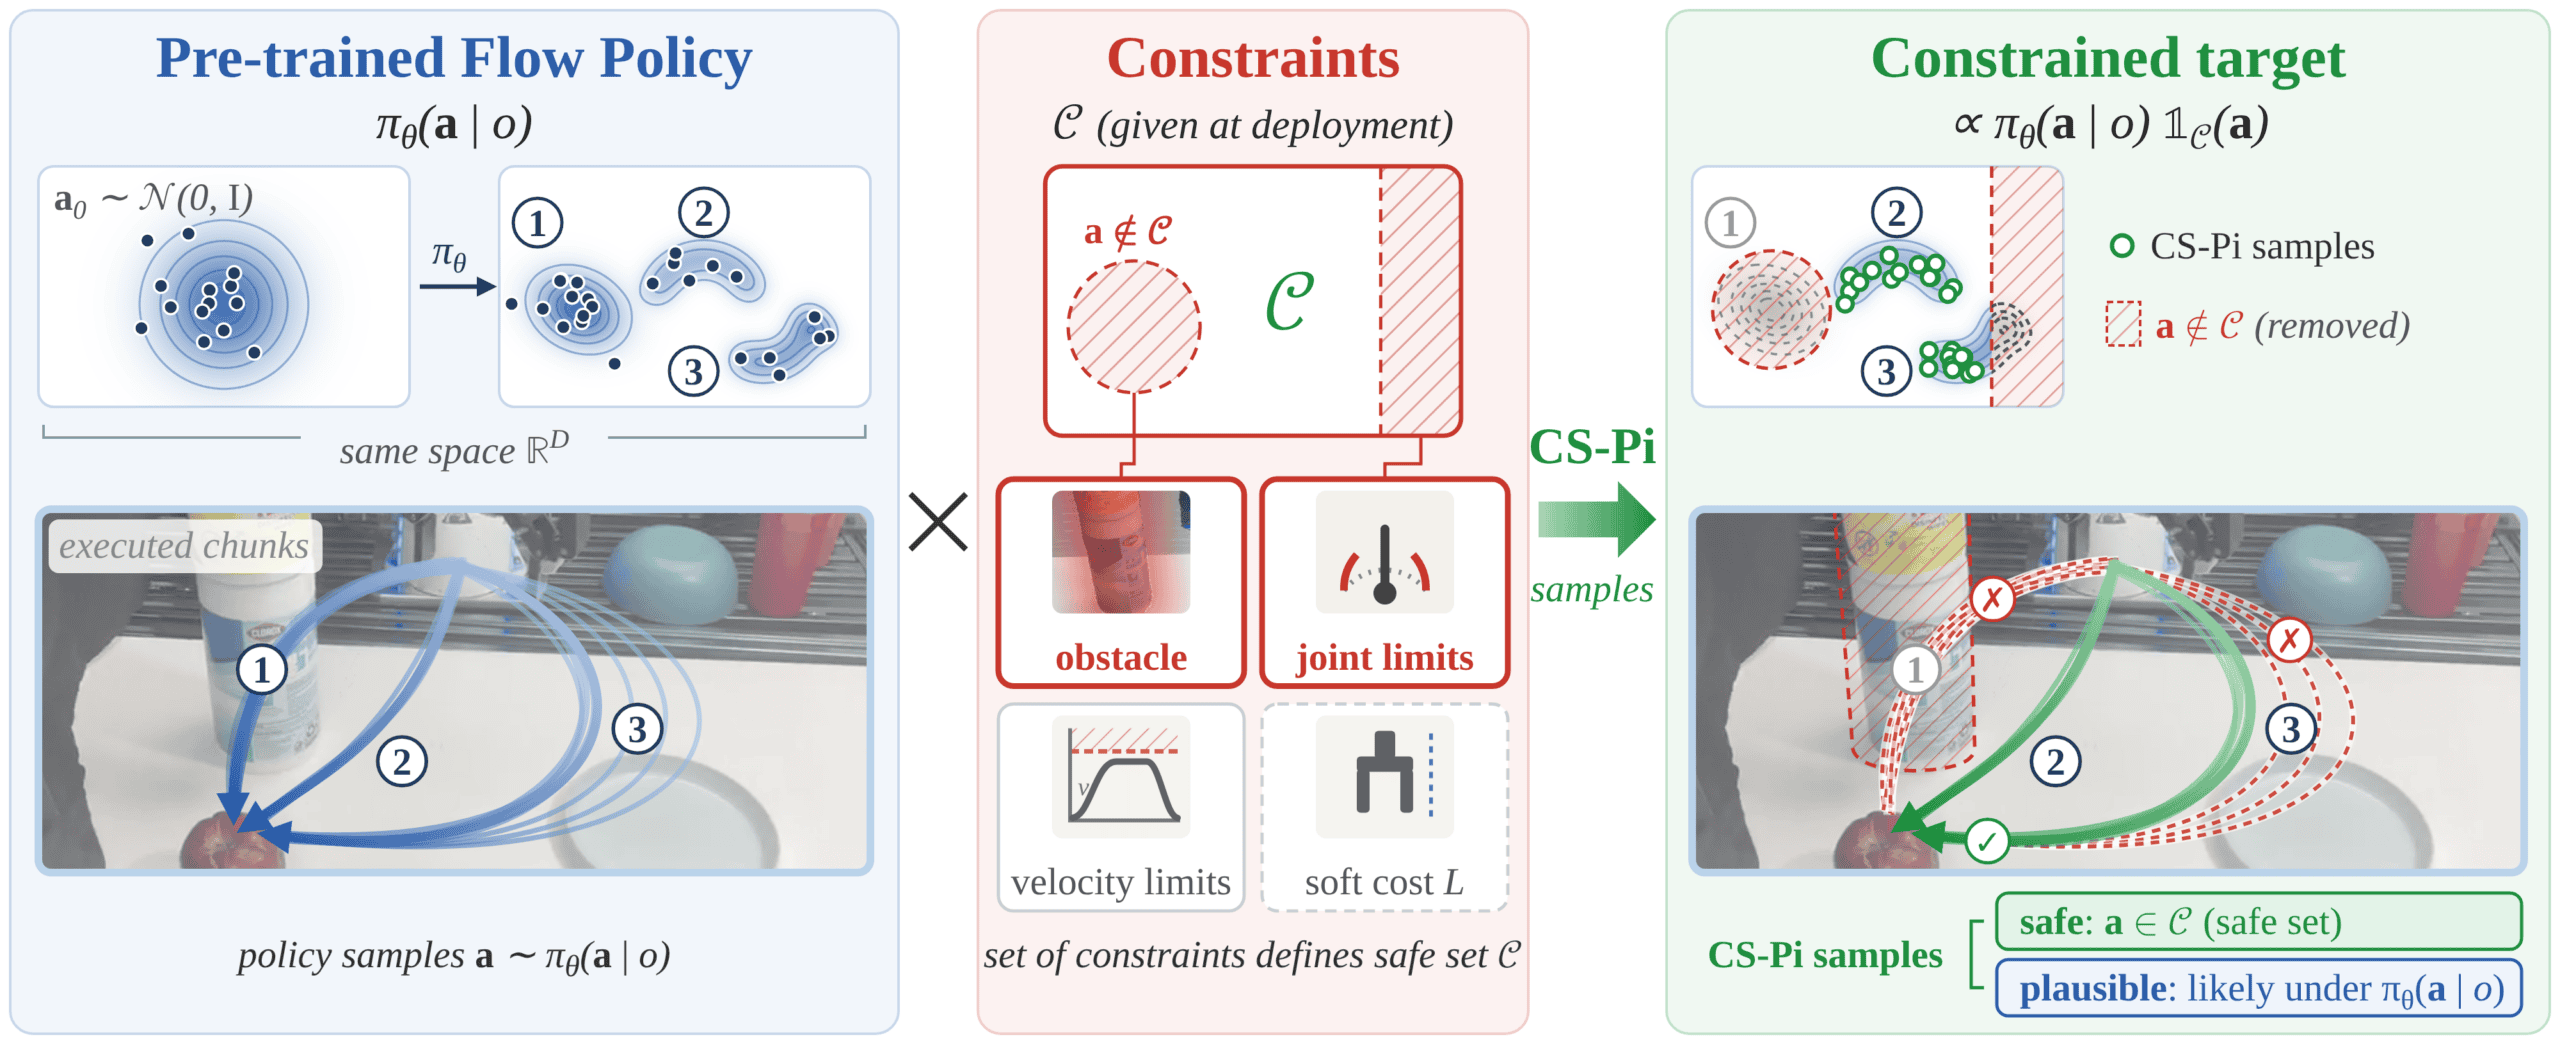
論文の主題は、現場で動くロボット方策が、学習時には想定していなかった制約をどう満たすかだ。たとえば、見たことのない障害物を避けながら、なおかつ方策が出しやすい自然な動きを保つことを狙っている。
何が新しいのか
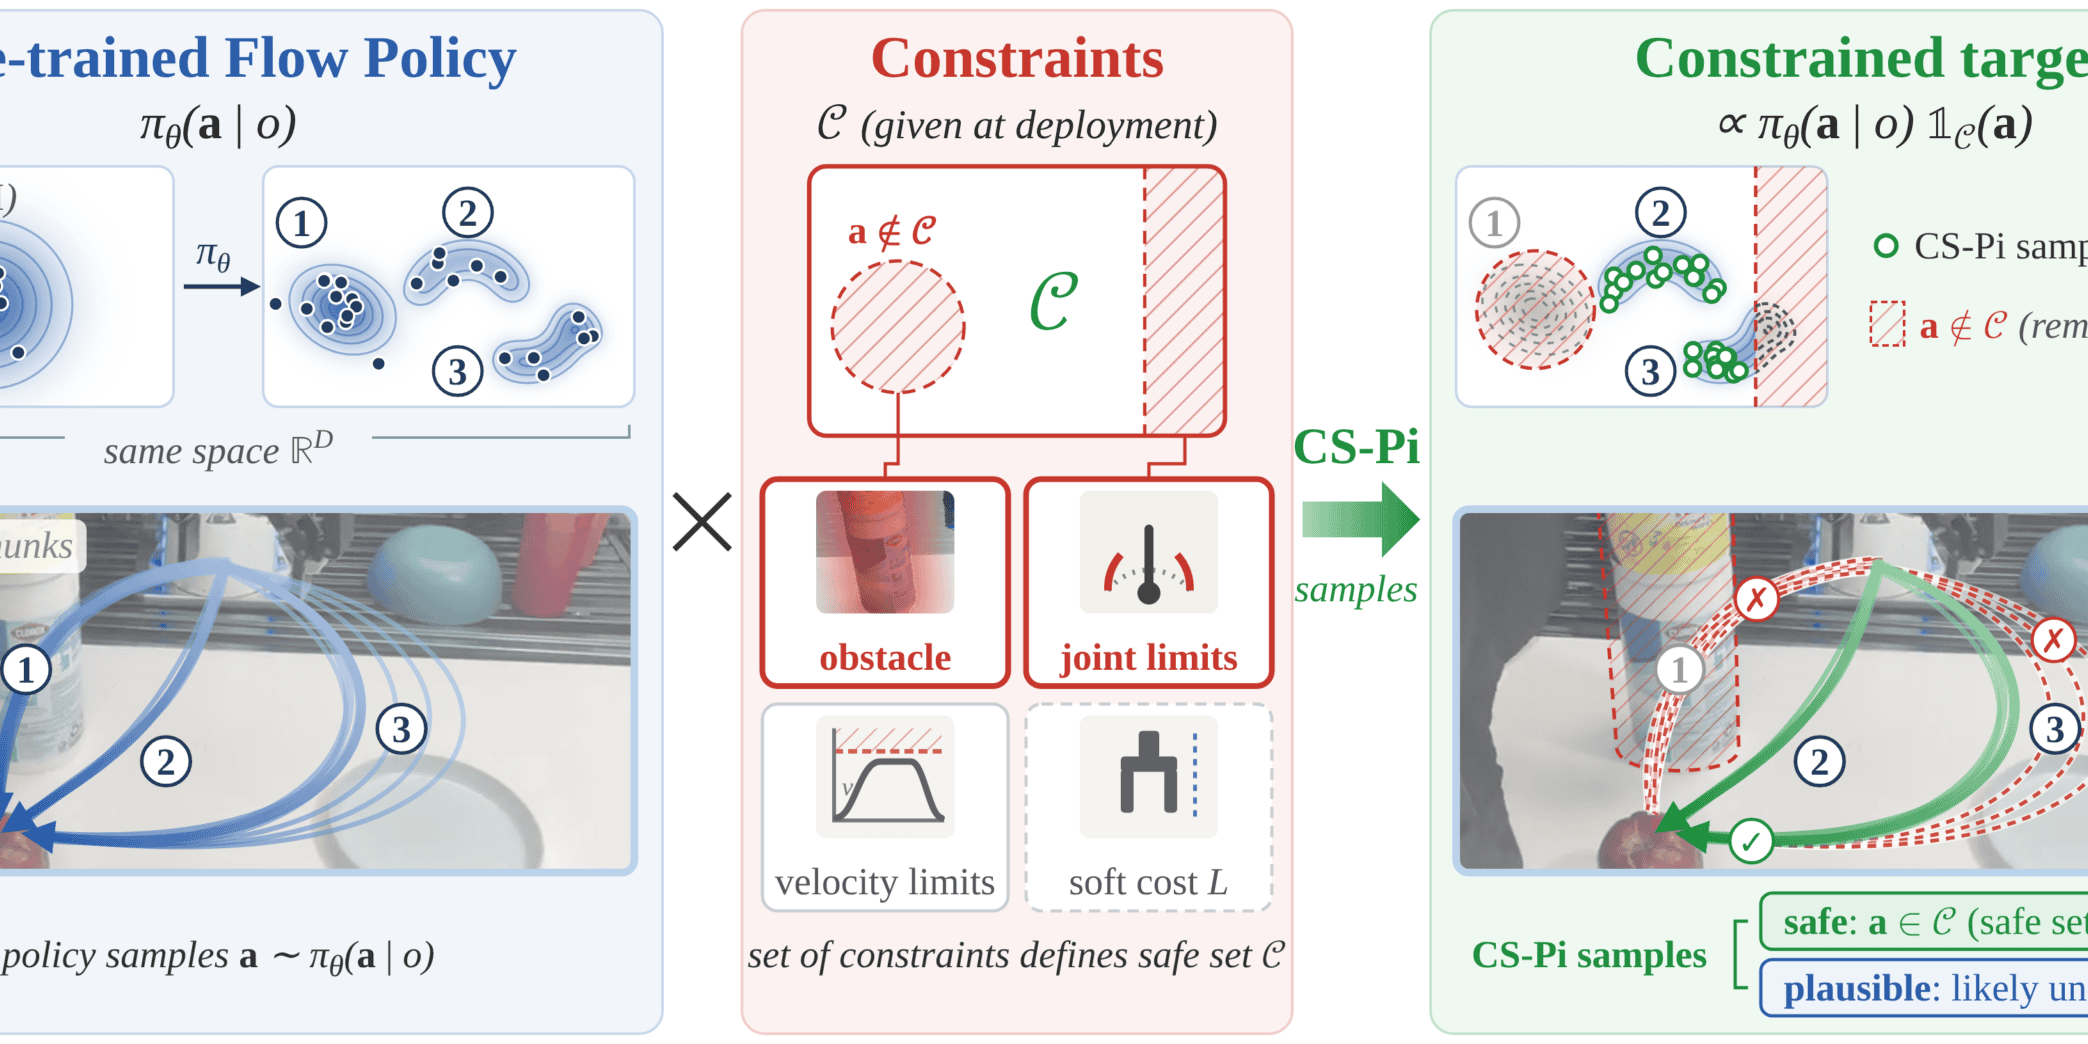
従来の代表的な方法として、勾配誘導、拒否サンプリング、投影が挙げられている。論文はそれぞれの弱点を整理し、CS-Piでは「draw-project-renoise sampler」という形で、引いた行動を安全な近傍へ投影し、そのずれに応じてノイズを戻して再サンプリングする。
この構成により、投影法の効率と、拒否サンプリングの「方策らしさ」を両立させる狙いがある。評価では、2D診断、7自由度の棚ピック&プレース、姿勢の好み付け、ゼロショットのFranka実機で検証し、棚タスクでは安全成功率81%、実機では55%を示した。比較対象の投影法は、それぞれ55%、40%だった。
GA Robotics編集部注目のポイント
注目したいのは、論文が「再学習なしで新しい制約を推論時に満たす」ことを前提にしている点だ。日本の現場では、通路の一時封鎖や立入禁止エリアの追加など、運用中に制約が変わることがある。そこで毎回再学習が必要だと、導入後の変更対応が重くなる。
一方で、この手法は安全な動きを作れても、実際の現場でどこまで安定して使えるかは別問題だ。論文でも、投影だけでは方策が不自然になりうることを問題視しているため、導入判断では「安全に止まる」だけでなく、「元の作業性能をどれだけ保てるか」を見る必要がある。
日本の現場で考えると
この研究は、製造や物流での移動、棚への出し入れ、障害物を避けるピッキング動作に関係する。特に、通路幅が変わる現場や、仮設の柵・台車・人の動線が増減する現場では、学習済み方策に後から制約を足せるかが重要になる。
ただし、向いているのは「安全制約を明確に定義できる作業」であり、曖昧な判断が多い接客や複雑な例外処理が多い作業は慎重に見るべきだ。既存のWMSやMES、PLCと連携して制約を更新する運用を考えるなら、通信遅延や再設定の手間も含めて評価したい。
導入・PoCで確認したいこと
- 未知の障害物や通路制約を追加したときの作業成功率
- 安全制約を入れた後の1サイクル時間の増加幅
- 投影や再サンプリングが必要になった回数
- 連続稼働時に安全条件を維持できる時間
- レイアウト変更後に再設定が必要な範囲と時間
現時点で分かっていないこと
論文要約だけでは、日本の現場で使う際の実装条件は分からない。たとえば、どの程度の計算資源で動くか、既存の制御系とどう接続するかは確認できない。
また、棚ピックやFrankaでの結果は示されているが、他のロボット形態やより複雑な現場で同じ傾向が出るかは、提供情報だけでは判断できない。
現場での安全制約やレイアウト変更にどう備えるかは、研究段階でも導入判断の重要論点です。自社の運用条件に置き換えて考えると、PoCで確認すべき項目が見えやすくなります。
ロボット導入・自動化をご検討の方へ
「自社にはどんなロボットが合うのか」お悩みではありませんか。貴社の現場課題に合わせた最適な活用方法をご提案します。まずはご相談・資料請求からお気軽にどうぞ。

