
リスク感度を切り替えるナビゲーション学習法、衝突低減と成功率向上を報告
3行解説
- arXivで、リスク感度を考慮したナビゲーション学習法が公開された。
- 学習時は好みの分布を広く与え、推論時は最悪ケースを基準に方策を作る。
- シミュレーションと車両プラットフォームで、衝突低減と成功率向上を報告した。
ニュースの概要
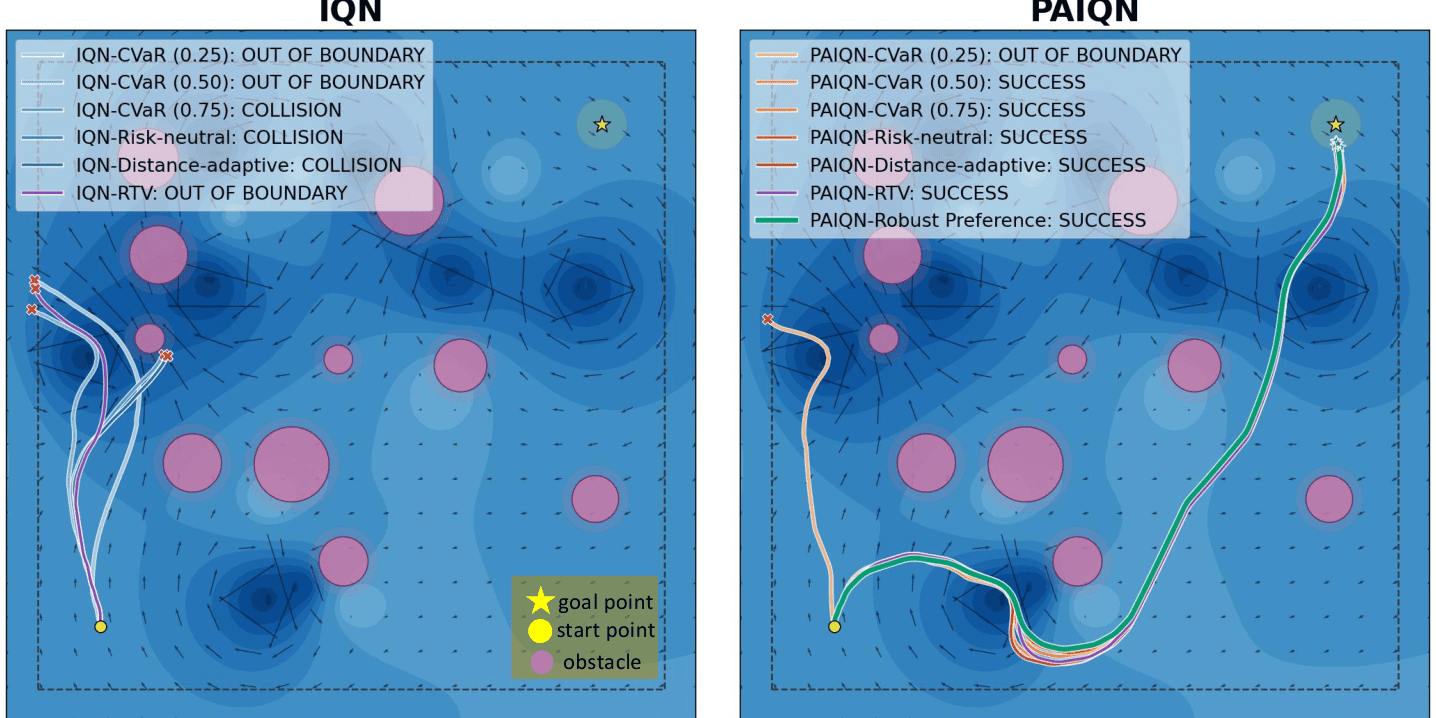
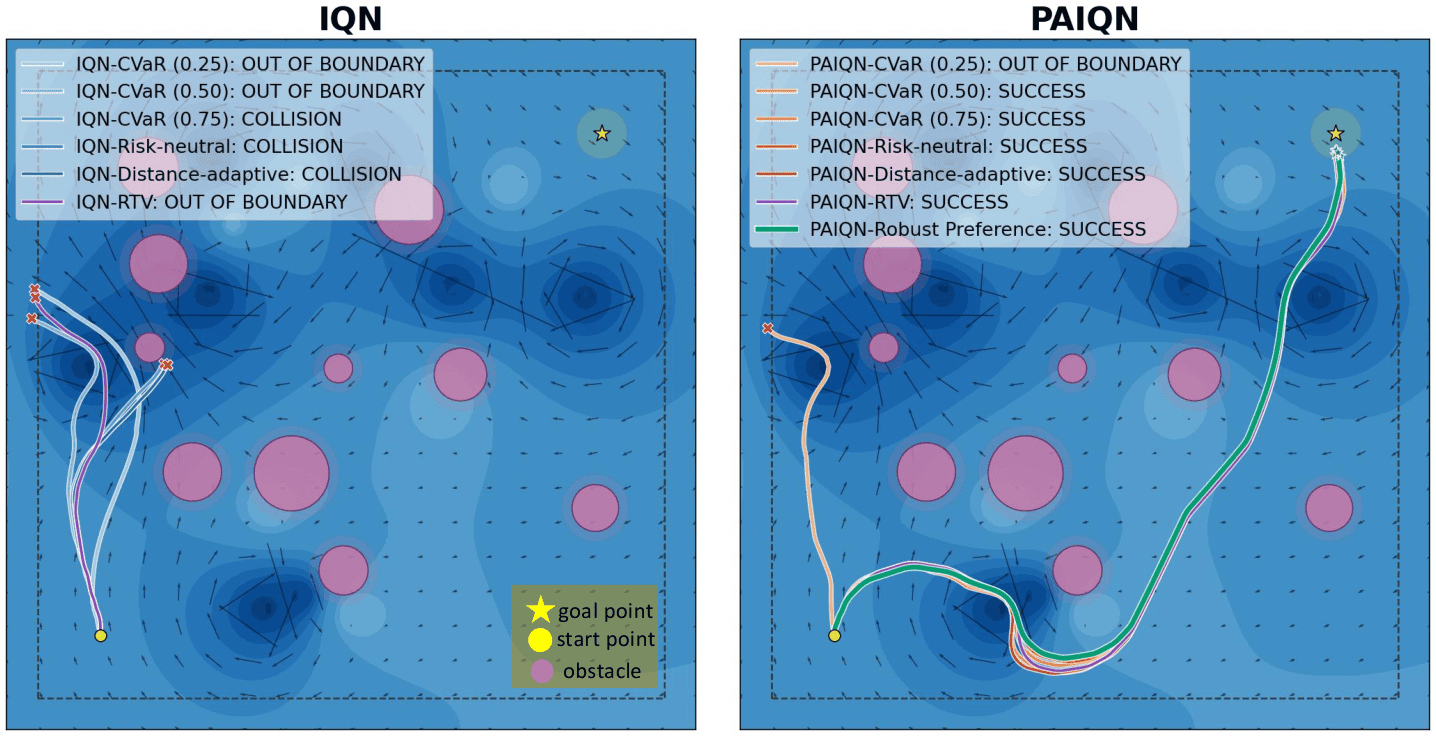
arXivのRobotics分野に、Zhaofan Zhang氏ら6人の著者による論文「Preference-Augmented Distributional Reinforcement Learning for Risk-Sensitive Navigation」が掲載された。提出日は2026年10月13日で、分野はRoboticsとMachine Learningだ。論文は、分布型強化学習の一種であるImplicit Quantile Networksを使い、確率的な不確実性の下での安全な移動を扱っている。
従来は、学習時に固定またはランダムなCVaR水準を使い、運用時に手動調整のハイパーパラメータや外部センサー信号でリスクを変える方法が多かった。これに対し本論文は、リスクの違いを量子重み分布の変化として表し、好みを与えながら学習させる。推論時には最悪ケースの好み分布に対して最適化し、保守的な方策を得るとしている。
何が新しいのか
新しい点は、リスクの扱いを「単一のCVaR値」ではなく「量子重み分布のずれ」として学習に組み込んだことだ。これにより、学習時に多様なリスク嗜好を経験させ、運用時は最悪ケースを見て方策を選ぶ流れになっている。論文では、手動チューニングへの依存や、部分観測下で外部センサー信号に頼りすぎる問題を減らせるとしている。
実験はシミュレーション環境と車両プラットフォームで行われ、衝突を減らしつつタスク成功率を改善したと報告している。つまり、単に「安全寄り」にするだけでなく、成功率との両立を狙っている点が特徴だ。ただし、どの程度の改善幅か、どの条件で効きやすいかは本文要約だけでは分からない。
GA Robotics編集部注目のポイント
注目したいのは、学習時に多様なリスク嗜好を見せ、運用時は最悪ケースの分布で方策を決める設計だ。これは、現場で「安全側に倒したいが、保守的すぎると仕事が進まない」という課題に対して、調整の考え方を変える提案といえる。
一方で、論文が示しているのはシミュレーションと車両プラットフォームでの結果であり、実機のセンサー構成や地図品質が変わる現場で同じ効果が出るかは別問題だ。導入判断では、アルゴリズムの良し悪しだけでなく、どの程度の観測欠損や障害物密度まで耐えられるかを見極める必要がある。
日本の現場で考えると
日本の製造・物流現場では、AGVやAMRの走行経路、構内搬送、狭い通路でのすれ違いなどに関係しやすい。特に、人と機械が同じ空間を使う現場では、衝突回避を強めながらも、搬送の停止が増えないかが重要になる。今回の手法は、そうした「安全と稼働率の両立」を狙う研究として読める。
ただし、実運用では通路幅、段差、床面状態、反射物、死角、通信遅延などが効いてくる。論文要約では、屋内外の違い、地図の精度、障害物の密度、既存のWMSやPLCとの連携条件は分からない。したがって、現場適用ではアルゴリズム単体ではなく、センサー配置と運用ルールを含めて評価する必要がある。
導入・PoCで確認したいこと
- 衝突率がどの条件で下がるか
- タスク成功率が保てるか
- 部分観測時の挙動が安定するか
- 手動チューニング量がどれだけ減るか
- 障害物密度や通路条件を変えた時の再学習負荷
現時点で分かっていないこと
本文要約では、実験の具体的な改善幅や比較対象の詳細は確認できない。また、日本の現場で必要になるセンサー構成、地図品質、屋内外差、障害物密度の条件も不明だ。さらに、実機導入時にどの程度の再設定が必要かも、提供情報だけでは分からない。
自律移動の安全性は、アルゴリズムだけでなく現場条件との相性で結果が変わります。導入検討では、実機で何を測るべきかを先に整理しておくことが重要です。
ロボット導入・自動化をご検討の方へ
「自社にはどんなロボットが合うのか」お悩みではありませんか。貴社の現場課題に合わせた最適な活用方法をご提案します。まずはご相談・資料請求からお気軽にどうぞ。

