
GPU上でMPC学習を高速化する新手法、実機検証も実施
3行解説
- GPU上で動く微分可能MPCソルバ「SmoothedTurboMPC」を提案した研究です。
- 学習時のボトルネックだった最適化計算を減らし、最大4.4倍のスループット向上を示しました。
- 車両レース課題ではMPC PPO比46倍高速で、実車での検証も行っています。
ニュースの概要
米arXivのcs.ROに、Jianghan Zhang氏ら6名による論文「Efficient Learning of Differentiable MPC Policies on the GPU via Smoothed ADMM and First-Order Reinforcement Learning」が掲載されました。提出日は2026年10月13日です。論文は、制約を考慮した方策を学習できる微分可能MPCについて、学習時の計算負荷を下げる手法を提案しています。
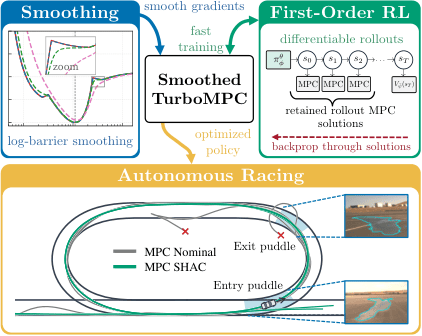
提案内容は、GPU並列で動く微分可能MPCソルバ「SmoothedTurboMPC」と、短い見通しで学習する第一階の強化学習「FORL」を組み合わせるものです。著者らは、車両レース課題での学習高速化と、フルスケールのレースカーでの検証も報告しています。さらに、この枠組みをオープンソースのTurboMPCソルバに統合したとしています。
何が新しいのか
この研究の新しさは、微分可能MPCの学習で問題になりやすい2点、つまり「制約の切り替わりで勾配が不連続になりやすいこと」と「評価のたびに最適化を解くため重いこと」に同時に対処している点です。内側の解法として、log-barrierで平滑化したADMMを使い、収束時には正確な感度を得られる設計を取っています。
さらに、学習側では毎回MPCを再評価するのではなく、ロールアウトで得たMPC解を再利用するSHACを組み合わせています。その結果、既存手法との比較でエンドツーエンドの学習スループットが最大4.4倍向上し、車両レース課題ではMPC PPOより46倍速く、330万トランジションを7分で学習したとしています。
GA Robotics編集部注目のポイント
注目したいのは、単に「MPCを学習できる」ではなく、GPU並列化と平滑化ADMMで学習の重さを下げている点です。制御を学習ベースに寄せるほど、実機に近い条件で何度も最適化を回す必要があり、計算資源がPoCの成否を左右します。
一方で、論文が示したのは車両レース課題とフルスケール車両での検証です。ヒューマノイドや移動ロボットにそのまま置き換えられるわけではなく、接触、姿勢安定、障害物回避など制約の種類が増えると、学習の安定性や再現性は別途確認が必要とみられます。
日本の現場で考えると
日本の製造・物流・サービス現場で見ると、この研究は、走行や姿勢制御のように制約が多いタスクに向いています。たとえば搬送ロボットの速度制限、通路幅、停止位置の制約を扱う場面では、MPCの考え方は相性がよいです。人と同じ空間を動く用途でも、制約を明示しやすい点は強みです。
ただし、現場導入では、既存のWMSやMES、PLCとの連携だけでなく、センサー遅延や通信断、床状態の変化も見なければなりません。特にヒューマノイドでは、接触を伴う動作や急な姿勢変化が増えるため、車両レースで示した高速学習だけでは十分ではありません。実機PoCでは、制約違反の頻度と復旧のしやすさを確認する必要があります。
導入・PoCで確認したいこと
- 学習時のGPU要件と、1回の学習に必要な時間
- 制約違反の発生率と、active-set切り替え時の安定性
- 1サイクルあたりの最適化時間と、実機での遅延影響
- 連続稼働時の介入回数と、再学習なしでの再現性
- レイアウトや速度制約を変えたときの再設定時間
現時点で分かっていないこと
論文要約からは、日本の現場で必要になる安全認証や商用実装の条件は確認できません。また、ヒューマノイドや物流ロボットへの適用実績は示されておらず、車両レース以外のタスクで同じ性能が出るかも不明です。
さらに、オープンソースTurboMPCへの統合は示されていますが、実運用で必要な保守体制や、既存制御基盤との接続方法までは提供情報では分かりません。
MPCを使った制御や学習は、計算資源と実機条件の見極めが重要です。日本での導入検討では、PoCで何を測るべきかを整理しておくと判断しやすくなります。
ロボット導入・自動化をご検討の方へ
「自社にはどんなロボットが合うのか」お悩みではありませんか。貴社の現場課題に合わせた最適な活用方法をご提案します。まずはご相談・資料請求からお気軽にどうぞ。

