
世界モデルのゴールコスト学習を改善する研究、DotWallで成功率98%に向上
3行解説
- 凍結した視覚世界モデルの上に、残差アダプタを追加してゴールコストを学習する研究です。
- 成功軌跡の順序と失敗ロールアウトの比較を使い、進捗ラベルなしで学習しています。
- DotWallとPointMazeで成功率が上がり、未見レイアウトでも経路整合性が改善しました。
ニュースの概要
arXivのRobotics分野に、Konstantinos Mylonas氏とThrasyvoulos Spyropoulos氏による論文「Learning Latent Goal Costs for Visual World-Model Planning with an Expanding Curriculum」が掲載されました。公開日は2026年11月12日です。研究は、画像を目標にした計画で使う視覚世界モデルの出力を、どのようにゴールに近いかというコストに変換する方法を扱っています。
著者らは、事前学習済みのI-JEPA埋め込みを固定したまま、その上に小さな残差アダプタを学習しました。開始位置を目標の近くから徐々に広げるカリキュラムを使い、成功した軌跡の観測順序と、失敗ロールアウトから推定した比較情報で学習しています。タスク固有の進捗ラベルは使っていません。
何が新しいのか
新しい点は、エンコーダや世界モデルを再学習せずに、ゴールコストだけを後段で調整する設計にあります。従来のMSEベースの埋め込み比較は、障害物の向こう側にある「見た目が似た状態」を高く評価してしまうことがありました。今回の手法は、成功軌跡の順序情報と失敗例を使って、その弱点を補う狙いです。
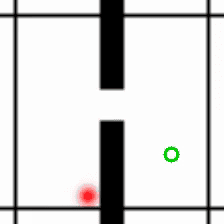
評価では、同じ開始位置・目標・世界モデル・計画設定で50ケースずつ比較し、DotWallの成功率は54%から98%へ、PointMazeは82%から96%へ改善しました。さらに、未見のDotWallレイアウト16ケースでは、最短の合法経路との整合率が71.9%から85.8%に上がっています。研究としては、学習済み表現を活かしながら計画性能を底上げできる点が特徴です。
GA Robotics編集部注目のポイント
注目したいのは、「世界モデル全体を作り直さず、後段のコスト関数だけを改善する」という構成です。実機導入では、認識モデルや世界モデルの再学習は手間も検証負荷も大きくなりがちです。一方で、この研究のように後段だけを調整できるなら、現場ごとのレイアウト差や障害物配置の違いに合わせて、比較的軽い追加学習で性能を詰められる可能性があります。
ただし、今回の改善はDotWallとPointMazeという研究環境で確認されたものです。日本の現場でそのまま同じ効果が出るとは限りません。実運用では、失敗軌跡をどれだけ集めれば安定するか、障害物や通路の複雑さが増えたときに整合性が保てるかを見極める必要があります。
日本の現場で考えると
この研究は、倉庫内搬送や構内移動のように、目的地は決まっているが経路は環境に左右される作業と相性がよいテーマです。通路の見え方が似ていても、実際には行き止まりや障害物がある現場では、見た目だけで近さを判断すると誤誘導が起きやすくなります。そうした場面で、経路の合法性を学習で補正できるかが論点になります。
一方で、通路幅が狭い、段差がある、人と頻繁にすれ違う、レイアウト変更が多い現場では、計画の精度だけでなく再計画の速さも重要です。今回の論文は世界モデルとコストの関係を示していますが、実際の導入ではセンサーの見え方、地図更新、既存のWMSや制御系との接続も確認が必要です。研究指標の改善が、そのまま現場の停止時間削減につながるかは別途検証が要ります。
導入・PoCで確認したいこと
- 目標到達の成功率が、レイアウト変更後も維持できるか
- 1回の計画で到達できない場合の再試行回数
- 失敗ロールアウトを追加したときの改善幅と安定性
- 最短合法経路との整合率が現場でも上がるか
- エンコーダや世界モデルを再学習せずに調整できる範囲
現時点で分かっていないこと
この情報だけでは、実機ロボットへの適用範囲は確認できません。DotWallとPointMaze以外のタスクで同様の改善が出るかも不明です。
また、学習に必要な失敗軌跡の量、計算負荷、現場での再学習頻度は本文では示されていません。日本の導入現場で必要になる運用条件は、追加情報が必要です。
こうした研究は、実機での認識や計画のどこを後段で調整できるかを考える材料になります。導入検討では、モデル全体を作り直さずに改善できる余地があるかを見極めることが重要です。
ロボット導入・自動化をご検討の方へ
「自社にはどんなロボットが合うのか」お悩みではありませんか。貴社の現場課題に合わせた最適な活用方法をご提案します。まずはご相談・資料請求からお気軽にどうぞ。

