
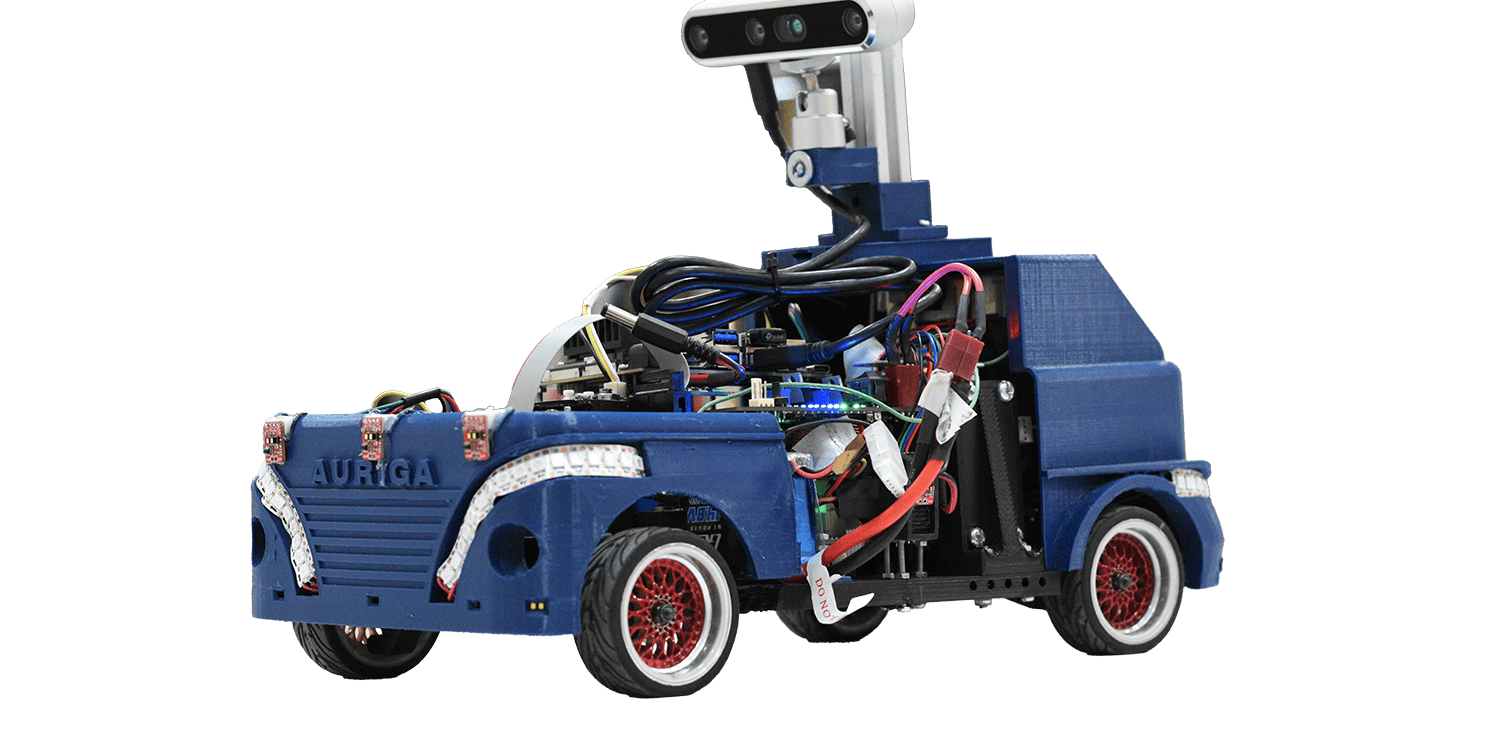
Aurigaの1:10自律走行車ロボット技術報告、PoC設計の論点が明確に
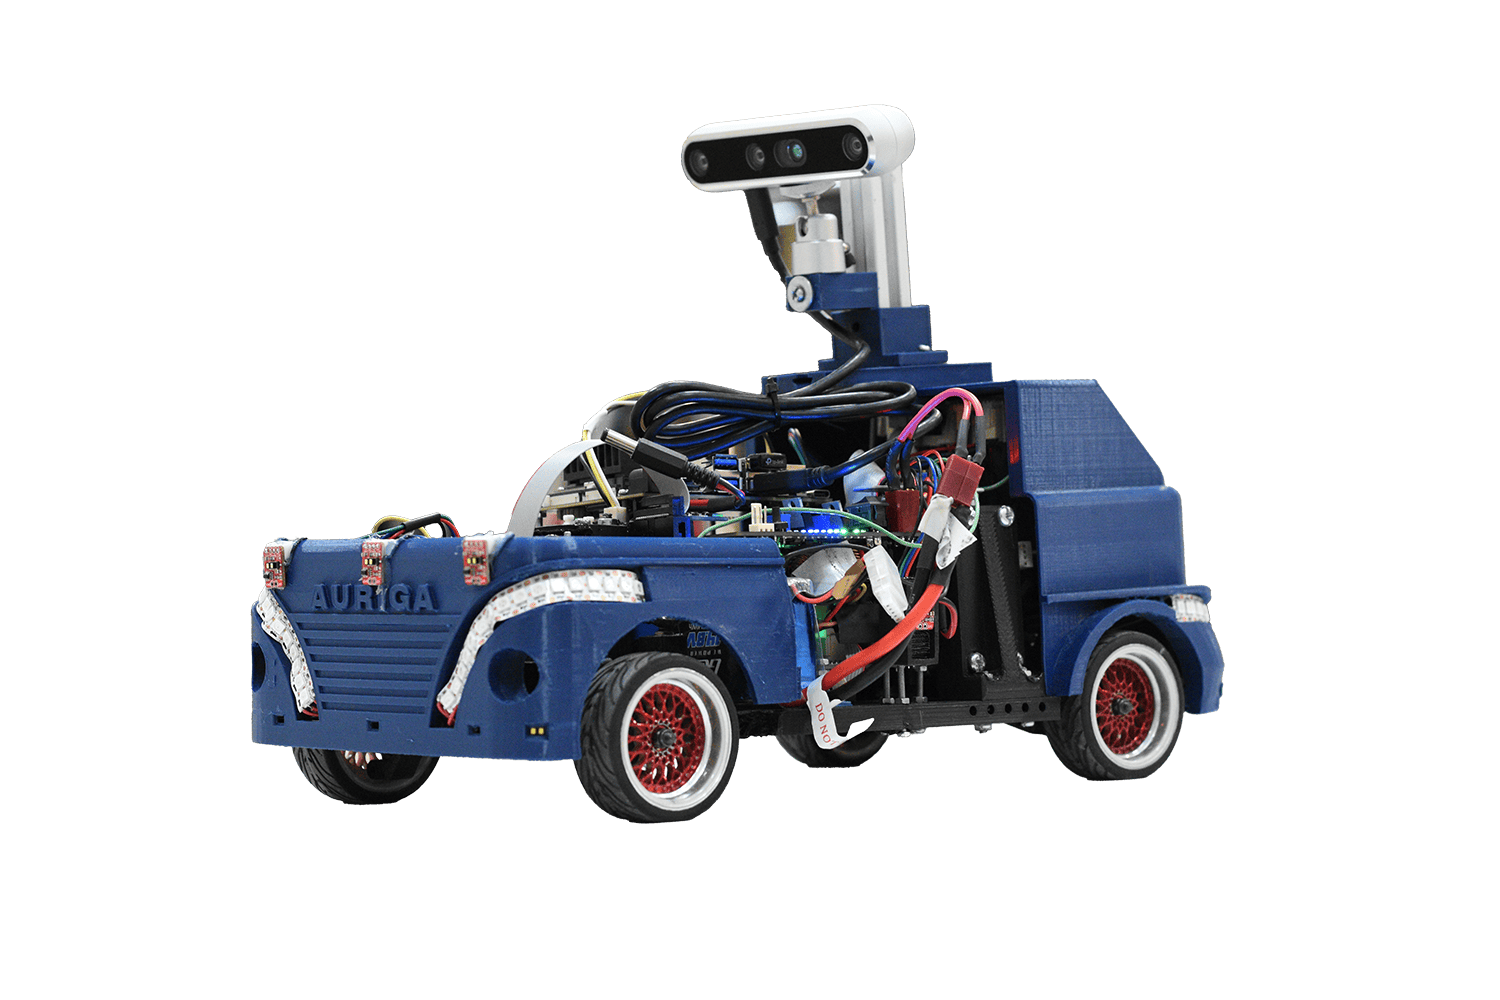
3行解説
- Auriga Roboticsの1:10スケール自律走行車ロボットの技術報告がarXivで公開された。
- ESP32ベースの分散組み込み系とJetson Orin NXを組み合わせた構成が示されている。
- 車線・標識・信号機の検出と、Stanley/PID/Pure Pursuit制御で自律航行を行う。
ニュースの概要
arXivのRobotics分野で、2026年11月13日に「Technical Report of Auriga’s 1:10 Scale Autonomous Vehicle Robot」が公開された。著者はMarya Sabouri Dodaran氏ら11名で、Shahid Beheshti UniversityのRobotics and Intelligent Automation Laboratoryで開発された1:10スケールの自律走行車ロボットを報告している。
要約によると、このプラットフォームは独自の機械シャシー、ESP32マイコンを使った分散組み込みシステム、Jetson Orin NXモジュールで構成される。組み込み層がセンサー接続、リアルタイムデータ取得、アクチュエータ制御を担い、Jetson側が深層学習ベースの車線・標識・信号機検出と意思決定、軌道制御を担当する。
何が新しいのか
この報告の新しさは、単なる自律走行のデモではなく、認識系と制御系を分けた実装構成まで明示している点にある。ESP32で低レイヤーの入出力を処理し、Jetson Orin NXで高レベルの認識と判断を行うため、研究用プラットフォームとして拡張しやすい設計になっている。
また、制御アルゴリズムとしてStanley、PID、Pure Pursuitを組み合わせ、構造化された走行シナリオで安定した自律航行を目指している。要約では、都市環境に近い条件で堅牢性と信頼性を示したとしており、実験室内の単純な走行より一段進んだ評価を意識した内容になっている。
GA Robotics編集部注目のポイント
注目したいのは、UARTで同期した分散構成を採っている点です。認識をJetson、入出力をESP32に分ける構成は、計算資源の役割分担が明確で、研究開発では扱いやすい一方、実運用では通信遅延や同期ずれが性能を左右します。
この報告は、車線・標識・信号機の検出まで含めているため、単純な追従走行よりも評価項目が多いです。導入判断では、見た目の走行成功だけでなく、認識の安定性と制御の切り替えがどれだけ滑らかかを確認する必要があります。
日本の現場で考えると
日本でこの種の自律移動ロボットを検討するなら、まずは構造化された通路や限定エリアでの走行が現実的です。工場や研究施設のように、レーンや停止位置をある程度決められる環境なら、車線検出や軌道制御の検証がしやすくなります。
一方で、一般の屋内物流やサービス現場では、人の往来、床面の反射、狭い通路、段差、急なレイアウト変更が課題になります。本文では都市環境に近い条件での堅牢性が示されていますが、日本の現場では、通信の安定性や安全停止の挙動、既存設備との干渉まで含めて確認しないと、研究成果をそのまま運用に移すのは難しいでしょう。
導入・PoCで確認したいこと
- 車線・標識・信号機の認識成功率と、誤検出の頻度
- 1周または1区間あたりの走行時間と、制御のばらつき
- UART通信の遅延と、認識結果から制御反映までの同期精度
- 介入回数、手動停止回数、復旧に要する時間
- 構造化された走行条件を変えたときの再調整時間
現時点で分かっていないこと
本文要約だけでは、実走行の定量値は確認できない。たとえば成功率、平均速度、連続稼働時間、失敗時の復旧手順は示されていない。
また、日本の屋内環境での再現性や、どの程度のレイアウト変更まで対応できるかも不明である。研究用プラットフォームとしての有用性は見えるが、現場導入の条件はこの情報だけでは判断しきれない。
自律移動ロボットのPoCでは、認識と制御をどう分けるかが結果を左右します。日本の現場で検証する際も、通信遅延や介入回数まで含めて見ておくと判断しやすくなります。
ロボット導入・自動化をご検討の方へ
「自社にはどんなロボットが合うのか」お悩みではありませんか。貴社の現場課題に合わせた最適な活用方法をご提案します。まずはご相談・資料請求からお気軽にどうぞ。

