研究用ヒューマノイドロボット、機体選定で外せない6つの評価軸
研究機は完成度で選ぶものではなく、どこまで手を入れられるかで選ぶもの。SDK開示・ROS2対応・URDF提供など、大学・企業R&Dが確認すべき評価軸を整理する。
スペックの高いヒューマノイドを選べば、研究はうまくいく。本当にそうだろうか。
生成AIとロボティクスが融合する「フィジカルAI」の研究が世界的に加速しています。大学や企業の研究部門からは「研究に使えるヒューマノイドはどれか」という相談が増えていますが、研究用途の機体選定はカタログの派手なデモ映像では決まりません。決め手になるのは開発の自由度、つまりどのレイヤまで手を入れられるかです。
1. 研究機と業務機は「別物」と考える
業務用ロボットは完成された製品として提供され、決まった動作を安定してこなすことに価値があります。研究機に求められるものはまったく違います。中身を開き、パラメータを書き換え、時には壊しながら知見を得ることが目的になります。
業務用ロボットが「完成された家電」だとすれば、研究機は「改造前提の実験車両」です。家電は蓋を開ける必要がないから頑丈に密閉されていますが、実験車両はエンジンルームを開けて配線をいじれることこそが価値になります。評価すべきは完成度の高さではなく、中にどこまで踏み込めるかです。
2. よくある期待と、実際の現実
| よくある期待 | 実際の現実 |
|---|---|
| 歩行性能やスペック表が高ければ研究に向いている | 歩行の完成度と開発の自由度は別軸。高性能でも制御がブラックボックスなら研究には使いにくい |
| ヒューマノイドなら大体同じことができる | SDKの開示範囲がメーカーごとに大きく異なり、できる研究の幅がそこで決まる |
| 実機があればすぐに研究を始められる | URDFやシミュレーション環境が整っていないと、Sim-to-Realの研究サイクル自体が組めない |
3. 確認すべき6つの評価軸
研究機を比較する際は、以下の6項目を順に確認していくと選定の抜け漏れが少なくなります。
| 評価軸 | 確認ポイント |
|---|---|
| SDK・APIの開示範囲 | 関節レベルの低レイヤ制御まで開けるか、上位の動作コマンドのみか。歩行制御そのものを強化学習で研究するなら低レイヤアクセスが必須 |
| ROS/ROS2対応 | 研究コミュニティの共通言語であるROS2に公式対応しているか。既存資産をどこまで流用できるかが変わる |
| URDF・シミュレーション環境 | 機体のURDF(モデル記述ファイル)が公式提供されているか。Isaac SimやMuJoCoで学習してから実機に移すSim-to-Realの出発点になる |
| AI演算基盤 | 機体搭載の計算資源(GPU等)の仕様と外部計算機との接続方法。VLAモデルをエッジで動かすか外部推論に頼るかで構成が変わる |
| センサーとハンド | カメラ・深度・LiDAR・力覚の構成、多指ハンドの自由度と換装可否。マニピュレーション研究ではハンドのSDK開示が鍵になる |
| 学習パイプラインとの接続 | 遠隔操作(テレオペ)によるデモデータ収集機能、模倣学習・VLAフレームワークとの接続実績があるか |
研究機の開放レイヤー構造。下の層(SDK・API)ほどハードウェアに近く、開放範囲が狭いメーカーが多い
4. 用途別に見る機体の選び分け
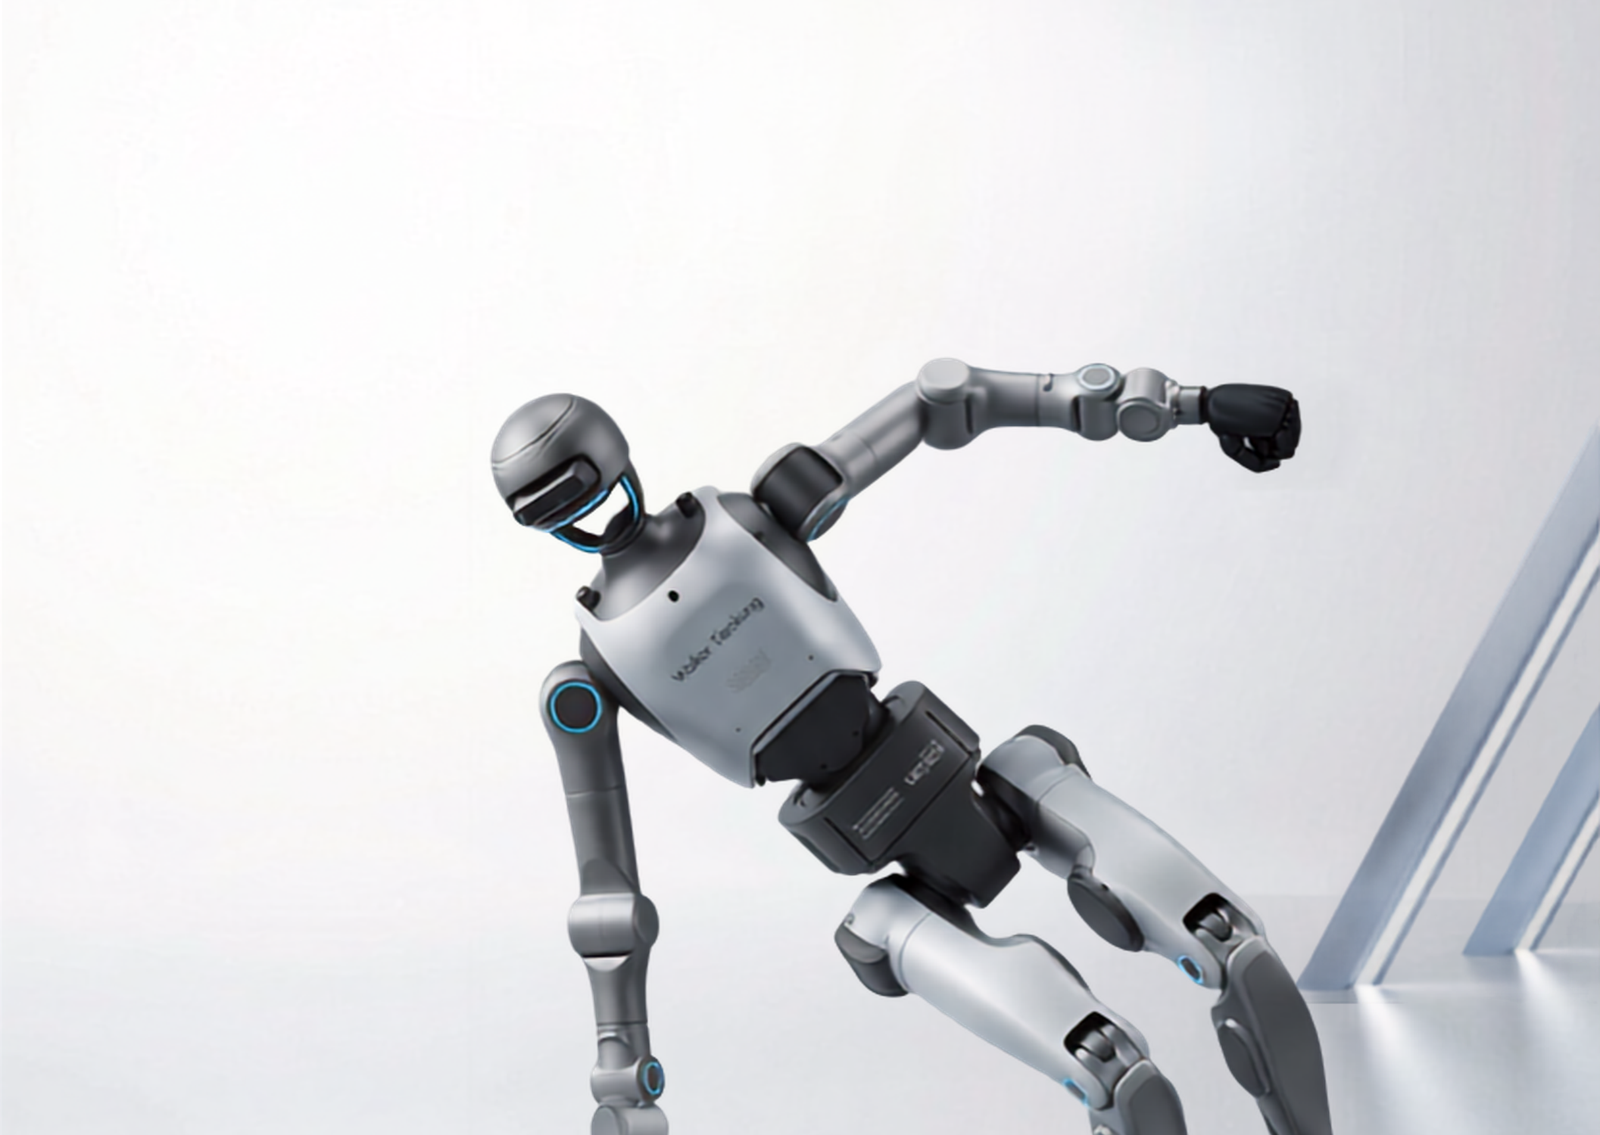
当社の取り扱い機種では、Walker Tienkung(天工)DEXが研究用途の代表格にあたります。オープンなヒューマノイドプラットフォームとして開発されており、SDKがGitHub上で公開されています。ROS2ベースの開発、URDFの提供、上半身のマニピュレーションとVLA研究への活用が可能で、多指ハンドの換装検証といったハードウェアレベルの二次開発にも対応します(仕様詳細は製品ページを確認してください)。DEXで具体的に何ができるかは、Walker Tienkung DEXでできる研究開発で詳しく紹介しています。
このほか、産業実装に近い研究であればWalker Tienkungシリーズ、対話やHRI(人間ロボット相互作用)の研究であればCruzrシリーズという選び分けもできます。全機種の比較は製品一覧ページでも確認できます。選定時に確認すべき項目をチェックリスト形式で整理した研究開発向けヒューマノイドロボットの選び方もあわせてご覧ください。
研究計画で見落としがちな「オープン性」の落とし穴
SDKが公開されているという情報だけで機体を決めるのは早計です。同じ「開放」でも、実務で研究を進める上では次のような論点が生じやすくなります。
- 開示範囲とドキュメント整備度は別問題
APIが公開されていても、ドキュメントが薄く、実際に動かすまでの立ち上げに想定以上の時間がかかることは珍しくありません - ファームウェア更新による挙動の変化
研究期間中にメーカー側のアップデートが入り、これまで使えていたAPIの挙動が変わる可能性は一般論としてあります - 量産機体には個体差があります
関節のガタつきやキャリブレーションのズレは個体ごとに生じやすく、複数台での再現実験では機体差を前提にした設計が必要になることが多くなります - Sim-to-Realのギャップは常につきまとう
シミュレーション上でうまくいった制御則が実機でそのまま動くとは限らず、URDFの精度や物理パラメータの調整に時間を要することが一般的です
これらは特定機体の欠点ではなく、研究用ロボット全般に共通する留意点です。導入前にメーカーのドキュメント整備状況や技術サポート体制を確認しておくと、着手後の手戻りを減らせます。
よくある質問
Q. 業務機として販売されている機体を、研究用に改造して使うことはできますか。
機体によります。業務機はSDKの開示範囲が限定的なことが多く、低レイヤ制御まで踏み込む研究には向かない場合があります。研究テーマに必要な開放レベルを先に整理した上で、機体側の対応範囲と照らし合わせることをおすすめします。
Q. Walker Tienkung DEXでVLAモデルの研究はすぐに始められますか。
ROS2ベースの開発環境やURDFは提供されていますが、実際の研究テーマに応じた環境構築やチューニングは別途必要です。着手前にどこまでの支援が必要か、当社までご相談ください。
Q. 複数台導入した場合、個体差はどの程度気にすべきですか。
量産機である以上、関節のガタつきなど微小な個体差は起こり得ます。単一機体での実験にとどめるか、複数台での再現性検証を前提にした実験計画にするかは、研究の目的に応じて事前に決めておくと安心です。
まとめ
研究機選定は「何を研究したいか→どのレイヤの開放が必要か」の順で絞り込むのが近道です。
GA Roboticsでは、研究テーマをお伺いした上での機体選定、SDK・技術資料の提供、メーカーへの技術照会まで、日本語で支援しています。研究計画の段階からご相談ください。