研究用ヒューマノイド、機体選定で後悔しないための10項目チェックリスト
大学・研究機関・企業R&D部門でのヒューマノイド選定には、業務用とはまったく異なる選定眼が必要になる。ハードウェア・ソフトウェア両面で確認すべき10項目を整理する。
研究用ヒューマノイドを選ぶとき、何から確認すればよいのだろうか。
大学・研究機関・企業R&D部門でのヒューマノイド導入では、業務用とはまったく異なる選定眼が必要です。別コラムで研究用機体の比較軸をご紹介しましたが、今回は選定時に確認すべき項目をチェックリストとして、より実務的に整理します。
1. 選定の大原則、「研究テーマが先、機体が後」
楽器選びで「何を演奏したいか」が先に来るように、機体選定は研究テーマから逆算します。歩行・全身制御の研究なら下半身の低レイヤ制御が、マニピュレーション研究ならハンドとアームの仕様が、フィジカルAI・VLA研究なら学習パイプラインとの接続性が、それぞれ最優先項目になります。
以下の10項目を、自身のテーマに照らして重み付けしてください。
研究テーマから機体選定への絞り込みプロセス
2. ハードウェア編(5項目)
| 項目 | 確認ポイント |
|---|---|
| ①自由度(DoF)構成 | 全身の関節数だけでなく、腕・手・腰など研究対象部位の自由度配分 |
| ②センサー構成 | RGBカメラ、深度カメラ、LiDAR、IMU、関節トルクセンサー、力覚・触覚センサーの搭載有無と、生データへのアクセス可否 |
| ③ハンド | 多指ハンドの自由度、触覚の有無、換装可能性。他社製ハンドへの換装は機械・電気・通信・ソフトの4層での互換性が論点になる |
| ④計算資源 | 機体搭載の演算基盤(GPU等)の仕様、外部計算機との接続帯域 |
| ⑤電源・稼働時間 | 連続実験に耐えるバッテリー運用(交換式か充電式か)、有線給電での長時間実験の可否 |
②は特に見落とされがちです。センサーが載っていても、生データが取得できなければ研究には使えません。
3. ソフトウェア・開発環境編(5項目)
| 項目 | 確認ポイント |
|---|---|
| ⑥SDK・APIの開放レベル | 上位コマンドのみか、関節レベルまで開いているか。研究の自由度を最も左右する項目 |
| ⑦ROS/ROS2対応 | 公式サポートの有無と対応バージョン。研究室の既存資産・公開パッケージの流用性が変わる |
| ⑧URDF・シミュレーション | 公式URDFの提供有無と、Isaac Sim・MuJoCo等での動作実績。Sim-to-Real研究の前提条件 |
| ⑨学習との接続 | テレオペによるデモ収集機能、模倣学習・強化学習・VLAフレームワークとの接続事例、データ記録フォーマット |
| ⑩ドキュメントとサポート | 技術文書の言語と充実度、メーカーへの技術照会ルート、コミュニティの活発さ |
研究に使える機体
ハードウェアが優れていても、開放レベルが低ければ研究には使いにくい
⑩について補足すると、海外メーカー機では日本語で技術照会を仲介できる代理店の存在が研究速度に効いてきます。
見落としがちな運用面
研究予算では本体価格に目が行きますが、次の点も確認事項です。
- 修理・部品供給の体制
攻めた使い方をする研究用途こそ、壊れたときの復旧ルートを先に確保しておくべきです - 保証範囲
研究での改造が保証にどう影響するかは、契約前に確認しておく必要があります - 追加ライセンス費用
SDKの基本機能とは別に、特定機能の利用にライセンス費用が発生する場合があります
また、10項目すべてを高水準で満たす機体は多くありません。ドキュメントが英語のみで整備されている海外プラットフォームも一般的で、日本語での技術照会が可能かどうかは、研究の立ち上げ速度に直結する現実的な論点です。ファームウェアのバージョンによって挙動が変わることもあるため、複数の研究室で同じ機体を使う場合は、バージョン管理のルールを事前に決めておくと、再現性の面で安心です。
よくある質問
Q. 10項目すべてを満たす機体はありますか。
すべてを高水準で満たす機体は多くありません。研究テーマに照らして優先順位をつけ、譲れない項目から絞り込むのが現実的です。
Q. チェックリストの重み付けは誰が決めればよいですか。
基本的には研究テーマを最もよく理解している研究者ご自身です。機体選定にあたって仕様面の裏取りが必要な場合は、当社でもお手伝いできます。
Q. ハンドの換装は自社で技術検証できますか。
機械・電気・通信・ソフトウェアの4層すべてを自社で検証するのは負荷が大きい作業です。当社ではこの技術検証やメーカーへの照会を支援した実績があります。
まとめ
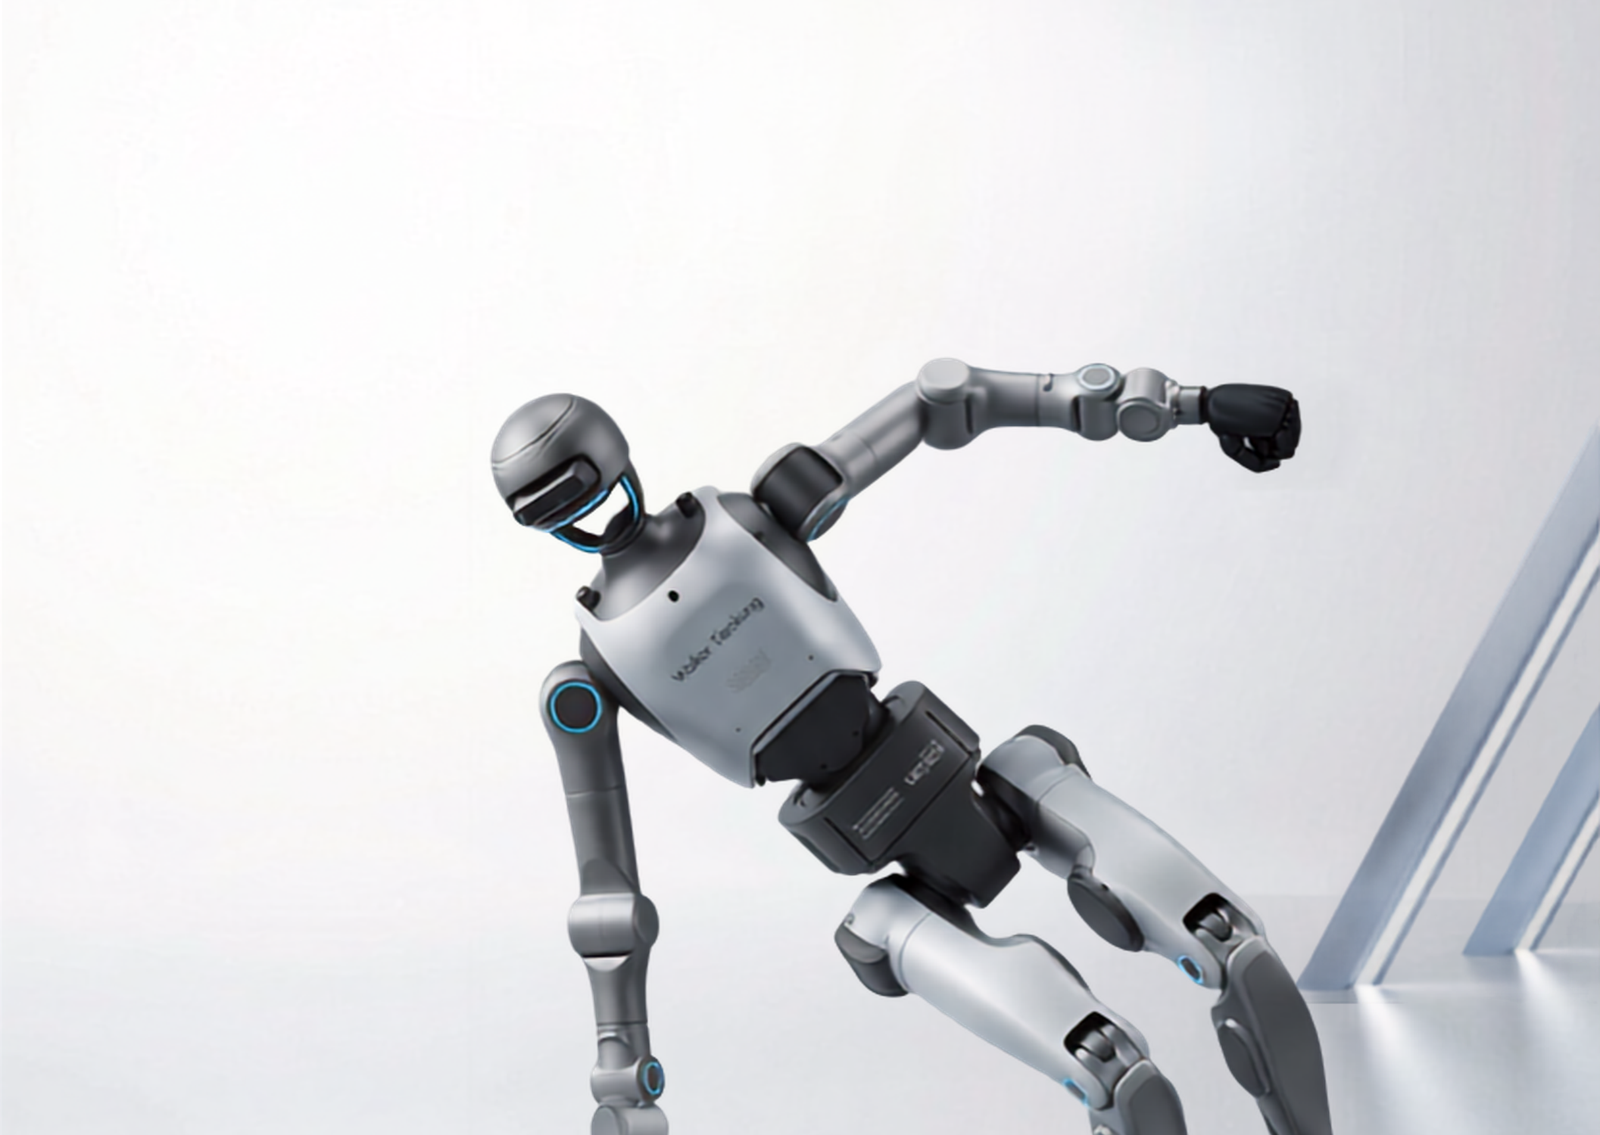
10項目のうち、自身の研究テーマで譲れないものはどれか。チェックリストはそれを明確にする道具です。実際にTienkung DEXで何ができるかはWalker Tienkung DEXでできる研究開発で詳しく紹介しています。GA Roboticsでは、Tienkung DEXをはじめとする研究向け機体について、SDK資料の提供、技術仕様の照会、ハンド換装等のカスタマイズ相談まで日本語で対応しています。研究計画書の段階からご相談いただければ、仕様面の裏取りをお手伝いします。