物流倉庫の自動化、ヒューマノイド・AMR・AGVの使い分け
AGV・AMR・ヒューマノイドは、名前は似ていても「移動の自由度」がまるで違う乗り物である。物流現場の作業特性に沿って使い分けを整理する。
AGV、AMR、ヒューマノイド。似たような場面で登場するこの3者、何が違うのだろうか。
倉庫の自動化を検討すると、この3つの選択肢に出会います。今回は物流現場の作業特性に沿って、使い分けを整理します。
1. 3者の違いは「移動の自由度」
AGV・AMR・ヒューマノイドの位置づけ
AGV
磁気テープやQRコードなど、床に敷いたガイドに沿って走ります。決められたルートを、決められた通りに、確実に動きます。ルート外には一歩も出られませんが、その分、動きは正確で管理しやすく、歴史も長い技術です。
AMR
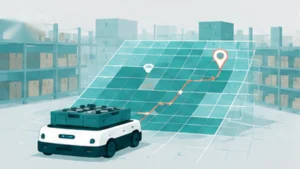
SLAMという技術で自分の位置と地図を把握し、ガイドなしで自律走行します。障害物があれば迂回し、ルート変更もソフトウェア設定で完了します。床工事が不要なため、レイアウト変更が多い倉庫と好相性です。ただし走行に特化した機構のため、荷物の積み降ろしは人か別の機械が必要になります。AMR自体の詳しい仕組みはAMR(自律走行搬送ロボット)とはで解説しています。
ヒューマノイド
移動に加えて「取る・置く・積む・操作する」ができます。3者で唯一、移動と手作業の両方を一台でこなす存在です。その分コストは高く、単純搬送だけならAMR・AGVに分があります。
2. 作業特性別の使い分け
| 作業特性 | 担い手 |
|---|---|
| 幹線搬送(決まった2点間の大量往復) | AGVまたはAMR(ルートが恒久的で床工事も許容できるならAGV、レイアウト変更があり得るならAMR) |
| 変動搬送(行き先が毎回変わる運搬) | AMR |
| 棚作業・ピッキング(手が要る作業) | ヒューマノイド。従来自動化の空白地帯だった領域 |
| 人向け設備の操作(エレベーター、手動ドア等) | ヒューマノイド。設備改修なしで自動化範囲を広げられる |
物流倉庫におけるヒューマノイドロボットの導入可否の検討や、 PoC(実証実験)、運用・保守までの支援内容については、 ヒューマノイドロボットの導入支援サービス をご覧ください。
3. 実務の最適解は「接続」にある
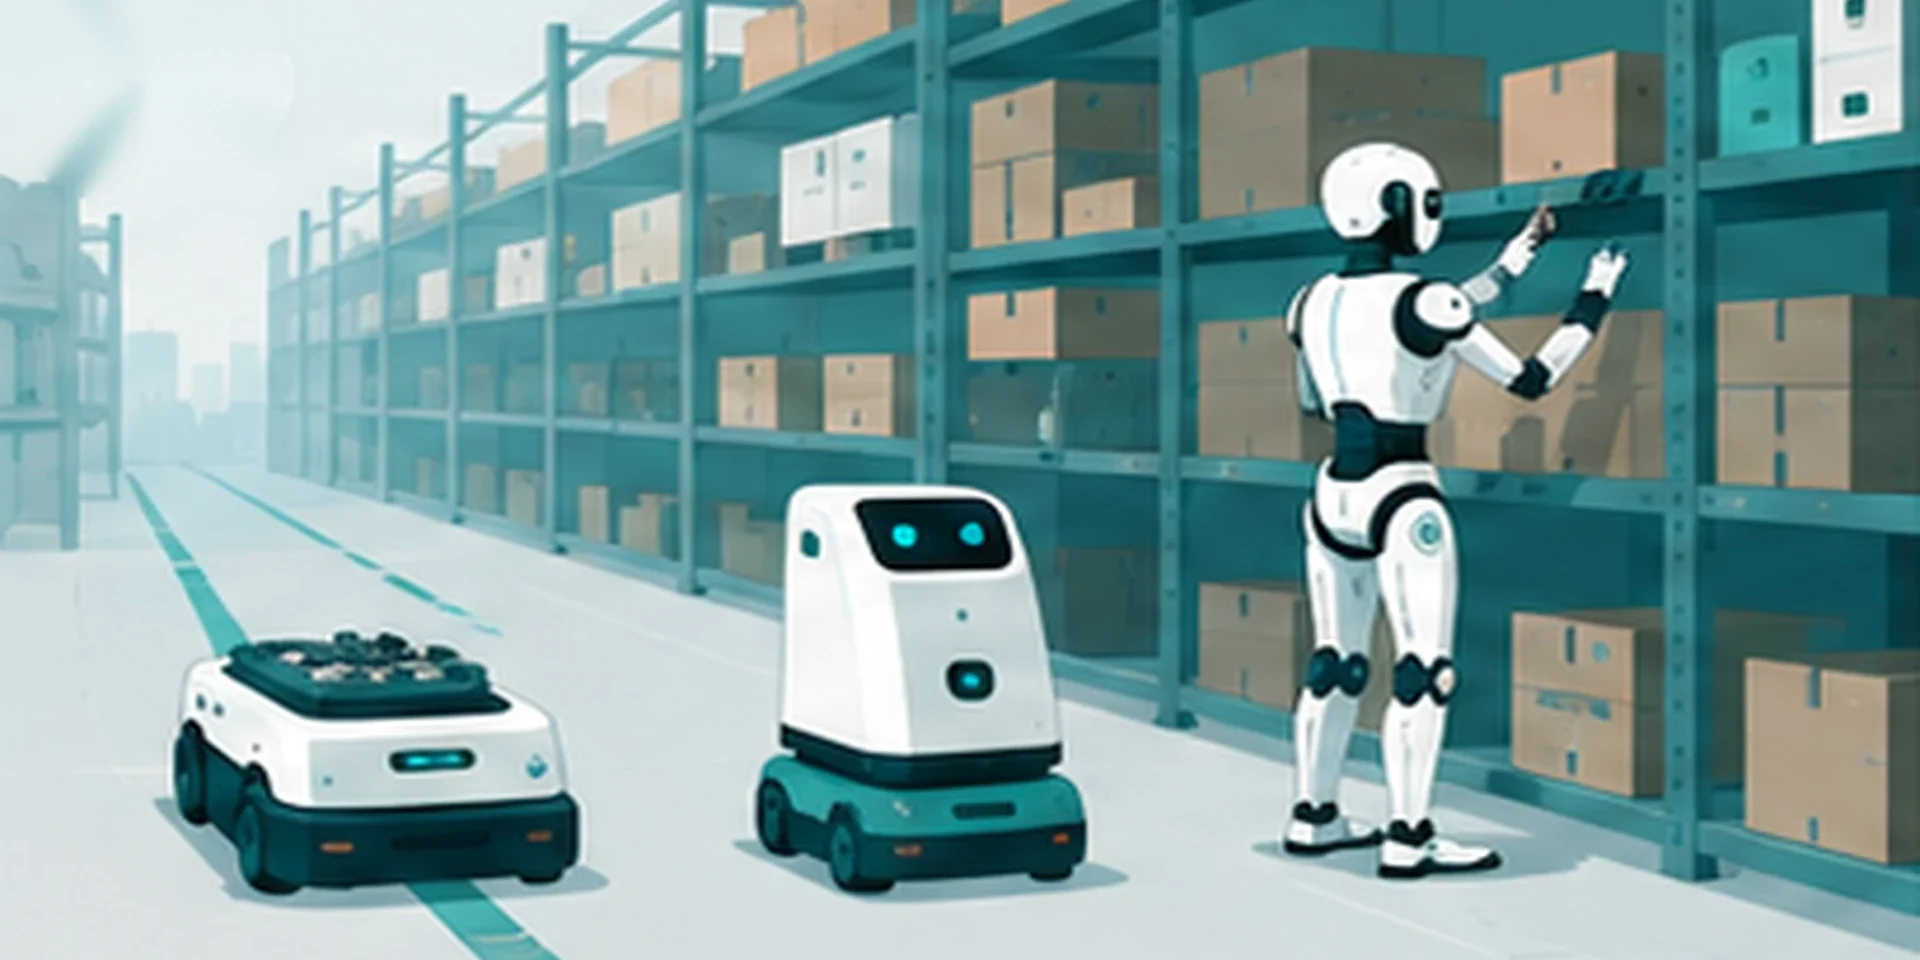
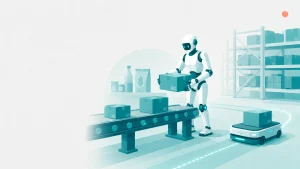
倉庫全体で見ると、勝ちパターンは3者の連携です。AMR・AGVが「動脈」として幹線搬送を担い、ヒューマノイドが「手」として棚と搬送機の間をつなぎます。荷物の受け渡しポイントを設計し、WMS(倉庫管理システム)が全体に指示を出す、ここまで描けて倉庫自動化の設計図は完成します。
既にAMRやAGVを導入済みの倉庫なら、「搬送は自動化できたが、積み降ろしと棚作業に人が残っている」状態のはずです。その残った部分こそ、ヒューマノイド検討の出発点です。作業別の比較は物流倉庫のヒューマノイド活用、作業別に見る比較の視点もご覧ください。
3者連携で見落としやすい点
- 受け渡しポイントの床面精度
AMRとヒューマノイドが荷物をやり取りする位置は、双方が正確に認識できる床面状態やマーカーの整備が必要になることがあります - WMS連携の対応範囲
複数種類のロボットを一つのWMSで管理する場合、対応できる連携範囲はシステムのバージョンや構成によって異なります - 導入順序による手戻り
先にAGVで固定ルートを敷いた後にレイアウト変更が発生すると、AMRへの切り替えや追加投資が必要になることがあります
よくある質問
Q. 既にAGVを導入していますが、後からAMRやヒューマノイドを追加できますか。
可能です。既存の搬送設備を活かしながら、不足している部分にAMRやヒューマノイドを組み合わせる設計をご提案できます。
Q. WMSとの連携はどこまで対応できますか。
対応範囲はWMSの仕様によって異なります。既存システムの仕様を確認させていただいた上で、可能な連携方法をご提案します。
Q. まず何から始めればよいですか。
倉庫の見取り図と、現状の搬送・棚作業の状況をお伺いするところから始めます。具体的な配置案からご提案しますので、見取り図をお持ちいただけるとスムーズです。
まとめ
AGV・AMR・ヒューマノイドは競合ではなく、移動の自由度が異なる分業チームです。 自社の作業を「搬送系」と「手作業系」に仕分けることから、最適な組み合わせが見えてきます。 GA Roboticsでは、既存の搬送設備を活かしたヒューマノイドの組み込み設計から、PoC、保守までご支援しています。
物流倉庫向けの導入支援・PoC・保守サービス についてもご覧ください。 倉庫の見取り図をお持ちいただければ、具体的な配置案からご提案します。