
arXiv論文MAGP、ロボットの距離推定をメートル尺度で安定化
3行解説
- ロボット向けの幾何認識で、距離をメートル尺度で扱う手法MAGPが提案された。
- カメラ条件や深度入力が変わっても、再構成のスケールがぶれにくい点を狙う。
- 複数のロボット方策に組み込み、RoboTwinで最大6.26%の改善を報告した。
ニュースの概要
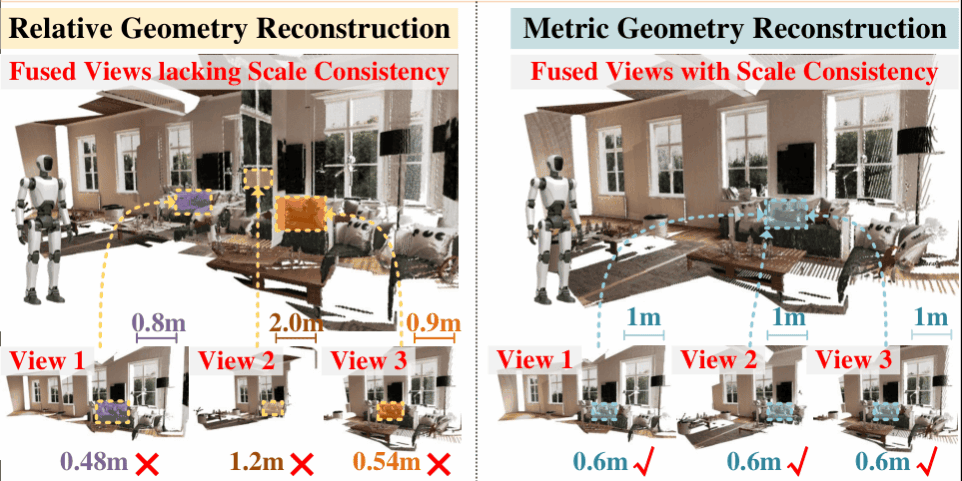
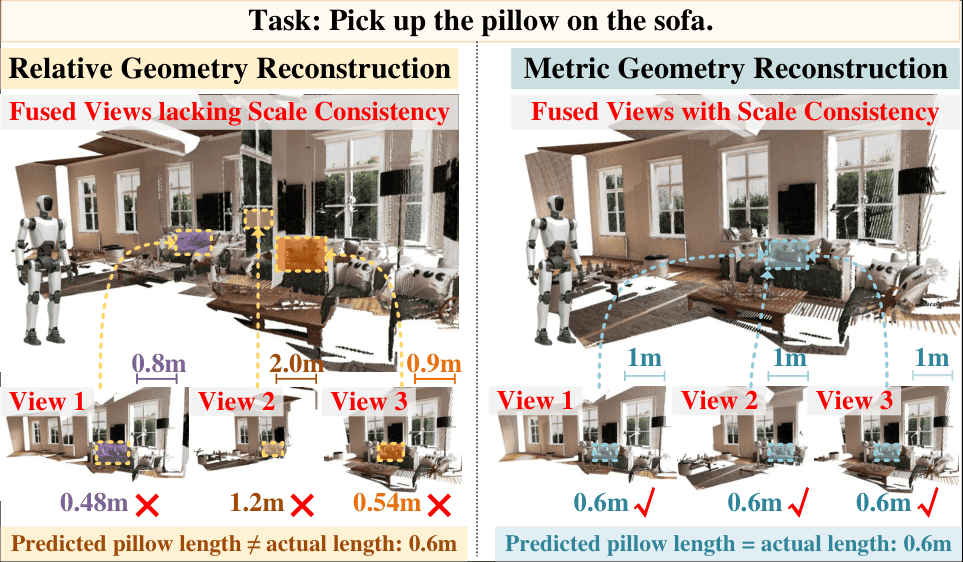
arXivのcs.ROに、Fengjun Zhong氏ら10名による論文「Beyond Relative Geometry: Metric-Aware Geometry Perception for Robotics」が2026年8月27日に投稿された。論文は、ロボットの空間認識で使う幾何表現について、従来の再構成手法が相対幾何にとどまり、スケールが任意になりやすい点を問題視している。そこで著者らは、カメラパラメータと深度観測を使ってメートル尺度の幾何を再構成するMAGPを提案した。
MAGPは、任意の視点数やカメラ・深度入力の組み合わせに対応できるとしている。実験ではETH3D、MegaDepth、ScanNet++で評価し、絶対誤差を2.01mから0.07mへ大きく下げたと報告した。さらに、LIBERO、RoboTwin、zero-shot LIBERO-Plusに複数のロボット方策として組み込んだところ、性能向上が確認され、RoboTwinでは最大6.26%の改善が示された。
何が新しいのか
この論文の新しさは、ロボットが使う幾何認識を「見た目の形」ではなく「実際の距離や寸法」に合わせようとしている点にある。従来手法では、同じ物体でもシーンや視点、入力構成によってスケールが変わり、把持位置や移動距離の判断にそのまま使いにくかった。MAGPは、カメラパラメータと深度観測を前提に、メートル尺度で一貫した再構成を目指す。
また、入力条件を固定しない設計も特徴だ。視点数が変わる、カメラと深度の組み合わせが変わる、といった現場で起こりやすい条件差に対応することで、センサー構成の違いに強い認識基盤を狙っている。論文では、相対幾何の精度を保ちながら、絶対誤差を2.01mから0.07mへ下げたとしており、単なる学習モデルの置き換えではなく、ロボットの行動に直結する尺度の安定化を打ち出している。
GA Roboticsの視点
この論文で注目すべきなのは、MAGPがend-to-endでplug-and-playとされ、ロボット方策にそのまま組み込みやすい設計をうたっている点です。ロボット導入では、認識モデル単体の精度よりも、既存の制御や行動計画の前段に無理なく入るかが重要です。もしメートル尺度の再構成が安定すれば、把持距離、接近距離、作業空間の見積もりが揃いやすくなり、後段の動作設計を作りやすくなる可能性があります。
一方で、論文の数値は研究ベンチマーク上の結果です。現場では、照明、反射、遮蔽物、センサーの取り付け誤差が加わるため、実機で同じ改善幅が出るとは限りません。導入判断では、モデルの良し悪しだけでなく、既存のカメラ構成や深度センサーの品質が、メートル尺度の安定性にどこまで効くかを見る必要があります。
日本の現場で考えると
日本の製造・物流現場では、ピッキング、箱の把持、棚前での位置合わせ、設備への接近など、距離の誤差がそのまま失敗につながる作業が多いです。MAGPのように、カメラ条件が変わっても距離や寸法をメートル尺度で扱えるなら、複数拠点でセンサー構成が少し違う場合でも、認識系の再調整を減らせる可能性があります。
ただし、通路幅が狭い、対象物が反射する、深度が取りにくい、既存のWMSやMES、PLCとの連携が必要、といった条件では、認識精度だけでは足りません。特に、人と同じ空間で動くサービス用途では、距離推定の安定性に加えて、安全停止や速度制御とのつながりも確認が必要です。向いているのは、対象物の位置関係を比較的はっきり取れる作業です。慎重に見るべきなのは、見えにくい物体、動く対象、センサー条件が頻繁に変わる現場です。
導入・PoCで確認したいこと
- カメラと深度センサーの構成を変えたときに、把持位置や接近距離の推定がどれだけ崩れるか。
- 対象物の寸法と距離の推定誤差が、現場の許容範囲に収まるか。
- 視点数が少ない場合と複数ある場合で、作業成功率と1サイクル時間がどう変わるか。
- 照明変化や遮蔽がある条件で、人の介入回数や復旧時間がどの程度増えるか。
- 既存の認識・制御スタックに組み込んだとき、再設定にかかる時間がどれくらいか。
現時点で分かっていないこと
論文要約だけでは、日本の現場での実機検証結果は確認できない。どのロボットやセンサー構成で安定して動くか、また現場導入時に必要な調整量も不明だ。さらに、計算負荷や推論速度についての詳細は、提供情報からは読み取れない。
ロボット導入では、認識精度そのものよりも「現場条件が変わったときにどれだけ崩れないか」が重要です。自社のカメラ構成や作業条件で何を確認すべきか整理したい場合は、導入検討の観点から見直す価値があります。
ロボット導入・自動化をご検討の方へ
「自社にはどんなロボットが合うのか」お悩みではありませんか。貴社の現場課題に合わせた最適な活用方法をご提案します。まずはご相談・資料請求からお気軽にどうぞ。

