

ロボットの学習方法 4つのアプローチと使い分け
実機・シミュレーションという学習環境と、模倣学習・強化学習という方法を整理
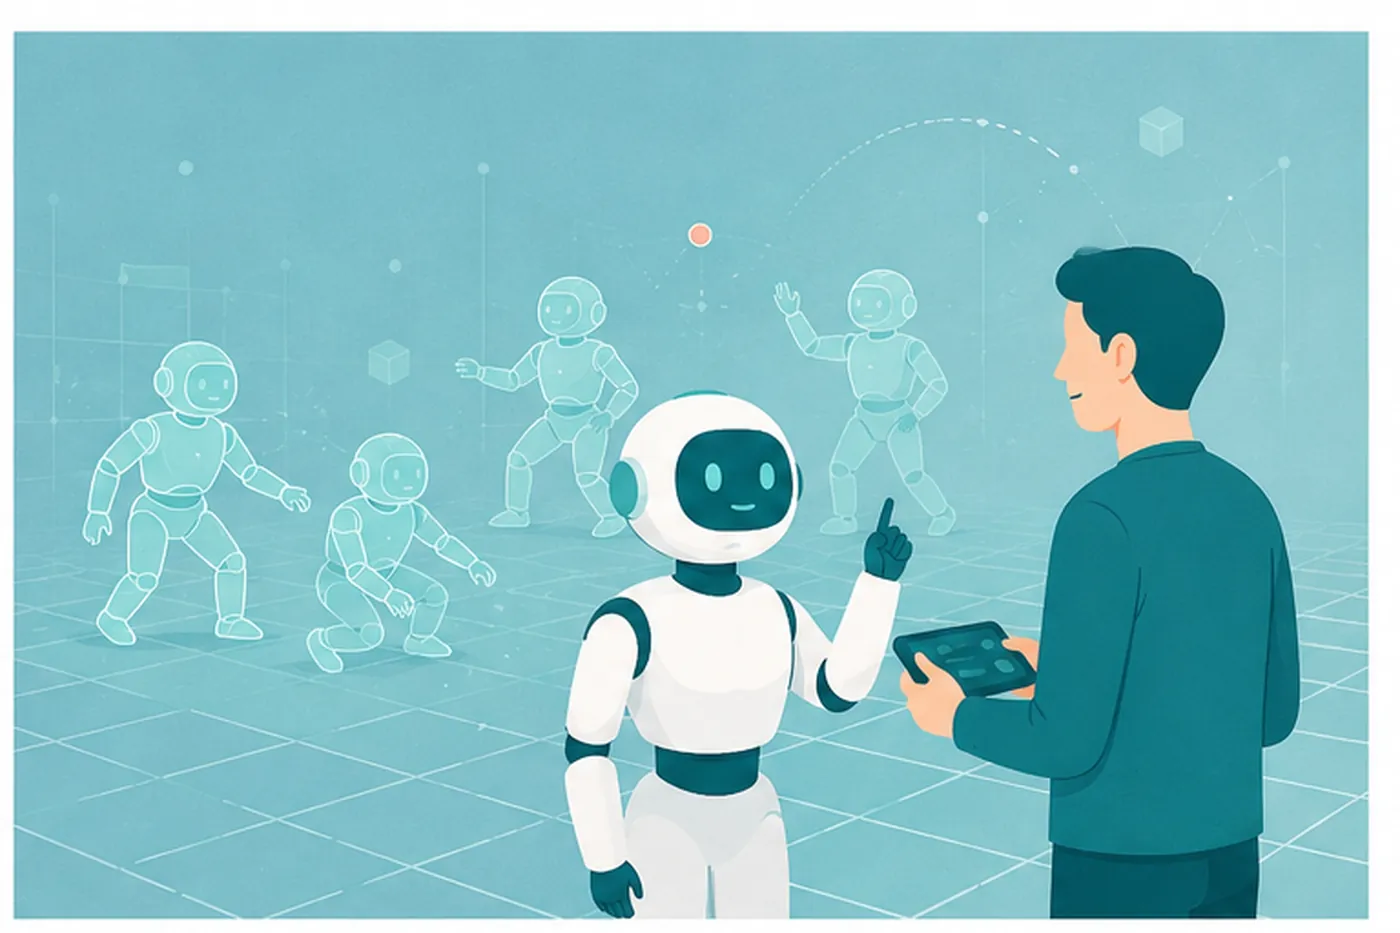
「ヒューマノイドロボットはうちの仕事を覚えられるのか。」と導入前の経営者は悩んでいます。
作業を学習できるかは、対象物や動作の複雑さ、利用する機体、用意できるデータによって変わります。まず整理したいのは、「どこで学ぶか」と「どう学ぶか」です。実機とシミュレーションは学習する環境、模倣学習と強化学習は学習する方法です。本記事では、この4つのアプローチの特徴と組み合わせ方を紹介します。
4つのアプローチの役割と確認点
実機とシミュレーションは「学ぶ場所」、模倣学習と強化学習は「学び方」です。同じ軸で優劣を付けるのではなく、それぞれの役割から組み合わせを考えます。
| 項目 | 実機での学習 | 模倣学習 | シミュレーション | 強化学習 |
|---|---|---|---|---|
| 位置づけ | 学習環境 | 学習方法 | 学習・検証環境 | 学習方法 |
| 主な役割 | 実際の機体からデータを集める | 手本のデータから動作を学ぶ | 仮想空間で試行や検証を行う | 報酬を手がかりに動作を改善する |
| 活用しやすい場面 | 接触や摩擦など実物の特性を扱う | 人が手本を示せる作業を扱う | 多くの条件を繰り返し試す | 試行錯誤で制御を改善する |
| 主な準備 | 機体・対象物・データ収集設備 | 手本の収集・整理・学習環境 | 物理モデル・計算資源 | 報酬・制約・試行環境の設計 |
| 確認点 | 安全な試行範囲と収集時間 | 手本と異なる条件での再現性 | モデルの精度と現実との差 | 意図しない動作と実機での性能 |
速度や費用は、作業の難しさ、データ量、設備や計算環境によって変わります。模倣学習や強化学習という手法だけで、実機の安全性が決まるわけではありません。
01 実機での学習
実際に使う道具で練習し、手応えや使いにくさを確かめながら上達する。
実際のロボットから得たカメラ画像や動作、力などのデータを使って学習するアプローチです。人の操作を記録して模倣学習に使う場合も、管理された範囲で試行錯誤する強化学習に使う場合もあります。実機での動作確認だけでは、必ずしも学習を行っているとは限りません。
| メリット | 実際の機体や対象物の特性をデータに反映できる。シミュレーションでは再現しにくい接触や摩擦も扱える。 |
| デメリット | データ収集や試行に時間と設備が必要。機体の損傷や周囲への接触を防ぐため、動作範囲や停止条件を設計する必要がある。 |
| 向いている用途 | 実機データの収集、実際の作業条件に合わせた追加学習、仮想環境で学んだ動作の調整。 |
02 模倣学習
親が後ろから自転車を支えて走らせ、「こう動くんだよ」と教える。あるいは、新人が先輩の手元を見て仕事を覚えるOJT。
人がロボットを遠隔操作(teleop)したり、腕を直接動かしたりして集めた手本のデータから、状況に応じた動作を学習する方法です。カメラ画像や関節の動きなどを記録し、学習と評価に使います。
| メリット | 人の作業手順を学習の出発点にできる。手本を利用して、無作為な試行錯誤を減らせる場合がある。 |
| デメリット | 手本の収集・整理に人手が必要。学習データと異なる対象物や配置では性能が落ちることがあり、追加データや調整が必要になる。 |
| 向いている用途 | 人が安定して手本を示せる把持・配置などの作業。適用範囲を定めて、繰り返し評価できる工程。 |
従来の「ティーチング」との違い
産業用ロボットでは、位置や姿勢、動作順序、速度などを登録する「ティーチング」が広く使われています。登録した動作を繰り返す方式のほか、センサー情報で位置を補正する構成もあります。腕を直接動かして教える操作は、ティーチングと模倣学習のどちらでも使われるため、手本の記録後に何を行うかが違いになります。
ティーチングは、作業手順を具体的に指定するマニュアルづくりに近いものです。模倣学習は、複数のお手本から状況と動作の関係を学ぶ練習に近いものです。どちらも、想定する作業条件での確認が欠かせません。
模倣学習では、手本から集めたデータを使って、観測した状況に対してどの動作を出すかを学びます。人の作業映像を利用する研究もありますが、映像を見せるだけで任意の機体が作業を再現できるわけではありません。必要な手本の量は、作業の難しさ、対象物や配置のばらつき、利用する学習済みモデルによって変わります。
手本を記録し、学習した動作を実機で評価します。必要に応じてデータを追加します。
| 項目 | 従来のティーチング | 模倣学習 |
|---|---|---|
| 指示方法 | 位置・姿勢・動作順序などを登録 | 手本のデータから動作を学習 |
| 必要なスキル | 操作や動作設定の知識 | 手本の収集に加え、学習・評価の環境づくり |
| 変化への対応 | 登録条件に依存。センサー補正も利用可能 | 学習した範囲の変化に対応。範囲外は追加評価が必要 |
| 向いている現場 | 動作や条件を明確に決められる工程 | 手本を収集でき、学習結果を検証できる工程 |
「覚えさせるコスト」が導入の分かれ目
導入費用を考えるときは、手本を集める時間だけでなく、データ整理、学習用の計算環境、実機での評価、作業変更時の追加学習まで含めて比較します。模倣学習によって動作づくりを効率化できる場合もありますが、品種や配置が増えるほど、必要なデータと評価条件も増えます。また、学習済みモデルを別の機体へ展開する際も、機体構成やセンサーの違いに応じた調整と確認が必要です(詳しくは知識共有の記事で紹介しています)。
03 シミュレーション
フライトシミュレーターでさまざまな状況を練習し、実機でも操作を確かめる。
ロボットや対象物のモデルを仮想空間に用意し、動作や作業条件を試す環境です。強化学習や模倣学習に使うほか、学習を伴わないレイアウト・動作検証にも使います。多数の試行を並列に実行できる一方、モデル作成や計算資源にも費用がかかります。実際の設備とデータで連携する仮想モデルについては、「デジタルツイン」の記事でも紹介しています。
| メリット | 学習中の試行で実機を損傷させずに済む。計算環境とモデルによっては、多くの条件を高速・並列に試せる。 |
| デメリット | 摩擦・接触・センサーなどの再現には限界がある。現実との差を考慮した学習と、実機での検証・必要に応じた調整が必要。 |
| 向いている用途 | 導入前のレイアウト検証、動作シミュレーション、本格導入前の事前学習。 |
04 強化学習
ゲームの得点を手がかりに、試行錯誤しながら得点の高い行動を探す。得点の付け方によって、覚える行動も変わる。
行動の結果に対して与える「報酬」を手がかりに、試行錯誤を通じて動作を学習する方法です。人が目的や報酬、動作の制約を設計し、その条件のもとで累積報酬を高める動作を探します。
| メリット | すべての動作の手本を用意せずに、試行から動作を改善できる。模倣学習と組み合わせて、手本を出発点にすることもできる。 |
| デメリット | 多くの試行と計算資源が必要になる場合がある。報酬や環境の設計に手間がかかり、報酬だけを高める意図しない動作が生じることもある。 |
| 向いている用途 | 歩行・バランス制御や、接触を伴う作業などの動作改善。シミュレーションで学び、実機で評価する構成も使われる。 |
結論:学習環境と方法を組み合わせる
学習環境と学習方法は組み合わせて使えます。例えば、実機で集めた手本を模倣学習に使う構成や、シミュレーション内の強化学習で動作を改善する構成があります。進め方は作業によって異なりますが、次のように整理すると計画を立てやすくなります。
学習後も実際の作業条件で評価し、データや設定を見直しながら改善します。
私たちGA Roboticsは、この組み合わせをお客様の現場に合わせて設計し、ヒューマノイド導入を支援します。フィジカルAIの研究開発向けヒューマノイドとして、Walker Tienkung DEXも取り扱っています。
よくある質問
Q. ロボットに新しい作業を教えるのにプログラミングの知識は必要ですか?
現場担当者が操作画面や遠隔操作で手本を集められる仕組みもあります。ただし、データの準備、学習環境の設定、動作評価などが必要です。担当者だけで行える範囲は、製品や開発環境によって異なります。
Q. 教える作業が頻繁に変わる現場でもロボットは使えますか?
使える可能性はあります。変更する対象物・配置・作業手順の範囲を整理し、追加データの収集や再学習、検証にかかる時間と費用を含めて判断します。
Q. 模倣学習にはどのくらいのお手本が必要ですか?
一律の回数では決められません。作業の複雑さ、対象物や配置のばらつき、利用するモデルによって変わります。代表的な条件で手本を集め、未使用の条件でも動作を評価しながら必要量を見積もります。
Q. 実機・シミュレーション・模倣学習・強化学習は、どう選びますか?
実機・シミュレーションは学習する環境、模倣学習・強化学習は学習する方法です。手本を集められるか、試行できる環境があるか、必要な動作精度はどの程度かに応じて組み合わせます。
まとめ
ロボットへの作業の教え方には、動作を登録するティーチングに加え、手本から学ぶ模倣学習や試行から改善する強化学習があります。大切なのは、作業に合う環境と方法を選び、データ収集から実機評価までを計画することです。GA Roboticsでは、お客様の作業条件を整理し、ヒューマノイド導入を支援します。

