

ロボットの知識共有、学習済みモデルを複数台へ展開するには
学習成果を共有する仕組みと、横展開で確認したい条件

学習したモデルやデータを、ほかの機体でも活用する。
ロボットの学習成果は、モデルやデータとして共有できます。ただし、データをコピーすることと、別の機体で同じ作業ができることは別です。今回は、複数台・複数拠点への展開で活用できる仕組みと、必要な確認点を紹介します。
1. 人間の技能継承は、なぜ大変か
熟練工の技を若手に伝えるには、何年もの指導が必要です。名人が30年かけて身につけた勘所は、言葉にしきれない「暗黙知」として本人の体の中にあり、弟子は隣で見て、真似て、失敗しながら少しずつ吸収するしかありません。そして名人が退職すれば、伝えきれなかった技能は失われます。日本の製造業が長年抱えてきた技能継承問題の核心は、人間の知識はコピーできないという制約にあります(ロボットに動作を教える方法自体は学習の記事で紹介しています)。
2. モデルを共有し、各機体で使えるかを確かめる
ロボットでは、学習済みモデルや設定、手本のデータを別の機体へ配布して活用する方法があります。対応する機体構成やソフトウェア、センサー、利用条件がそろっているかを確認します。
作業マニュアルを別拠点へ共有するイメージです。資料は同じでも、設備や道具が違えば現場での調整が必要になります。ロボットでも、関節やハンド、カメラの位置、対象物や照明などの違いによって性能が変わります。複数台で集めたデータをまとめて学習する場合も、形式や品質をそろえて評価します。
モデルやデータの共有を、各機体での設定・評価につなげます
「教育投資」
3. モデル更新は、評価・承認・復旧まで計画する
この仕組みは、実は私たちがすでに日常で体験しています。スマートフォンのアップデートです。ある朝、ソフトウェア更新をすると、カメラの画質が上がり、新機能が追加されている。買い替えていないのに、性能が向上する。
ロボットでも、対応する製品ではモデルやソフトウェアの更新を利用できます。ただし、更新内容や機体との互換性を確認し、作業性能への影響を評価してから展開します。段階的な配信、バージョン管理、更新失敗時の復旧も計画します。
4. 導入戦略への示唆、「最初の1台」の意味が変わる
最初の1台で集めたデータや設定、評価手順を再利用できれば、後続機体の準備を効率化できる可能性があります。従来設備でもプログラムや設計の再利用は行われており、削減できる工数は方式と現場条件によって変わります。共通化できる範囲と、各拠点で調整する範囲を分けて計画します。
5. モデル配信と各拠点の立ち上げを組み合わせる
横展開では、対応機体とバージョン、データの利用権限、機密情報の扱い、配信先の認証を確認します。モデルを配った後も、各現場の対象物・設備・安全条件で評価が必要です。モデルと実機制御の関係は大脳と小脳の記事をご覧ください。
よくある質問
Q. 1台のロボットが覚えた動作を、他のロボットにそのまま使えますか?
対応する構成でモデルを共有できる場合があります。ただし、機体やセンサー、現場条件が違えば調整と再評価が必要です。モデルの複製だけで同じ性能が得られるとは限りません。
Q. 複数拠点にロボットを展開する場合、1台ずつ学習させる必要がありますか?
毎回ゼロから学習する必要を減らせる可能性はありますが、各機体の校正や現場ごとの設定、動作確認は必要です。共有できる範囲を先に確認します。
Q. 導入計画はどのように立てるべきですか?
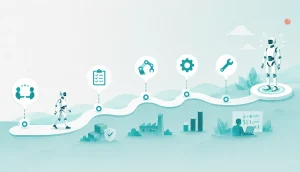
最初の1台を「教育投資」と位置づけ、学習資産を積み上げてから横展開する、というロードマップで検討するのが合理的です。
まとめ
ロボットの知識共有は、学習済みモデルやデータを再利用し、複数台への展開を効率化するための選択肢です。機体・環境の互換性、データの権限、更新後の動作確認を含めて計画することが、学習成果の活用につながります。

