協働ロボットとは、従来型の産業用ロボットとの違いを解説
工場の自動化を調べると必ず出会う「協働ロボット」。従来の産業用ロボットとの違いを、違いが生まれる理由から解説する。
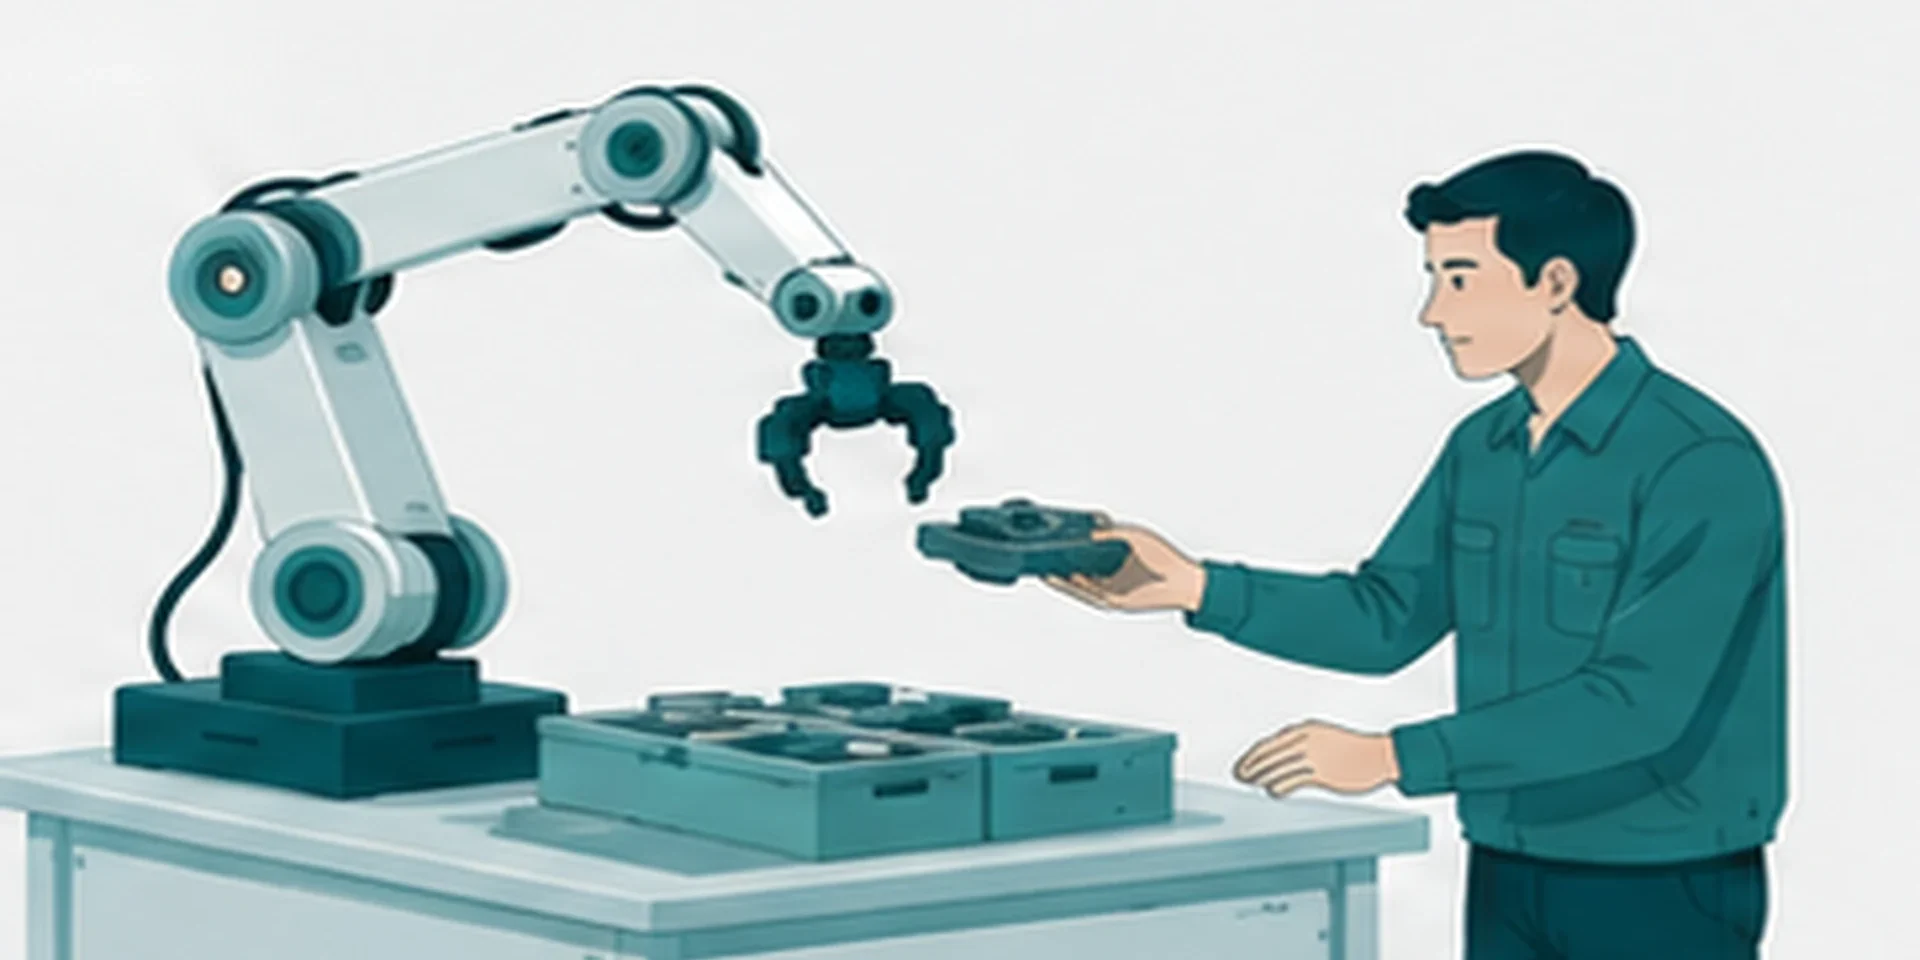
「協働ロボット」、産業用ロボットと何が違うのか、説明できるだろうか。
工場の自動化を調べると必ず出会う「協働ロボット(コボット)」という言葉。今回は、協働ロボットの基本を、違いが生まれる理由から解説します。
1. 人との協働を想定した産業用ロボット
同じ作業場で人と役割を分担する「同僚」をイメージすると分かりやすいでしょう。協働ロボットも産業用ロボットの一種です。人と作業空間を共有する用途に向けた安全機能を備えますが、柵を省けるかは作業全体のリスク評価で決まります。
保護方策を選ぶ
人との空間共有には、用途に応じた安全確認が必要
2. 協働作業を支える安全機能の例
協働作業では、ロボット本体に加え、工具・ワーク・周辺設備・人の動きを含めて評価します。以下はリスク低減に使われる機能や設計の例です。
①力と速度の制限
接触時の力や圧力、動作速度などを制限する機能があります。許容できる条件は、接触する部位、工具や対象物の形状、挟まれ方などを含めて検証します。
②接触検知と保護停止
機種によって、力やトルクなどを監視し、設定した条件で保護停止する機能があります。停止までの時間・距離があるため、接触前の監視や周辺の保護方策も必要に応じて組み合わせます。
③丸みを帯びた設計
挟み込みやすい隙間や鋭利な角を減らした、人と触れる前提の形状設計です。安全設計の詳しい仕組みはロボットの安全設計もあわせてご覧ください。
なお、「協働ロボットを買えば無条件で柵なしにできる」わけではありません。実際の運用では、扱うワーク(尖った部品など)や作業内容を含めたリスクアセスメントを行い、その現場での安全を確認する必要があります。
協働作業のリスク低減に使う機能・設計の例
3. 従来型の産業用ロボットとの違い早見
| 産業用ロボット | 協働ロボット |
|---|---|
| 高速・大可搬(数百kg級まで) | 速度・可搬重量は機種と安全設定による |
| 柵で守る安全設計 | 本体の安全機能と用途全体の保護方策 |
| 据付工事と安全柵で大掛かり | 省スペース化を検討可能。移設時は再評価が必要 |
| 専門家によるプログラム教示 | 腕を直接持って動かして教える「ダイレクトティーチング」に対応する機種が多い |
| 高速大量生産の主力工程 | 人と混在するセル生産・組立・検査補助など |
速度や可搬重量だけで二分せず、人との関わり方、必要な処理能力、保護方策を含めて比較します。協働用途でも、安全評価の結果に応じて柵や監視装置を設ける場合があります。
4. 代表的な用途
ネジ締め、部品の組付け補助、検査機への給材・除材、箱詰め、接着・塗布、検査カメラの保持など。「人がやっていた作業台の一角を、そのまま引き継ぐ」用途が典型です。
5. そしてヒューマノイドへ
移動と手作業を組み合わせる場合は、AMRにアームを載せた構成やヒューマノイドも候補になります。ヒューマノイドが自動的に協働用途に適合するわけではなく、移動や転倒も含めた安全評価が必要です。使い分けは製造現場のロボット選定、実践編をご覧ください。
導入検討で見落としやすいポイント
- リスクアセスメントは導入のたびに必要
ワークや作業内容が変わると、以前の評価がそのまま使えるとは限らず、再評価が必要になることがあります - ダイレクトティーチングにも習熟は要る
専門家でなくても扱いやすい設計ではありますが、正確な動作を教示するにはある程度の練習が必要です - リスク評価に応じて、安全柵、監視装置、停止機能、作業手順などを組み合わせます。床面表示や注意喚起だけで十分かどうかも、用途ごとに判断します。
よくある質問
Q. 協働ロボットなら必ず柵なしで導入できますか。
機種の安全機能だけでなく、作業内容やワークの形状を含めたリスクアセスメントの結果次第です。導入前の評価が必要です。
Q. 協働ロボットとヒューマノイドはどう使い分ければよいですか。
定位置の作業では据置アーム、移動を伴う作業ではAMR+アームやヒューマノイドなどが候補になります。処理能力・対象物・安全対策・総費用を比較して選びます。
Q. ダイレクトティーチングは誰でも操作できますか。
専門的なプログラミング知識がなくても操作できる設計ですが、正確な動作を教示するには一定の練習と慣れが必要です。
まとめ
協働ロボットは、ロボットを「柵の中の設備」から「隣の同僚」に変えた転換点です。GA Roboticsでは、協働ロボットとヒューマノイドを含めた「人と働くロボット」全体の視点から、現場に合う構成をご提案しています。