製造現場のロボット選定、ヒューマノイド・協働ロボット・AMRの使い分け実践編
3種のロボットの基本的な違いを踏まえ、自社の工場の具体的な作業ではどれを選べばよいのかを実践的に整理する。
3種のロボットの違いは分かった。では、自社のこの作業にはどれを選べばいいのだろうか。
別コラムで3種のロボットの基本的な違いをご紹介したところ、「では自社の工場の具体的な作業では、どれを選べばよいのか」というご質問を多くいただきました。今回は製造現場に絞り、作業別の使い分けを実践的に整理します。
1. おさらい、3人の同僚
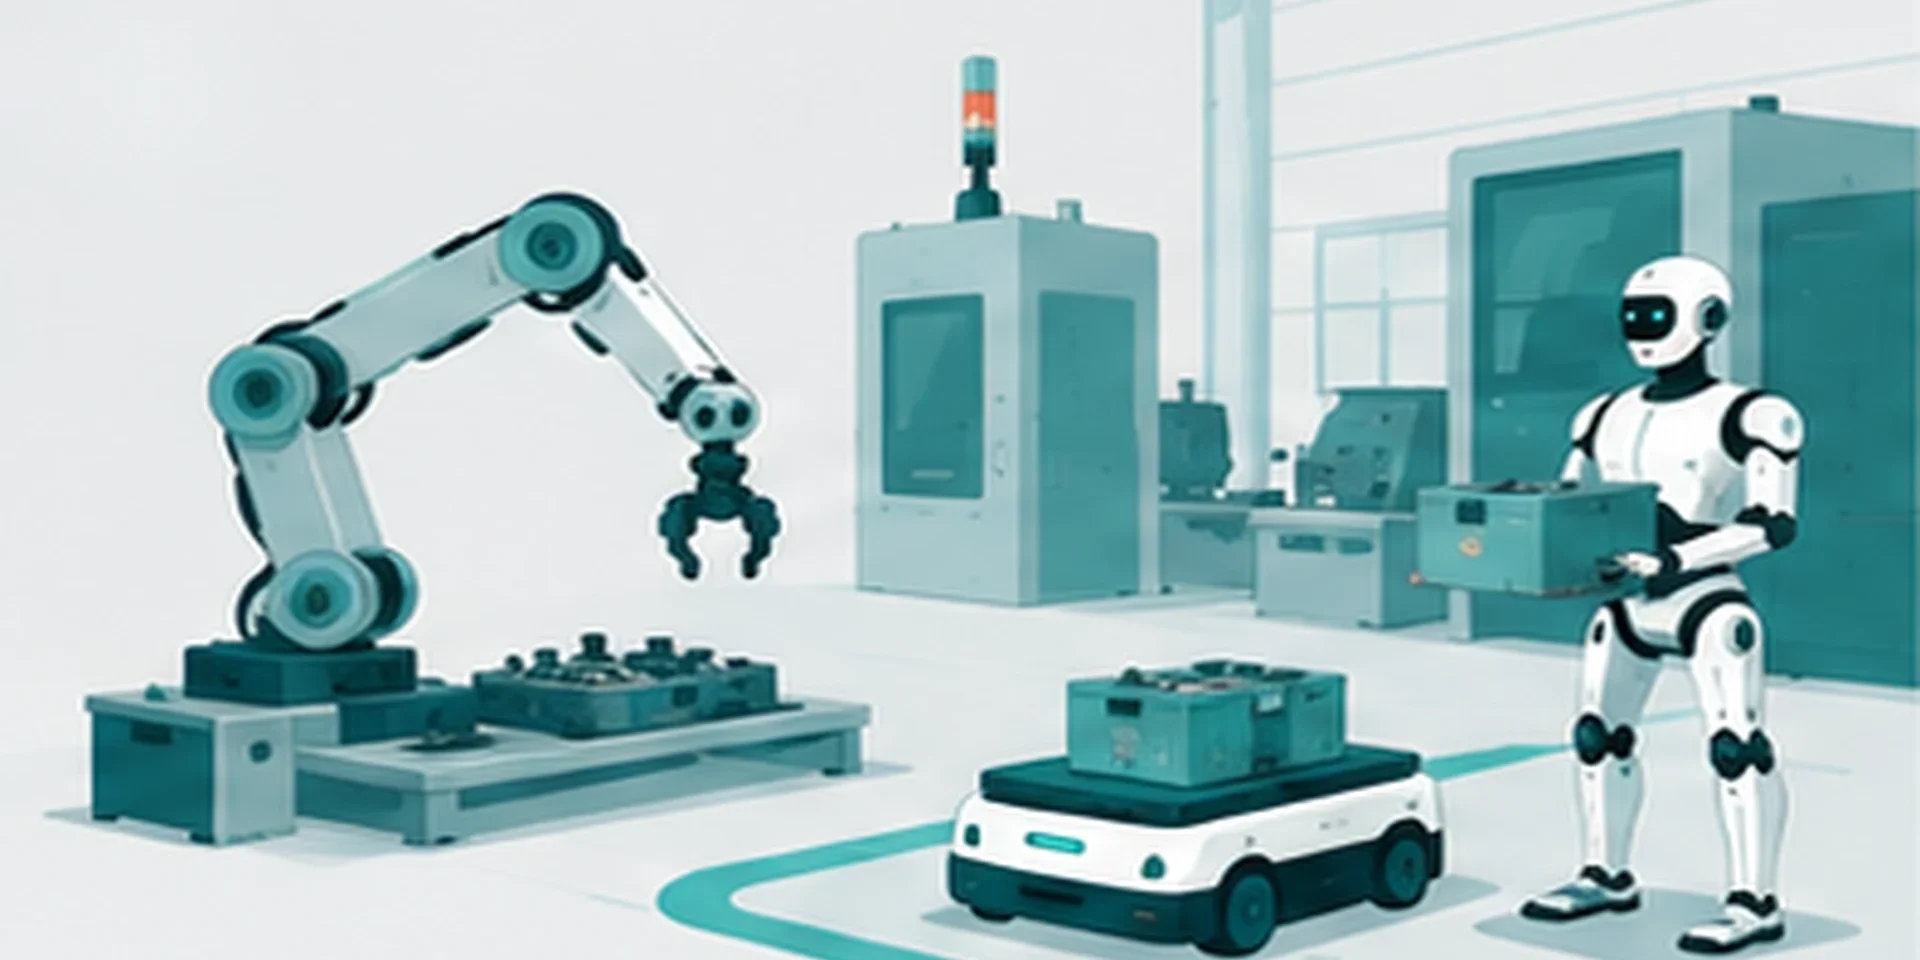
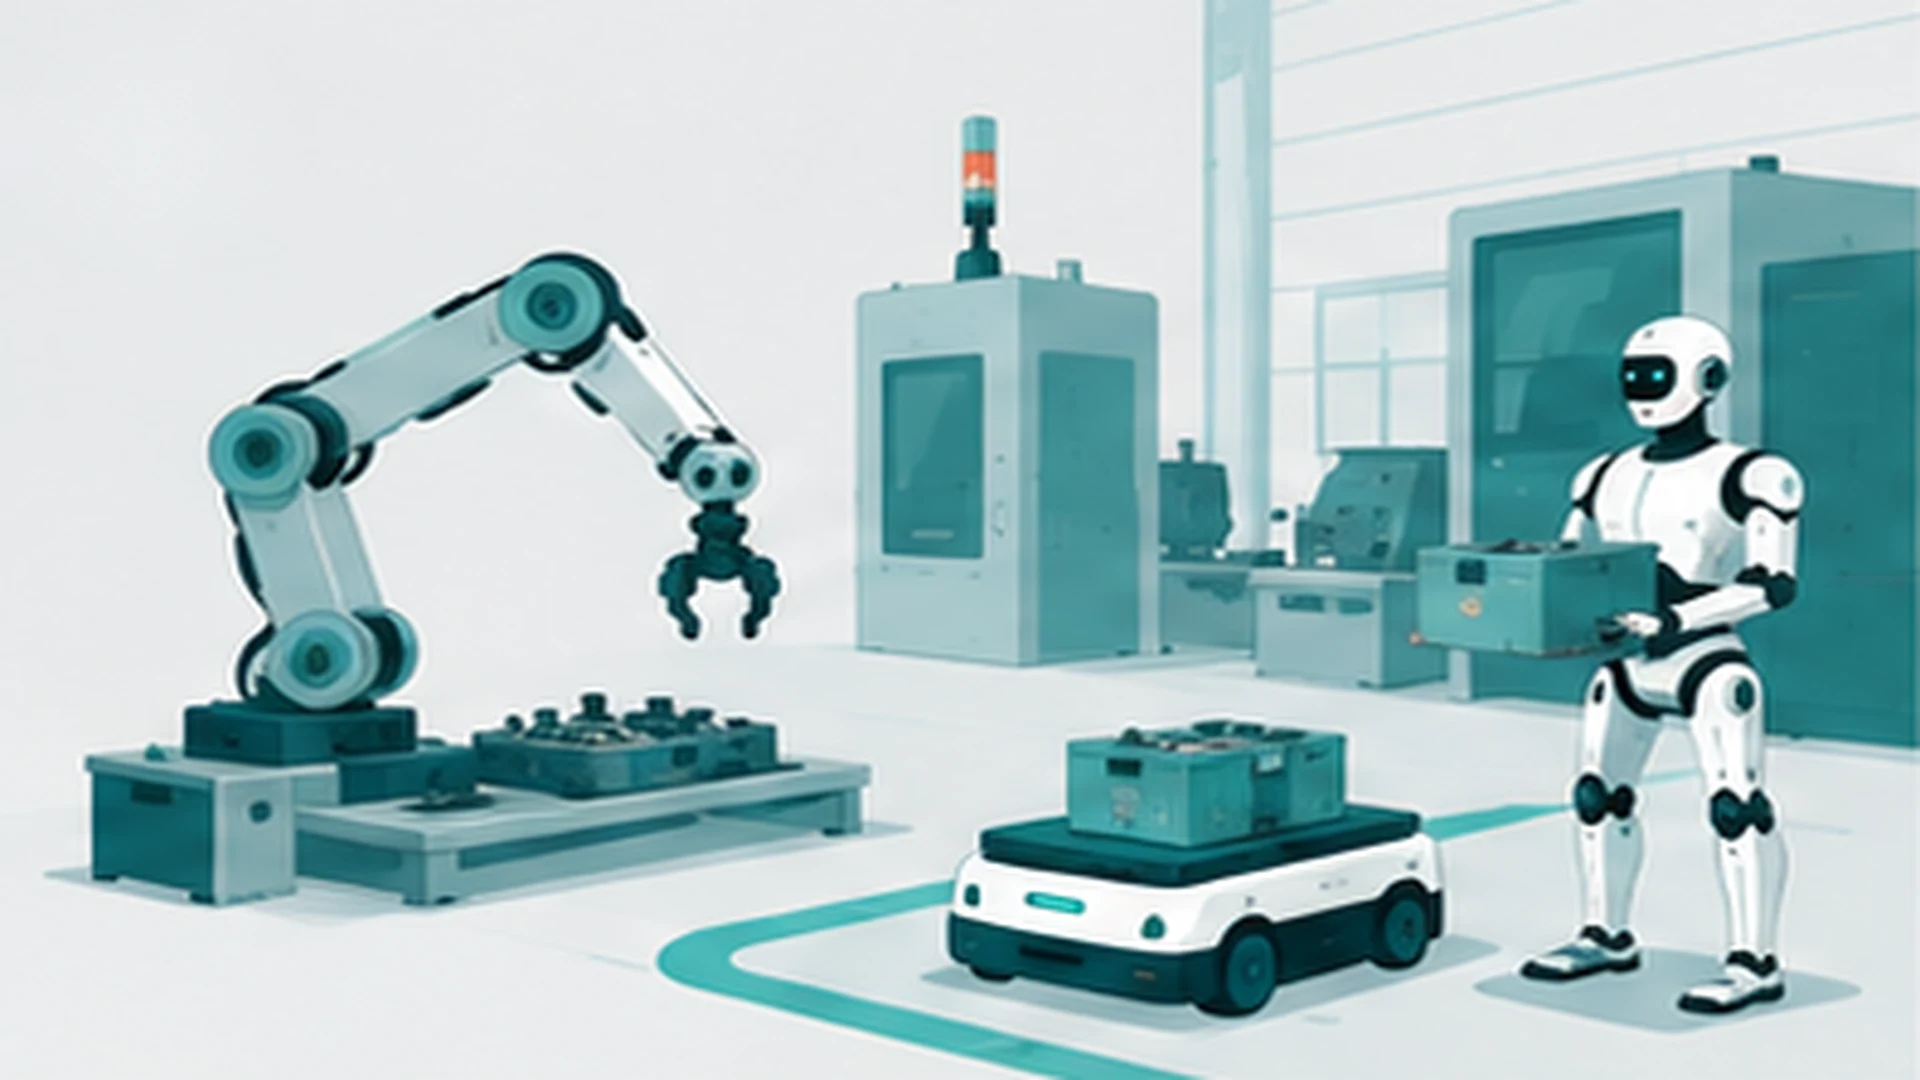
協働ロボットは「持ち場を動かない専門職人」(据置アーム)、AMRは「フロアを走る運搬係」(自律走行台車)、ヒューマノイドは「移動も手作業もこなす多能工」です。この役割分担を、製造現場の代表的な作業に当てはめていきます。
製造現場の3者、役割分担のイメージ
2. 作業別の向き・不向きマトリクス
| 作業 | 基本の担い手 | 補足 |
|---|---|---|
| 搬送(工程間の運搬) | AMR | 決まったルートの大量搬送はAMRの独壇場。積み降ろしに人手が要る場合はヒューマノイドが担うと完全自動になる |
| 組立・締結 | 協働ロボット | 定位置での反復組立は協働ロボットの本領。組立補助のような柔らかい役回りはヒューマノイドの適用候補 |
| ピッキング・キッティング | ヒューマノイド | 部品棚を巡回して多品種を集める作業は移動+手作業の複合。固定位置からの取り出しなら協働ロボット+パーツフィーダーが堅実 |
| 設備操作(マシンテンディング) | 協働ロボット/ヒューマノイド | 1台への据付なら協働ロボット。複数機械を巡回する「多台持ち」はヒューマノイドならではの構成 |
| 検査・目視確認 | 専用機/ヒューマノイド | 定点画像検査は専用検査機や協働ロボット+カメラが成熟。巡回しながらの点検はヒューマノイドの領域 |
3. 選定の思考手順、3つの質問
迷ったら、作業ごとに次の3問を順に問うてください。
4. 「混成チーム」設計のすすめ
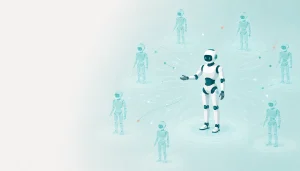
実際の工場では、AMRが幹線搬送、協働ロボットが定位置作業、ヒューマノイドがその間の不定形作業と多台持ちという混成が合理的な着地になることが多くあります。全員を一つの指揮系統(上位システム)で連携させる設計まで含めて、初めて「工場の自動化」といえます。作業の適性そのものから見直したい方は製造業でヒューマノイドに向く作業・向かない作業もご覧ください。
混成チーム設計で見落としやすい点
役割分担そのものは合理的でも、実際の現場では次のような論点が生じやすくなります。
- 受け渡しポイントの設計コスト
AMRとヒューマノイドの間で荷物を受け渡す動線は、単体導入時には想定していなかった調整が必要になることがあります - 上位システムの連携範囲
異なるメーカー・異なる種類のロボットを一つの指揮系統でまとめる場合、対応できる連携範囲はシステムによって差があります - 段階導入時の役割の重複
混成チームを段階的に導入する過程では、一時的に人とロボットの作業範囲が重なることがあり、運用ルールの調整が必要です
よくある質問
Q. まず1台から始める場合、どれを選ぶべきですか。
工程一覧を拝見した上で、頻度が高く適性の分かりやすい作業からご提案します。3つの質問に沿って絞り込むと、最初の一手が見えやすくなります。
Q. 既に協働ロボットを導入済みですが、ヒューマノイドとの併用は可能ですか。
可能です。既存設備を活かしながら、不定形作業や多台持ちの部分にヒューマノイドを組み合わせる構成はよくあるパターンです。
Q. 上位システムでの連携設計はどこまで対応してもらえますか。
工程分析に基づく機種構成のご提案から、混成チームのシステム連携設計まで一貫してご支援しています。工程表を片手にご相談ください。
まとめ
製造現場のロボット選定は、機種の優劣比較ではなく「作業の性質と機種の性格のマッチング」です。GA Roboticsでは、工程分析に基づく機種構成のご提案から、混成チームのシステム連携設計、保守までワンストップでご支援しています。工程表を片手に、ぜひ一度ご相談ください。